
By Echipa editorială EVST · Recenzat de Echipa editorială EVST · Ultima actualizare 30 septembrie 2026 · Politica editorială · Politica de corecție · Termene
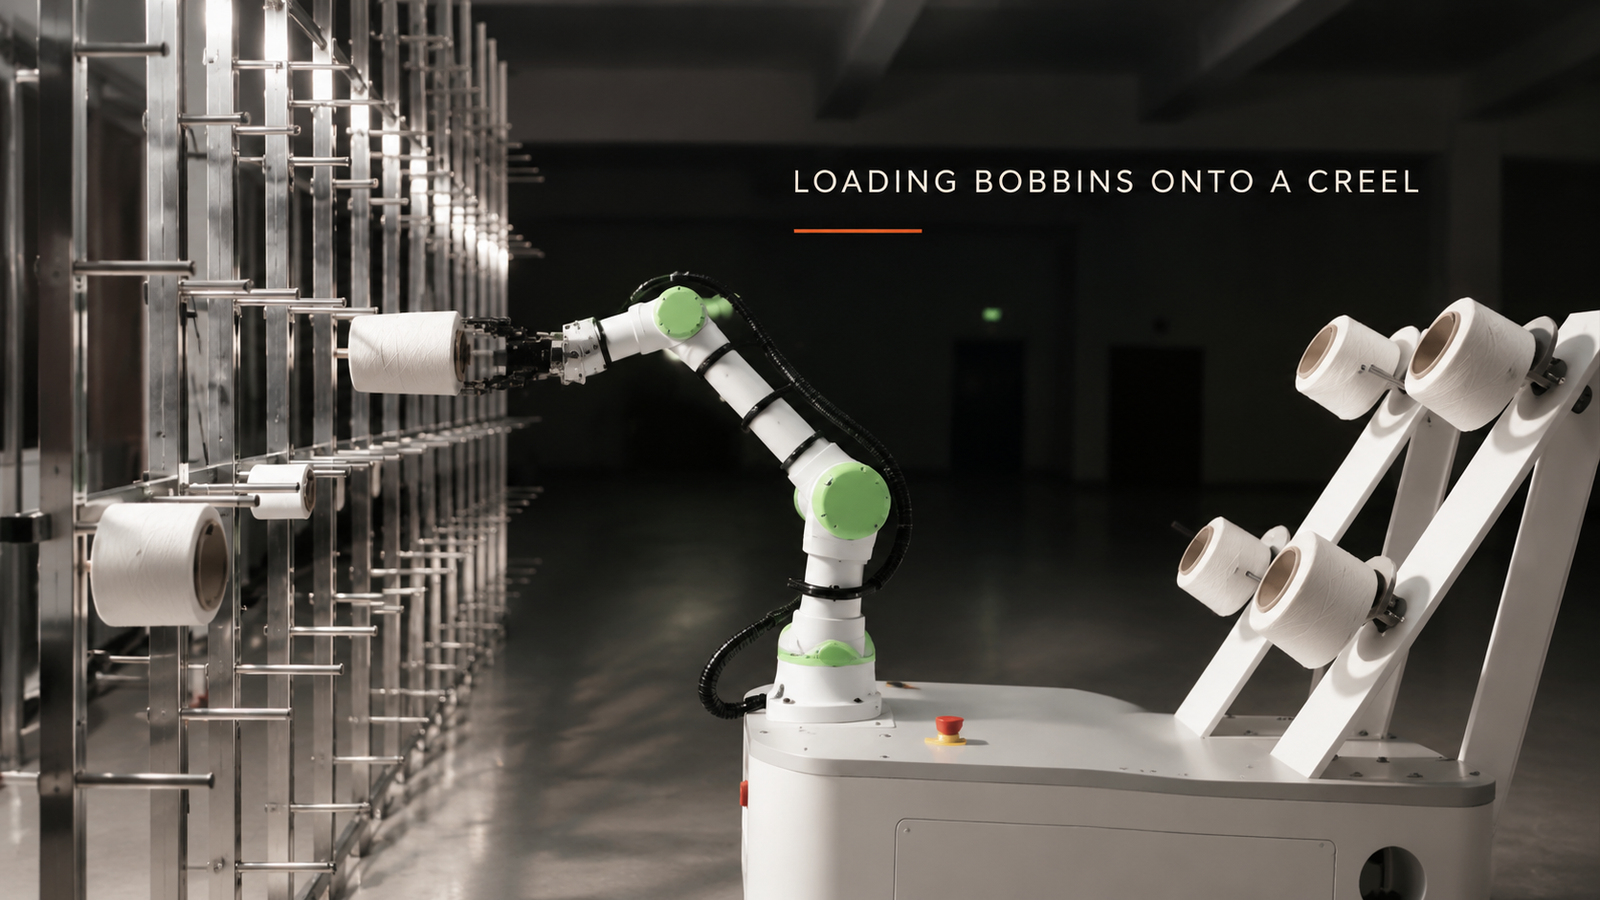
Un cobot care încarcă filerul trebuie să facă trei lucruri corecte la fiecare bobină: trebuie să țină bobina undeva unde nu atinge niciodată firul, trebuie să aducă alezajul bobinei pe știft în linie cu știftul și trebuie să fie capabil să facă ambele lucruri la cel mai înalt, cât și la cel mai jos știft de pe filer. O a patra întrebare, dacă cobotul rămâne într-un singur loc sau se deplasează pe o bază mobilă, rezultă din lungimea filerului. În celula descrisă aici, un cobot pe o bază mobilă preia bobine de fire albe de pe un suport înclinat și le împinge pe știfturile unui filer cu mai multe niveluri, una câte una.
Plănuiți să automatizați încărcarea bobinelor pe silozuri? Trimiteți-ne desenul piesei și producția zilnicăși vom răspunde cu un concept de celulă și o estimare a timpului de ciclu.
De ce încărcarea coșului este o problemă de amplasare, nu o problemă de ridicare
În fabricile textile, bobinele de fire se introduc pe containere pe rând. O containeră este lungă și are mai multe niveluri de înălțime, așa că încărcarea ei manuală înseamnă mersul pe jos, aplecarea și întinderea mâinilor, iar și iar. Munca repetitivă cu o întindere dificilă este ceea ce o face potrivită pentru utilizarea robotului.
O bobină este ușoară, așa că sarcina utilă este rareori factorul decisiv. Plasarea firului este următoarea: firul trebuie să ajungă neatins, bobina trebuie să alunece fără să se agațe, iar fiecare cui trebuie să fie la îndemână. Fiecare fir depinde de celelalte, așa că este cel mai bine să fie analizate împreună.
Cum se desfășoară ciclul în această celulă
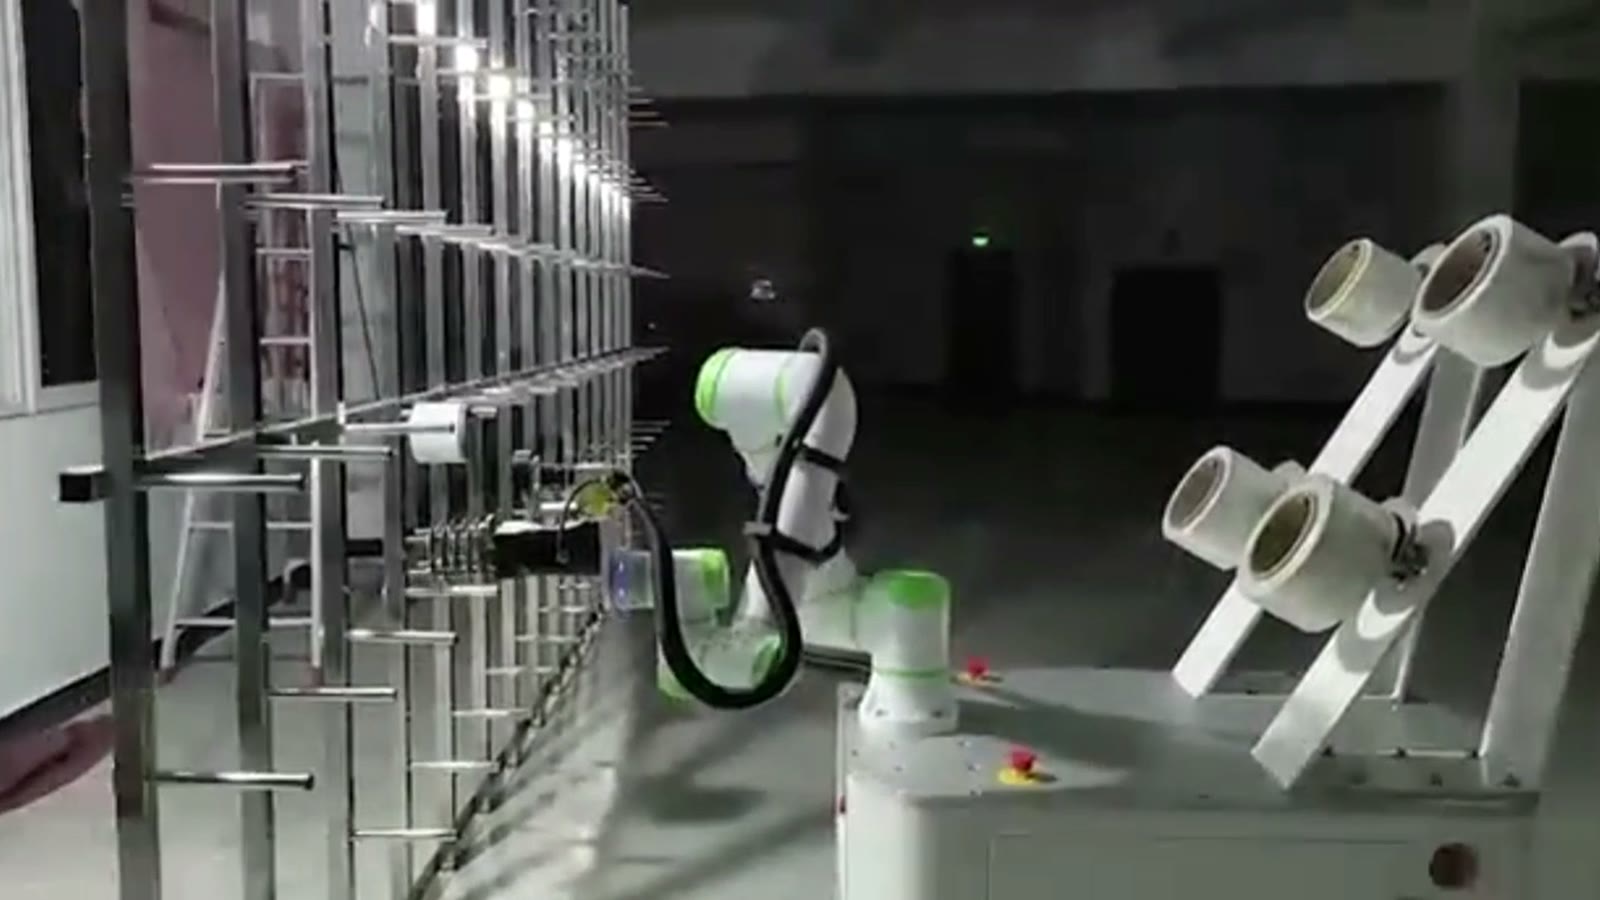
Bobine albe atârnă de cuiele unui suport înclinat în dreapta cobotului; în stânga acestuia se află coșul, cu rânduri de cuie pe mai multe niveluri. Ciclul este scurt și se repetă:
- Cobotul introduce mâna în raftul înclinat și își aliniază cleștele cu o bobină.
- Ridică bobina de pe știftul suportului de filare.
- Brațul se întoarce spre mezel și aduce bobina la nivel.
- Aliniază bobina cu un cui de filet și o împinge mai departe.
- Gripperul se eliberează și trage înapoi.
- Cobotul se întoarce la raftul pentru următoarea bobină, iar știfturile de la diferite înălțimi de pe fileu se umplu unul după altul.
În acest ciclu se întâlnesc două orientări. Bobina se desprinde de pe un suport înclinat, iar înainte de a ajunge la filet, brațul o aduce la nivel. Schimbarea de poziție se produce la momentul întoarcerii dintre suport și filet, așadar, unghiul știfturilor suportului și al filetului trebuie cunoscut la proiectarea celulei.
Cele trei lucruri pe care celula trebuie să le facă bine
1. Prindere: ținerea bobinei fără a atinge firul
Firul înfășurat pe bobină reprezintă produsul. Un dispozitiv de prindere care se închide pe pachet poate presa, marca sau deranja straturile exterioare, iar o bobină deteriorată la încărcare poate cauza probleme mai târziu, când firul se scurge de pe ea. Ca principiu de proiectare, dispozitivul de prindere ar trebui să țină bobina doar de tubul său: la capătul expus sau din interiorul găurii.
Această alegere este legată direct de următoarea constrângere. Prinderea trebuie să lase orificiul liber pentru a aluneca pe un cui, iar degetele trebuie să fie libere de cui și de vecinii săi. O prindere care este sigură pentru fir, dar blochează orificiul, nu funcționează, așa că prinderea și abordarea cu cui sunt proiectate împreună.
Dimensiunile tuburilor pot diferi de la un tip de fir la altul. Dacă fabrica dvs. folosește mai multe dimensiuni de tuburi, gama de prindere sau o schimbare rapidă a degetelor fac parte din specificații.
2. Alinierea cuiului: aducerea alezajului pe cui în linie
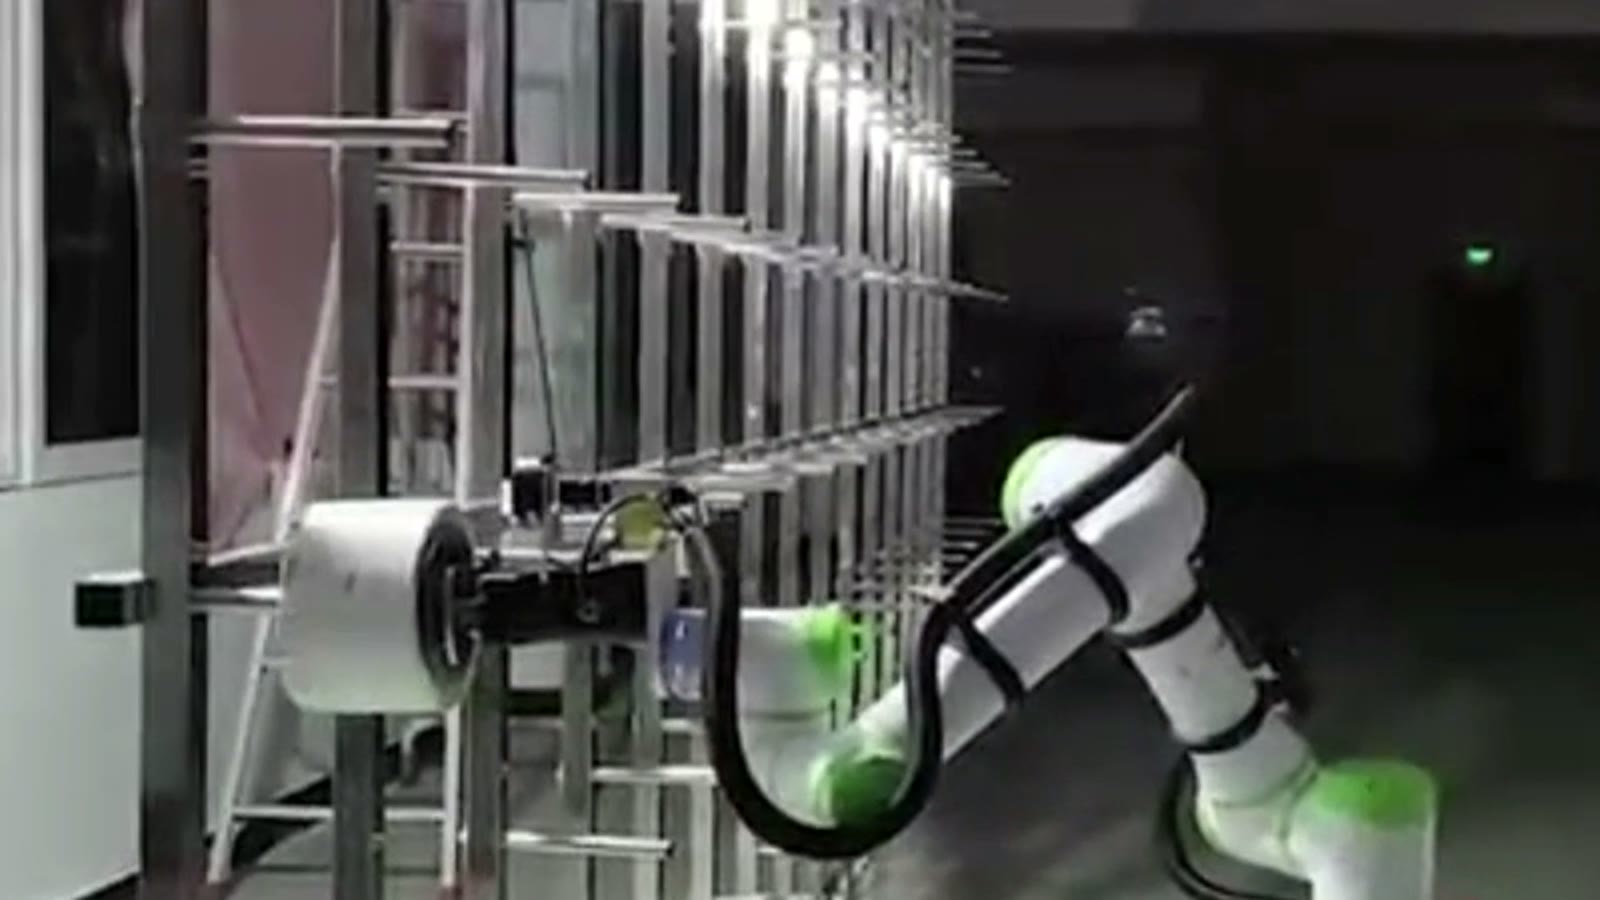
Dacă alezajul este înclinat față de cui sau decalat față de acesta, bobina se prinde de vârf în loc să alunece. Urmează două principii de proiectare. În primul rând, apropierea ar trebui să se desfășoare de-a lungul axei cuiului pentru ultima parte a mișcării, nu să ajungă pe o curbă. În al doilea rând, celula trebuie să știe unde se află cu adevărat fiecare cui.
Un coș de robot este un cadru lung, iar cuiele sale nu se află toate exact acolo unde le plasează desenul. Pentru un robot care lucrează din poziții învățate, variația de la cui la cui devine o eroare de plasare. Răspunsurile obișnuite sunt învățarea sau măsurarea fiecărei poziții a cuiului, verificarea dreptunghiulară a cuielor și a cadrului înainte de punere în funcțiune sau adăugarea unui senzor care găsește cuiul înainte de împingere. Care dintre acestea este necesar depinde de cât de mult joc are alezajul față de cui.
3. Reach: acoperirea celor mai înalte și mai joase puncte de sprijin
În această celulă, cobotul umple știfturile de la diferite înălțimi pe fileu. Rândurile de sus și de jos sunt cele mai dificile poziții: în partea de sus, brațul este aproape complet extins, iar în partea de jos trebuie să ajungă jos fără ca cleștele, bobina sau brațul să întâlnească cadrul sau bobinele deja încărcate dedesubt. Ambele extreme trebuie, de asemenea, să permită împingerea în linie descrisă mai sus.
Verificarea este ușor de omis: din înălțimea broșei, adâncimea cuiului și lungimea bobinei, confirmați că brațul ajunge la fiecare cui cu bobina la nivel și că există spațiu pentru împingere dreaptă. Dacă nu, opțiunile sunt un braț mai mare sau o înălțime de montare diferită.
| Constrângere | Ceea ce decide | Ce trebuie verificat mai întâi |
|---|---|---|
| Prindere | Tipul de prindere și locul unde ține bobina | Dimensiunile țevilor la capete și în interiorul alezajului |
| Alinierea cuielor | Calea de abordare și dacă este nevoie de un senzor | Distanța poziției știftului și jocul dintre alezaj și știft |
| Expunere | Dimensiunea brațului și înălțimea de montare | Înălțimile știftului superior și inferior, lungimea bobinei |
Unde se potrivește o bază mobilă
Un cobot fix acoperă doar partea din siloz aflată la raza sa de acțiune. Montarea cobotului pe o bază mobilă este o modalitate de a deservi un siloz mai lung: baza se deplasează către o secțiune, brațul încarcă știfturile acolo, iar baza se deplasează mai departe. Alternativele sunt mai mulți coboți ficși sau un cobot pe o șină liniară.
O bază mobilă adaugă o cerință pe care un cobot fix nu o are: după fiecare mișcare, robotul trebuie să știe din nou unde se află silozul, deoarece pozițiile știfturilor sale învățate sunt relative la siloz, nu la podea. Un punct de andocare, markeri de referință sau o verificare cu camera la fiecare oprire sunt răspunsurile comune; cu cât alezajul se potrivește mai strâns cu știftul, cu atât acest lucru contează mai mult.
Unde se potrivește această abordare și unde ar trebui să analizăm mai atent
Se potrivește bine atunci când bobinele ajung pe un suport într-un aranjament cunoscut, dimensiunile tuburilor sunt puține și stabile, iar sita este în stare bună. Necesită o verificare mai atentă atunci când sita este veche sau îndoită, dimensiunile tuburilor se schimbă des, bobinele ajung vrac în containere sau o bază mobilă ar trebui să treacă aproape de oameni sau mașini.
FAQ
Are nevoie cobotul de o cameră pentru a găsi cuiele?
Nu întotdeauna. Un siloz drept cu cuie consecvente poate rula din poziții învățate. Un senzor își câștigă locul atunci când cuiele variază mai mult decât tolerează alezajul sau când o bază mobilă trebuie să găsească din nou silozul la fiecare oprire.
Poate un singur clește să gestioneze mai multe dimensiuni de bobine?
Adesea, dacă dimensiunile tuburilor sunt apropiate. Pentru diferențe mai mari, un dispozitiv de prindere cu o gamă mai largă sau degete cu schimbare rapidă este răspunsul obișnuit.
Poate un cobot de încărcare a silozului să ia și tuburi goale din siloz?
În principiu, da: este același ciclu în sens invers, dar trebuie verificate și cleștele și modul de abordare pentru tubul gol.
Ce să trimiteți pentru evaluare
- Un desen al coșului: lungime, număr de niveluri, spațierea dintre știfturi, unghiul știfturilor
- Dimensiunile bobinei și tubului, inclusiv alezajul, pentru fiecare dimensiune utilizată
- Cât de multe bobine ajung la suport (raft, cărucior, sită) și câte
- Producția zilnică și câte poziții de sită sunt încărcate pe schimb
Trimiteți desenul piesei și producția zilnică sau e-mail sales@evsrobot.comși vom răspunde cu un concept de celulă și o estimare a timpului de ciclu.
Acest articol descrie ciclul de încărcare prezentat în videoclipul publicat al acestei celule; cursa bazei, timpul ciclului și tipul de fir nu sunt acoperite și trebuie confirmate pentru fabrica dumneavoastră.