
By Echipa editorială EVST · Recenzat de Echipa editorială EVST · Ultima actualizare 8 octombrie 2026 · Politica editorială · Politica de corecție · Termene
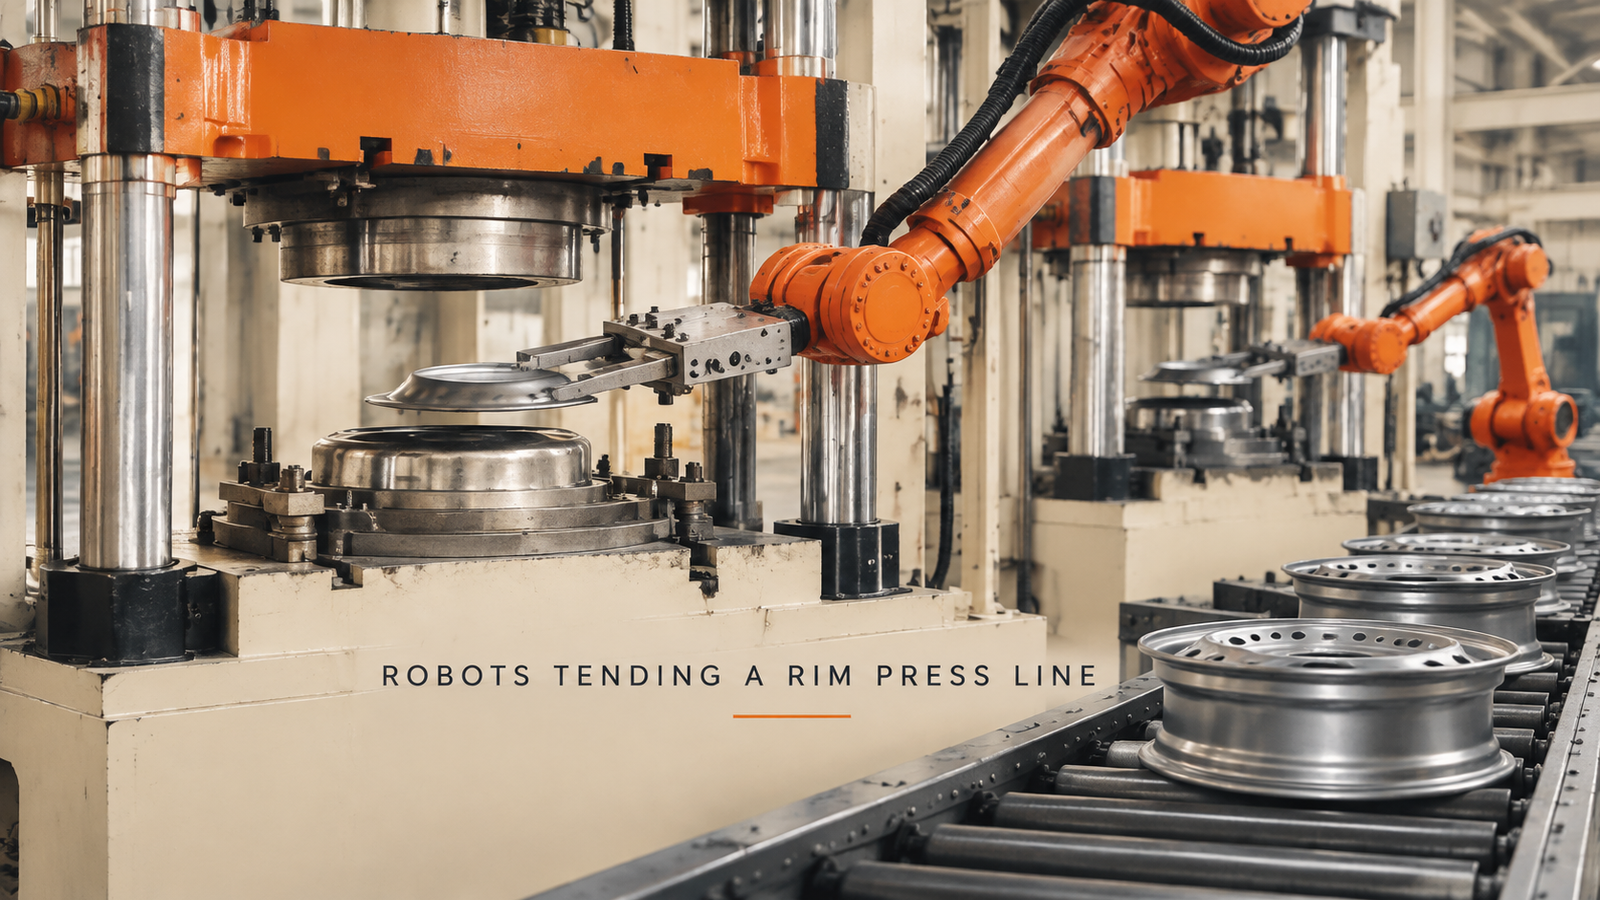
Prelucrarea unei prese pe o linie de prelucrare a jantei poate fi încredințată roboților atunci când sunt stabilite împreună trei constrângeri: piesa este transportată în matriță fără a se deplasa, presa se poate închide doar după ce robotul a ieșit de pe ea și piesa ajunge în același loc în matriță în fiecare ciclu. Sarcina utilă și raza de acțiune contează, dar rareori sunt decisive. În celula descrisă aici, roboții cu șase axe se află între un rând de prese hidraulice cu patru coloane și stații de prelucrare a jantei, iar roboții manipulează două piese destul de diferite: un semifabricat rotund din oțel la prese și o jantă cu un inel de găuri la stații.
Uitați-vă la o presă care lucrează pe linia unei jante? Trimiteți-ne desenul piesei pentru fiecare stație și producția zilnicăși vom răspunde cu un concept de celulă și o estimare a timpului de ciclu.
De ce presele sunt capătul dur al unei linii de jantă
O presă diferă de restul unei linii de prelucrare a jantelor, deoarece operatorul trebuie să introducă o mână, sau cel puțin o piesă, în spațiul dintre matrițe. A face acest lucru manual de mii de ori pe zi este obositor și prezintă un risc real, iar fiecare presă pe care o adăugați înseamnă o altă persoană la o altă stație. De aceea, supravegherea presei este printre primele sarcini pe care o fabrică le ia în considerare atunci când ia în considerare roboții.
De aceea, sarcina nu este pur și simplu de tip „asamblare și plasare”. Robotul intră într-un spațiu care este pe cale să se închidă, iar piesa pe care o așează trebuie să fie exact în locul potrivit atunci când se întâmplă acest lucru. Aceste două aspecte controlează tot ce se află dedesubt.
Un ciclu de apăsare, pas cu pas
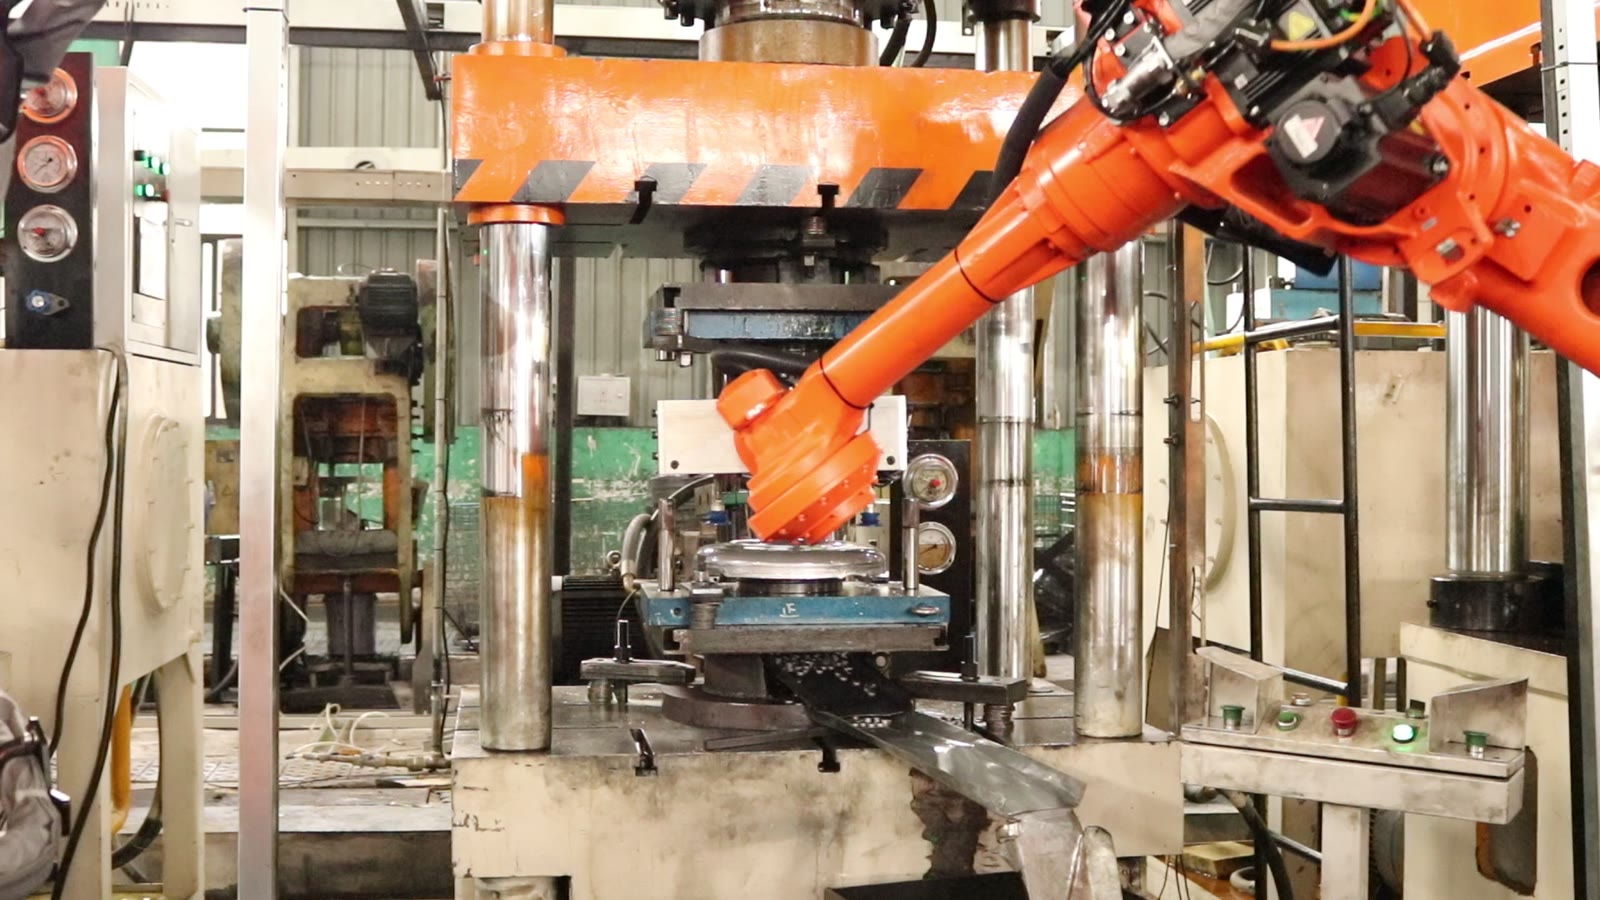
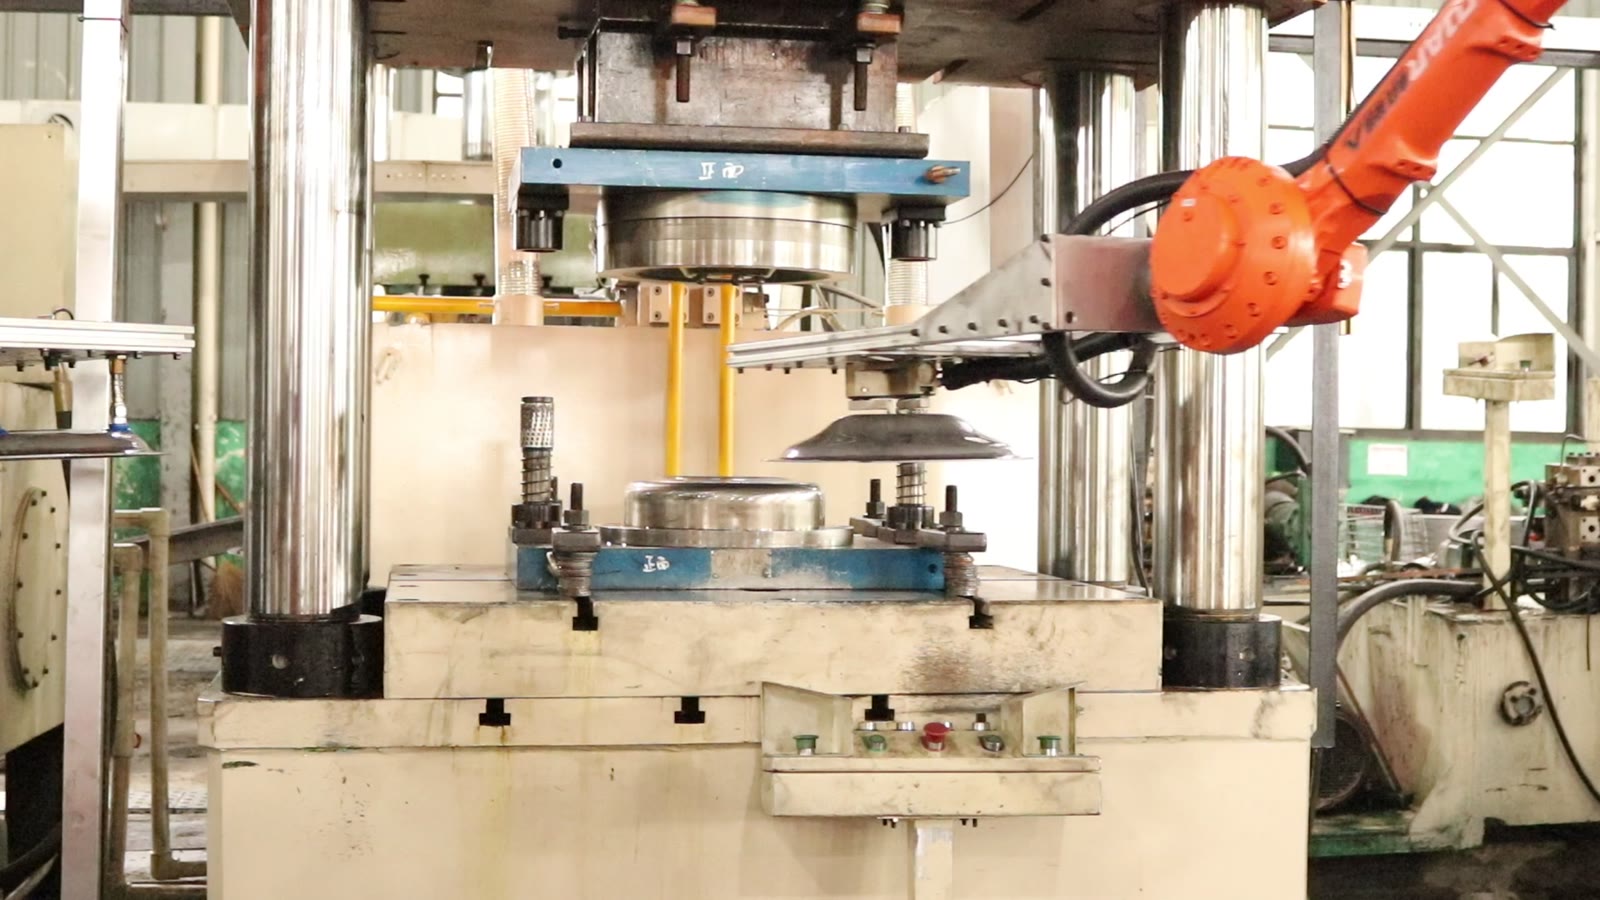
La prese, ciclul arată astfel:
- Robotul transportă un semifabricat rotund din oțel pe un clește plat, cu furcă.
- Ajunge între matrița superioară și cea inferioară.
- Așează blank-ul pe matrița inferioară.
- Se retrage din presă.
- Abia atunci grinda superioară portocalie a presei coboară și se ridică din nou.
- Robotul întinde mâna înapoi și ridică piesa de pe matrița inferioară.
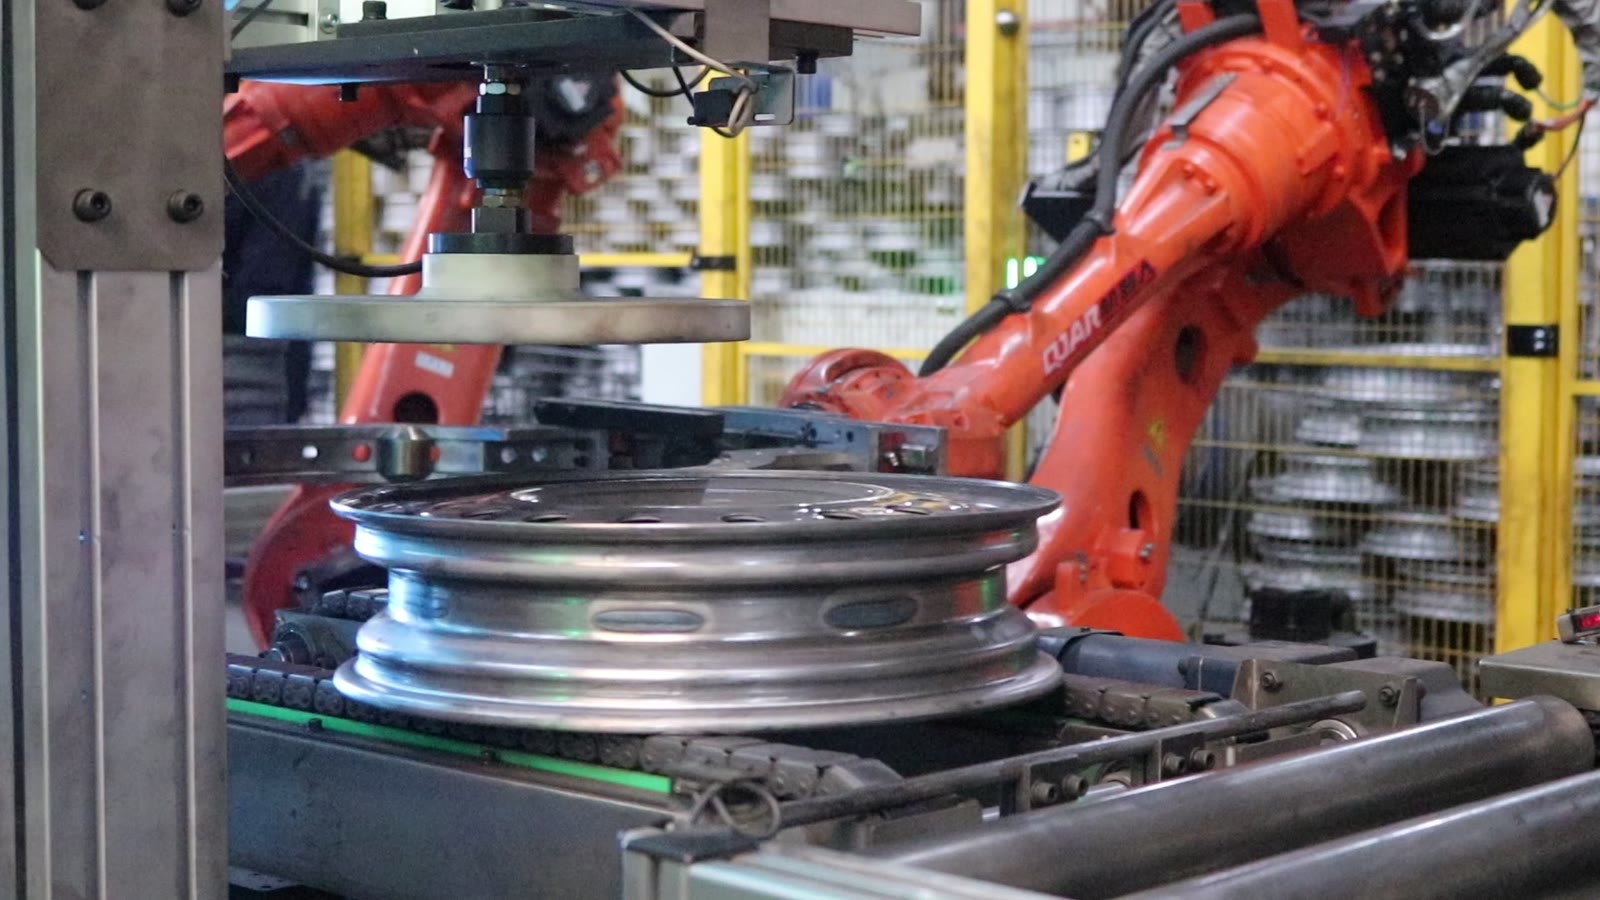
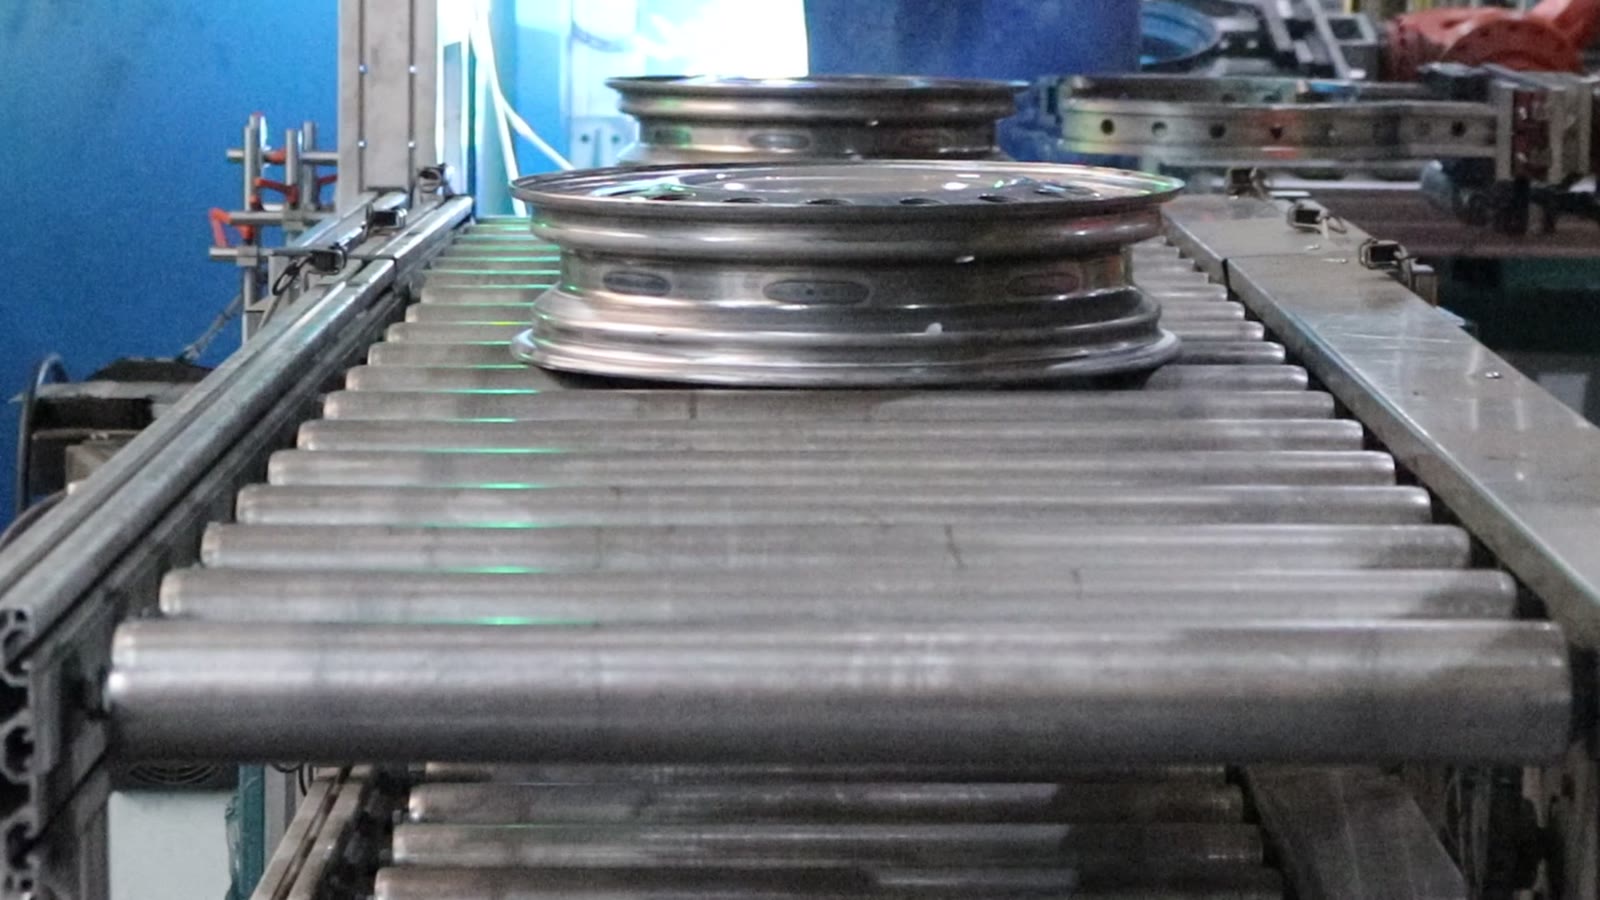
Mai departe pe linie, preia o altă sarcină de manipulare. La o stație de prelucrare a jantelor, un robot cu un dispozitiv de prindere în formă de inel ține o jantă, un inel cu un rând de găuri, și o așază pe un dispozitiv de fixare vertical. O placă de presiune rotundă deasupra dispozitivului de fixare coboară pe jantă, iar când aceasta este finalizată, robotul îndepărtează din nou janta. Lângă un transportor cu role, doi roboți stau unul lângă altul și ridică jantele pentru a le deplasa, iar jantele se deplasează apoi de-a lungul transportorului una după alta.
Trei constrângeri care se susțin reciproc
Introducerea piesei fără a o deplasa
Un semifabricat purtat pe o furcă este susținut de jos în loc să fie fixat, astfel încât poate aluneca în timpul mișcării dacă robotul accelerează, frânează sau virează prea brusc. Furca are nevoie de un suport de pe care semifabricatul să nu poată aluneca și de o traiectorie a cărei viteză este ușoară acolo unde piesa este cel mai puțin restricționată. Un semifabricat deplasat nu este o eroare mică: următoarea constrângere presupune că este acolo unde credeți că este.
Presa se închide doar când robotul este liber
Secvența din celulă este simplă: robotul se retrage, apoi presa coboară. Principiul de proiectare din spatele acesteia este că această ordine nu ar trebui să depindă doar de o sincronizare bună. O interblocare robot-presă semnalizează presei că robotul se află în afara zonei matriței și semnalizează robotului că presa este deschisă înainte de a intra. Ambele direcții contează, deoarece o presă care se închide prea devreme și un robot care intră prea devreme sunt defecte diferite cu același rezultat.
Localizarea piesei în matriță
Plasarea unei piese brute pe matrița inferioară ajută doar dacă aceasta ajunge în același loc de fiecare dată. În cazul în care matrița are caracteristici de localizare, cum ar fi o adâncitură, știfturi sau un scaun profilat, robotul trebuie doar să aducă piesa aproape și să o lase să se așeze. În cazul în care nu are astfel de caracteristici, robotul trebuie să fie suficient de precis pentru a plasa piesa direct, iar orice deplasare a poziției de preluare se transmite direct către matriță.
Cele trei sunt legate într-un lanț. O prindere sigură a furcii face posibilă o plasare repetabilă, plasarea contează doar dacă robotul este demonstrabil liber înainte de cursă, iar o funcție de localizare din matriță absoarbe mica variație rămasă.
De la o apăsare la un rând
De-a lungul liniei, roboții stau între prese, iar presele sunt servite în același ritm: intrare, ieșire, cursă, intrare din nou. Ca principiu de proiectare, tratarea unei prese cu un singur robot ca unitate face ca o linie să fie ușor de scalat. O presă nouă aduce propriul robot, propria interblocare și propriul ciclu de manipulare a pieselor, iar celula nu trebuie replanificată ca un întreg.
Compromisul este costul per presă. Alternativa, un robot care deservește două prese, economisește un robot, dar leagă temporizarea presei și face ca fiecare presă să aștepte cealaltă. Care este mai bună depinde de cât durează fiecare cursă în comparație cu deplasarea robotului, și exact pentru asta există o estimare a timpului de ciclu din desene.
Blank-urile și jantele necesită cleme diferite
Celula folosește două clești pentru două piese: o furcă plată pentru un semifabricat rotund care trebuie să ajungă între matrițe și un clește inelar pentru jantă. Acest lucru este important atunci când un client dorește ca un singur robot să gestioneze ambele: fie scula este schimbată între lucrări, ceea ce necesită un schimbător de scule și un loc pentru a parca fiecare clește, fie roboții sunt dedicați câte o piesă fiecare. Roboții dedicați sunt mai simpli, dar costă mai mult pe linie; un design de schimbare este mai ieftin din punct de vedere al hardware-ului, dar adaugă timp de schimbare și încă un lucru de verificat.
Unde se potrivește acest lucru și unde să analizăm mai atent
Supravegherea preselor este potrivită atunci când piesele au o formă stabilă, presele sunt aliniate cu spațiu lângă ele, iar rata de producție este suficient de constantă pentru a justifica un robot per presă. Analizați mai atent situațiile în care piesele variază mult în dimensiuni, când matrița nu are nicio modalitate de a localiza piesa sau când amplasarea presei nu lasă spațiu pentru ca un robot să stea și să ajungă în matriță.
Întrebări care ne sunt adresate adesea
Trebuie modificată presa? De obicei, este nevoie de semnale pentru interblocare și uneori de o configurație de protecție care permite accesul robotului. Verificăm acest lucru în raport cu configurația presei pe care o trimiteți.
Poate un robot să deservească mai mult de o apăsare? Se poate face atunci când timpul de cursă lasă suficient timp de inactivitate pentru ca robotul să se deplaseze și să încarce a doua presă. O estimare a timpului de ciclu arată dacă se întâmplă acest lucru.
Poate același robot să manevreze blank-uri și jante? Tehnic, da, cu un schimbător de scule, dar adaugă timp de schimbare. Merită sau nu depinde de cât de des se alternează piesele.
Ce să ne trimiteți
Pentru fiecare stație, desenul piesei; amplasarea presei, inclusiv unde ar putea sta roboții și cum se deschid matrițele; și producția zilnică de care aveți nevoie. Cu acestea vă putem spune care dintre cele trei constrângeri va fi cea mai dificilă din linia dumneavoastră și cum ar arăta un concept de celulă și o estimare a timpului de ciclu.
Vrei un concept pentru presele tale? Contactați-ne aici sau scrieți la sales@evsrobot.com cu desenele și producția zilnică.
Acest articol descrie cum funcționează presele și manipularea jantelor în general și ce este vizibil într-o singură celulă; nu menționează tonajul, dimensiunile pieselor, materialele, timpii de ciclu sau nicio etapă de formare.