
By Echipa editorială EVST · Recenzat de Echipa editorială EVST · Ultima actualizare 9 octombrie 2026 · Politica editorială · Politica de corecție · Termene
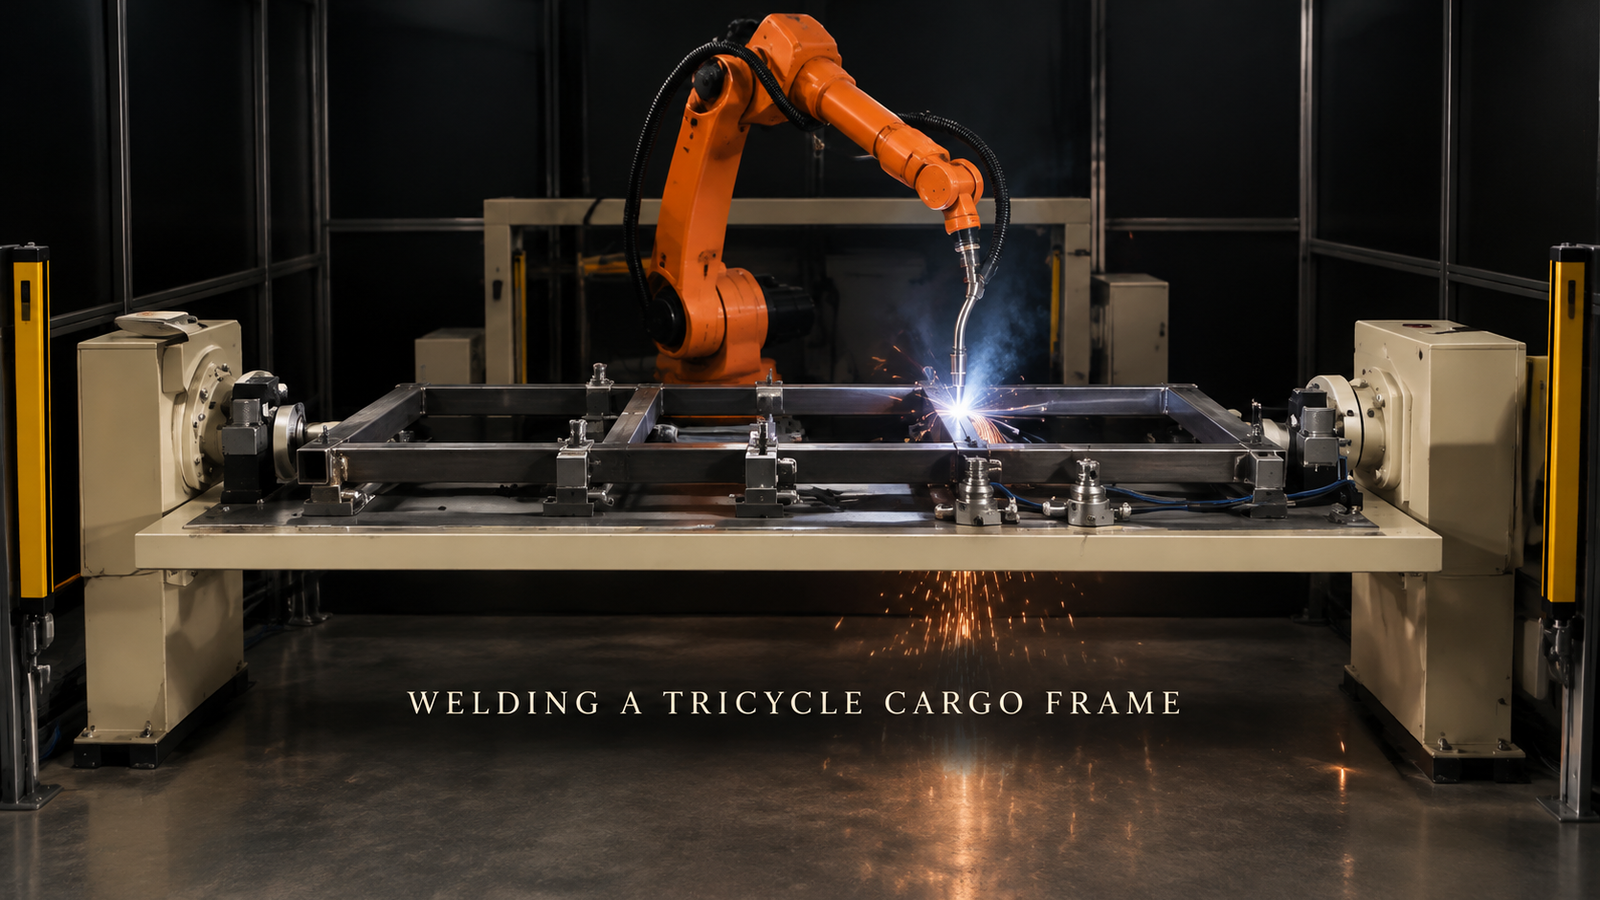
Un cadru dreptunghiular din țeavă de oțel, cum ar fi cadrul unui triciclu de marfă tip cutie, poate fi sudat de un singur robot într-o singură celulă atunci când se răspunde la trei întrebări înainte ca cineva să programeze o traiectorie: cum este amplasat și fixat fiecare tub, în ce ordine sunt sudate îmbinările și ce se întâmplă cu o sudură care se află pe partea îndepărtată a cadrului. Acoperirea robotului și alegerea torței contează, dar decurg din aceste răspunsuri. Celula descrisă aici are un singur robot de sudură care lucrează de-a lungul unui cadru plat care se află pe un dispozitiv de fixare lung, îmbinare după îmbinare.
Planificați o celulă de sudură cu cadru tubular? Trimiteți-ne desenul cadrului cu lista de îmbinări, dimensiunile țevilor și producția zilnică.și vom răspunde cu un concept de celulă și o estimare a timpului de ciclu.
Citiți desenul ca test de sudabilitate
Un cadru construit din țeavă de oțel are multe îmbinări. Manual, fiecare îmbinare trebuie găsită, lovită și finisată pe rând, ceea ce este lent, iar căldura unei suduri tinde să dezechilibreze întregul cadru înainte de a fi executată următoarea. O celulă robotizată trebuie să elimine ambele probleme, iar desenul arată deja cât de greu va fi acest lucru:
| Caracteristică cadru | Ce înseamnă pentru celulă |
|---|---|
| Îmbinările sunt accesibile dintr-o parte | Un corp de iluminat plat și o dispunere simplă pot fi suficiente |
| Îmbinările de pe partea îndepărtată | Alegeți între o nouă reproiectare, o a doua fixare sau un poziționer |
| Lungimea tăiată a tubului variază | Opritoare mai strânse sau detectare a cusăturilor |
| Mai multe variante de cadru | Blocuri de prindere reglabile sau interschimbabile |
| Foarte puține articulații | Un dispozitiv manual poate rămâne mai ieftin |
Secțiunile de mai jos urmează rândurile care decid majoritatea proiectelor: localizare, acces și secvență.
Fiecare tub are nevoie de un loc fix
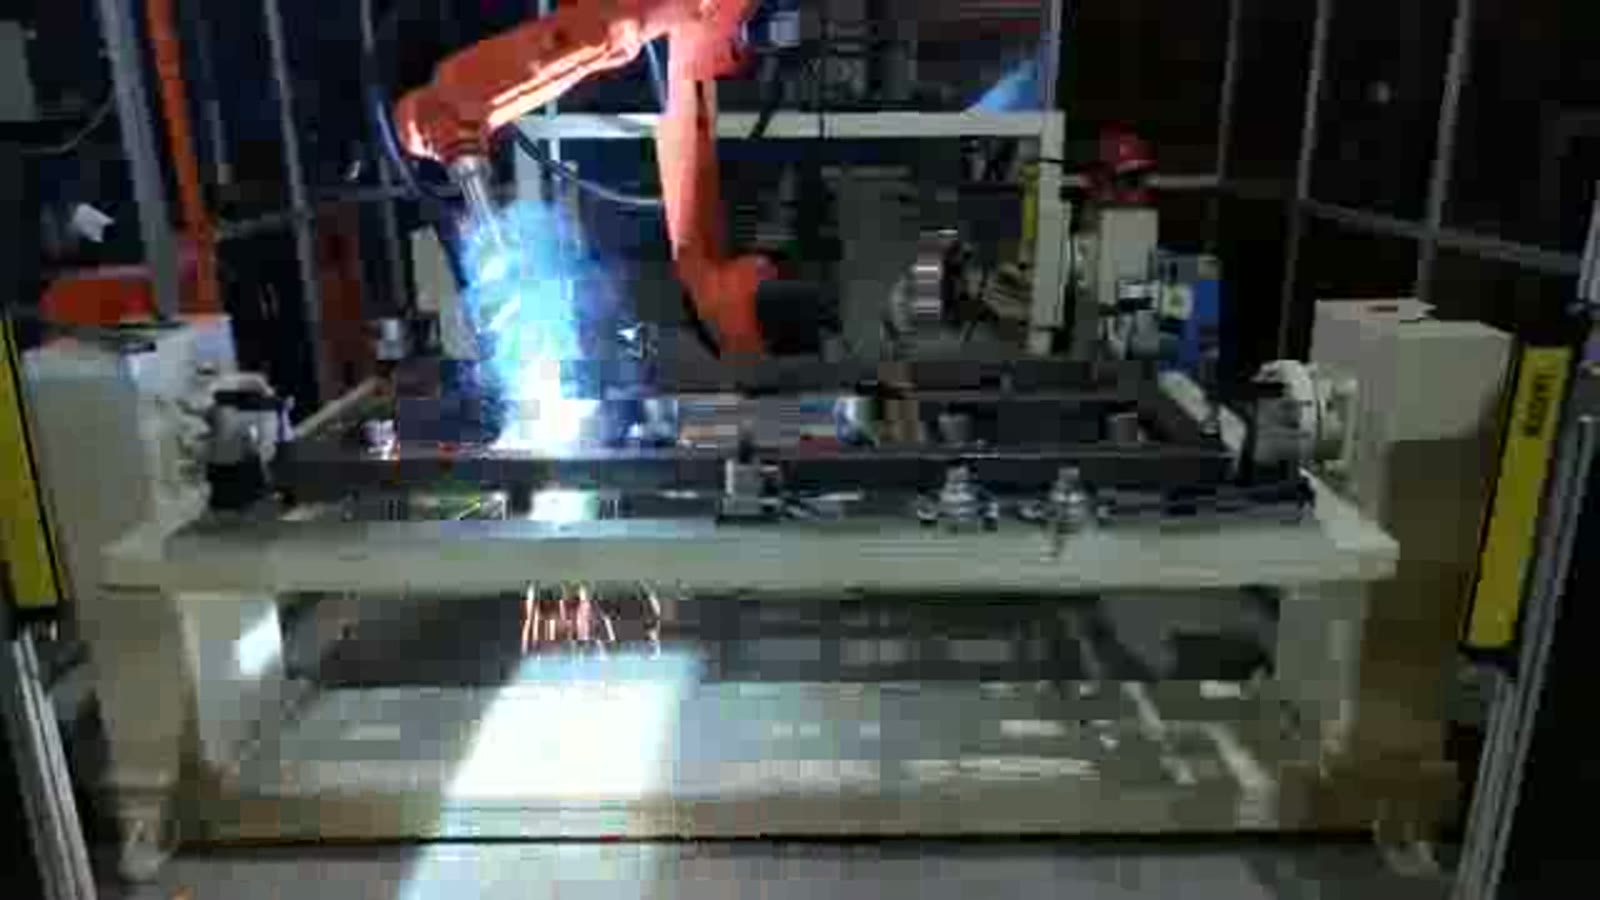
În celula descrisă aici, un cadru dreptunghiular cu mai multe tuburi transversale se află plat pe un dispozitiv de fixare lung. Dispozitivul de fixare este susținut între două suporturi de capăt, câte unul la fiecare capăt, un rând de blocuri de prindere apasă pe tuburi, iar un robot de sudură portocaliu cu șase axe, cu o torță de alimentare cu sârmă, se află în spatele cadrului.
O torță robotizată repetă o traiectorie învățată. Dacă un tub se află ușor diferit de la un cadru la altul, torța ajunge la o îmbinare care nu este exact acolo unde se așteaptă programul. Tuburile sunt tăiate și îndoite cu o anumită toleranță, așa că un dispozitiv de fixare are două funcții: pune fiecare tub în același loc și îl menține acolo în timp ce căldura acționează asupra lui. În general, trei detalii decid dacă funcționează:
- Fiecare tub este referențiat. Un tub lateral care este doar apăsat în jos, fără ca nimic să-l oprească să alunece pe lungimea sa, tot va rătăci. Fiecare tub are nevoie atât de un opritor, cât și de o clemă.
- Torța își păstrează calea. O clemă care fixează perfect o îmbinare, dar se așază acolo unde trebuie să intre torța, este o eroare de proiectare. Clemele se află lângă îmbinare, nu pe linia sa de apropiere.
- Compatibilitatea este verificată, nu se presupune. Dacă spațiul de la o îmbinare variază de la un cadru la altul, o traiectorie fixă nu îl va umple uniform. Detectarea îmbinării sau detectarea tactilă este o opțiune generală pentru acest caz.
Acces: doar pe o parte sau un plan pentru cealaltă parte
Rama din această celulă rămâne plată de la prima până la ultima îmbinare, astfel încât fiecare îmbinare este accesibilă dintr-o parte. Acest lucru menține o dispunere simplă. Multe rame reale nu sunt de acest tip. Dacă unele suduri cad pe partea inferioară, există trei opțiuni generale:
- reproiectați îmbinarea sau cadrul astfel încât toate sudurile să poată fi accesate de sus;
- prindeți cadrul a doua oară, ceea ce adaugă manevrabilitate și o a doua locație;
- Transportați dispozitivul de fixare pe un poziționer între două suporturi de capăt, astfel încât o rotire controlată să aducă partea îndepărtată spre torță.
Fiecare are un preț. Un poziționer înseamnă că clemele trebuie să țină cadrul atunci când este inversat, torța și cablurile trebuie să treacă de cadrul în timp ce se rotește, iar curbura de rotire ocupă spațiu pe podea. Merită sau nu depinde de câte îmbinări se află pe partea îndepărtată. Acest număr este primul lucru de găsit într-un desen.
Secvență: ordinea observată și regula generală din spatele oricărei ordini
Iată ordinea în care funcționează robotul. După fiecare articulație, torța se ridică și trece la următoarea, scânteile cad dedesubt.
- La început alternează între îmbinările de pe partea stângă și dreaptă a cadrului, una pe această parte, apoi una pe cealaltă.
- Apoi lucrează îmbinare cu îmbinare spre mijloc, sudând îmbinarea la capătul din dreapta odată ce a terminat.
- Ultima este reprezentată de îmbinările din mijlocul cadrului.
Separat, ca principiu general: fiecare sudură se contractă pe măsură ce se răcește și își atrage vecinii spre ea. Sudați mai întâi mai multe îmbinări pe o parte a unui cadru, iar cadrul se poate îndoi spre acea parte, oricât de ferm a fost fixat, și poate să sară atunci când este eliberat. Prin urmare, ordinea sudurilor afectează distorsiunea, iar ordinea corectă pentru un anumit cadru depinde de geometria sa și trebuie dovedită pe cadre de probă, nu presupusă dintr-un desen. Un robot are un avantaj aici: odată ce o ordine este aleasă, aceasta se repetă identic pe fiecare cadru, astfel încât distorsiunea devine consistentă și mai ușor de corectat în dispozitivul de fixare.
Perdele luminoase și intrarea și ieșirea
Perdele de lumină galbene sunt amplasate pe stâlpi de ambele părți ale camerei de sudură. În general, o perdea de lumină este cablată astfel încât celula să se oprească atunci când cineva o traversează și stabilește o constrângere asupra amplasamentului, deoarece cadrele trebuie totuși să intre și să iasă. Decideți unde operatorul încarcă dispozitivul de fixare și unde pleacă cadrele finite și verificați dacă acest traseu nu trece prin zona arcului și a scânteii. Ce anume oprește declanșatoarele perdelei și cum repornește celula aparțin proiectării de la început.
Răspunsuri scurte pentru cumpărătorii de rame
Poate o celulă să sudeze mai multe cadre? Da, dacă dispozitivul de fixare poate fi modificat sau ajustat și se cunoaște lista de îmbinări a fiecărei variante. Trimiteți toate variantele, nu doar pe cea principală.
Avem nevoie de un poziționer? Numai dacă sudurile cad acolo unde torța nu poate ajunge cu cadrul plat. Numărați mai întâi îmbinările de pe partea îndepărtată.
Va găsi robotul singur articulația? O traiectorie fixă depinde de dispozitivul de fixare; dacă configurația variază, se poate adăuga un sistem de detectare. Acest lucru depinde de tuburile dvs., nu de robot.
Desenul tău este intrarea
Trimiteți desenul cadrului cu lista de îmbinări marcată, dimensiunile țevilor și grosimea pereților, câte cadre aveți nevoie pe zi și orice îmbinări despre care știți deja că sunt dificil de atins. Cu acestea putem propune o celulă și estima timpul de ciclu.
Ești gata să vorbești prin prisma cadrului tău? Contactați-ne aici sau scrieți la adresa sales@evsrobot.com.
Acest articol descrie modul în care funcționează un robot de-a lungul unui cadru tubular plat și principiile generale de proiectare pentru astfel de celule; nu menționează parametrii de sudură, dimensiunile tuburilor sau timpul de ciclu.