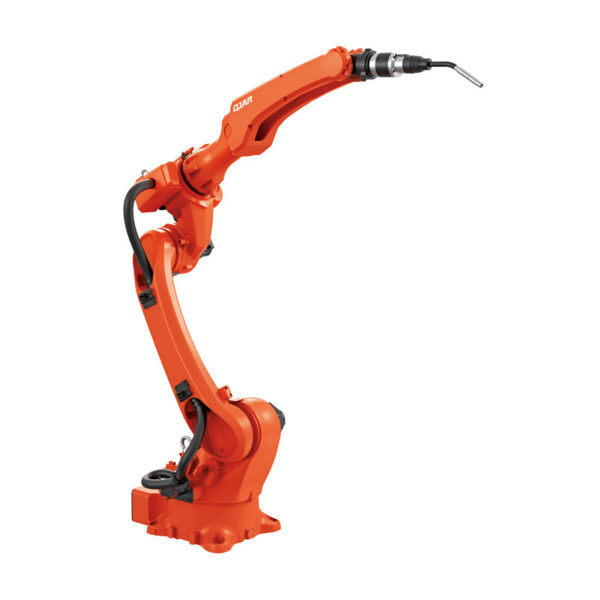
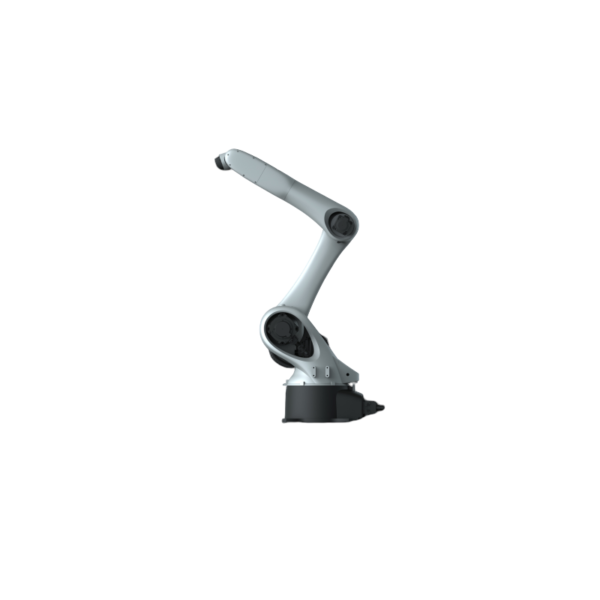
| Modelo | QJR10-1900 | |
| Número do Eixo | 6 | |
| carga paga | 10kg | |
| Repetir Posicionamento | ± 0.05mm | |
| Envergadura máxima | 1943mm | |
| Amplitude de movimento | J1 | ± 175 ° |
| J2 | +159°, -95° | |
| J3 | + 95°,- 125° | |
| J4 | ± 185 ° | |
| J5 | ± 115 ° | |
| J6 | ± 360 ° | |
| velocidade máxima | J1 | 189 ° / s |
| J2 | 189 ° / s | |
| J3 | 189 ° / s | |
| J4 | 372 ° / s | |
| J5 | 573 ° / s | |
| J6 | 687 ° / s | |
| Torque admissível | J4 | 28 Nm |
| J5 | 28 Nm | |
| J6 | 26.4N · m | |
| Momento de inércia | J4 | 1.1kg·m² |
| J5 | 1kg·m² | |
| J6 | 0.7kg·m² | |
| Peso corporal do robô | 245kg | |
| Capacidade de Alimentação | 3.6kVA | |
| Fonte de alimentação do laboratório | Monofásico 220V ±10% | |
| gabinete Tamanho | 600 480 * * 920mm | |
| gabinete Peso | 95kg | |
| Instalando Formulário | Montado no solo/teto | |
| Aplicação | Manuseio, montagem, classificação, carga e descarga, etc. | |