
Segurar uma peça cilíndrica não significa que a transferência do equipamento esteja completa. O mecanismo de coleta deve estabelecer a posição radial e axial; a interface do equipamento deve então aceitar essa posição conhecida através de uma abertura clara e um estado de controle definido. As imagens mostram um robô laranja, uma garra paralela voltada para baixo, peças cilíndricas curtas e um equipamento azul encapsulado, sem identificar o processo do equipamento. Solicite à EVST que analise sua inscrição →
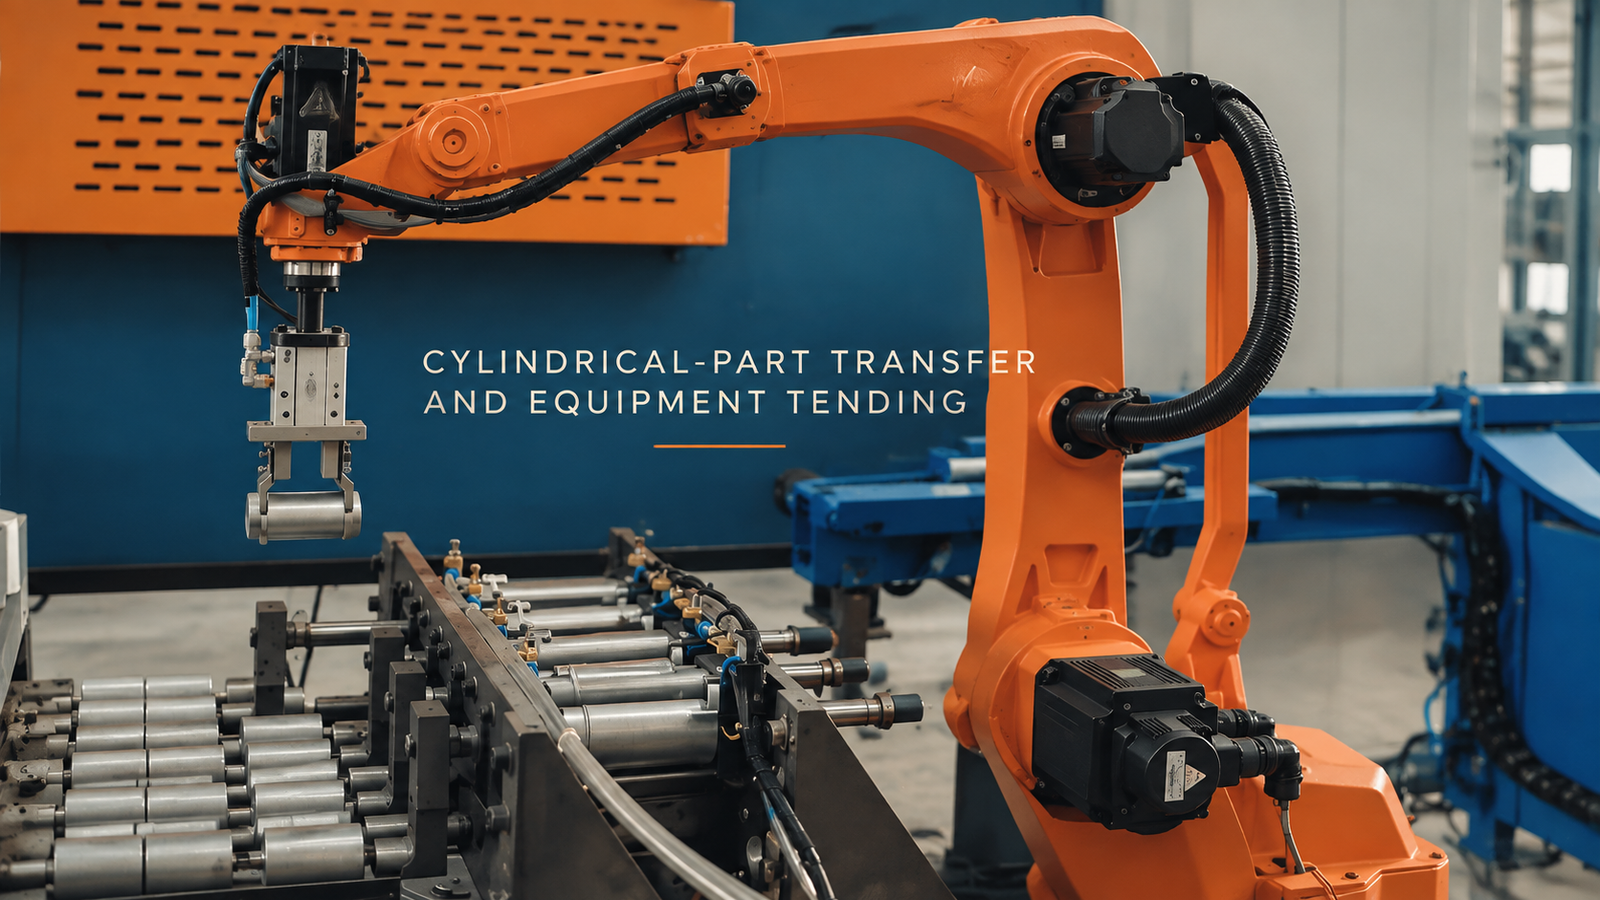
A pegada só é útil quando estabelece a postura.
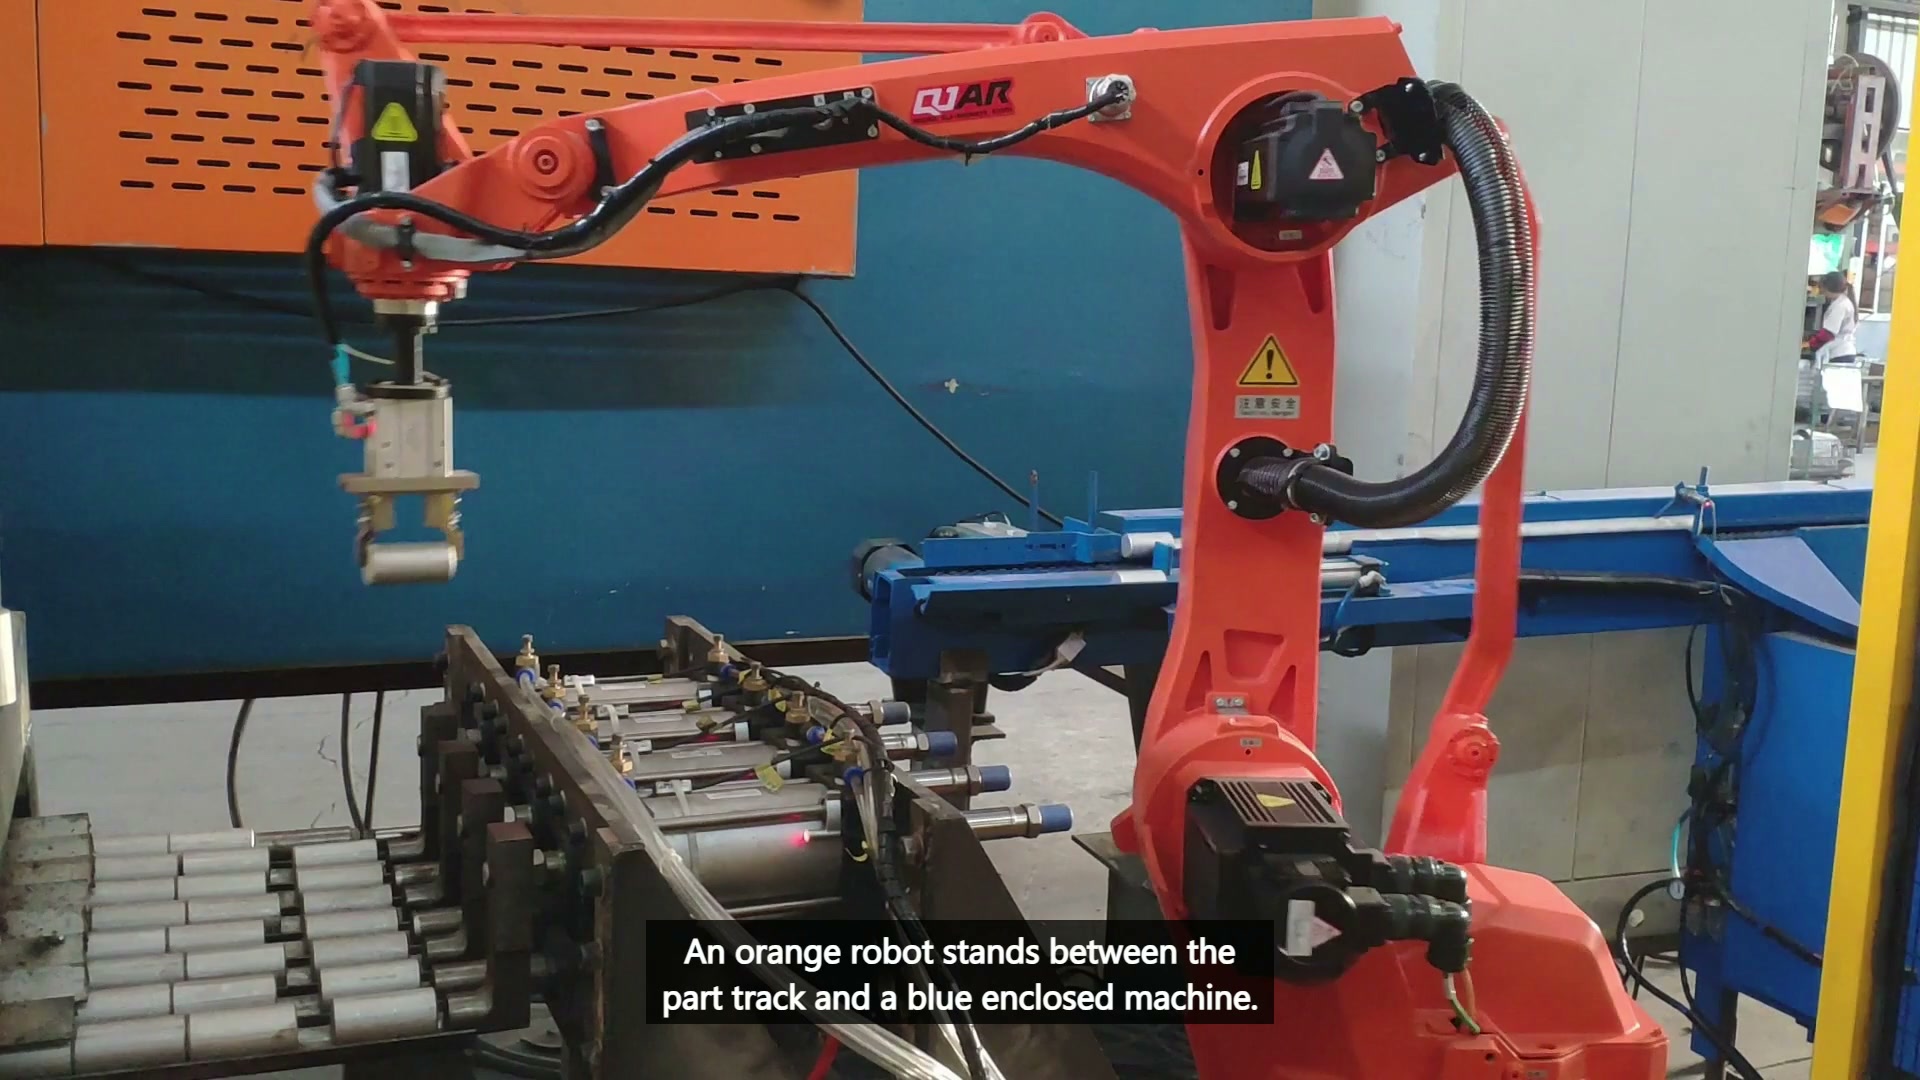
Às 00:12:00, a garra segura visivelmente uma pequena peça cilíndrica acima da área da pista de rolos.
Uma peça redonda pode rolar, girar ou ficar descentralizada antes do fechamento das garras. O suporte ou encaixe deve estabelecer a posição radial, enquanto um batente axial controla a posição longitudinal. O contato das garras deve então manter essa posição sem danificar as superfícies protegidas ou empurrar a peça para uma nova posição. Teste as peças menores e maiores permitidas e a condição de superfície menos favorável; registre as fixações vazias, parciais e desalinhadas, bem como as fixações bem-sucedidas.
O limite do equipamento adiciona uma restrição diferente.
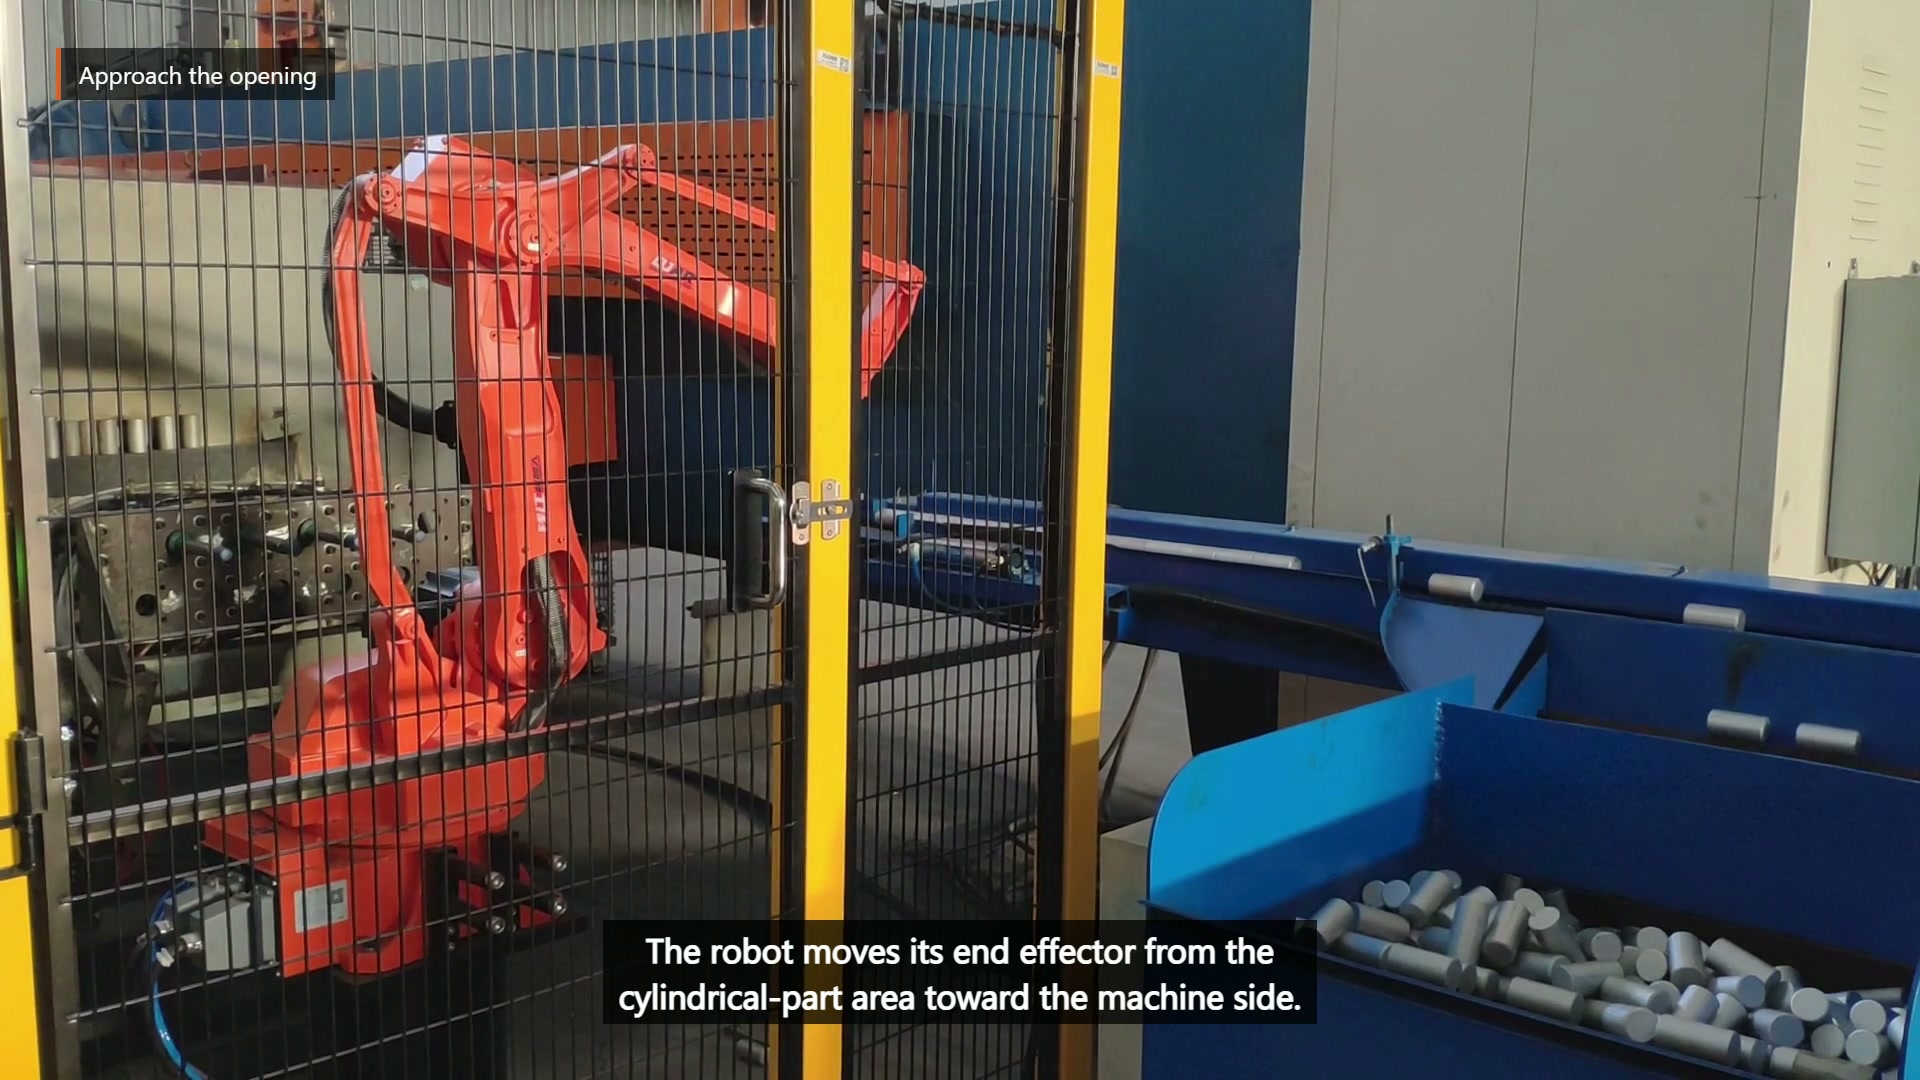
Às 00:25:50, o robô se move em direção ao equipamento azul fechado ao lado da área da parte cilíndrica.
A entrada depende de um estado de prontidão acordado e de espaço suficiente para a garra, o cilindro segurado e o percurso de recuo. Um atraso fixo não comprova que o movimento interno cessou, que o acesso está disponível ou que a posição de transferência está pronta. O espaço livre para o robô deve abranger a peça segurada e a ferramenta, não apenas o flange do braço.
| Questão | Interface de coleta | Interface do equipamento |
|---|---|---|
| O que corrige a postura? | Suporte radial e batente axial | local de transferência definido |
| O que confirma a prontidão? | Parte presente e corretamente posicionada | Acesso disponível e estado receptor confirmado |
| Que volume precisa de liberação? | Abordagem da mandíbula em torno das partes vizinhas | Ferramenta, cilindro e trajetória de recuo completa |
| Que falha precisa ser corrigida? | Empunhadura ausente, rolante ou incompleta | Entrada bloqueada, transferência rejeitada ou falha na liberação. |
As interfaces devem ser validadas separadamente antes de serem cronometradas como um único ciclo. Isso evita que uma parada no equipamento seja diagnosticada erroneamente como um problema na garra, ou que uma coleta instável seja mascarada por folga extra a jusante.
Os testes de recuperação revelam qual interface perdeu o controle.
Remova uma peça da apresentação, coloque outra no pior deslocamento axial permitido, desafie a confirmação da preensão, suspenda o estado de prontidão do equipamento e obstrua a transferência em testes controlados. Cada condição requer um ponto de retenção seguro e uma rota de reinicialização que preserve o conhecimento sobre se o robô está carregando uma peça.
Para uma análise conceitual, forneça o desenho da peça, a faixa de diâmetro e comprimento, a massa e as superfícies protegidas, o suporte da apresentação e a variação recebida, a abertura do equipamento e os estados de controle, o local de transferência, as expectativas de recuperação e peças representativas. Envie essas informações para uma análise do conceito EVST → ou e-mail vendas@evsrobot.com.
As imagens mostram o manuseio de peças cilíndricas próximo a equipamentos fechados; as ferramentas finais, os controles, a segurança e a aceitação dependem da validação do projeto.