
Um briefing útil para revestimento robótico identifica o acabamento necessário em cada superfície, incluindo cantos, reentrâncias e pontos de contato. Uma única descrição de acabamento para toda a peça pode deixar essas regiões ambíguas. Marque os requisitos antes de comparar os trajetos de pulverização, para que a equipe de processo possa distinguir uma superfície complexa de uma superfície que não foi especificada.
Transforme o desenho da peça em um mapa de superfície.
No vídeo, aos 00:05, um robô verde se aproxima lateralmente de uma peça suspensa. A visão inferior, aos 00:18, traz outra parte da peça e seu suporte para a discussão. Essas observações estabelecem uma questão inicial útil: quais superfícies o revestimento deve alcançar nessa configuração suspensa? Elas não determinam a espessura do revestimento nem a condição das faces ocultas.
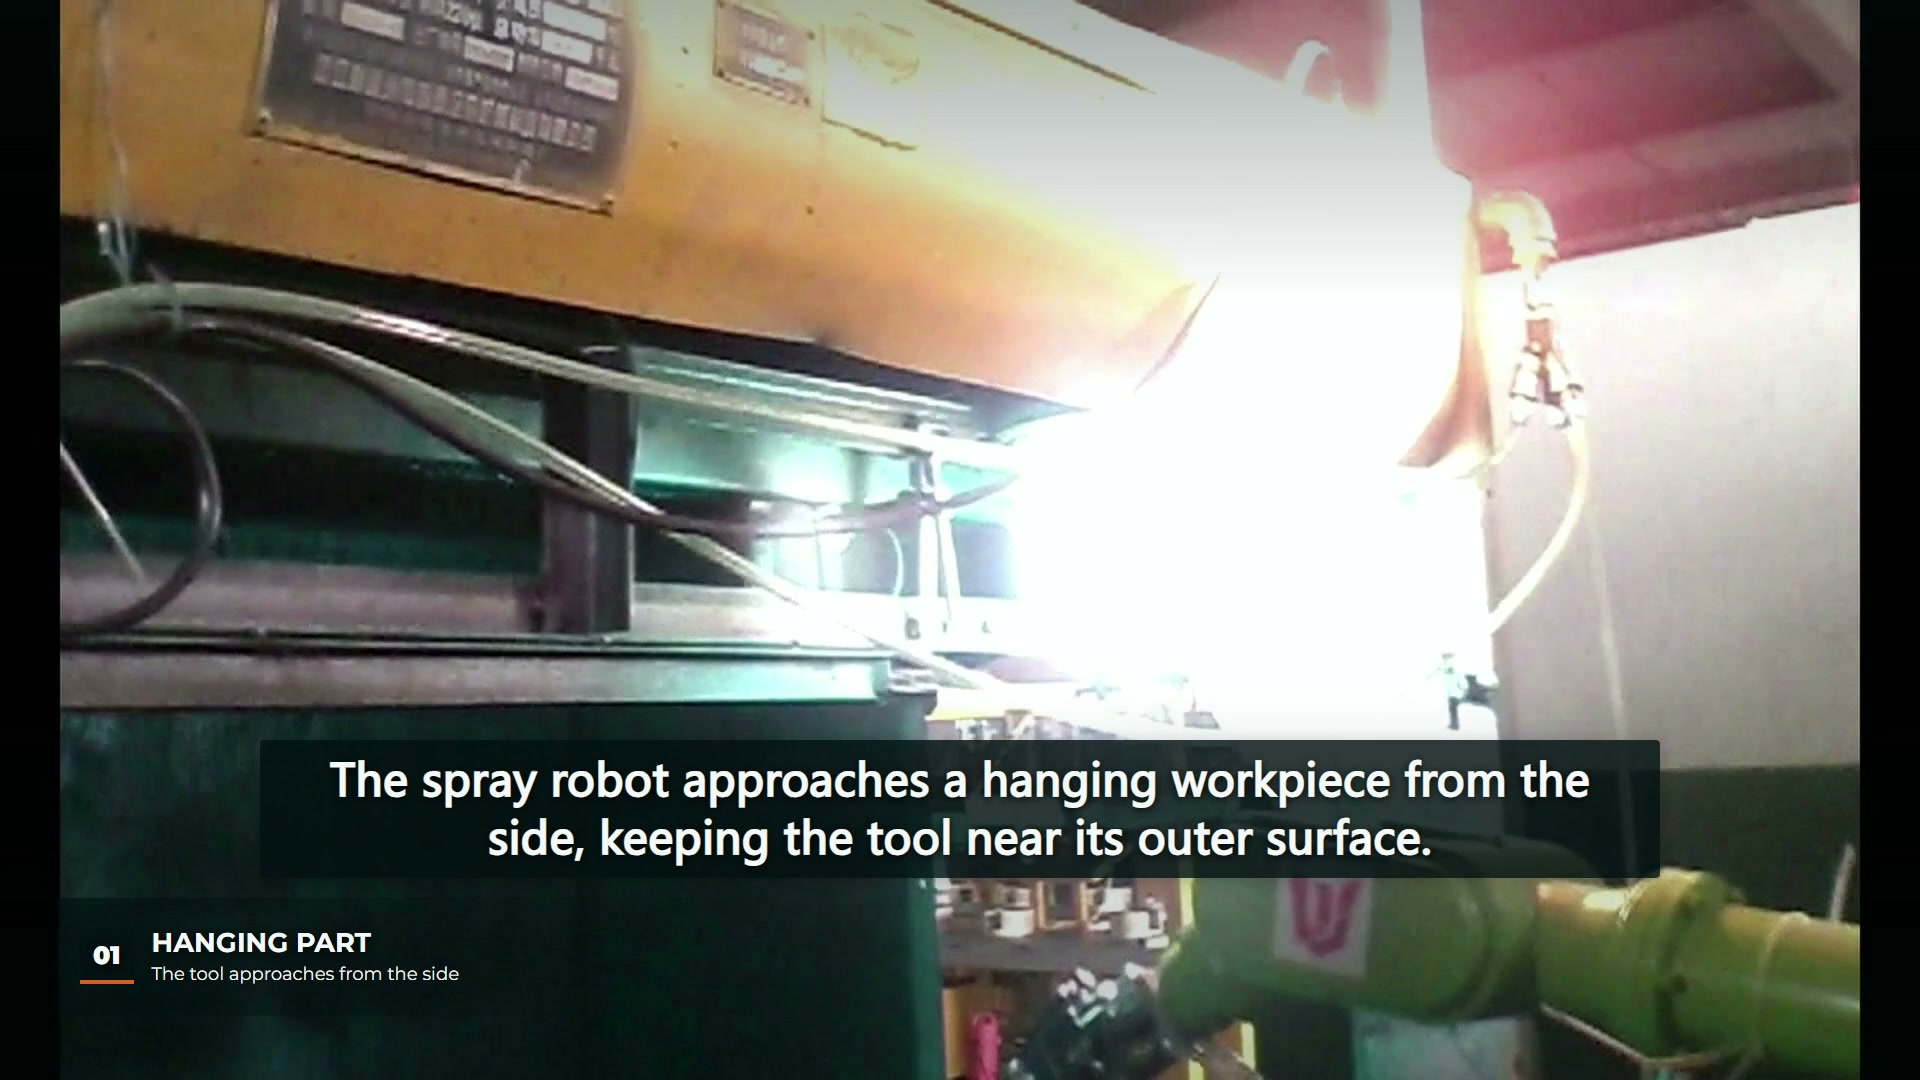
Utilize as referências de recursos existentes no desenho para separar faces amplas, bordas salientes, regiões rebaixadas e contatos de suspensão. Atribua a cada região um responsável pelos requisitos e uma maneira de resolver incertezas. Uma área de contato pode ser permitida sem revestimento em uma aplicação e inaceitável em outra; isso é um requisito do produto, não uma decisão a ser deixada para o programador do robô.
| Região na parte proposta | Esclarecimento para registro | O que ainda precisa ser verificado? |
|---|---|---|
| rosto amplo e exposto | Local de acabamento e inspeção obrigatório | Se o processo escolhido atende a esse requisito |
| Canto ou saliência | Quais faces adjacentes precisam de cobertura? | Cobertura local sob a orientação suspensa proposta |
| Recesso ou face traseira | Se está incluído no escopo do revestimento | Acesso e vista de inspeção adequada |
| contato suspenso | Área de contato permitida e qualquer exceção de acabamento | Acordo sobre o tratamento ou posterior daquela área |
Estas são sugestões de campos breves, não observações de verificações concluídas na instalação filmada.
Mantenha as orientações geométricas dentro do seu escopo.
Orientações da Graco sobre a técnica de pulverização Explica como a alteração do ângulo e da distância da pistola pode afetar a cobertura. As distâncias de pulverização sem ar e os valores de sobreposição definidos pelo proprietário não devem ser usados como configurações para este robô. O princípio de planejamento relevante é mais específico: um canto altera a relação entre a ferramenta e a superfície local, portanto, sua exigência merece atenção especial.
Um publicado Solução de pintura robótica Sames Este vídeo descreve o ajuste do jato de ar para adaptar o padrão de pulverização à peça. Trata-se de um exemplo de equipamento. Ele demonstra por que uma discussão sobre revestimento pode envolver a configuração do aplicador, bem como o movimento do robô; no entanto, o vídeo não identifica o aplicador nem suas funções disponíveis.
Selecione amostras de acordo com o requisito não respondido.
Para uma aplicação proposta, um plano de amostragem pode seguir o mapa da superfície. Se a incerteza se referir a um recesso, um resultado na face frontal ampla não a responderá. Se o problema estiver nos contatos de suspensão, registre o arranjo de suspensão testado juntamente com o resultado da inspeção. Evite declarar toda a peça aceitável quando apenas uma região facilmente observável tiver sido examinada.
Este mapa de requisitos precede as verificações de movimento discutidas em nosso guia de ensaio a seco de trajetória de pulverização robóticaO mapa define o que o revestimento deve alcançar; a avaliação do teste a seco aborda como o equipamento interage com a peça. Nenhum dos dois substitui a avaliação subsequente do revestimento.
A opinião editorial da EVST é que um requisito de acabamento não resolvido deve permanecer visível no briefing. Um desenho da peça marcado, o arranjo de suspensão real e as expectativas de inspeção específicas da região facilitam a resolução dessa incerteza, sem transformar um movimento de pulverização suave em uma alegação sobre a qualidade do revestimento.