
Spawanie zrobotyzowane dużej ramy powinno być planowane od najbardziej ograniczonego wymaganego połączenia, ponieważ połączenie to może determinować pozycję robota, wysokość mocowania, umiejscowienie zacisku i drogę do każdego kolejnego połączenia. Na nagraniu widać pomarańczowego robota spawającego oddzielne połączenia na nieruchomej ramie rurowej lub belkowej. Umożliwia to przegląd koncepcji pod kątem dostępu, podczas gdy wymagany zakres spoiny i wynik produkcji nadal wymagają potwierdzenia w projekcie. Poproś EVST o rozpatrzenie Twojej aplikacji →
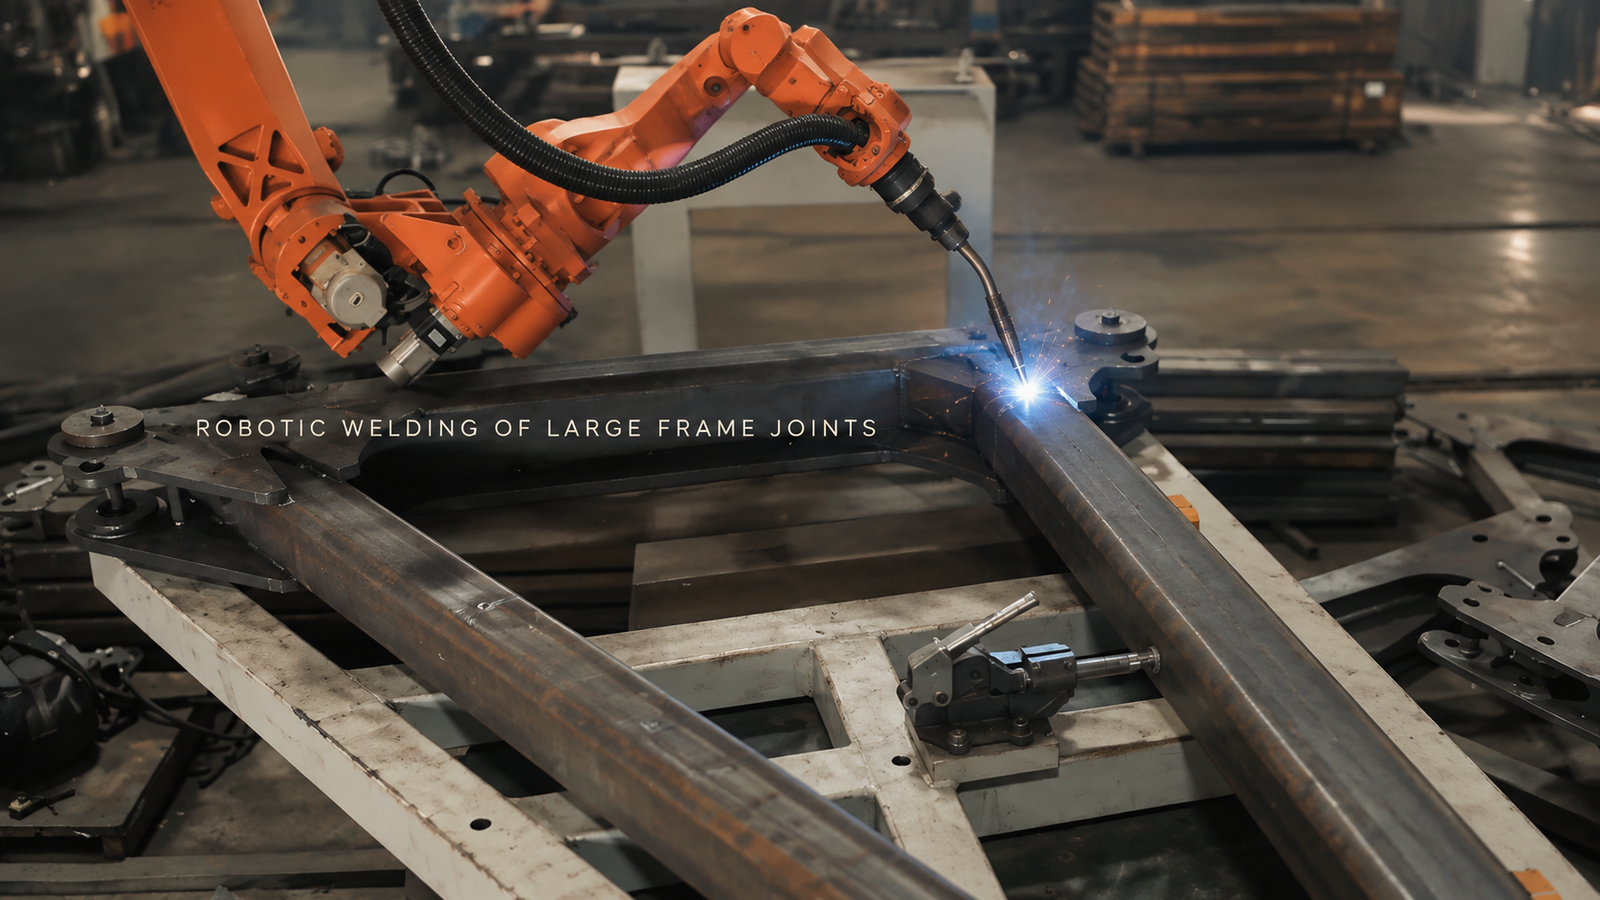
Niech najtrudniejsze połączenie określi pierwszy układ
Otwarta strona ramy może sprawić, że jeden łuk będzie wyglądał prosto, podczas gdy rura, zacisk lub trzpień mocujący blokuje kolejne połączenie. Sam zasięg robota nie rozstrzyga problemu. Szyjka palnika, dysza, pakiet kabli i kierunek wycofywania – wszystkie te elementy muszą być prześwitujące pod wymaganym kątem roboczym.
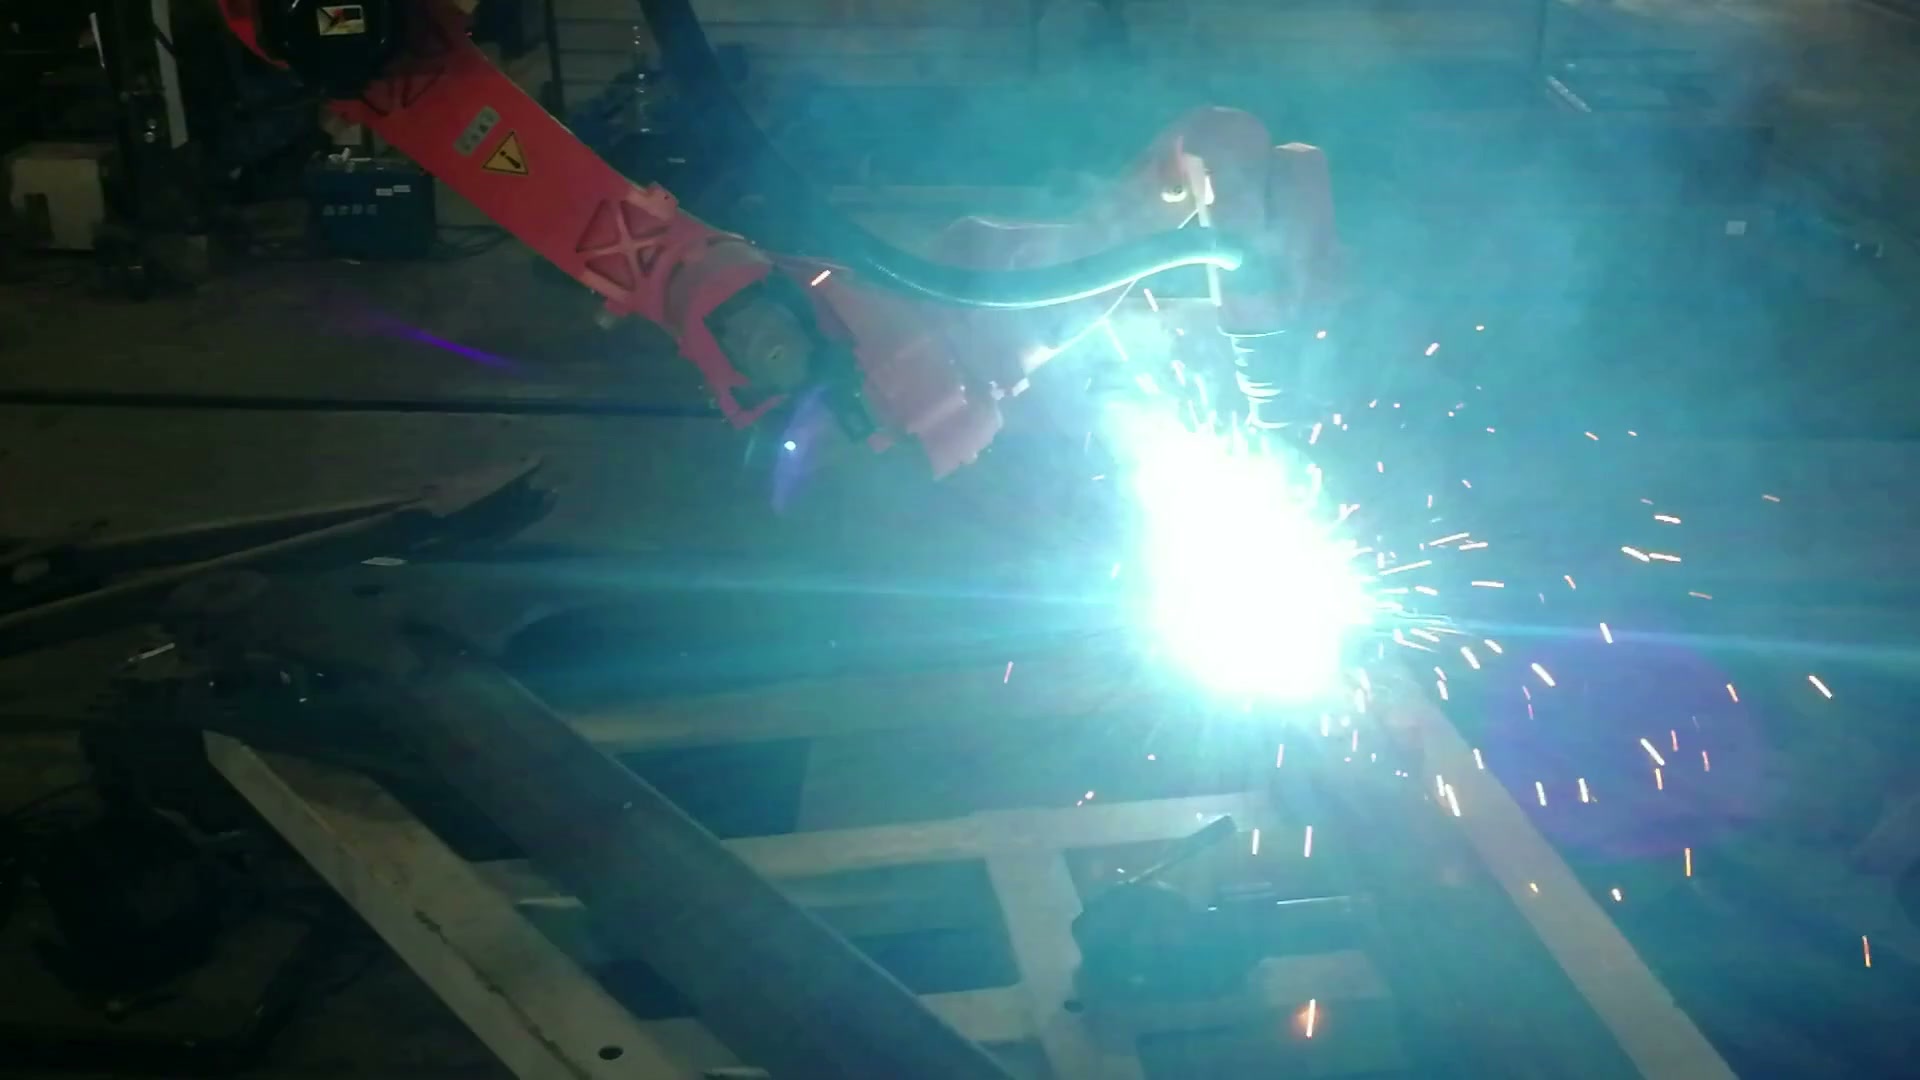
O godzinie 00:40.33 widok z bliska potwierdza aktywny łuk w jednym ze stawów na ramie stałej.
Zacznij od najbardziej zatkanego połączenia na rysunku. Przesuń cały palnik do pozycji początkowej, przez wymaganą ścieżkę i z powrotem. Następnie umieść uchwyt wokół tej obwiedni. Punkt odniesienia lub zacisk, który poprawia lokalizację, ale zajmuje jedyne możliwe do zastosowania podejście, zmienia koncepcję automatyzacji.
Długie elementy również wymagają odpowiedniego podparcia, aby ograniczyć ugięcie i ruch. To podparcie musi kontrolować ramę, nie ograniczając dostępu, który właśnie uzyskano. Użyteczny wczesny model łączy zatem rzeczywistą ramę, proponowane podpory i zaciski, geometrię palnika, osłonę kabla oraz zmierzone odchylenia wejściowe.
Przejrzyj każdy element łączący, uwzględniając dostęp, lokalizację i trasę
Widok ogólny pokazuje, dlaczego cały zespół ma znaczenie: robot, rama i stalowy osprzęt dzielą tę samą ograniczoną objętość.
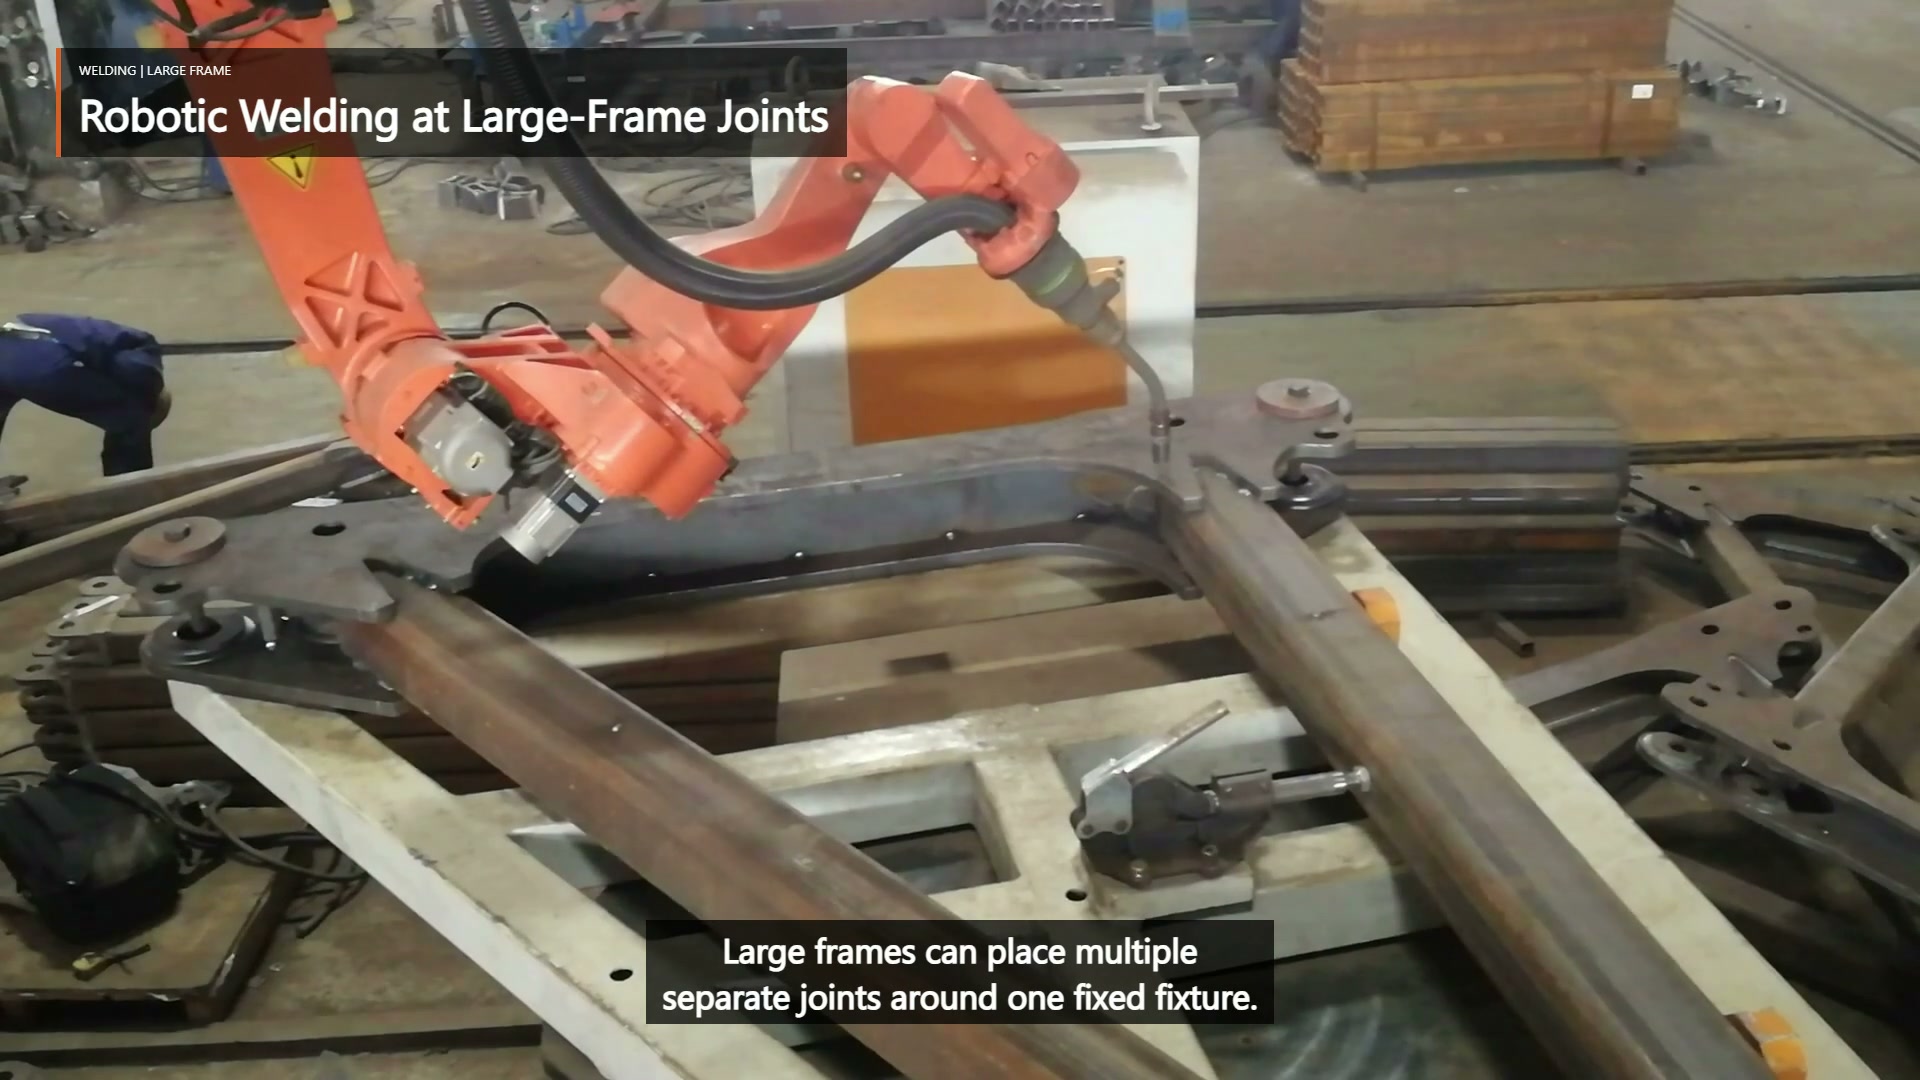
O 00:03.50 szeroki widok utrzymuje robota, latarkę, ramę stałą i stalowy osprzęt w tej samej scenie.
| Wspólne pytanie kontrolne | Dowody do przedstawienia | Konsekwencja koncepcji |
|---|---|---|
| Czy cały pakiet pochodni może się zbliżać i oddalać? | Kąt połączenia, wymagany kąt palnika, obszar początkowy/końcowy i pobliskie elementy | Montaż robota, prezentacja ramy lub zakres automatyczny mogą ulec zmianie |
| Czy osprzęt powraca do pierwotnego stanu w przewidywalny sposób? | Stabilne punkty odniesienia, pozycje zacisków, stan przyczepności i zmierzony zakres szczeliny | Powtarzalność ścieżki zależy od prezentacji części, a nie tylko od programowania |
| Czy robot może poruszyć się, zaczynając od poprzedniego stawu, nie napotykając żadnej przeszkody? | Obudowa oprawy, trasa kablowa i trasa bezłukowa | Wspólna kolejność i pośrednie pozy stają się częścią układu |
| Czy wymagany obszar nadal może zostać poddany inspekcji? | Dostęp do rysunków, specyfikacji spoin i inspekcji | Układ musi zarezerwować użyteczny widok akceptacji |
Łączy to każdy wymóg szwu ze zmianą fizyczną, jaką może on wymusić w innym miejscu komórki.
Sekwencja może odesłać układ do ponownej analizy
Oddzielone łuki w materiale filmowym są łączone poprzez repozycjonowanie po wyłączeniu łuku. Proponowana kolejność musi zapewniać dostęp po wcześniejszych spawach, zapobiegać blokowaniu kabla za ramą oraz uwzględniać ruchy zespołu w trakcie spawania. Ciepło i odkształcenia zależą od projektu, dlatego kolejność powinna być testowana pod kątem zgodności z rysunkiem i wymaganiami dotyczącymi spawania, a nie wnioskowana na podstawie fragmentu nagrania wideo.
Jeśli późniejszy element połączenia straci luz, nie będzie można umieścić punktu początkowego lub końcowego w dozwolonym obszarze lub zmierzony ruch ramy spowoduje przesunięcie elementu połączenia poza zaplanowaną ścieżkę, rozwiązaniem może być zmiana osprzętu lub inna prezentacja ramy, a nie dokładniejsze programowanie. Ta informacja zwrotna jest powodem, dla którego planowanie trasy powinno być częścią analizy układu.
Przenieś trudne połączenie do przeglądu koncepcji
Przydatny przegląd rozpoczyna się od rysunku ramy i listy połączeń, symboli spoin i kryteriów akceptacji, tolerancji elementów konstrukcyjnych i stanu sczepności, proponowanych punktów odniesienia i obwiedni osprzętu oraz reprezentatywnych części. Zaznacz najbardziej utrudnione połączenie i największą oczekiwaną odchyłkę. Pierwsza próba powinna potwierdzić dostęp, powtarzalność montażu i inspekcję w tych warunkach przed oszacowaniem wydajności.
Prześlij te uwagi do przeglądu koncepcji EVST → lub e-mail sprzedaż@evsrobot.com.
Na nagraniu widać widoczne spawy wielopunktowe; ostateczne przygotowanie narzędzi, kontrole, zabezpieczenia i akceptacja produkcji zależą od zatwierdzenia projektu.