
Trzymanie cylindrycznej części nie oznacza zakończenia przekazania sprzętu. Odbiór musi ustalić pozycję promieniową i osiową; interfejs sprzętu musi następnie zaakceptować tę znaną pozycję poprzez otwarcie i zdefiniowany stan sterowania. Na nagraniu widać pomarańczowego robota, chwytak równoległy skierowany w dół, krótkie cylindryczne części i niebieski, zamknięty sprzęt, bez identyfikacji procesu sprzętowego. Poproś EVST o rozpatrzenie Twojej aplikacji →
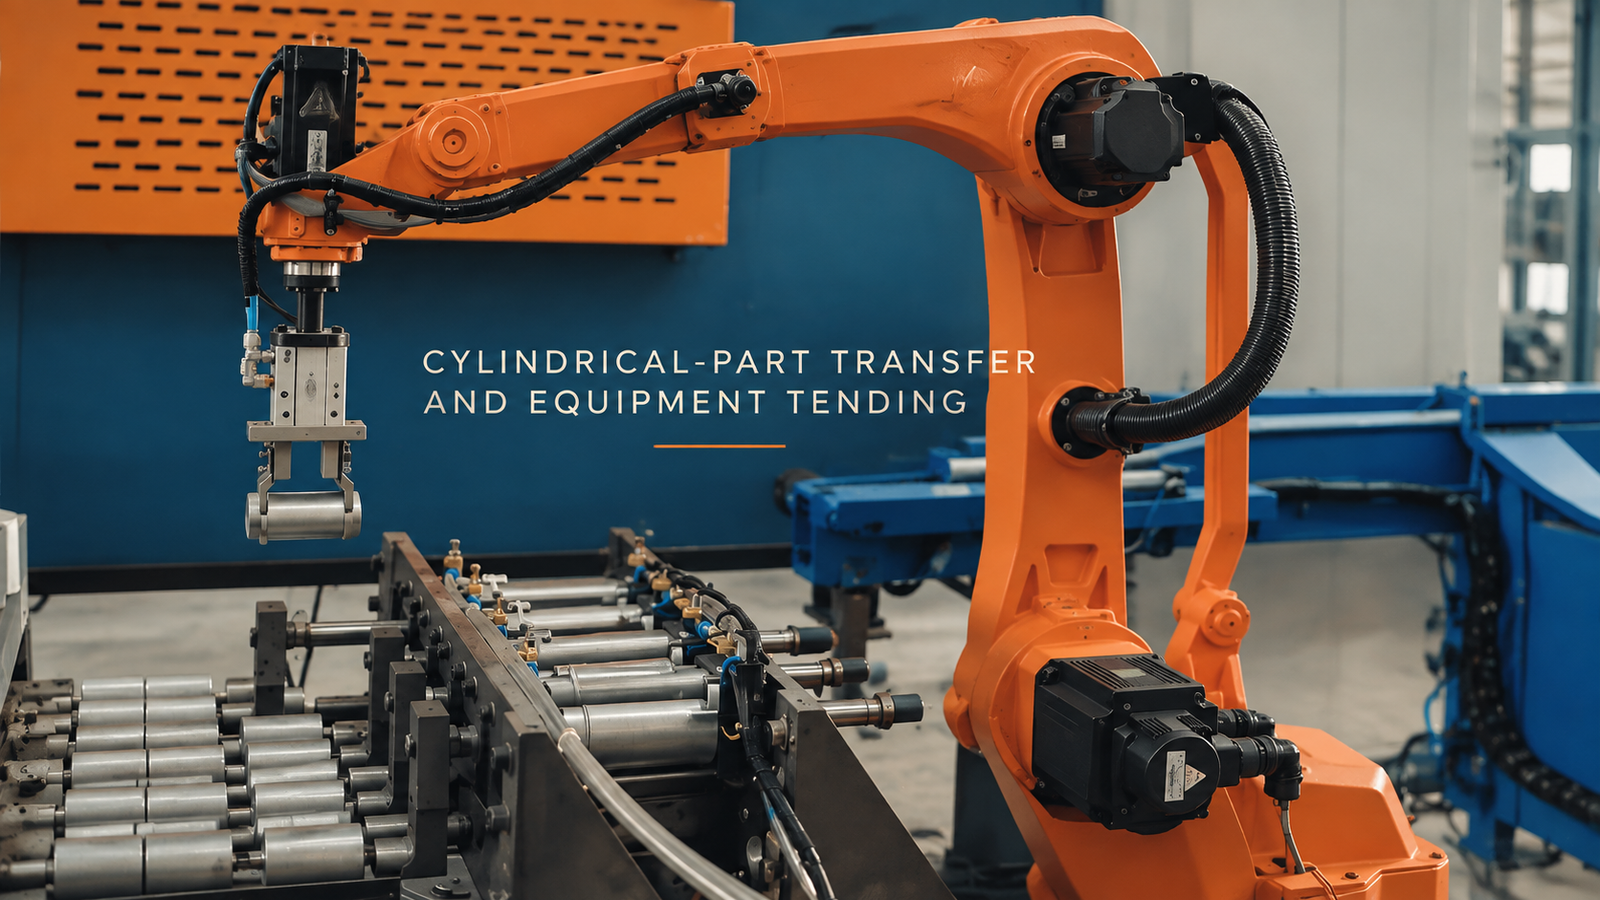
Uchwyt jest przydatny tylko wtedy, gdy ustala pozę
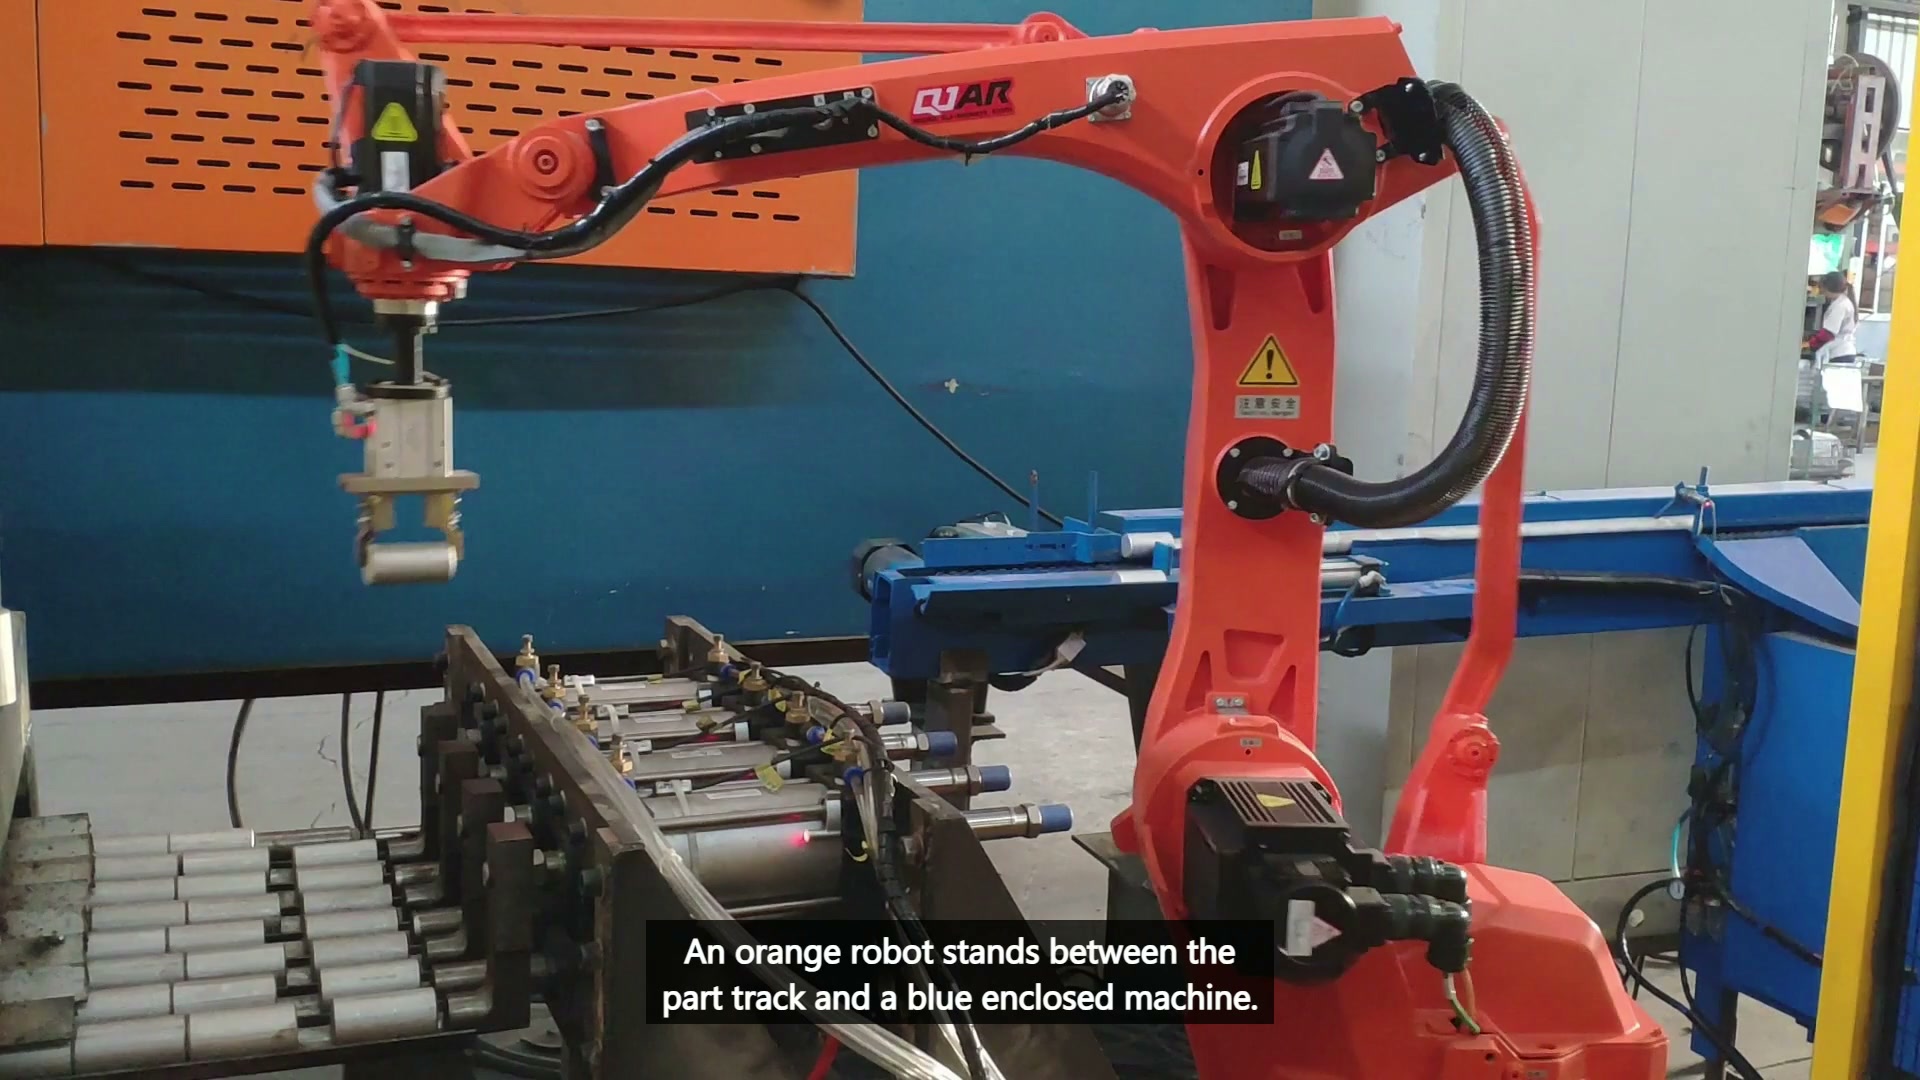
O godzinie 00:12.00 chwytak widocznie trzyma jedną krótką cylindryczną część nad obszarem toru rolkowego.
Okrągły element może się toczyć, obracać lub znajdować się poza środkiem, zanim szczęki się zamkną. Podpora lub gniazdo musi ustalić położenie promieniowe, podczas gdy ogranicznik osiowy kontroluje położenie wzdłużne. Następnie styk szczęk musi utrzymać to położenie, nie uszkadzając zabezpieczonych powierzchni ani nie przesuwając elementu w nowe położenie. Przetestuj najmniejsze i największe dozwolone elementy oraz najmniej korzystny stan powierzchni; zarejestruj puste, częściowe i skośne chwyty, a także udane podniesienia.
Granica sprzętu dodaje inne ograniczenie
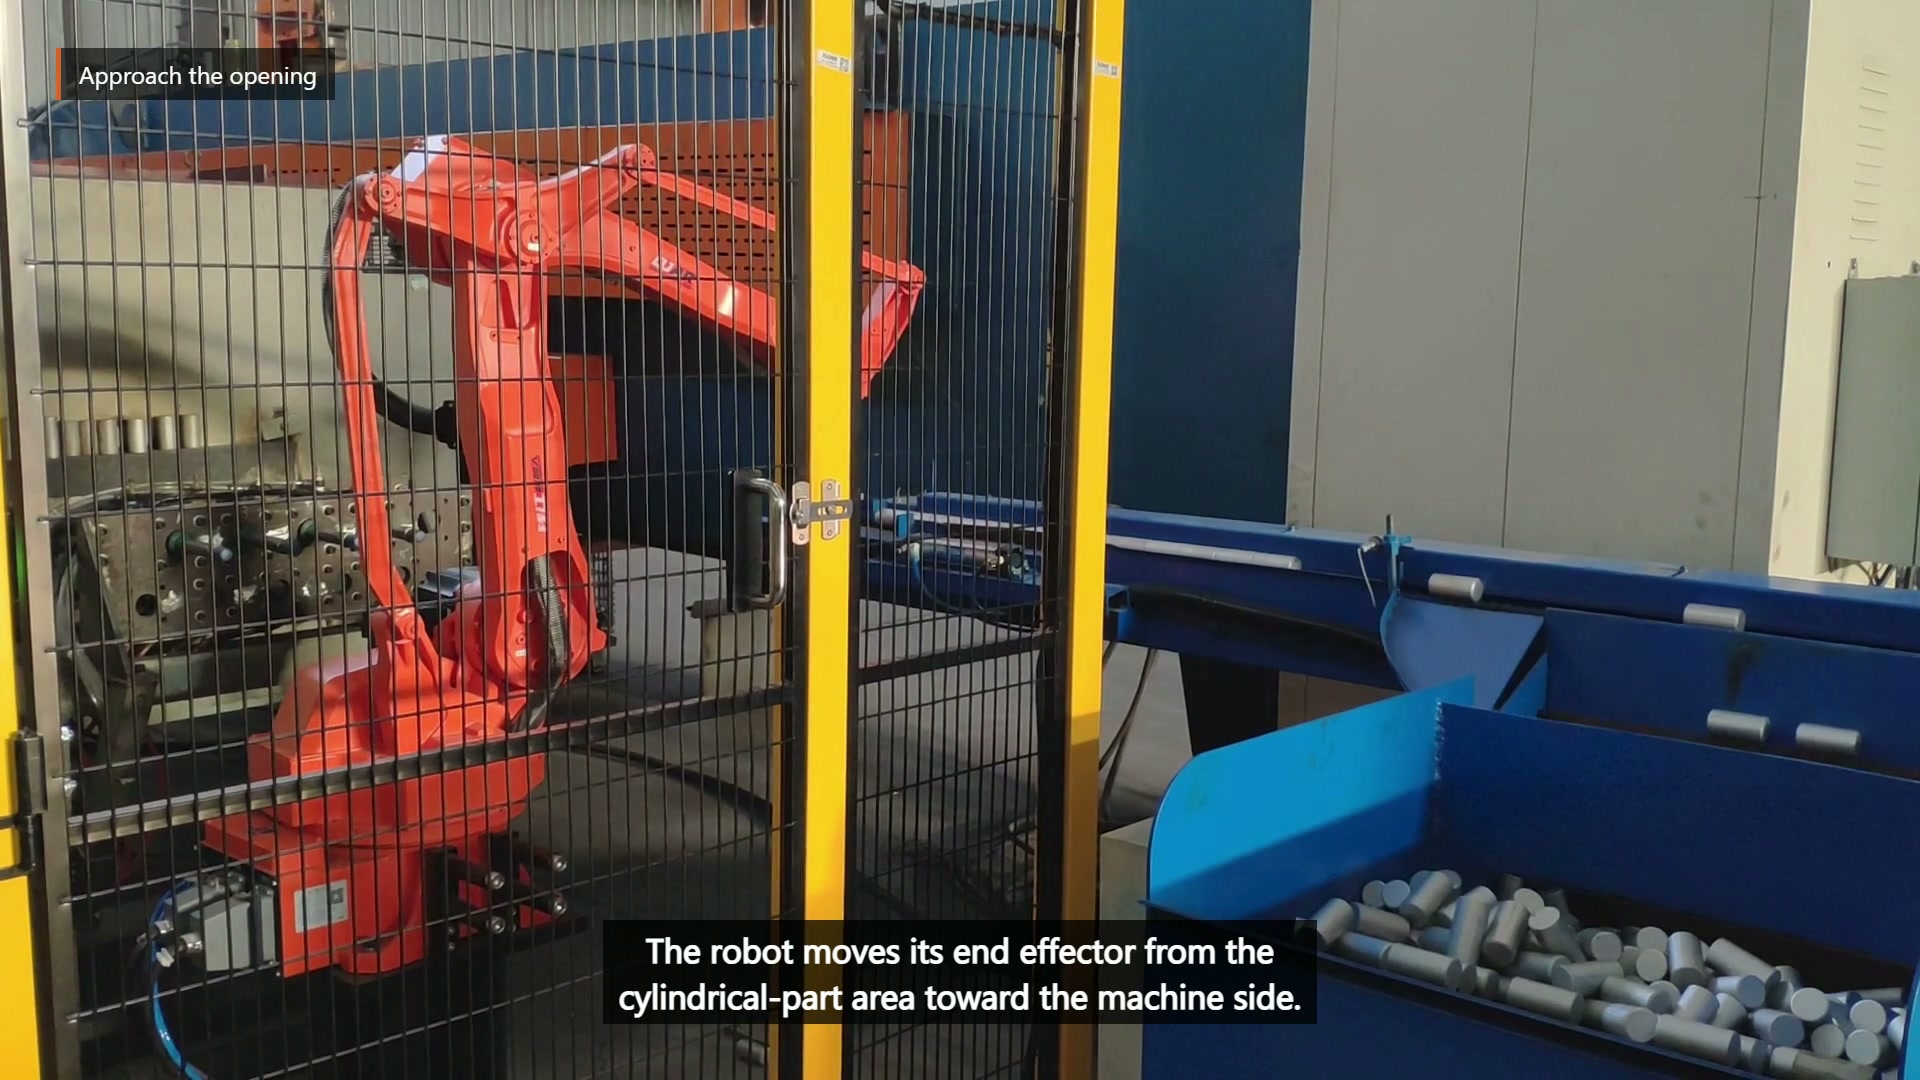
O godzinie 00:25.50 robot rusza w kierunku niebieskiego, zamkniętego sprzętu znajdującego się obok obszaru z częścią cylindryczną.
Wejście zależy od uzgodnionego stanu gotowości oraz wystarczającej ilości miejsca dla chwytaka, trzymanego cylindra i ścieżki powrotu. Stałe opóźnienie nie może dowodzić, że ruch wewnętrzny został zatrzymany, dostęp jest dostępny lub że pozycja przekazania jest gotowa. Wolność robota musi obejmować trzymaną część i narzędzie, a nie tylko kołnierz ramienia.
| Question | Interfejs odbioru | Interfejs urządzenia |
|---|---|---|
| Jakie poprawki stanowią? | Podparcie promieniowe i ogranicznik osiowy | Zdefiniowana lokalizacja przekazania |
| Co potwierdza gotowość? | Część obecna i prawidłowo osadzona | Dostęp dostępny, stan odbioru potwierdzony |
| Jaki wolumen wymaga rozliczenia? | Podejście szczękowe wokół sąsiednich części | Narzędzie, cylinder i kompletna ścieżka wycofania |
| Jaką porażkę trzeba naprawić? | Brak, toczenie lub niepełny chwyt | Zablokowane wejście, odrzucone przekazanie lub brak możliwości oczyszczenia |
Interfejsy powinny zostać zweryfikowane oddzielnie przed zliczeniem czasu ich działania jako jednego cyklu. Zapobiega to błędnej diagnozie zatrzymania urządzenia jako problemu z chwytakiem lub ukryciu niestabilnego odbioru przez dodatkowy prześwit w dół.
Testy odzyskiwania ujawniają, który interfejs utracił kontrolę
Usuń część z prezentacji, umieść inną w najgorszym dopuszczalnym przesunięciu osiowym, zakwestionuj potwierdzenie chwytu, wstrzymaj stan gotowości sprzętu i zablokuj przekazanie w kontrolowanych próbach. Każdy warunek wymaga bezpiecznego punktu chwytu i ścieżki resetu, które zachowają informacje o tym, czy robot przenosi część.
W celu przeglądu koncepcji należy dostarczyć rysunek części, zakres średnic i długości, masę i zabezpieczone powierzchnie, wsparcie prezentacji i zmiany przychodzące, stany otwarcia i sterowania sprzętem, miejsce przekazania, oczekiwania dotyczące odzyskiwania oraz reprezentatywne części. Prześlij te uwagi do przeglądu koncepcji EVST → lub e-mail sprzedaż@evsrobot.com.
Materiał filmowy przedstawia obsługę części cylindrycznych w otoczeniu zamkniętego sprzętu; ostateczne narzędzia, elementy sterujące, zabezpieczenia i akceptacja zależą od walidacji projektu.