
Nowoczesne roboty są znane z tego, że są szybsze, bardziej kompaktowe i niedrogie niż roboty wczesnych modeli. Roboty znajdują obecnie szerokie zastosowanie we wszystkich gałęziach przemysłu, m.in zrobotyzowane spawanie aluminium dla samochodów, ciężkich maszyn, lokomotyw kolejowych, ram drzwi i innych. Jest to w dużej mierze przypisywane postępowi technologicznemu i nowym innowacyjnym projektom robotów. Jednakże, podczas gdy takie przypisania są prawdziwe, jeden aspekt postępu w robotyce często nie jest wspominany: części robotów.
Roboty przemysłowe składają się z szeregu części, które współpracują ze sobą, aby spełniać różne zadania. Wraz z ewolucją technologii one również zostały udoskonalone, co zaowocowało robotami o wyższej wydajności. Pozostaje jednak tajemnica, jakie są części robota i jak one właściwie działają? Oto szybki i łatwy przewodnik po częściach robotów.
Czym są części robotyczne?
Źródło: Pixabay
Części robotyczne to mieszanka elementów metalowych i elektronicznych połączonych w strukturę robota. Każda część odgrywa albo rolę strukturalną, np. izolowanie elementów elektrycznych, albo rolę funkcjonalną, np. zasilanie robota. Chociaż producenci robotów mogą w różny sposób wykorzystywać części w zależności od konstrukcji robota, ogólna koncepcja i funkcje takich części są często podobne.
Jakich jest 5 głównych elementów robota?
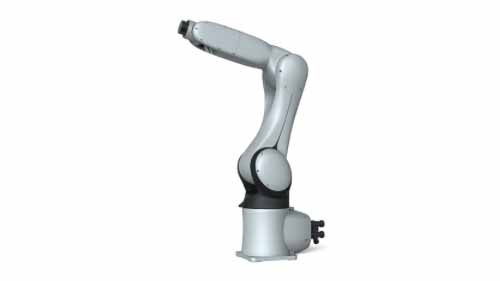
Biorąc pod uwagę wysoki poziom automatyzacji, konstrukcje robotów są dość złożone. Zdefiniowanie każdej nakrętki, śruby i obwodu w robocie może być niemożliwe. Istnieje jednak 5 głównych komponentów, które mają fundamentalne znaczenie dla robota przemysłowego i dlatego warto je podkreślić.
- Ramię robota
- Efekt końcowy
- Silniki
- kontroler
- Czujniki robotów
Ramię robota
Źródło: link.springer.com
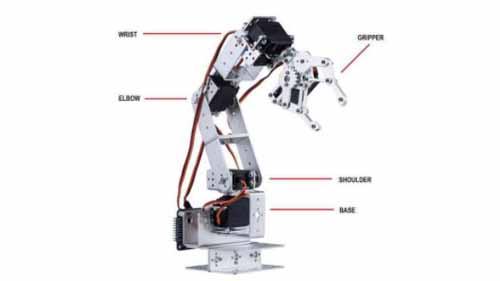
Ramię robota jest również znane jako manipulator. Jest to część robota przemysłowego, która służy do wykonywania zadań. Jego budowa przypomina ludzką rękę i składa się z ramienia, łokcia i nadgarstka. Ramię to część ramienia robota połączona z ramą główną robota przemysłowego. Łokieć to stawowa część ramienia, która zgina się podczas ruchu, a nadgarstek to koniec ramienia, który wykonuje właściwe zadanie.
Aby zapewnić elastyczność, ramię robota jest wyposażone w różne przeguby, które umożliwiają mu poruszanie się w różnych kierunkach podczas pracy. A Ramię robota 6-osiowena przykład ma więcej stawów niż a Ramię 4-osiowe który jest mniej elastyczny. Ponadto konstrukcje ramion robotycznych różnią się pod względem zasięgu, jaki mogą osiągnąć i ładunku, jaki mogą obsłużyć.
Obecnie ramię robota zostało już dojrzałe i bardzo rozwinięte Przedmiotem sprzedaży są ramiona robotyczne w sklepie. Ramiona robotyczne należy uznać za świetną opcję poprawy produktywności i jakości produktu.
Efekt końcowy
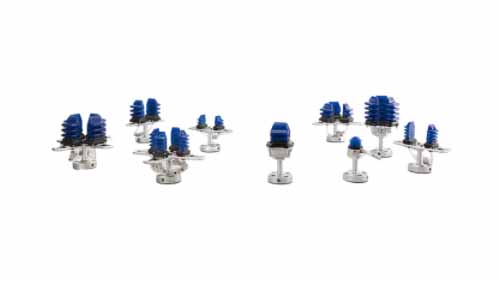
Efektor końcowy to urządzenie narzędziowe przymocowane do nadgarstka ramienia robota. Daje to ramieniu robota większą zręczność i sprawia, że jest ono lepiej przystosowane do określonych zadań. Są wygodniejszym rozwiązaniem niż konieczność tworzenia unikalnego ramienia robota dla każdej roli. Przykłady efektorów końcowych obejmują:
- Chwytaki
- Wiertła
- Pistolety spawalnicze
- Narzędzie do ssania
Silniki
Źródło: Pinterest
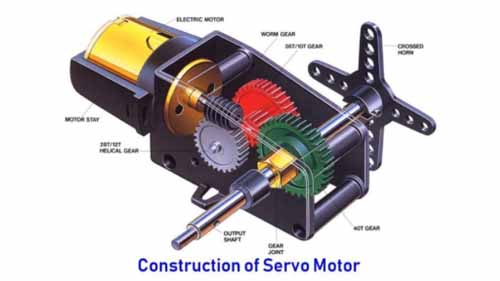
Części robota przemysłowego muszą być zasilane, aby mogły się poruszać, ponieważ nie mogą poruszać się z własnej woli. Z tego powodu części takie jak ramiona robota są wyposażone w silniki ułatwiające ruch. Silnik można najlepiej opisać jako urządzenie elektroniczne posiadające siłowniki liniowe i obrotowe zasilane energią elektryczną, hydrauliczną lub pneumatyczną. Gdy siłowniki poruszają się z dużą prędkością, popychają i obracają części robota w ruch.
Czujniki
Źródło: photonics.com
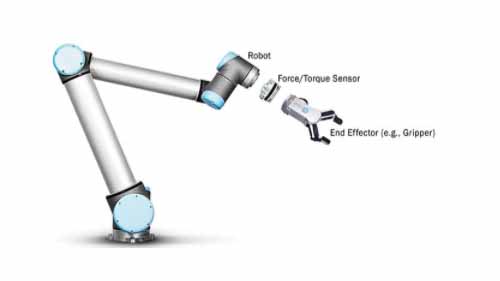
Czujniki w robotach to urządzenia, które wykrywają lub mierzą określone parametry i wywołują na nie odpowiednią reakcję. Są one wszczepiane w konstrukcje robotów ze względów bezpieczeństwa i kontroli. Czujniki bezpieczeństwa służą do wykrywania przeszkód, aby zapobiec kolizjom człowieka z robotem i robotem. Stanowią nowszy dodatek do konstrukcji robotów, a zwłaszcza robotów współpracujących. Z kolei czujniki sterujące służą do odbierania poleceń z zewnętrznego sterownika, które następnie wykonuje robot.
Jak więc działają czujniki? Na przykład czujnik bezpieczeństwa wykryje przeszkodę, wyśle sygnał do sterownika, który z kolei spowalnia lub zatrzymuje robota, aby uniknąć kolizji. Zasadniczo czujnik zawsze działa w połączeniu ze sterownikiem. Inne parametry wykrywane przez czujniki robota obejmują położenie, prędkość, temperaturę i moment obrotowy.
kontroler
Źródło: www.blackrobotics.com
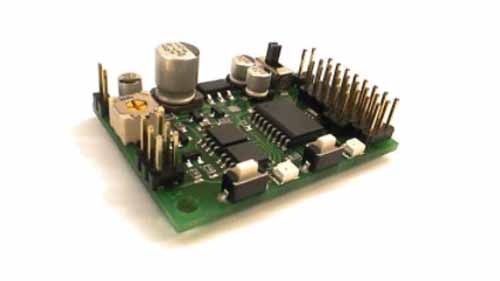
Pomyśl o kontrolerze jak o mózgu robota. Jest to centralny system operacyjny, który kontroluje działanie wszystkich pozostałych części robota. Jest zaprogramowany za pomocą oprogramowania, które umożliwia odbieranie, interpretowanie i wykonywanie poleceń. W bardziej zaawansowanych robotach sterownik może także posiadać „pamięć”, z której wykonuje powtarzalne zadania, „zapamiętując” sposób ich działania. Sztuczna inteligencja w inteligentne roboty jest również wbudowany w sterownik poprzez oprogramowanie.
Wniosek
Jakość części i jakość wykonania zastosowana do zbudowania z nich robota decydują o jakości i wydajności robota przemysłowego. Być może to właśnie stanowi dobro producent robotów przemysłowych poza resztą. Może to być pomocne kryterium przy wyborze marki robotów przemysłowych, w które warto zainwestować.