
Oszacuj czas natrysku dla wiszącej części od momentu dotarcia do kolejnego wieszaka, czas, w którym bieżąca praca pozostaje dostępna, oraz całkowitą przypisaną pracę robota. Są to różne ograniczenia. Krótkie przejście natryskowe nie ustala prędkości liniowej, jeśli pistolet musi się jeszcze obrócić, dotrzeć do kolejnej ściany i wrócić do następnego wieszaka. Najpierw zdecyduj, czy proponowany przenośnik porusza się w sposób ciągły, czy zatrzymuje się na czas natrysku.
Zacznij od ruchu, którego faktycznie używa propozycja
Dołączona aplikacja przedstawia robota wykonującego natrysk obok zawieszonych elementów metalowych. Stanowi ona praktyczne narzędzie do szacowania kosztów. W przypadku nowej oferty należy określić ruch przenośnika przed wyborem sposobu obliczenia: przejazd ze stałą prędkością przez strefę roboczą i postój podczas natrysku wymagają różnych budżetów czasowych.
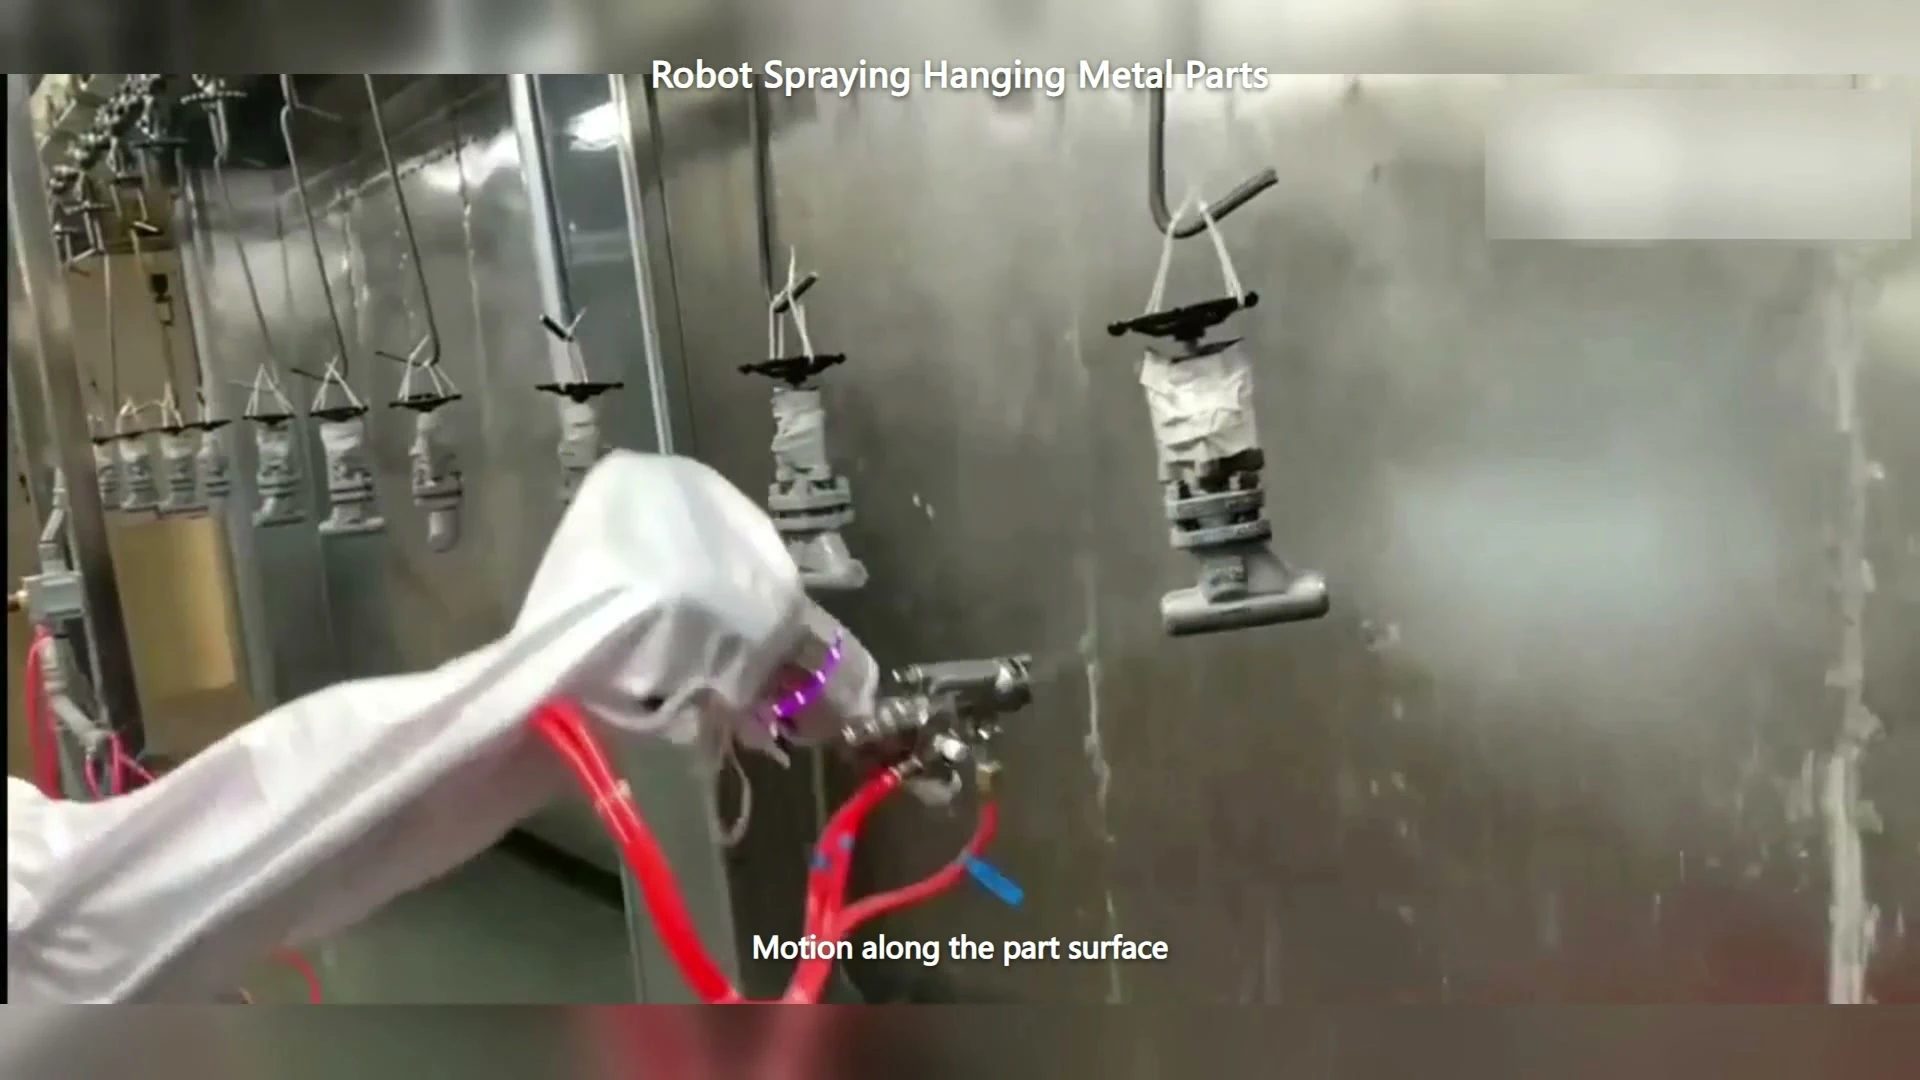
Wideo o 00:07 — Pistolet natryskowy obok zawieszonych elementów metalowych.
W linii ciągłej, równomiernie rozmieszczonej, użyj smoła oznacza odległość wzdłuż przenośnika między równoważnymi punktami na kolejnych wieszakach. Używaj spójnych jednostek. Z prędkością w metrach na minutę:
| Ilość | Obliczenia modelu idealnego | Na co odpowiada |
|---|---|---|
| Interwał przybycia wieszaka, sekundy | 60 × odstęp między wieszakami ÷ prędkość przenośnika | Jak często przyjeżdża kolejny przydzielony wieszak? |
| Stawka za transport, wieszaki na godzinę | 60 × prędkość przenośnika ÷ odstęp między wieszakami | Ile pozycji wieszakowych musi zostać zmienionych, aby można było mówić o pustych pozycjach lub stratach? |
| Czas trwania okna osiągalnego, sekundy | 60 × użyteczna długość przesuwu ÷ prędkość przenośnika | Jak długo będą trwały prace wewnątrz określonej strefy roboczej? |
Użyteczna długość przejazdu odnosi się do wykonalnej trasy narzędzia i części, a nie tylko do długości kabiny. Robot może dotrzeć do wiszącej części przy wejściu do kabiny, nie będąc w stanie utrzymać wymaganego podejścia do pistoletu. Zdefiniuj użyteczną strefę na podstawie proponowanych warunków ruchu i zastosowania.
Umieść całe zadanie robota na wykresie czasowym
Dla robota przypisanego do każdego wieszaka, wymień przejścia natryskowe, ruchy między ścianami, podejście i wycofanie oraz ruch, który przygotowuje go do następnego wieszaka. Uwzględnij każdą powtarzającą się operację narzędzia przypisaną do tego robota. Rozróżnij czas, w którym natrysk jest włączony, od czasu, w którym robot jest zajęty.
Zgodnie z powtarzalnym modelem pojedynczego robota, całkowite zajęcie musi mieścić się w przedziale czasowym przybycia wieszaka. Wymagana praca na danym wieszaku musi również mieścić się w jego dostępnym oknie. Długa strefa robocza może zapewnić więcej czasu przy jednym elemencie bez zmniejszania częstotliwości przybycia wieszaków; nie może jednak wyeliminować długotrwałego przeciążenia pracą.
Użyj wykresu cykli, aby umieścić koniec pracy jednego wieszaka obok początku następnego. Jeśli kolejne zadanie rozpoczyna się przed ukończeniem pracy przez robota, sprawdź zadeklarowany układ i przydział pracy. Możliwe propozycje obejmują inny kąt nachylenia lub prędkość, zmodyfikowaną wykonalną trasę lub innego robota dzielącego się pracą. Porównaj je z wymaganym rezultatem powlekania, zamiast po prostu usuwać przejścia natryskowe, aby dopasować je do wykresu.
Kilka części na wieszaku dodaje kolejną różnicę. Mnożąc prędkość wieszaka przez liczbę załadowanych części, uzyskuje się liczbę transportów, podczas gdy przypisanie natrysku musi obejmować powierzchnie wszystkich tych części. Bliższe obciążenie nie oznacza wolnej przepustowości, jeśli zmienia dostęp lub dodaje ruchy.
Linia typu „stop-and-go” wymaga innego budżetu
Gdy transporter zatrzymuje się w celu malowania, należy zarejestrować jego postój, ruch indeksujący oraz czynności umożliwiające kolejny indeks. Prace, które mogą się na siebie nakładać, powinny pojawiać się w równoległych wierszach wykresu czasowego, a nie być dodawane dwukrotnie. Prace wykonywane przez tego samego robota pozostają sekwencyjne, chyba że proponowany projekt stanowi inaczej.
Nie należy zastępować pomiaru skoku linii ciągłej podzielonego przez prędkość dla całego cyklu stacji. Podobnie, odczyt stopera z jednej nieruchomej próbki nie może określić możliwości układu poruszającego się w sposób ciągły.
Zmień wycenę w użyteczną próbę
Zmierz czas proponowanego, kompletnego zadania z uwzględnieniem reprezentatywnego obciążenia wieszaka i przewidywanego zachowania przenośnika. Następnie sprawdź wymagane powierzchnie, stosując uzgodnioną metodę odbioru powłoki. Zachowaj teoretyczne dane dotyczące transportu wieszaka, ukończonych cykli robota i zaakceptowanych powlekanych części jako oddzielne zliczenia. Rejestruj puste wieszaki, przerwane prace i odrzucone części, aby można było wyjaśnić zaobserwowane wyniki.
Na wstępną rozmowę z EVST należy rozpocząć od szkicu przenośnika, zakresu skoku i prędkości, liczby części na wieszak oraz zdjęć przedstawiających powierzchnie do natrysku. Te dane wejściowe umożliwiają szczegółową analizę modelu czasowego i czynności, które należy zmierzyć. Omów aplikację natryskową na części wiszące.