
Czterostanowiskowe szlifowanie robotyczne: zrównoważenie linii
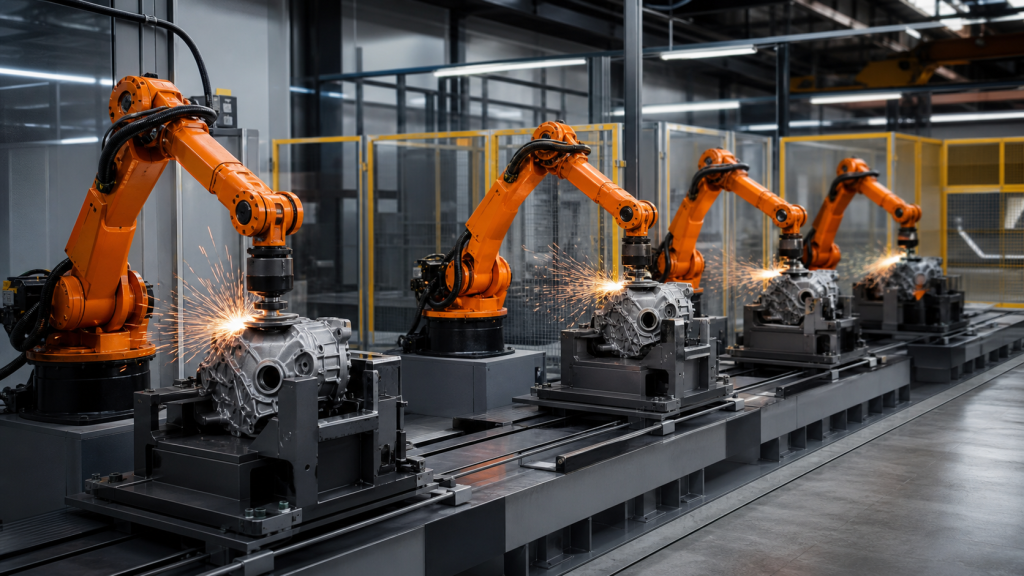
Ocena czterostanowiskowego szlifowania robotycznego poprzez frezowanie, kontrolę punktu odniesienia, zużycie narzędzi, bufory, inspekcję, izolację usterek i dowody przezbrojeń.
Automatyzacja montażu oświetlenia: montaż, przekazywanie, odzyskiwanie
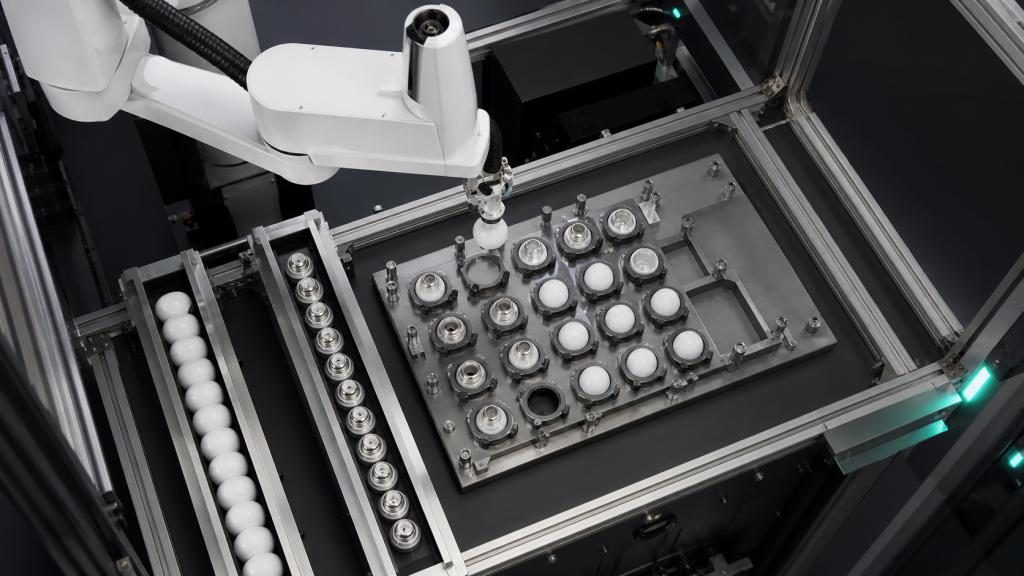
Zaplanuj automatyzację montażu oświetlenia wokół punktów odniesienia opraw, uchwytu części, przekazywania tacek, stanów kontroli, odzyskiwania wyjątków i prób na rzeczywistych komponentach.
Obsługa maszyn 3D Vision: przewodnik po chwytaniu i przekazywaniu
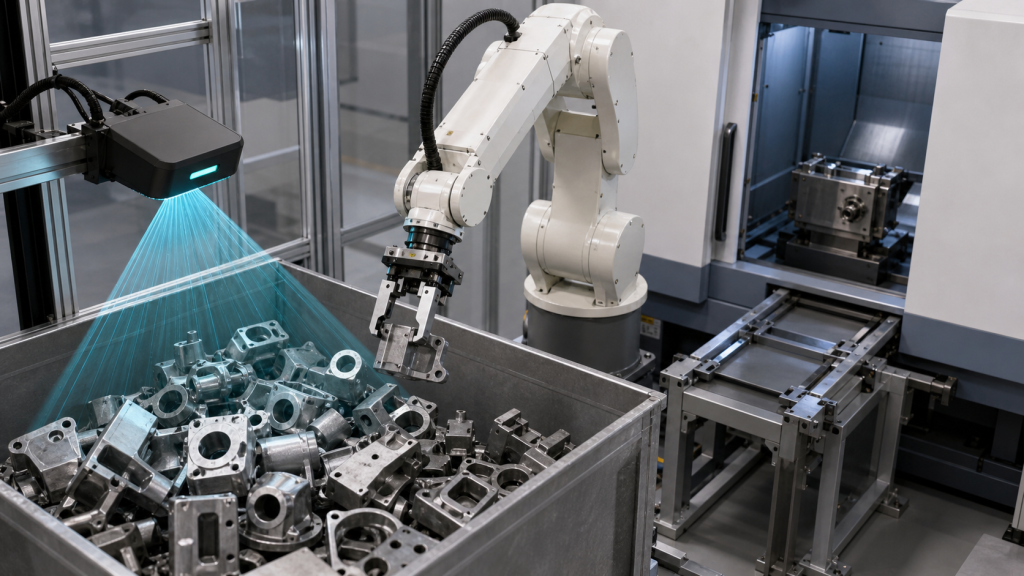
Zaplanuj maszynę 3D obsługującą prezentację części, układy współrzędnych, kontrole zrozumienia, uprawnienia maszyny i kontrolowane ścieżki wyjątków.
Szlifowanie tacy akumulatora: punkt odniesienia i odzyskiwanie przechyłu

Zaplanuj szlifowanie tacy na baterie wokół punktu odniesienia, pokrycie krawędzi, dostęp do narzędzi, kontrolowaną zmianę orientacji, stany odwrócenia, odzysk i dowody akceptacji.
Sortowanie wizyjne SCARA: mapowanie współrzędnych i dowód wyboru

Zaplanuj sortowanie wizji SCARA pod kątem oświetlenia, poprawności obrazu, kalibracji kamery i robota, reguł punktu wyboru, potwierdzenia uchwycenia, trasowania odrzuceń i odzyskiwania.
Blokady obsługi tokarki robotycznej: uchwyt, drzwi, część

Zaplanuj blokady obsługi tokarki robotycznej wokół danych wyjściowych dla półfabrykatu i gotowego elementu, stanu drzwi i uchwytu, obecności elementu, kontroli wiórów, odzysku i akceptacji.
Szlifowanie obudów silników na dwóch stanowiskach: wyważenie ogniw

Zaplanuj dwustanowiskowe szlifowanie obudowy silnika wokół kontroli punktu odniesienia, uzgodnień między stanowiskami, ruchu robota, czasu występowania wąskiego gardła, odzyskiwania i dowodów akceptacji.
Zmiana gięcia rur robotem: przewodnik po kontroli punktu odniesienia

Zaplanuj robotyczne przezbrojenie gięcia rur, korzystając z kontroli punktów odniesienia, zsynchronizowanych receptur, kontroli zakresu, ścieżek odzyskiwania i etapowej walidacji.
Bezpieczeństwo osi liniowej robota: przewodnik oceny ryzyka

Zaplanuj bezpieczeństwo liniowej osi robota, uwzględniając ocenę ryzyka cyklu życia w kontekście zagrożeń związanych z ruchem, stref chronionych, dostępu, funkcji bezpieczeństwa, walidacji i odzyskiwania.
Współpraca robota – inspekcja wizyjna: obejrzyj i sprawdź ponownie

Zaplanuj wspólną inspekcję wizyjną robota, uwzględniając odniesienie do części, oświetlenie, pole widzenia, dostęp, dowody decyzyjne i ponowną kontrolę.
Automatyczne cięcie plazmowe elementów cylindrycznych

Zaplanuj zautomatyzowane cięcie plazmowe cylindrycznych elementów obrabianych, uwzględniając dane dotyczące osprzętu, ścieżkę palnika, ustawienia cięcia, efekty cieplne i dowody akceptacji.
Automatyczna linia do formowania kanałów: przewodnik po bilansie cykli

Zaplanuj automatyczną linię do profilowania kanałów poprzez zrównoważenie załadunku, zwijania, rozładunku, blokad, buforów, przezbrajania i dowodów akceptacji.