
Spawanie robotyczne małych okrągłych elementów: punkt odniesienia i zakładka
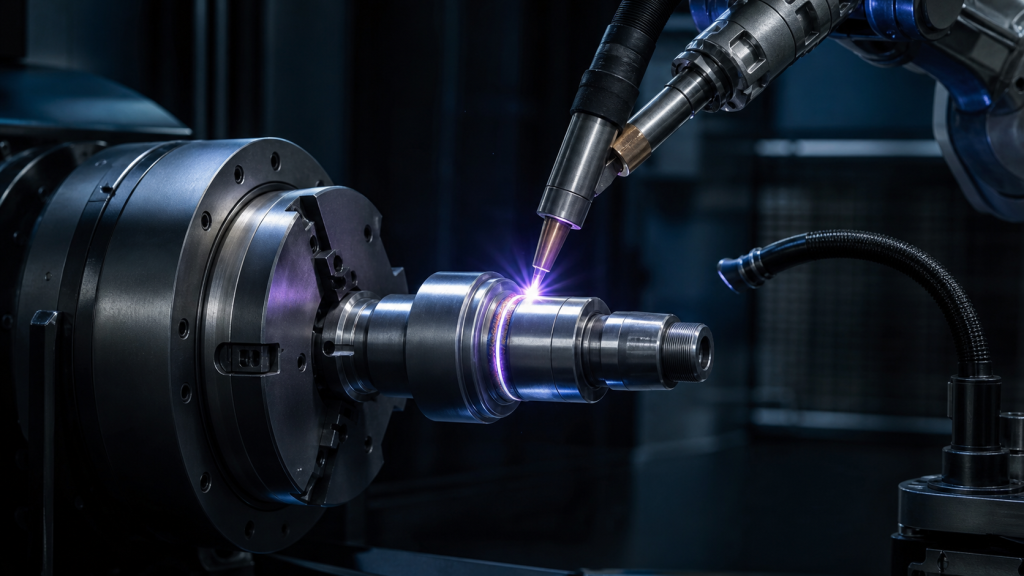
Weryfikacja spawania robotycznego małych okrągłych elementów poprzez pomiar punktu odniesienia, położenia palnika, ścieżki kołowej, nakładek start-stop, inspekcję i naprawę.
Dozowanie środka uszczelniającego do obudowy skrzyni biegów: dane odniesienia i ciągłość

Sprawdzanie dozowania uszczelniacza obudowy przekładni zgodnie z punktem odniesienia, gotowością materiału, ścieżką spoiny, ciągłością punktów końcowych, kontrolą i trasowaniem.
Automatyzacja tłoczenia powłok Thermos dla elementów cienkościennych
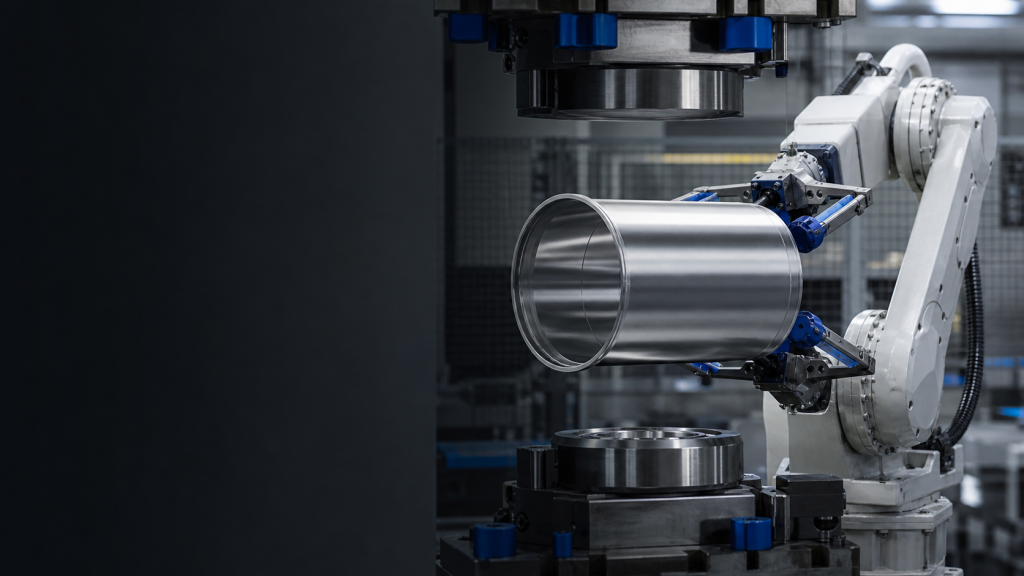
Sprawdzanie automatyzacji tłoczenia powłok termosowych poprzez kontrolę cienkich ścianek, położenia otwarcia, przekazywania prasy, kontroli odkształceń i odzyskiwania.
Weryfikacja zasięgu i mocowania robota spawalniczego Rack Bracket
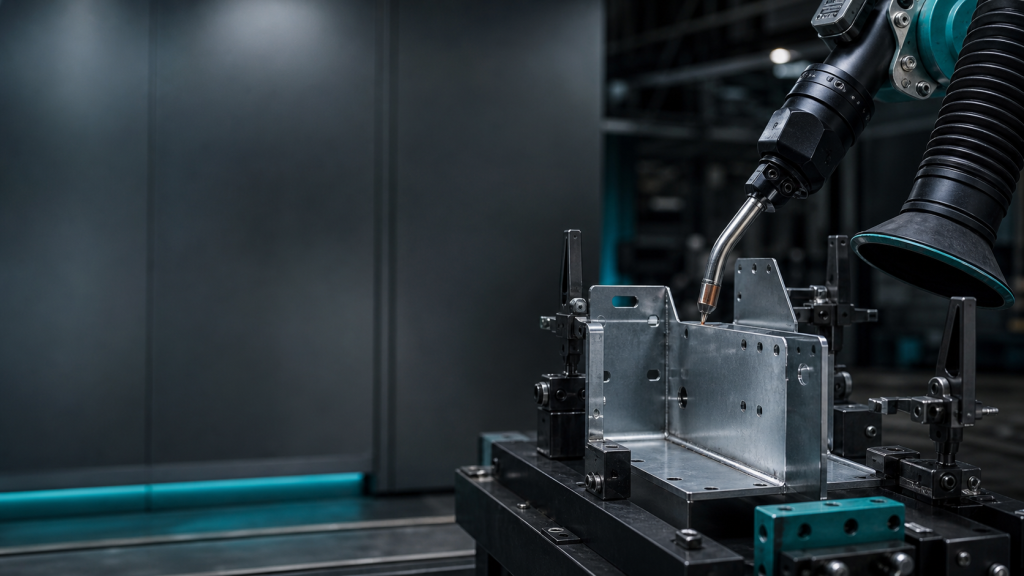
Weryfikacja spawania robotem wsporników stojakowych poprzez ustalenie punktu odniesienia osprzętu, zasięg palnika, sekwencję nagrzewania, dowody odkształceń, kontrolę i trasę naprawy.
Obsługa wału silnika: chwyt i przekazanie
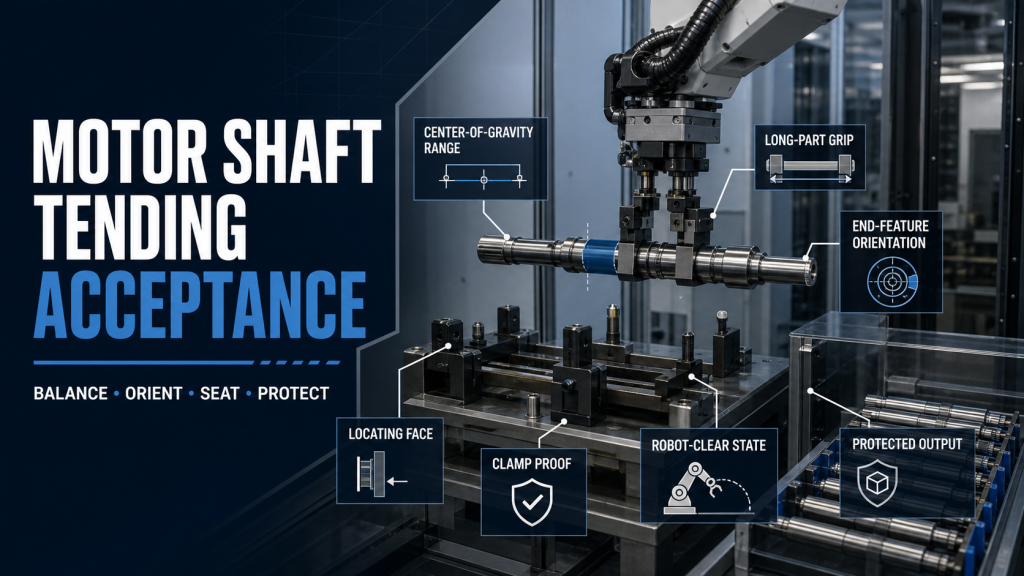
Sprawdź działanie wału silnika poprzez kontrolę zakresu równowagi, orientacji, położenia powierzchni czołowej, zabezpieczenia zacisku, luzu i zabezpieczonego wyjścia.
Automatyzacja szklenia płyt ceramicznych: co należy zweryfikować
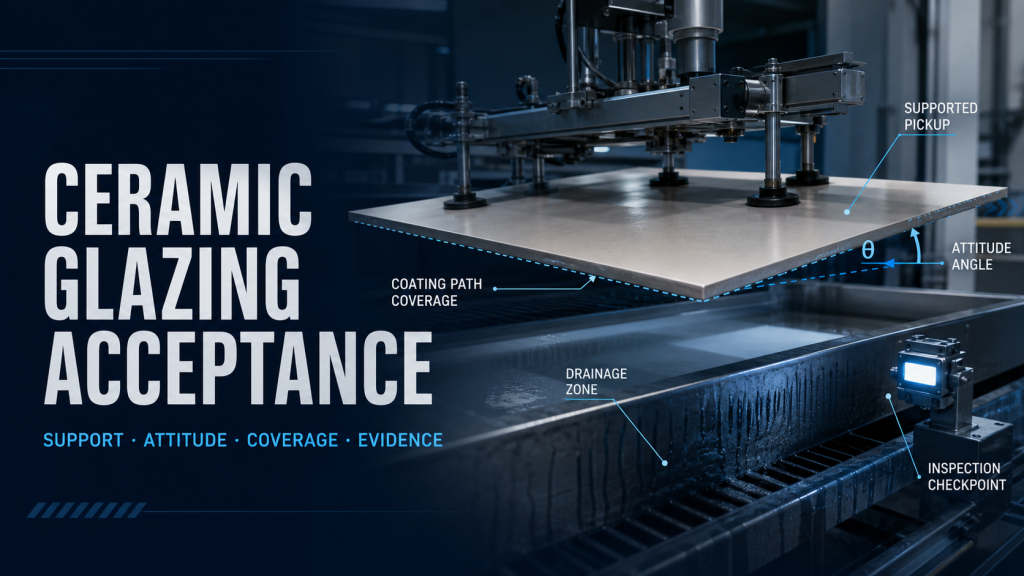
Sprawdzanie automatyzacji procesu szklenia płytami ceramicznymi poprzez kontrolę wsparcia, położenia płyt, pokrycia ścieżki, drenażu, kontroli i prowadzenia części nietypowych.
Rozładunek form wtryskowych: bezpieczne dla form przekazywanie
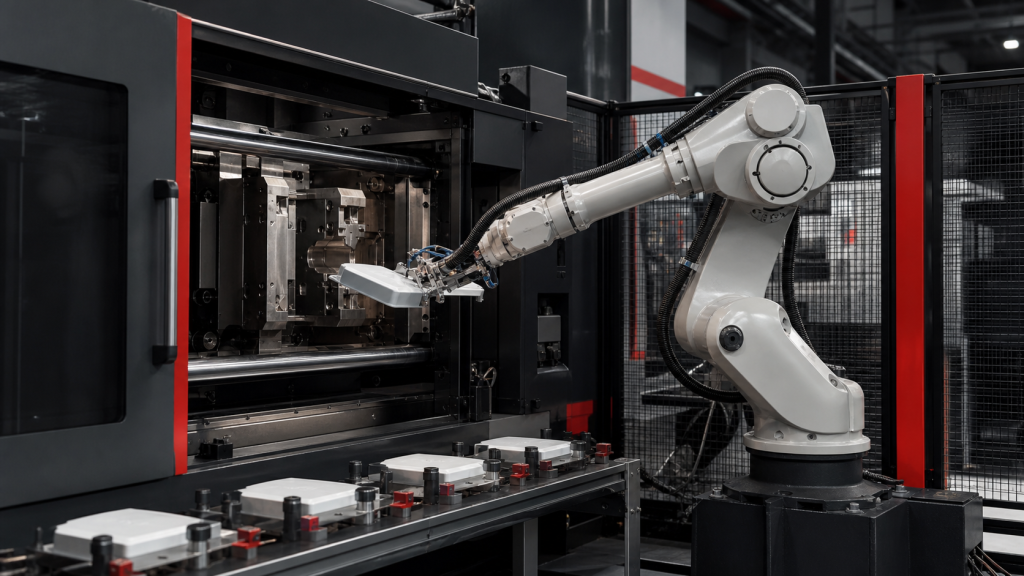
Projektowanie rozładowywania form wtryskowych w oparciu o stany formy i wyrzutnika, chwyt części, zabezpieczenie przed otworzeniem wnęki, przepływ w dół, błędy i bezpieczny ponowny rozruch.
Dokręcanie wielowrzecionowe: śledzenie momentu obrotowego
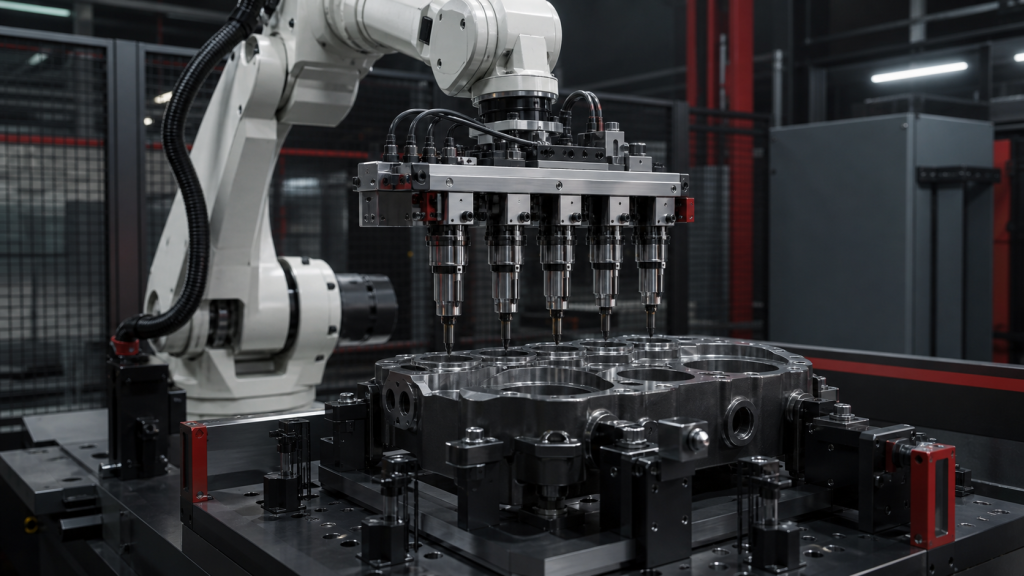
Wprowadzenie dokręcania wielowrzecionowego z zabezpieczeniem przed wejściem na kanał, kontrolą reakcji, zatwierdzonymi zasadami łączenia, możliwością śledzenia i odzyskiwaniem błędów.
Polerowanie obudowy telefonu: kontrola mocowania i wykończenia
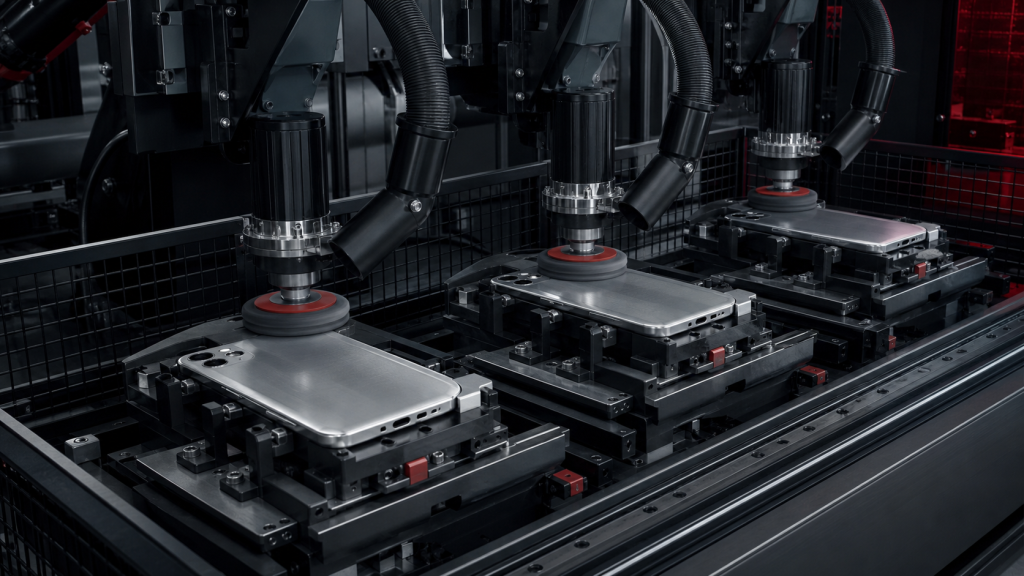
Kontroluj polerowanie obudów telefonów za pomocą zasad dotyczących strefy kosmetycznej, kontroli gniazd, historii ścierania, czyszczenia, kontroli, wstrzymań partii i zapisów akceptacyjnych.
Obsługa tokarki robotem: przekazywanie uchwytów i blokady
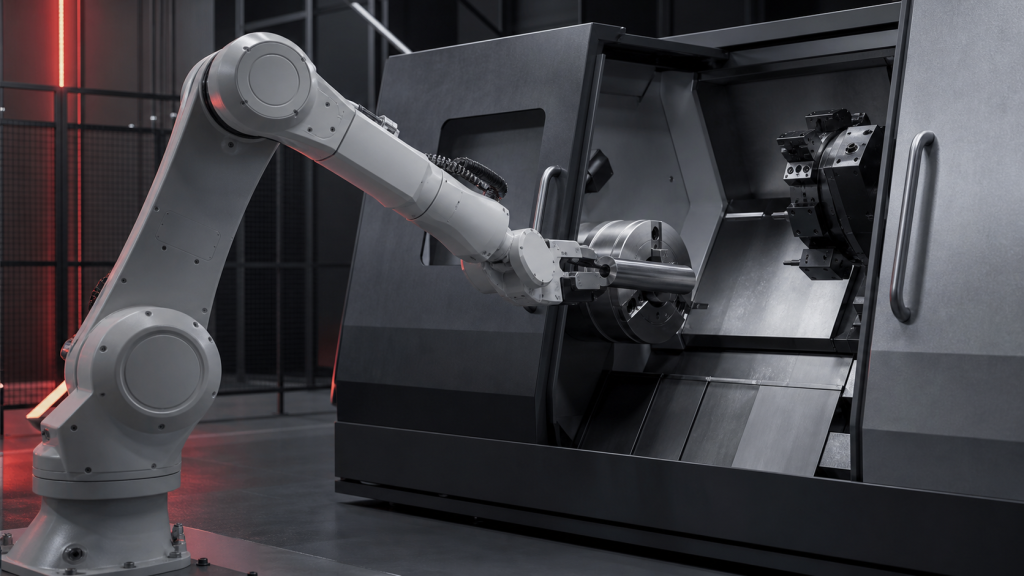
Inżynieria robota tokarskiego obsługującego drzwi, wrzeciono, uchwyt, układ siedzeń, usuwanie wiórów, kontrolę wiórów, odzysk i stany cykli.
Komórka szlifierska robota: kontakt, zasięg i zużycie
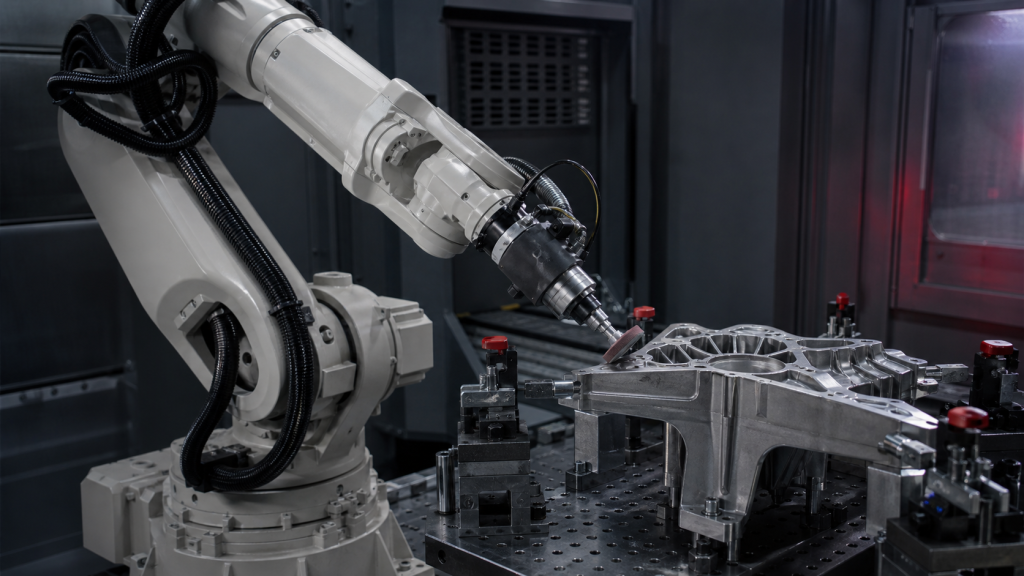
Sprawdź działanie komórki szlifierskiej robota pod kątem stref powierzchniowych, sztywności mocowania, kontroli styku, zużycia ściernego, ekstrakcji, kontroli i odzysku.
Obsługa płyt elektroniki robotycznej: wsparcie i umiejscowienie
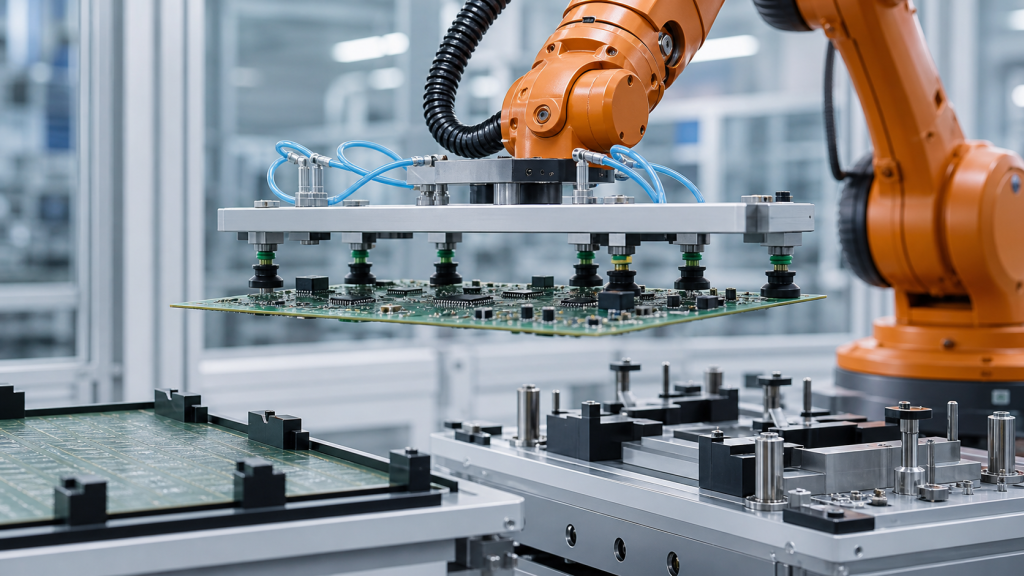
Zaplanuj obsługę płyty elektronicznej robota, uwzględniając geometrię podpór, strefy chwytu, ścieżki obciążenia, ruch, punkty odniesienia położenia, dowody wydania i odzyskiwanie błędów.