
Er zijn veel onderdelen waaruit een robot bestaat. De robotarm gebied het meest prominent is en wat mensen zien. Het is ook het onderdeel dat het meeste werk afhandelt. Maar er is nog een ander zelden opgemerkt onderdeel dat het meeste zware werk op de achtergrond doet, en dat is de envelop.
We gaan onderzoeken wat een envelop is, waarom ze belangrijk zijn, welke soorten robotwerkenveloppen tegenwoordig in de productie worden gebruikt en welke voordelen ze met zich meebrengen. Blijf tot het einde hangen om meer kennis op te doen over robottoepassingen.
Wat is een werkenvelop?
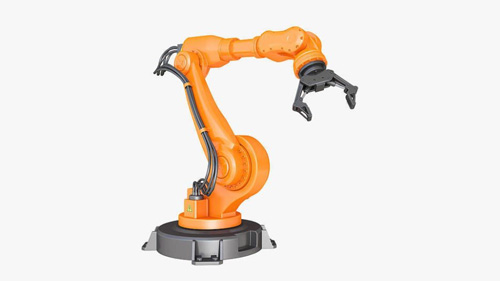
Bron: Pinterest
Een werkbereik is het bewegingsbereik van een robot. Industriële robots hebben geen poten of wielen om zich te kunnen verplaatsen. De kosten worden op één plek vastgelegd, en de basis die ze vasthoudt en stabiliteit geeft, wordt het werkbereik genoemd. Het is de vorm die ontstaat wanneer de robotmanipulator beweegt zich in alle richtingen om een taak uit te voeren. De maximale afstand die de robot kan bereiken, wordt bepaald door de grootte van het werkbereik.
Wat dit in een notendop betekent, is dat de robot alleen kan presteren binnen de grenzen van het werkbereik. Je zou de robotarm alle flexibiliteit van de wereld kunnen geven, maar het maximale wat hij kan doen hangt af van het werkbereik. De enige robot die het vermogen heeft om zich te verzetten tegen de regels van het werkbereik is de portaalrobot. Het werkbereik moet zorgvuldig worden ontworpen, zodat de robotarm de kans krijgt om te functioneren zoals verwacht.
Waarom zijn werkenveloppen belangrijk?
Bron: Pinterest
Een werkenvelop fungeert als riem voor de robotarm. Het definieert het gebied dat de robotarm mag bereiken. Dit kan van pas komen als er mensen naast de robots werken, omdat het een veilige zone creëert die de kans op letsel op de vloer van de fabriek verkleint. Bij het kiezen een industriële robot voor uw plant moet u goed letten op het type en de grootte van de envelop, omdat alles wat u met de robot wilt doen, overgeleverd is aan de genade van de envelop.
Als je een robot wilt die zoveel mogelijk ruimte bestrijkt, ga dan voor degene met een groter werkbereik. Maar dat zal opnieuw een nieuw vraagstuk opwerpen dat met de ruimte te maken heeft. Grotere werkgebieden vertalen zich meestal in grotere machines, en als je daar niet de ruimte voor hebt, zal het niet eens zo gaan als je wilt.
Soorten robotwerkenveloppen
Bron: Pinterest
Er zijn ongeveer 7 standaardtypen robotwerkenveloppen die in de maakindustrie worden gebruikt. Elk heeft zijn eigen gedefinieerde vorm en ontwerp dat geschikt is voor een specifiek type taak. Ze omvatten het volgende.
Cartesiaanse werkomhulling: Dit is een omhulling van de Cartesiaanse configuratie en deze heeft de vorm van een rechthoekig prisma. Er zijn geen dode zones in en rond de werkomhulling en de robot die deze omhulling gebruikt, heeft de vrijheid om de maximale lading te manipuleren die hij aankan zonder enige spanning te voelen. Dit is het soort werkomhulling dat u zult vinden in Cartesiaanse of Gantry-robots.
Cilindrische werkomhulling: Zoals de naam al doet vermoeden, is dit een cilindrisch gevormde configuratie met een hol midden dat de robotarm die kan uitrekken en intrekken ernstig beperkt. Deze structuur creëert een aanzienlijke dode zone binnen en rond de robotstructuur. De soorten robots die dit type omhulling gebruiken, zijn geschikt voor snelle kleine taken die niet veel beweging vereisen.
Polar Work Envelope: Dit is een configuratie die het volume tussen twee gedeeltelijke bollen opveegt. Dit ontwerp beperkt de maximale hoekbewegingen die de robotarm kan maken over de verticale en horizontale vlakken. Deze fysieke beperkingen hebben het ongelukkige effect dat er enorme significante dode zones onder en boven de betreffende robot ontstaan. Dit is het soort
werkbereik dat u waarschijnlijk in een Polar-robot aantreft.
Revolute Work Envelope: Dit is een unieke configuratie die meestal een envelop heeft die groter is dan de beschikbare vloeroppervlakte. In een notendop, de robotarm staat op een zeer grote en brede werkenvelop die een complete bol kan zijn of een gedeeltelijk geopende. Het is een van de meest gecompliceerde configuraties voor zover het werkenveloppen betreft.
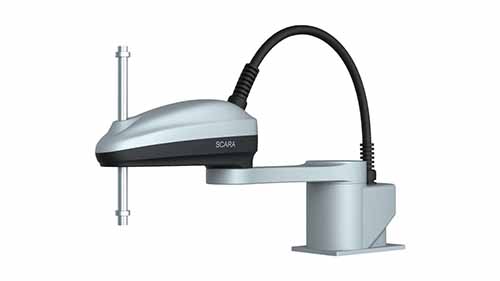
SCARA-werkomgeving: Dit is een configuratie die uniek is voor SCARA-robots en heeft meestal de vorm van een hart of een nier. Het heeft een prominente holle cirkel die dwars door het midden loopt, waardoor een zeer groot horizontaal werkingsvlak mogelijk is, waardoor zijwaartse bewegingen gemakkelijker worden. Er is echter nog maar heel weinig ruimte over om omhoog te gaan, en dit beperkt de verticale bewegingen.
Spine Work Envelope: Dit is de eenvoudigste werkomhulling die u ooit zult tegenkomen. Het bestaat simpelweg uit een wervelkolomrobot binnen een halfronde werkomhulling die net genoeg ruimte biedt voor de robotarm om te werken zoals hij wil in elke richting. De grootte van de gehele structuur is afhankelijk van het aantal gewrichten in de wervelkolom.
Pendulumconfiguratie: Dit is een configuratie die bijna lijkt op een hoefijzer met een gesegmenteerde doorsnede. De werkomvang is enigszins beperkt, maar het voordeel van dit ontwerp is dat de betreffende robot op de werkomvang kan worden gemonteerd in elke positie die geschikt is voor de taak die voorhanden is. Dit geeft de omvang de vrijheid om op de meest geschikte locatie te worden geplaatst die het beste is voor de beste efficiëntie.
Het interpreteren van de werkenvelop
Zoals we duidelijk hebben vastgesteld, heeft elke werkomhulling een complex ontwerp dat verschillende kenmerken genereert die precies bepalen voor welke functie ze geschikt zijn. Dit betekent echter niet dat u zomaar de eerste werkenvelop kunt kiezen die u voor u ziet. Je moet voorzichtig zijn als het gaat om het interpreteren van het werkbereik van een robot, en hier volgen de redenen waarom dit van cruciaal belang is.
U moet zich ervan bewust zijn dat de envelop in dit geval het werkvolume vertegenwoordigt dat door de arm van de robot kan worden bereikt. U moet weten waar dit punt zich bevindt, en in de meeste gevallen bevindt dit zich in het midden van de montageplaat in de eindeffector. Dit sluit feitelijk alle instrumenten uit die de eindeffector in handen heeft.
U moet zich ervan bewust zijn dat er gebieden binnen het werkbereik zijn die helemaal niet door de robotarm kunnen worden bereikt. Dit zijn de dode zones en er is niets dat u kunt doen om de situatie te veranderen.
Het maximale laadvermogen dat wordt vermeld, is alleen haalbaar binnen bepaalde armoverspanningen, die niet mogen worden verward of beschouwd als het maximale bereik.
Conclusie
Werkenveloppen zijn essentieel voor het functioneren van een robotarm en elke andere machine. Ze spelen een grote rol bij het bepalen van de vorm en het ontwerp van de robotarm. Deze zeven typen worden over de hele wereld veel gebruikt, maar er worden waarschijnlijk nog andere nieuwe varianten gemaakt die nog niet mainstream zijn. Voor meer informatie over werkbereiken en hoe deze kunnen worden aangepast voor betere prestaties, bekijk onze website en heb alle vragen die u mogelijk heeft beantwoord.