
Bron: Pinterest
Elke industriële robotarm heeft enkele onderdelen die samenwerken om de hele structuur bruikbaar te maken. Ze omvatten controllers, eindeffectoren, aandrijvingen, sensoren en robotmanipulatoren. Elk van deze onderdelen speelt een unieke rol ter ondersteuning van elkaar. Van allemaal zouden de robotmanipulatoren net zo goed een van de belangrijkste componenten van een robotstructuur kunnen zijn. We gaan gedetailleerd bekijken wat robotmanipulatoren zijn, welke rol ze vervullen en vergelijken ze met conventionele robotarmen om te zien hoe ze tegenover elkaar staan.
Wat is een robotmanipulator?
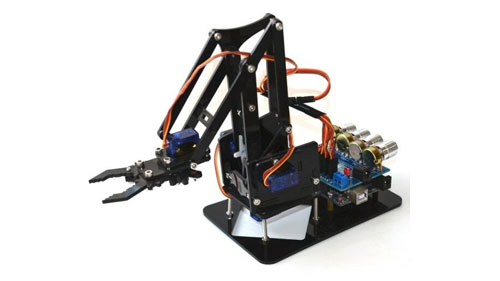
Een robotmanipulator is een apparaat dat wordt gebruikt om materialen te manipuleren zonder enig direct fysiek contact door de persoon die de bewerking uitvoert. Ze zijn uitgevonden om het voor robots gemakkelijk te maken om met radioactieve en biologisch gevaarlijke materialen om te gaan, waardoor mensen op ruime afstand moesten blijven om blootstelling te voorkomen. Maar na verloop van tijd is dat principe overgedragen naar moderne robotarmen om de besturing veel eenvoudiger en flexibeler te maken.
Enkele van de moderne rollen die ze hebben ingezet, zijn onder meer lassen, robotchirurgie en ruimtestations. De manipulator zelf heeft de vorm van een arm en wordt geleverd met segmenten die cross-slides worden genoemd en die over elkaar heen kunnen glijden terwijl ze objecten stevig vastpakken. Dit geeft ze extra bewegingsvrijheid, iets dat de meeste gewone robotarmen missen.
Op het gebied van de grootschalige productie wordt de robotmanipulator gebruikt voor intensieve taken, zoals het tillen van zware ruimen, die anders voor menselijke werknemers te veel werk zouden blijken te zijn. Dankzij de uitschuifbare romantische armen zijn ze ook handig om de lading op een overzichtelijke stapel te plaatsen die zo hoog kan zijn als een heel magazijn. Hun flexibiliteit maakt ze tot het ideale hulpmiddel om door krappe ruimtes te manoeuvreren, en dit is een van de redenen waarom veel robots die in de medische sector worden gebruikt bij al hun taken gebruik maken van robotmanipulatoren, omdat deze bij de geringste nauwkeurigheid nauwkeuriger en nauwkeuriger zijn. kans op vernietiging van andere lichaamsorganen.
Soorten robotmanipulatoren
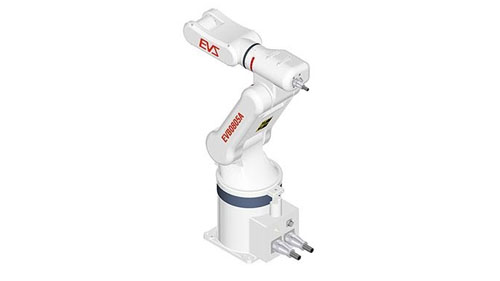
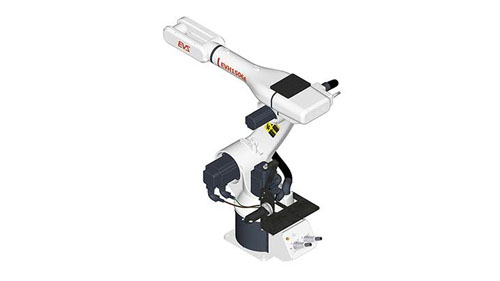
Er zijn verschillende soorten robotmanipulatoren die actief worden gebruikt in alle vormen van productie, met name in assemblagefabrieken. Deze manipulatoren zijn er in verschillende maten, maar ze werken allemaal volgens hetzelfde principe. Opvallend zijn de gewrichten waaruit deze manipulatoren bestaan. Het zijn de onderdelen die beweging flexibeler maken, en ze zijn er in 2 typen, waaronder de volgende.
Revolute Joint: Dit zijn robotmanipulatorgewrichten met één vrijheidsgraad met bewegingen die beschreven kunnen worden als rotationeel. Hun configuratie bestaat uit één waarde die het aantal rotaties vertegenwoordigt wanneer ze operationeel zijn.
Prismatisch gewricht: Dit zijn gewrichten die kunnen worden beschreven als translationeel, aangezien dat de beweging is die ze vertonen wanneer ze tussen objecten bewegen. Ze worden weergegeven door één graad van translatie langs hun as wanneer ze operationeel zijn.
Nadat we de verbindingen hebben vrijgemaakt die gebruikelijk zijn bij industriële manipulatoren, volgen hieronder enkele van de opmerkelijke robots van het manipulatortype die in verschillende capaciteiten in het productieproces worden gebruikt.
Cartesische coördinatenrobot
Bron: Pinterest
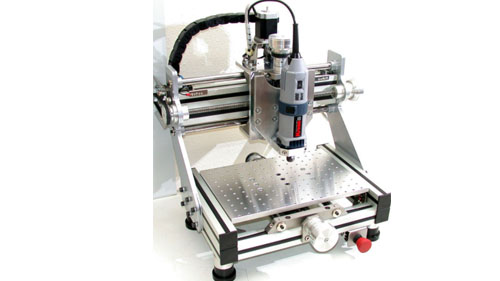
Dit is een industriële robot die gebruikmaakt van een prismatische gewrichtsmanipulator en het beste kan worden gebruikt voor taken zoals het afgeven van lijm in de auto-industrie. Deze robot kan in lineaire richtingen bewegen en dit is een van de grootste voordelen, omdat ze snel en nauwkeurig zijn en de manipulatoren een rechte werklijn bieden die ervoor zorgt dat het werk dat ze doen uniform is van het eerste tot het laatste product. Ze behoren ook tot de gemakkelijkste robots van het type manipulator om te programmeren, omdat hun bewegingen meer gedefinieerd zijn langs een enkele trajectlijn. Het enige nadeel is dat ze te veel ruimte innemen, maar zelden het grootste deel ervan gebruiken. Dit maakt het moeilijk voor hen om samen te werken met andere robots van het type manipulator en menselijke werknemers.
SCARA-robot
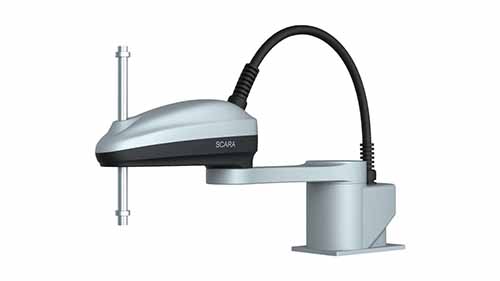
SCARA Robots is een van de meest populaire industriële robots die robotmanipulatoren gebruiken in hun opstelling. Ze zijn een acroniem voor Selective Compliance Assembly Robot Arm en vertonen bewegingen die sterk lijken op die van een menselijke hand. Ze worden compleet geleverd met een schouder, een ellebooggewricht en een pols die verticale bewegingen kan maken. Ook zij maken gebruik van een prismatisch gewricht voor hun flexibele bewegingen en zijn erg snel in vergelijking met andere manipulatortypes van robotarmen.
SCARA-robots zijn ook duurzaam en zeer stijf; hierdoor kunnen ze de meest gecompliceerde soorten klussen uitvoeren die een combinatie van hoge snelheid en nauwkeurigheid vereisen. Ze zijn ook zeer ideaal voor herhaalbare taken, en daarom worden ze ook gebruikt palletiseren van taken, machinebelading en montage. Het enige nadeel van de manipulatoren die in SCARA-robots worden gebruikt, is dat ze niet flexibel zijn en dat hun bewegingen beperkt zijn.
Cilindrische robot
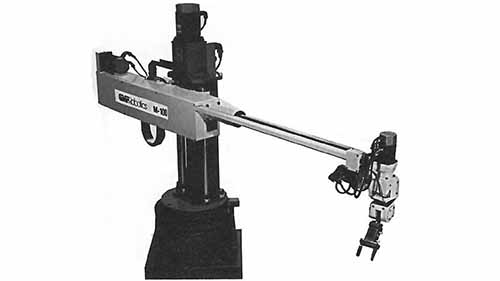
Bron: www.industrial-electronics.com
Dit is een industriële robotmanipulator die rond een paal beweegt die de vorm heeft van een cilinder. Het heeft drie bewegingsassen; een cirkelvormige en twee lineaire die de arm flexibele horizontale en verticale bewegingen geven. In tegenstelling tot de meeste andere robotarmen van het manipulatortype heeft de cilindrische robot drie gewrichten; een ronddraaiend gewricht, een prismatisch gewricht en een cilindrisch gewricht. Deze robots zijn bijna net zo snel als SCARA-robotarmenen om deze reden worden ze gebruikt in snelle omgevingen zoals oppakken en plaatsen, vastgrijpen en vasthouden, naast vele andere zware taken. De voordelen die het heeft ten opzichte van de Cartesiaanse robot zijn dat hij sneller en in meer richtingen kan bewegen, en dat hij de ruimte eromheen effectief kan gebruiken, wat beter is dan wat een SCARA-robot kan.
PUMA-robots
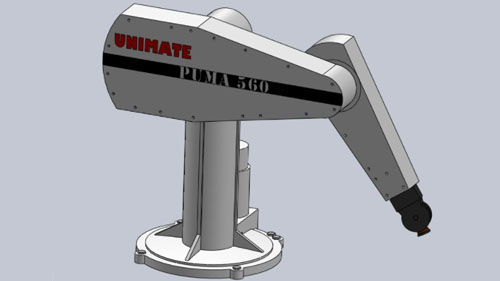
Bron: grabcad.com
Programmeerbare universele machine voor montage (PUMA) is een van de meest gebruikte industriële robots die te vinden is bij assemblage- en laswerkzaamheden die een hands-on aanpak vereisen. De robot heeft een soortgelijk ontwerp als een menselijke arm en kan gemakkelijk worden verward met een SCARA-robot omdat de manipulator er bijna hetzelfde uitziet. Het enige verschil dat de twee onderscheidt, is dat de PUMA flexibeler is, maar niet de precisie heeft die je wel bij SCARA-robots aantreft. Toch worden deze robots nog steeds gebruikt voor snelle taken waarbij zowel snelheid als nauwkeurigheid vereist zijn. Het heeft drie draaibare gewrichten waardoor de PUMA compatibel is met alle drie de assen. Het enige nadeel van dit type robot is dat het de precisie mist om kritieke taken uit te voeren, maar nog steeds nuttig is voor andere taken die niet zo intensief zijn.
Polaire robots
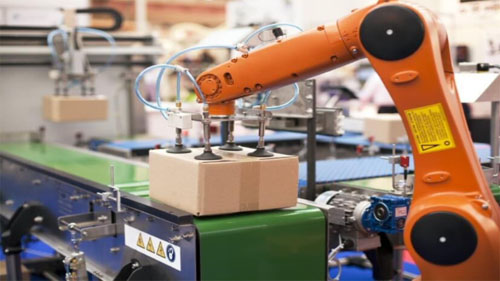
Bron: blog.technavio.com
Het laatste type robotarmen van het manipulatortype is de polaire robot, ook wel sferische robots genoemd; het zijn stationaire typen machines met armen die worden ondersteund door bolvormige werkgebieden. Hun constructie is geavanceerder dan de meeste andere robots op deze lijst; ze hebben een paar draaiende gewrichten die naast een prismatisch gewricht werken. Polar-robots worden gebruikt voor handelingen zoals pick-and-placement en palletiseren, naast andere repetitieve taken.
Gebruik van robotmanipulatoren
Bron: Pinterest
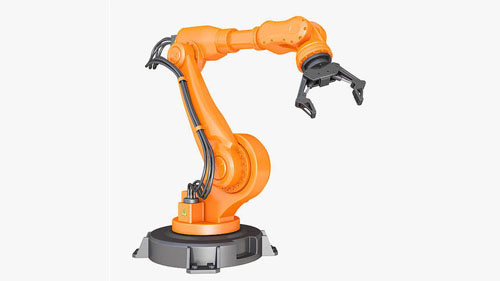
De toevoeging van een robotmanipulator aan een robotarm dient een aantal functies. Zoals al eerder vermeld, zijn ze flexibel, sneller, kunnen ze door kleine ruimtes en zijn ze zeer effectief voor repetitieve taken die een hoge precisie vereisen. Hieronder staan enkele van de toepassingen waarvoor ze het meest geschikt zijn.
Auto-assemblage: De zware onderdelen die bij de vervaardiging van auto's betrokken zijn, vereisen robotarmen met aanzienlijke kracht en een goede grip, iets waar manipulatoren in kunnen voorzien. Hun flexibele bewegingen in alle richtingen maken taken als spuiten ook veel eenvoudiger, omdat de hele carrosserie van de auto snel kan worden gedraaid om alle onderdelen te bedekken.
Chirurgische processen: Geautomatiseerde chirurgie is een zeer delicate procedure die de hoogste vorm van precisie vereist, omdat het het menselijk leven is dat op het spel staat. Medische robots zijn meestal klein, maar voor een nauwkeurigere werking hebben ze kleinere manipulatoren nodig die snel zijn en snel door kleine spleten kunnen wurmen zonder de zaken nog erger te maken.
Lasmanipulatoren: Industrieel lassen produceert veel warmte, en dit kan voor een menselijke werker iets te veel zijn voor een operatie van dichtbij. Dit is waar een robot lasmanipulator Handig omdat hij op afstand kan worden bediend zonder dat dit ten koste gaat van de precisie, snelheid en efficiëntie.
Kies en plaats: Het laden en lossen van zware materialen is onderdeel van het productieproces en de juiste robots zijn alles wat u nodig hebt om ervoor te zorgen dat de keten op geen enkele manier wordt verbroken. Manipulators hebben de meest flexibele eind-effectoren en worden ondersteund door sterke robotarmen die zware lasten kunnen grijpen en op een ordelijke manier kunnen plaatsen.
Schilderrobot: Robotachtig schilderen is een ander proces dat afhankelijk is van nauwkeurigheid om ervoor te zorgen dat elke aangebrachte laag uniform is over het hele oppervlak. De enige manier om dit goed te doen is door het gebruik van robotmanipulatoren, die gemakkelijk te besturen en te programmeren zijn.
Conclusie
Robotmanipulatoren vinden steeds vaker hun weg naar de productiesector vanwege hun betrouwbaarheid. Ze vormen de volgende stap in de evolutie van industriële robots en iedereen die zijn processen wil automatiseren, moet ze omarmen of achterblijven. Voor meer informatie over robotarmen en manipulatoren, bekijk onze website zo snel mogelijk en doorloop alle bronnen die voor u beschikbaar zijn.