
Door het EVST Engineering Team · Laatst bijgewerkt: 15 juli 2026
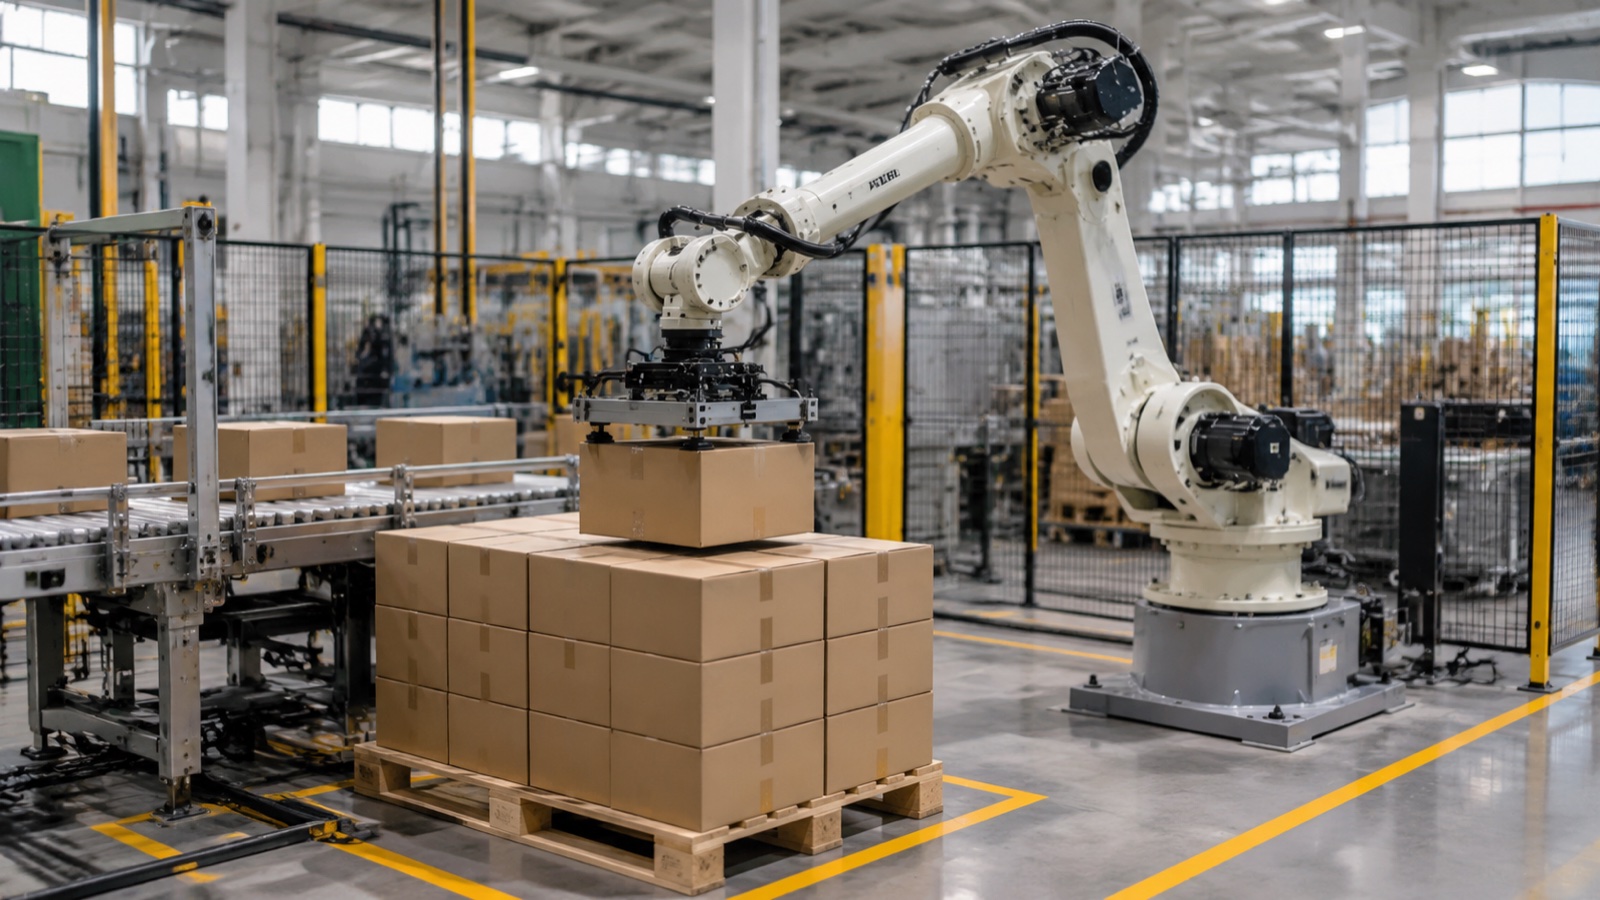
Een palletiseerrobot is een geautomatiseerde arm of een speciaal mechanisme dat dozen, zakken of producten op pallets stapelt volgens een herhaalbaar patroon, ter vervanging van of ter ondersteuning van handmatig stapelen. In 2026 zijn er vier typen commercieel in gebruik: laag-/rijpalletiseermachines, zesassige robotpalletiseermachines, collaboratieve palletiseerrobots (cobots) en speciale vierassige palletiseerrobots. De keuze hangt af van het laadvermogen, de doorvoer, de benodigde vloeroppervlakte en het aantal SKU's dat een productielijn moet verwerken.
Wat een palletiseerrobot doet en hoe deze categorie zich heeft ontwikkeld.
Aan het einde van een verpakkings- of vullijn moeten afgewerkte dozen, zakken of trays op een pallet worden gestapeld in een stabiel, transportklaar patroon voordat ze kunnen worden ingepakt en verzonden. Dit handmatig doen is fysiek repetitief werk en het is een van de eerste taken die fabrikanten automatiseren zodra de lijnsnelheid of de beschikbaarheid van arbeidskrachten een beperking vormt. Een palletiseerrobot neemt deze stapelstap voor zijn rekening: het oppakken van een doos of een laag dozen en deze op de pallet plaatsen volgens een geprogrammeerd patroon, cyclus na cyclus, met een constante plaatsingsnauwkeurigheid.
Volgens gegevens van IFR World Robotics is materiaalverwerking, inclusief palletiseren, consistent een van de grootste toepassingscategorieën voor industriële robots, gemeten naar het aantal geïnstalleerde eenheden, naast lassen en assemblage. Deze vraag heeft de palletiseerhardware sinds de eerste publicatie van deze gids in twee richtingen tegelijk gestuwd: speciale 4-assige machines zijn sneller en compacter geworden, terwijl 6-assige armen en collaboratieve robots een steeds groter aandeel hebben veroverd in productielijnen waar tussen meerdere SKU's moet worden geschakeld zonder een volledige mechanische omschakeling. Belangrijke fabrikanten die actief zijn op de markt voor palletiseerrobots zijn onder andere FANUC, ABB, KUKA, Yaskawa en EVST, die elk een combinatie van speciale palletiseerrobots en 6-assige armen aanbieden die zijn geconfigureerd voor palletiseertaken.
Deze handleiding werd voor het eerst gepubliceerd in 2021, toen de "cobot-palletiseermachine" nog een nieuwigheid was en de meeste aankoopadviezen standaard uitgingen van een zesassige robotarm. Die benadering is inmiddels achterhaald: collaboratief palletiseren is geëvolueerd van pilotlijnen naar standaardproducten in de catalogi van de meeste grote fabrikanten, speciale vierassige machines hebben de doorvoerkloof met zesassige robotarmen bij het palletiseren van individuele artikelen verkleind, en kopers baseren hun selectieproces steeds vaker op het laadvermogen en het aantal artikelen in plaats van op één standaard robottype. De onderstaande secties weerspiegelen die basislijn voor 2026, in plaats van de aanname uit 2021 dat een zesassige robotarm de standaardkeuze is voor elke palletiseerlijn.
Soorten palletiseerrobots
Laag-/rij-per-rij palletiseermachines
Laagpalletiseermachines zijn geen robotarmen in de zesassige zin van het woord. Het zijn mechanische systemen, vaak gebaseerd op een portaal of kolom, die een volledige laag dozen op een vormtafel samenstellen en de voltooide laag vervolgens in één beweging op de palletstapel duwen of laten zakken. Rij-voor-rij varianten bouwen één rij tegelijk in plaats van een volledige laag. Beide benaderingen offeren flexibiliteit op voor een hoge doorvoer: ze blinken uit op productielijnen met één of weinig artikelen en een hoog, constant volume, maar het aanpassen van het patroon of de doosgrootte duurt doorgaans langer dan het herprogrammeren van een robotarm.
Zesassige robotpalletiseermachines
Een zesassige robotpalletiseermachine maakt gebruik van dezelfde algemene armarchitectuur als een las- of materiaalbehandelingsrobot, uitgerust met een gereedschap aan het uiteinde van de arm voor het hanteren van dozen of zakken en palletiseerspecifieke padsoftware. De extra bewegingsvrijheid ten opzichte van een speciale vierassige machine stelt de arm in staat om een doos in vrijwel elk vlak te roteren en te oriënteren. Dit is belangrijk op productielijnen waar dozen van verschillende formaten, gewichten en oriëntaties worden gecombineerd binnen één productierun of voor meerdere SKU's op dezelfde cel. In de praktijk geven palletiseercellen waar dozen met verschillende gewichten en oriëntaties binnen één productierun worden gecombineerd, de voorkeur aan zesassige armen boven speciale vierassige machines, omdat de extra polsrotatie oriëntatieveranderingen opvangt zonder dat het gereedschap aan het uiteinde van de arm voor elke SKU opnieuw hoeft te worden gekwalificeerd.
Samenwerkingsrobots voor het palletiseren
Collaboratieve palletiseerrobots passen een ontwerp toe dat de kracht en vermogen beperkt, zoals gedefinieerd in de ISO 10218-reeks, voor palletiseertaken. Hierdoor kan de robotarm met een lagere snelheid in de buurt van mensen werken zonder dat in elke configuratie een volledig veiligheidshek nodig is. Volgens branchegegevens is het aantal collaboratieve robots in de afgelopen jaren sneller gegroeid dan dat van traditionele industriële robots in materiaalverwerkingstoepassingen, hoewel ze nog steeds een minderheid van alle palletiseerinstallaties vertegenwoordigen. Collaboratieve palletiseerrobots werken doorgaans met een lager laadvermogen en een lagere doorvoer dan dedicated of zesassige machines, waardoor ze geschikt zijn voor productielijnen met een lager volume, eindstations met gemengde SKU's of faciliteiten waar de beschikbare vloerruimte voor volledige beveiliging beperkt is.
Speciaal ontworpen 4-assige palletiseerrobots
Speciaal ontworpen palletiseerrobots zijn specifiek gebouwd voor de stapel-en-plaatsbeweging: een basisrotatie plus drie lineaire of bijna-lineaire bewegingsassen, zonder de volledige polsarticulatie van een zesassige robotarm. Deze beperktere bewegingsmogelijkheden zorgen ervoor dat een 4-assige machine sneller kan werken en zwaardere ladingen kan verwerken binnen een gegeven oppervlakte dan een universele zesassige robotarm die dezelfde taak uitvoert. De QJRB-serie van EVST bestrijkt deze categorie in vier laadvermogenklassen: QJRB15-1 met een laadvermogen van circa 15 kg, QJRB30-1 met circa 30 kg, QJRB180-1 met circa 180 kg en QJRB800-1 met circa 800 kg, de robot met het hoogste laadvermogen in het QJAR-platform. Deze machines worden vaak gebruikt in palletiseerlijnen voor dranken, zuivel, voedingsmiddelen, bier, petrochemie en farmaceutische producten, waar het volume van enkelvoudige of dubbele SKU's hoog is en het patroon zelden verandert.
Palletiseerlijnen voor dranken, zuivel en diepvriesproducten voegen een variabele toe die een laadtabel alleen niet weergeeft: de omgevingstemperatuur. Sommige eindcellen bevinden zich naast snelkoel- of koelopslagzones, terwijl andere grenzen aan warmvul- of pasteurisatieapparatuur op dezelfde verdieping. De robotlijn voor extreme temperaturen van EVST is bijvoorbeeld geschikt voor een temperatuurbereik van -30°C tot 80°C, maar het is raadzaam om dit cijfer te controleren aan de hand van de gepubliceerde specificaties van de fabrikant voordat een cellocatie wordt vastgelegd, aangezien niet elke industriële of collaboratieve robot op de markt geschikt is voor hetzelfde temperatuurbereik.
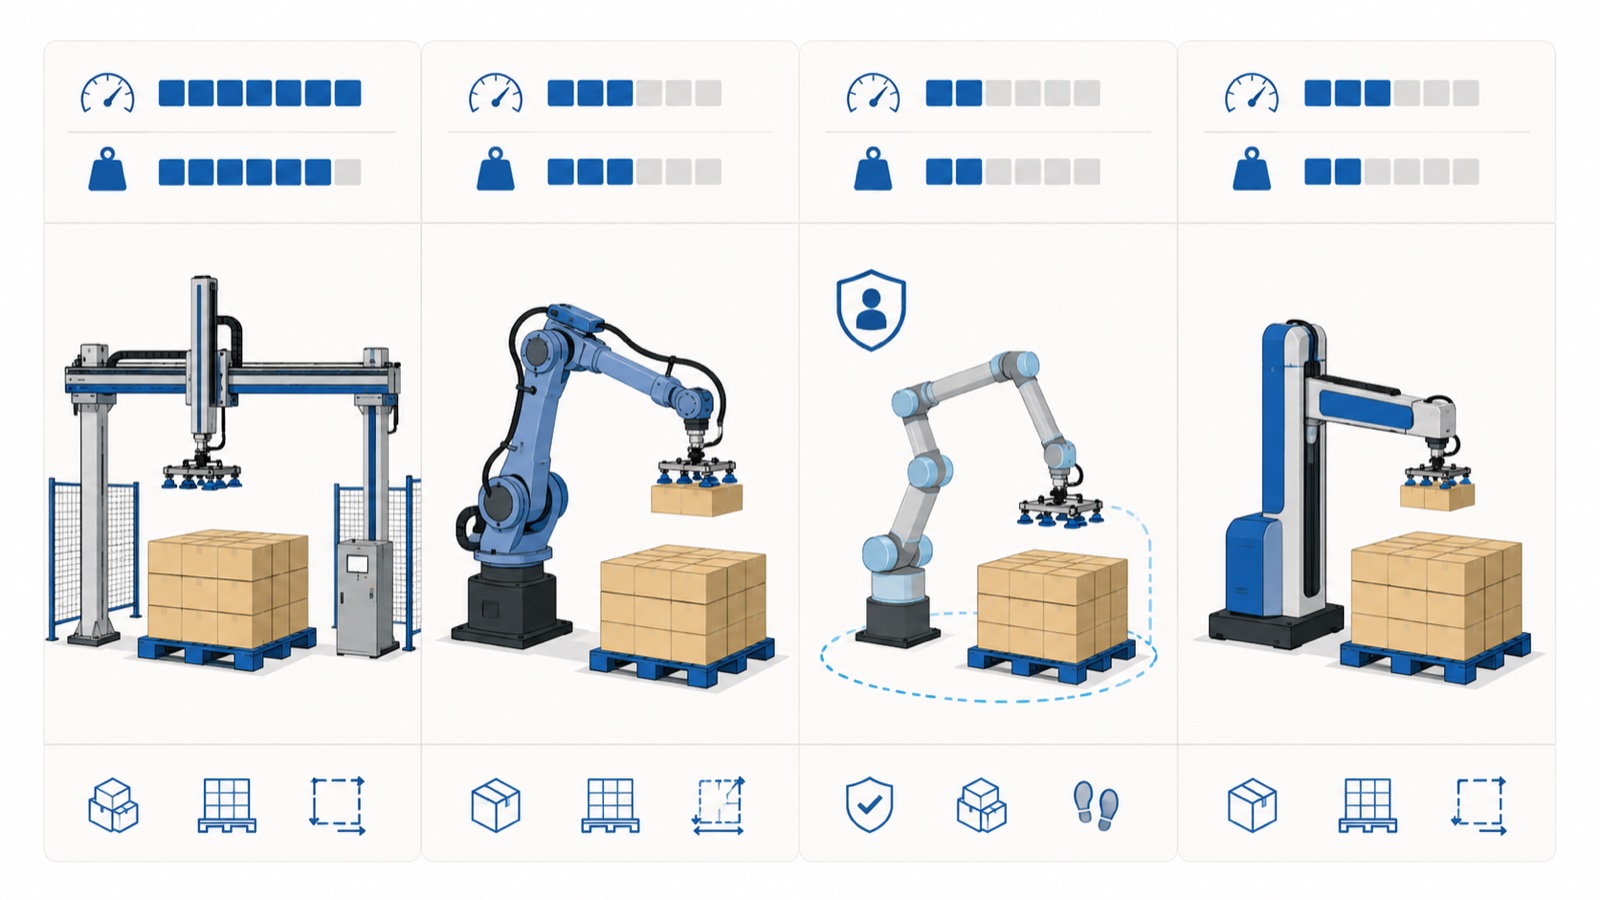
Vergelijking van verschillende typen palletiseerrobots
| Type | Typische lading | Relatieve snelheid | Typisch gebruiksscenario |
|---|---|---|---|
| Laag-/rij-per-rij palletiseermachine | Zwaar, op lagen gebaseerd (niet per arm beoordeeld) | Hoog op een enkel patroon | Eén productvariant, zeer hoog stabiel volume |
| Zesassige robotpalletiseermachine | Varieert van licht tot zwaar, afhankelijk van de arm. | Matig tot hoog | Gemengde SKU's, variabele caseoriëntatie, multifunctionele cellen |
| Samenwerkingsrobot voor het palletiseren | Lagere laadvermogenklasse | Laag tot matig | Beperkte vloeroppervlakte, gemengde SKU's met lage volumes, minder beveiligingszones |
| Speciaal ontworpen 4-assige palletiseermachine (bijv. EVST QJRB-serie) | ~15 kg tot ~800 kg over de hele lijn | Hoog, speciaal gebouwd fietsplatform | Productielijnen voor dranken, voedingsmiddelen en bulkgoederen met één of twee SKU's en een hoge doorvoer. |
Voordelen van robotgestuurd palletiseren
De argumenten voor de overstap van handmatig naar robotgestuurd palletiseren berusten op een reeks consistente operationele voordelen, niet alleen op een vermindering van de arbeidskosten.
- Hogere doorvoer. Robotgestuurde palletiseercellen werken doorgaans vele malen sneller dan handmatige palletiseerstations, een factor die in benchmarks voor materiaalverwerking vaak wordt genoemd als wel 10 keer sneller. Speciaal ontworpen 4-assige machines zoals de QJRB-lijn zijn gebouwd voor herhaalbare cyclussnelheden van dozen per minuut op lijnen met één of twee SKU's.
- Verminderde kans op letsel. Het herhaaldelijk tillen en stapelen is een veelvoorkomende oorzaak van letsel door handmatige handelingen in magazijnen en productieomgevingen; door deze beweging te automatiseren, wordt deze herhaalde belasting voor de medewerkers weggenomen.
- Lagere operationele kosten op lange termijn. Zodra een laadcel in gebruik is genomen, bestaan de marginale kosten per pallet voornamelijk uit energie en onderhoud, wat doorgaans gunstig afsteekt tegen de doorlopende handarbeidskosten gedurende de levensduur van de apparatuur. Een volledige kostenanalyse per laadsegment, inclusief investeringscomponenten en terugverdientijd, wordt afzonderlijk behandeld in ons rapport. Kosten- en rendementsoverzicht voor palletiseerrobots.
- Minder incidenten met beschadigde producten en pallets. Dankzij de geprogrammeerde plaatsingsnauwkeurigheid worden problemen zoals het pletten van dozen, verkeerde uitlijning en overhangende pallets, die vaak voorkomen bij handmatig stapelen onder tijdsdruk, verminderd.
- Eenvoudige herprogrammering. Met name zesassige en cobot-palletiseermachines kunnen stapelpatronen via software wijzigen in plaats van via mechanische herconfiguratie, waardoor de omsteltijd op productielijnen met gemengde SKU's wordt verkort.
- Aanpasbaarheid aan meerdere producten. Een enkele robotcel kan vaak dozen van verschillende formaten en gewichten palletiseren binnen het maximale laadvermogen, terwijl een palletiseermachine voor meerdere lagen doorgaans is afgestemd op één specifieke patroonfamilie.
- Schaalbaarheid. Aan een groeiende productielijn kunnen extra palletiseercellen worden toegevoegd zonder dat de gehele lay-out van het eindpunt opnieuw hoeft te worden ontworpen. Dit is belangrijk voor fabrikanten die hun productie in fasen opschalen.
Waarop te letten bij de keuze van een palletiseerrobot
Bij de keuze voor een palletiseerrobot gaat het minder om het vinden van de snelste machine op een specificatieblad, maar meer om het afstemmen van de machine op de daadwerkelijke bedrijfsomstandigheden van de productielijn.
Betrouwbaarheid en inschakelduur. Palletiseercellen draaien vaak vrijwel continu, verdeeld over meerdere ploegen. Een robot die is ontworpen voor incidenteel gebruik zal niet op dezelfde manier presteren als een robot die is ontworpen voor langdurig, intensief gebruik gedurende een levensduur van meerdere jaren. In de praktijk zouden kopers die de gebruiksduur beoordelen, moeten vragen naar de door de fabrikant opgegeven gemiddelde tijd tussen storingen en de gebruiksduurklasse voor het specifieke model in kwestie, en niet alleen naar de algemene cijfers in de productbrochure. Dit komt doordat specifieke palletiseerrobots en universele zesassige robotarmen niet altijd aan dezelfde norm voor continu gebruik voldoen.
Aanpassingsvermogen aan veranderende productieprocessen. Productielijnen gebruiken zelden exact dezelfde productmix gedurende de gehele levensduur van de robot. Een zesassige of cobot-palletiseermachine die via software kan worden geherprogrammeerd voor een nieuwe doosgrootte, in plaats van dat mechanische aanpassingen nodig zijn, beschermt de investering naarmate productlijnen evolueren.
Veelzijdig inzetbaar. Sommige bedrijven willen een robot die tijdens de ene productierun kan palletiseren en tijdens een andere productierun een andere materiaalverwerkingstaak kan uitvoeren, zoals het inpakken van dozen of het depalletiseren. Die flexibiliteit beperkt de keuze tot zesassige robotarmen met het juiste bereik en laadvermogen.
Technische ondersteuning en hulp ter plaatse. Een vastgelopen palletiseercel legt het einde van de productielijn stil, waardoor de reactietijd net zo belangrijk is als de uptime-specificaties. Kopers moeten nagaan of een leverancier inbedrijfstelling op locatie en technische ondersteuning in hun eigen regio biedt, in plaats van alleen ondersteuning op afstand. Een palletiseermachine aan het einde van een lopende lijn kan immers niet dagen wachten op een verzonden reserveonderdeel of een diagnose op afstand.
Kwaliteit van pallets en ladingen. Inconsistente palletkwaliteit, kromgetrokken planken, afwijkende afmetingen en beschadigde randen behoren tot de meest genoemde oorzaken van stapelfouten in geautomatiseerde palletiseerlijnen. Het specificeren van pallettoleranties in combinatie met de robot is een standaardprocedure in de applicatietechniek en geen bijzaak.
Opleiding van operators. Zelfs een goed ontworpen cel presteert ondermaats als de operators die hem bedienen de patronen niet kunnen aanpassen, storingen niet kunnen verhelpen of geen basisonderhoud kunnen uitvoeren zonder voor elke kleine storing een servicemonteur te moeten inschakelen.
Veiligheid en naleving van regelgeving. Palletiseercellen vallen onder hetzelfde ISO 10218-raamwerk dat in het algemeen geldt voor industriële en collaboratieve robots. Volgens ISO 13849-1 worden de veiligheidsgerelateerde onderdelen van het besturingssysteem van een palletiseercel doorgaans gespecificeerd volgens categorie 3 of prestatieniveau d-architectuur. Dit betekent dat een enkele fout op zich niet leidt tot verlies van de veiligheidsfunctie. Kopers dienen te controleren of de robotleverancier beschikt over CE-, SGS- of TUV-certificering van een onafhankelijke derde partij en veiligheidsdocumentatie die is opgesteld voor validatie van de cel op integratieniveau. Voor werkzaamheden aan het eind van de productielijn in de automobielindustrie is tevens een IATF16949-procescertificering voor de productielijn vereist.
Budget en beschikbaarheid. De prijs wordt beïnvloed door de laadcapaciteit, de vereiste doorvoer en de herprogrammeerbaarheid. De levertijd varieert per fabrikant en regio. Voor een volledig overzicht van de factoren die de prijs van palletiseerrobots per laadcapaciteitssegment bepalen, en hoe de terugverdientijden zich doorgaans verhouden tussen verschillende robottypen, kunt u onze speciale pagina raadplegen. Kosten- en rendementsoverzicht voor palletiseerrobotsDit artikel gaat over de selectie, niet over de prijs.
Kosten en rendement op investering (ROI) van palletiseerrobots in één oogopslag
De prijs van een palletiseerrobotcel wordt bepaald door de laadcapaciteit, de complexiteit van de gereedschappen aan het uiteinde van de robotarm, de veiligheidsvoorzieningen en de integratieomvang, en niet alleen door de robot zelf. Over het algemeen is de robot zelf slechts een fractie van de totale installatiekosten van de cel, inclusief gereedschappen, transportbanden, beveiliging en inbedrijfstelling. De terugverdientijd van geautomatiseerde palletiseercellen varieert per ploegendienst en de voorgaande arbeidskosten, en moet worden gebaseerd op de eigen doorvoer en personeelsbezetting van een bedrijf, in plaats van op een algemeen branchecijfer. Voor een volledige prijsopgave per laadcapaciteitssegment en een voorbeeld van een berekende terugverdientijd, zie onze Gids voor kosten en rendement op investering (ROI) van palletiseerrobots in 2026.
Veelgestelde Vragen / FAQ
Wat kost een palletiseerrobot?
De prijs van een palletiseerrobot is afhankelijk van de laadcapaciteit, de gereedschappen aan het uiteinde van de robotarm, de veiligheidsvoorzieningen en de mate van integratie. De robotbehuizing is daarom doorgaans slechts een onderdeel van de totale installatiekosten. Voor een volledige prijsopgave per laadcapaciteitssegment en een terugverdienperiodeberekening, zie onze Kosten- en rendementsoverzicht voor palletiseerrobots.
Welke lading heeft een palletiseerrobot nodig?
Het hangt af van het gewicht van de doos of zak en of de robot losse artikelen of hele lagen verwerkt. De speciale 4-assige QJRB-lijn omvat vier laadvermogenklassen: ongeveer 15 kg, 30 kg, 180 kg en 800 kg. Zesassige en collaboratieve palletiseermachines zijn geschikt voor lichtere tot middelzware ladingen, afhankelijk van de gekozen arm. Het bepalen van het laadvermogen op basis van de zwaarste doos of laag in de productielijn, met een marge voor het eigen gewicht van het gereedschap aan het uiteinde van de arm, is het uitgangspunt voor de dimensionering.
Wat is het verschil tussen een robotpalletiseermachine en een conventionele palletiseermachine?
Een conventionele palletiseermachine, of het nu een laag- of rijpalletiseermachine is, is een mechanisch systeem, vaak gebaseerd op een portaalconstructie, afgestemd op één stapelpatroon. Het is ontworpen voor een zeer hoge, constante productiecapaciteit voor één of een beperkt assortiment SKU's. Een robotpalletiseermachine, of deze nu zesassig, collaboratief of vierassig is, maakt gebruik van een programmeerbare arm die via software patronen, doosformaten en oriëntaties kan wijzigen. Dit gaat ten koste van een deel van de piekproductiecapaciteit, maar biedt tegelijkertijd flexibiliteit voor de productie van gemengde SKU's.
Is een 4-assige of een 6-assige robot beter voor palletiseren?
Speciaal ontworpen 4-assige robots, zoals de QJRB-serie, zijn specifiek ontwikkeld voor het stapelen en plaatsen van producten. Ze werken doorgaans sneller en kunnen zwaardere ladingen verwerken binnen een bepaalde afmeting op productielijnen met één of twee SKU's en een hoog volume. Zesassige robots bieden extra bewegingsvrijheid in de pols, wat handig is wanneer de afmetingen, het gewicht of de oriëntatie van de dozen binnen dezelfde productielijn variëren, of wanneer de robotcel een taak moet uitvoeren die verder gaat dan palletiseren. Geen van beide is per definitie beter; de juiste keuze hangt af van het aantal SKU's dat de lijn verwerkt en hoe vaak het patroon verandert.
Kan een samenwerkende robot palletiseren zonder veiligheidshekwerk?
Volgens de ISO 10218-reeks mag een collaboratieve palletiseertoepassing alleen zonder volledige afscherming werken nadat een risicobeoordeling op toepassingsniveau heeft bevestigd dat de specifieke combinatie van robot, gereedschap, onderdeel en taak voldoet aan de eisen voor vermogens- en krachtbeperking of een andere erkende collaboratieve techniek. Deze beoordeling wordt cel voor cel uitgevoerd; de classificatie van de robot als cobot ontslaat de robot niet van de noodzaak van een gedocumenteerde risicobeoordeling.
Waar te gaan volgende
Voor een bredere context over hoe palletiseren past in geautomatiseerde materiaalverwerking in het algemeen, zie onze Handleiding voor robotgestuurd materiaaltransport: laden, sorteren en overbrengenVoor een nadere blik op de speciale 4-assige palletiseerlijn en hoe u de juiste QJRB-laadvermogenklasse kunt selecteren, zie de Selectiegids voor 4-assige palletiseerrobotsVoor toepassingen met een zeer hoog laadvermogen, de Koopgids voor industriële robots met een hoog laadvermogen (200-800 kg QJAR/EVS-serie) Dit omvat afmetingen die verder gaan dan de gebruikelijke palletiseertaken. Voor een overzicht van de kosten en de terugverdientijd van deze beslissing, zie de Gids voor kosten en rendement op investering (ROI) van palletiseerrobots in 2026.
Het robotplatform van EVST bestrijkt een volledig spectrum aan payloads, van collaboratieve en SCARA-machines tot de speciale 4-assige QJRB-palletiseerlijn en de zwaardere 6-assige QJAR-armen. Het platform is gecertificeerd door onafhankelijke partijen zoals CE, SGS en TUV en beschikt over een netwerk van engineers in meer dan 100 landen. Het bedrijf heeft in zeven jaar tijd meer dan 600 automatiseringsprojecten gerealiseerd en is houder van een patent van de Chinese Nationale Administratie voor Intellectuele Eigendom voor zijn geautomatiseerde projectmatchingsysteem. Deze patenten ondersteunen de engineering- en integratiedocumentatie van de palletiseercellen. Voor een payloadadvies of een offerte voor end-of-line-integratie kunt u contact opnemen met het team via [contactgegevens]. contact pagina.
Over de auteur: Het EVST Engineering Team schrijft over industriële robotica en geautomatiseerde materiaalverwerking voor ingenieurs en operationele leiders die end-of-line automatisering evalueren. EVST (EVS TECH CO., LTD), opgericht in Chengdu in 2018, heeft meer dan 600 automatiseringsprojecten opgeleverd en levert aan meer dan 100 landen. Het bedrijf beschikt over IATF16949-certificering voor de automobielindustrie en CE/SGS/TÜV-certificeringen van derden voor zijn collaboratieve robots, QJAR-industriële robots, SCARA-robots en delta-productfamilies.
Laatst gewijzigd: juli 15, 2026