
Robotgestuurd snijden: traject, oriëntatie en snijkant
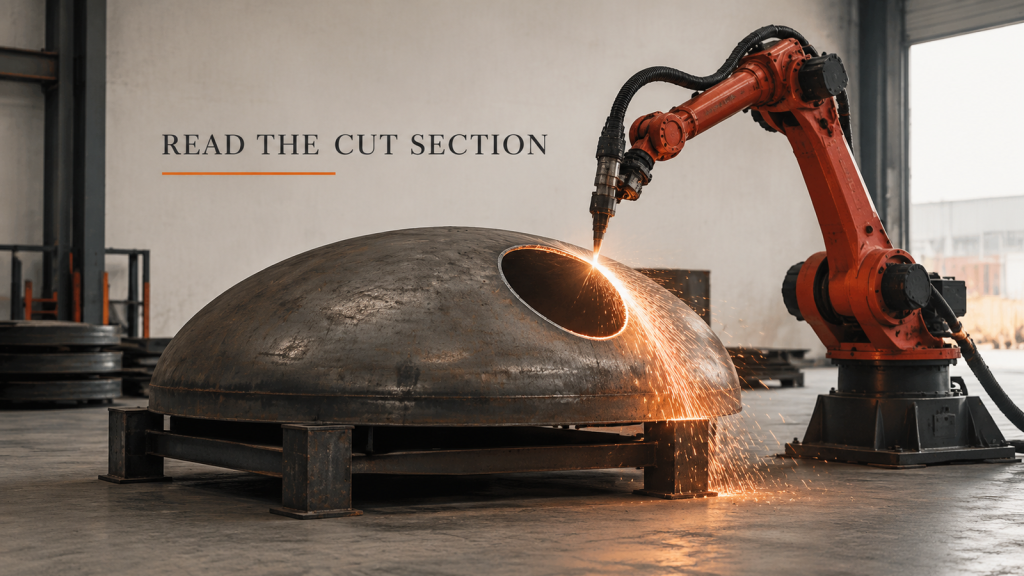
Bij het snijden met een robotkop wordt een gesloten pad op een gebogen oppervlak aangebracht. Plan het pad en de stand van de snijbrander samen, en beoordeel vervolgens de snijkant.
SCARA-robot of zesassige robot: laat de beweging kiezen
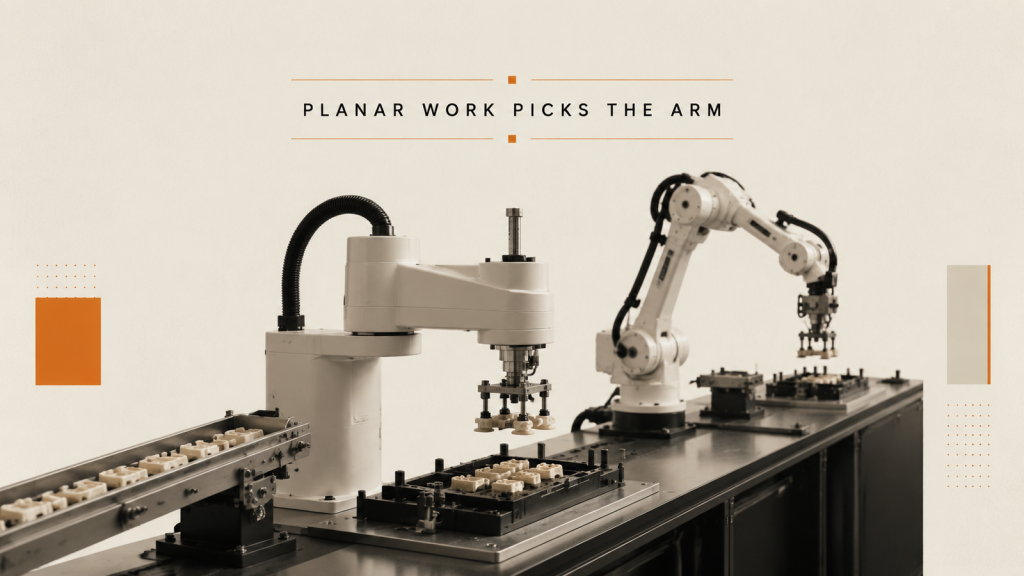
Bij de keuze voor een SCARA-robot of een zesassige arm voor de assemblage van kleine onderdelen begint het met de beweging van elke stap, niet met het aantal assen in een catalogus.
Robotlading: Waarom de grijper erin thuishoort
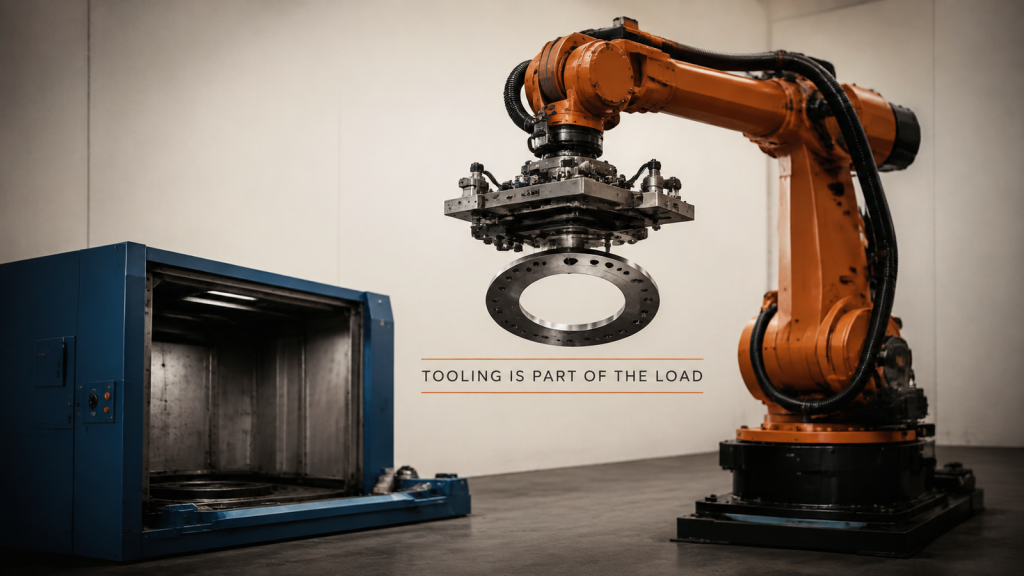
De robotarm moet zowel het gereedschap als het werkstuk bedekken, op de werkelijke afstand tussen de polsflens en het zwaartepunt.
Lasgoedkeuring: Uiterlijk is zichtbaar, penetratie niet.
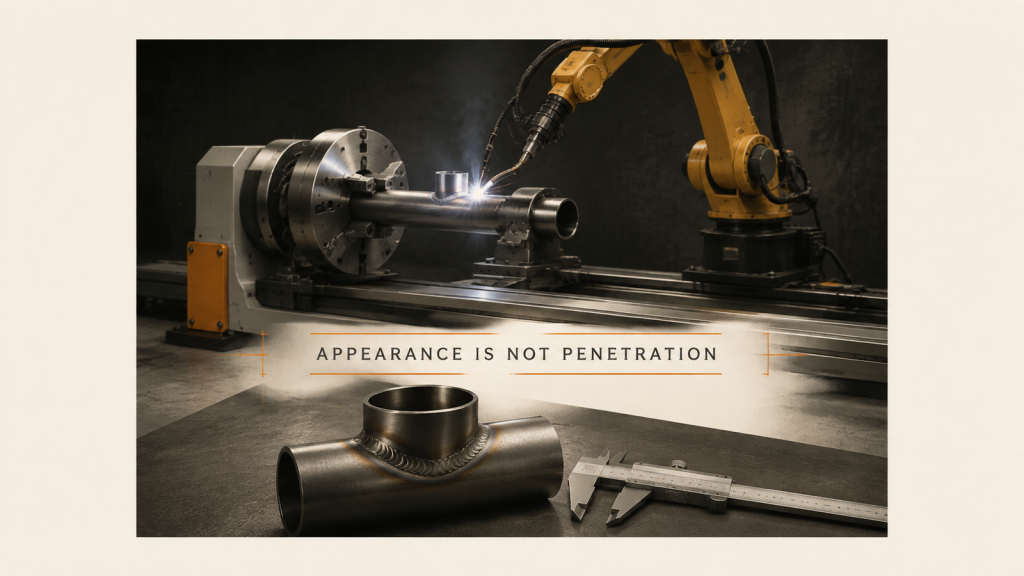
De las wordt afgekeurd als uiterlijk en penetratie in één clausule worden beschreven. Scheid de controle aan de productielijn van de proceduretest.
Cobot Reach: zowel het oppakken als het assembleren
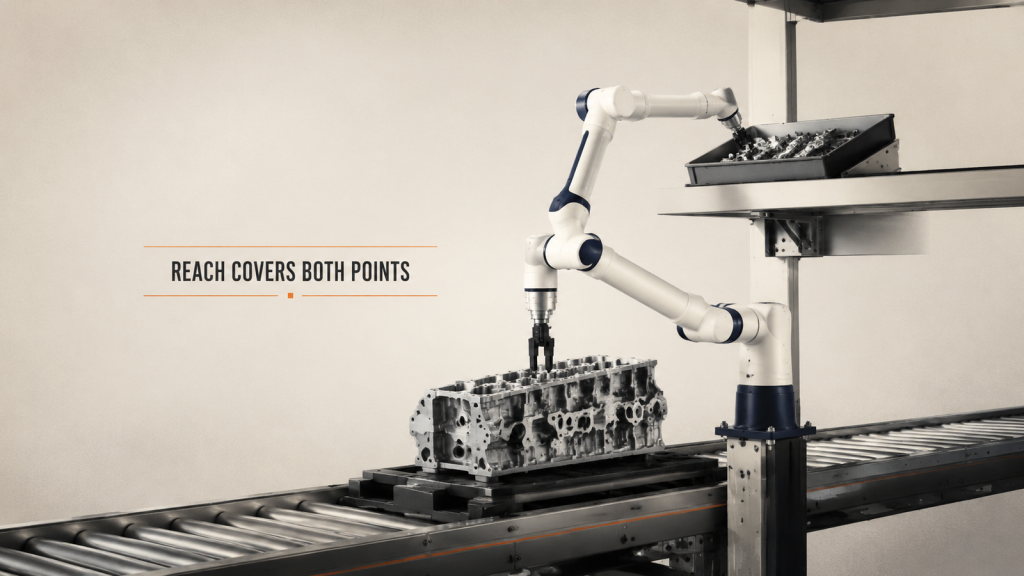
Het bereik van een cobot is geen rechte lijn. Elk werkpunt, gereedschapslengte, positioneringsmarge en vrije ruimte voor personen moeten in dezelfde controle worden meegenomen.
Mobiel lassen: plan de werkposities voor grote onderdelen.
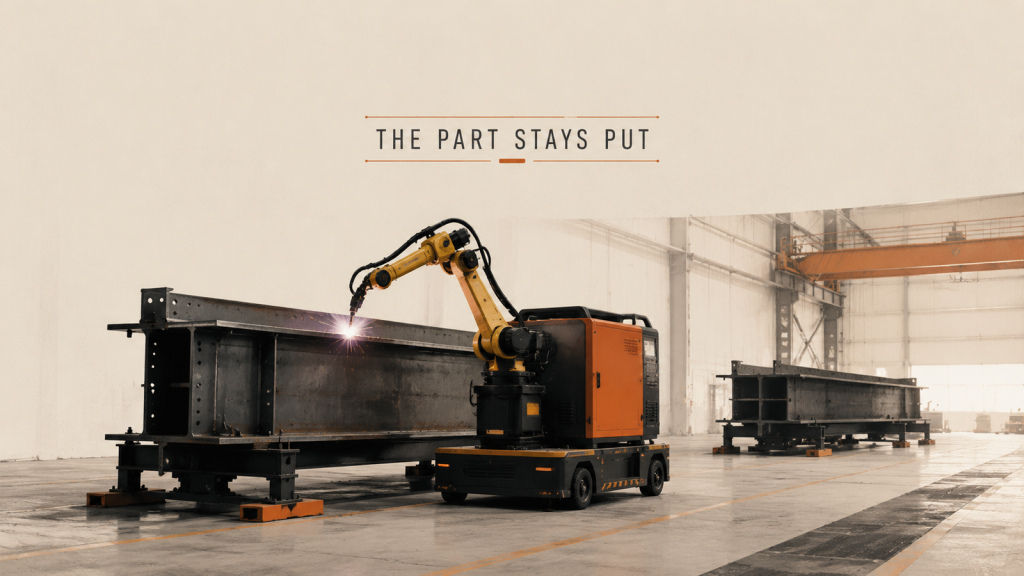
Als een onderdeel te groot is om te tillen, wordt de apparatuur bij mobiel lassen verplaatst. De parkeerpositie en het herstel van het referentiepunt vormen dan de planningseenheid.
Machinebediening: één robot die meerdere machines bedient
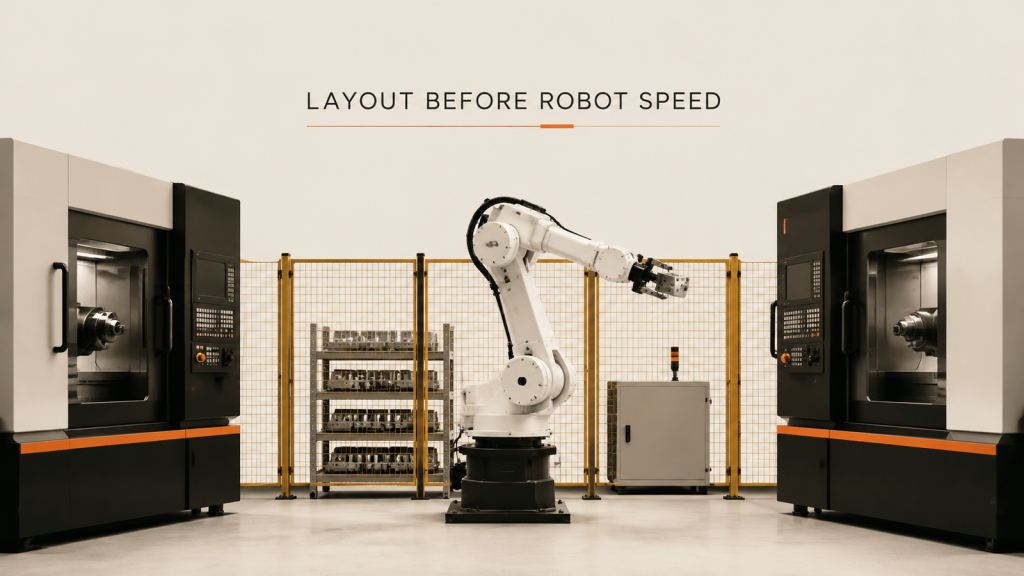
Bij machinebediening met één robot en meerdere machines bepalen bereik, wachttijd en afgeschermde toegang de uitkomst al lang voordat de armsnelheid dat doet.
Lassen van dun plaatmateriaal: vervorming begint al bij het klemmen.
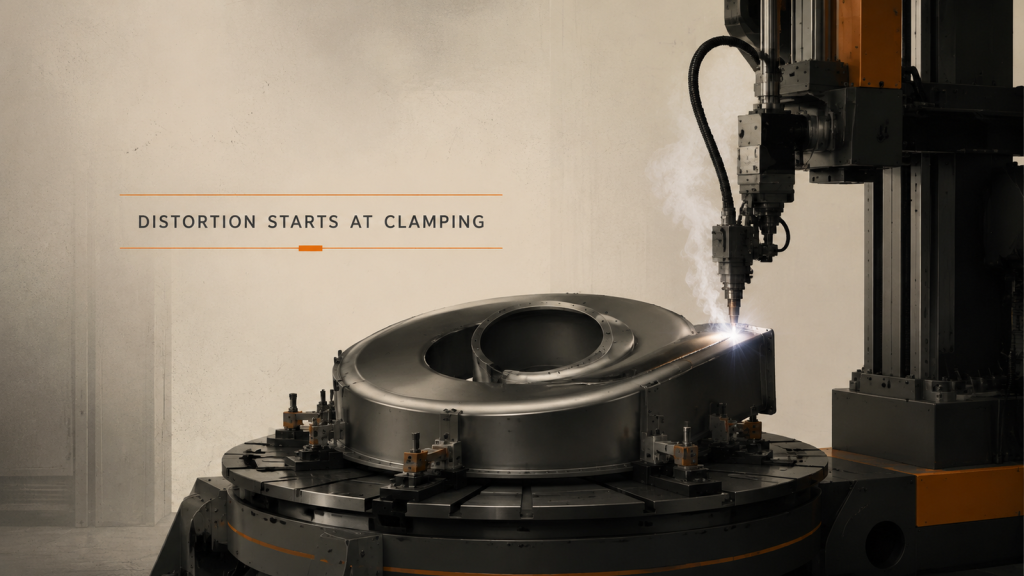
Bij het lassen van dun plaatmateriaal veroorzaakt vervorming meer herstelwerk dan lasfouten. De klemposities en de lasvolgorde bepalen de uiteindelijke vorm.
Meerlaags lassen op een middelmatig dikke plaat: eerst de groef lassen
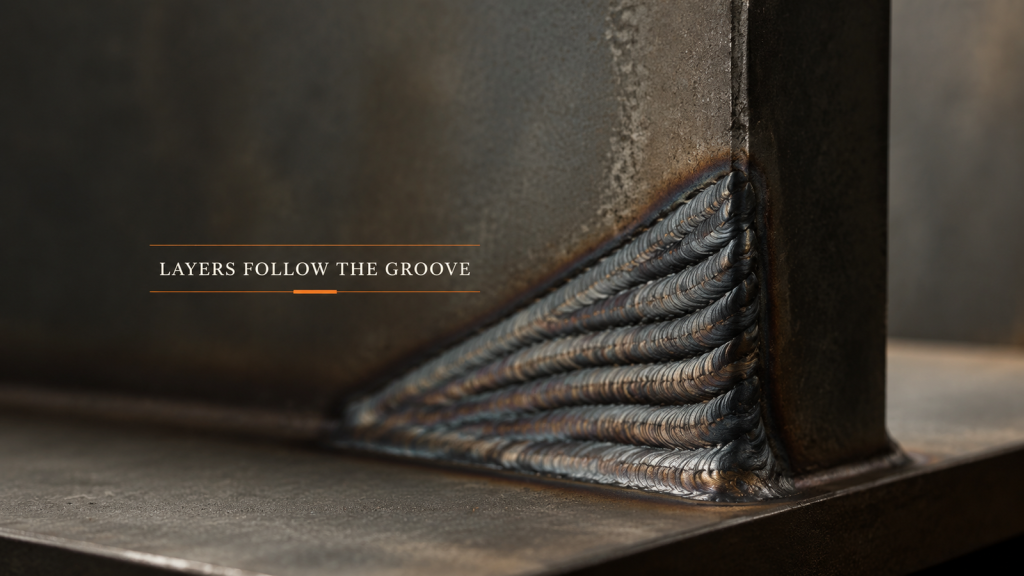
Bij meerlaags lassen bepaalt de groef de doorsnede en de doorsnede bepaalt het aantal laslagen. Plan de lagen vóór de parameters.
Een robotlascel bestaat uit zes onderdelen, niet uit één.
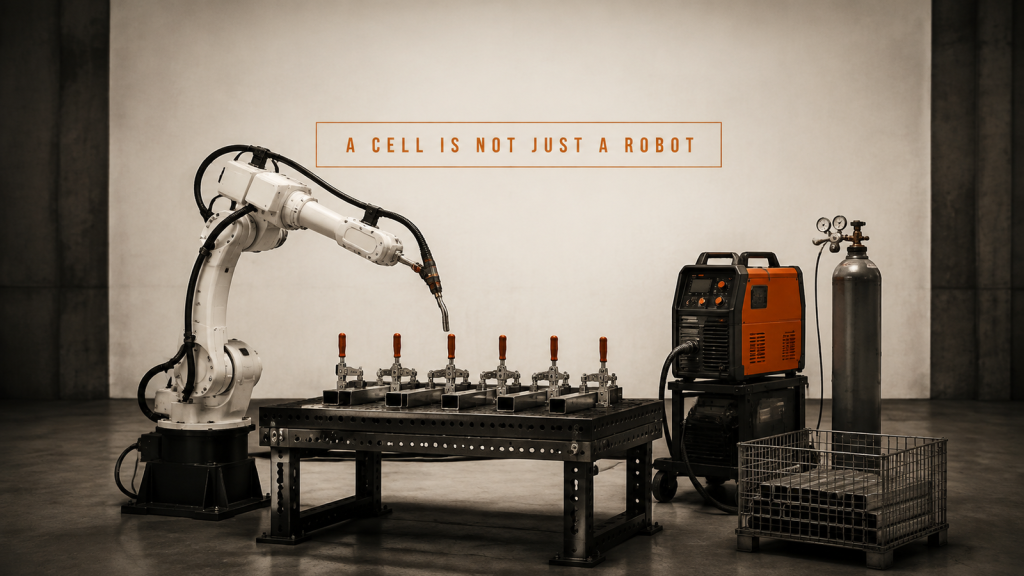
Een robotlascel bestaat uit zes onderdelen die samenwerken in één cyclustijd. Robot en lastoorts, opspaninrichting en klemmen, stroombron, gas, belading en doorstroming.
Dunplaatlassen: montagekloof of procesparameters?
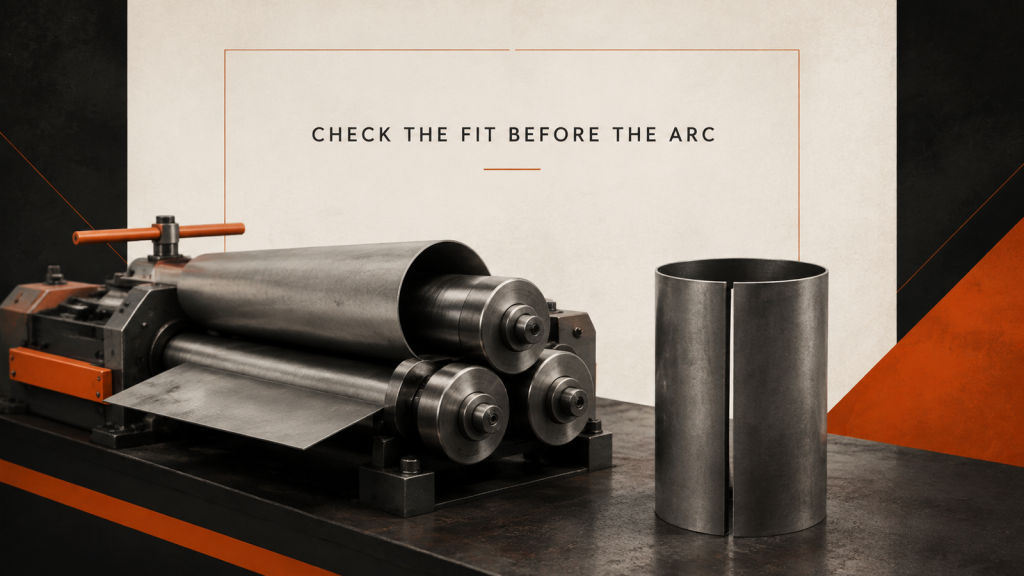
Scheid de montageafstand van de procesparameters op een dunplaatlaslijn door te beginnen bij de werkstuk- en vormstap.
Mobiel lasplatform: elke stop is een nieuwe installatie
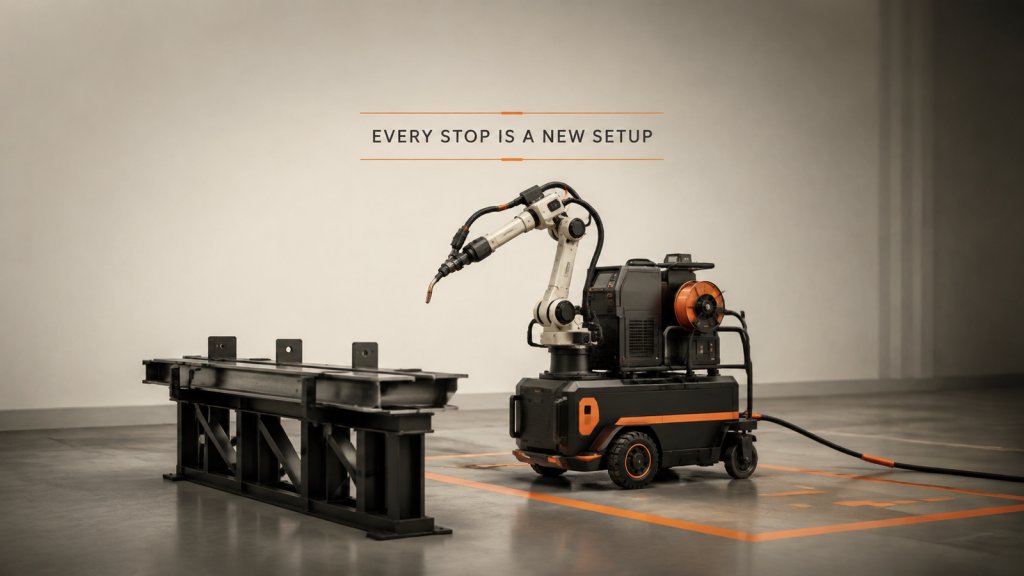
Een mobiel lasplatform moet bij elke parkeerpositie opnieuw bepalen waar het werkstuk zich bevindt. De omstandigheden op de locatie bepalen de herhaalbaarheid.