
De cyclustijd van de machinebediening is niet gelijk aan de snelheid van de robot.
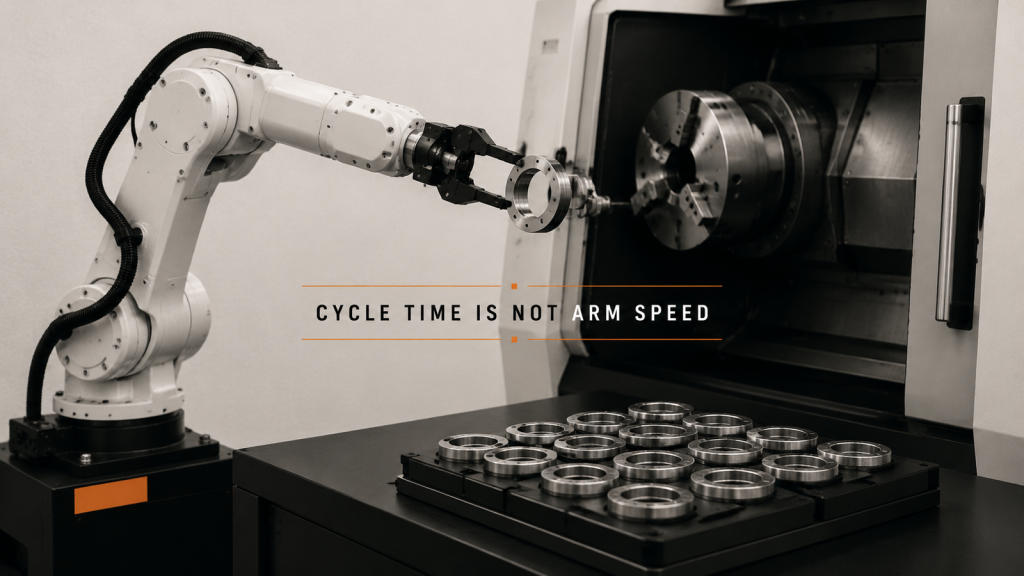
De cyclustijd van de machinebediening wordt bepaald door de machinebewerking, de overdrachtvolgorde en de voorbereiding van de onderdelen, niet door de snelheid van de robotarm.
Productie van HVAC-kanalen: begin bij de vormstap
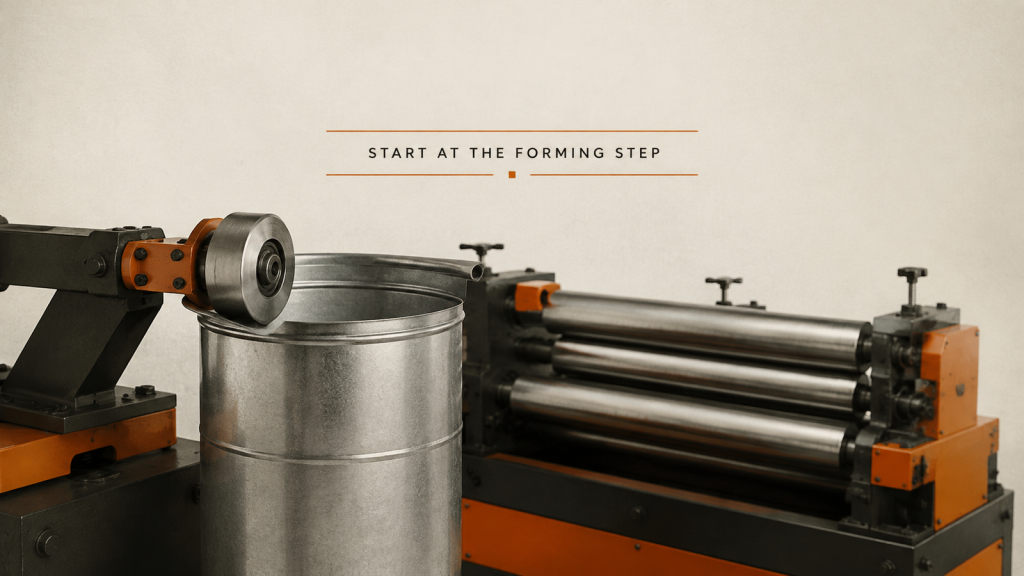
Het in kaart brengen van de walsvorm, de eindvorming en de omschakeling vóór de automatisering van de productie van HVAC-kanalen, omdat de vormgeving de rondheid, de pasvorm en het lijnritme bepaalt.
Planning van mobiele lasrobots: Kan het onderdeel op zijn plaats blijven?
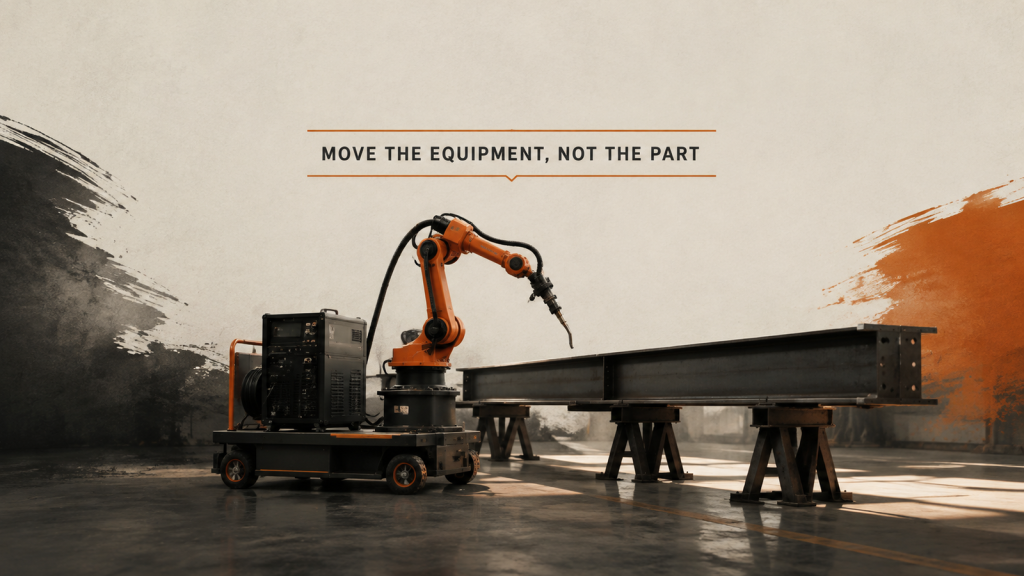
Plan mobiel robotlassen vanuit het onderdeel, de toegangsweg en het doorsnedeplan, in plaats van te beginnen bij de robotspecificaties.
Automatisch rondomlassen: Stabiliseer de verbinding
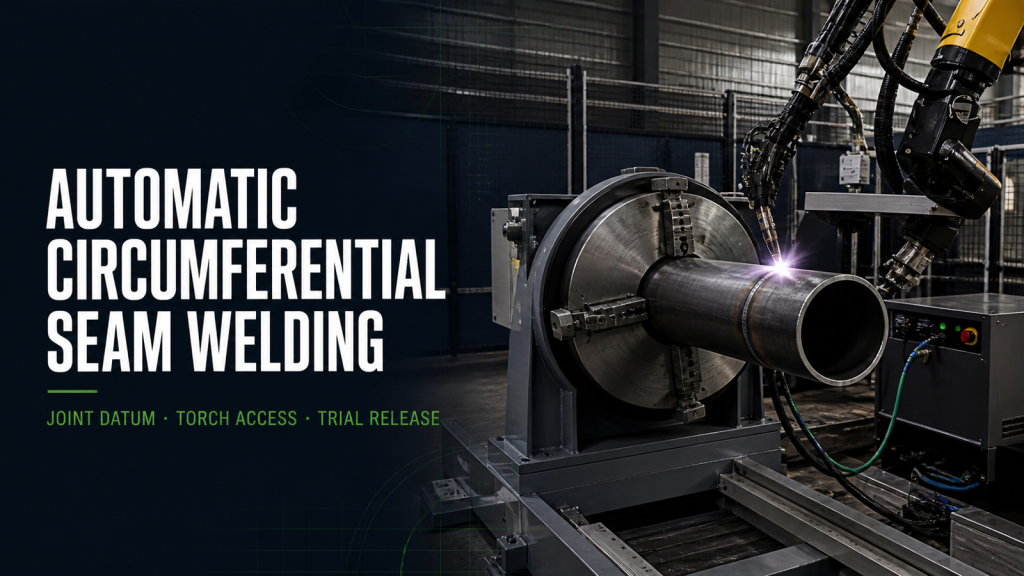
Plan automatisch omtreklassen rondom het in elkaar zetten, klemmen, uitrollen, gecoördineerde rotatie, toegang tot de lastoorts, sluiten, inspectie en herstarten.
Samenwerkende robot voor het doseren van producten: het coördineren van pad en doorstroming.
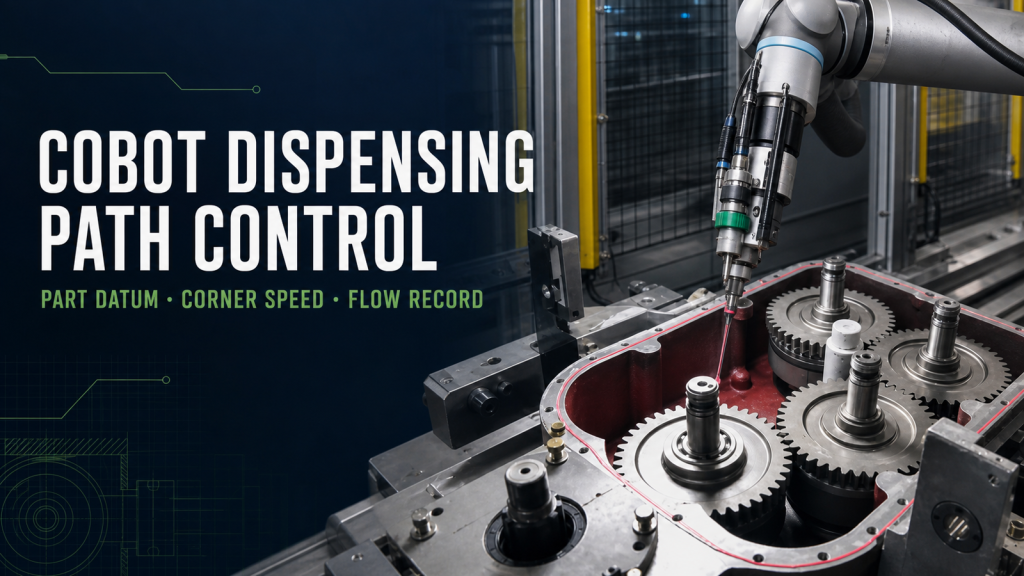
Ontwikkel een samenwerkende robot die doseert op basis van referentiepunten van het onderdeel, afstand van de spuitmond, baansnelheid, materiaalconditie, kleptiming, inspectie en terugwinning.
Robotlassen en -snijden: Cilinderpadgrenzen
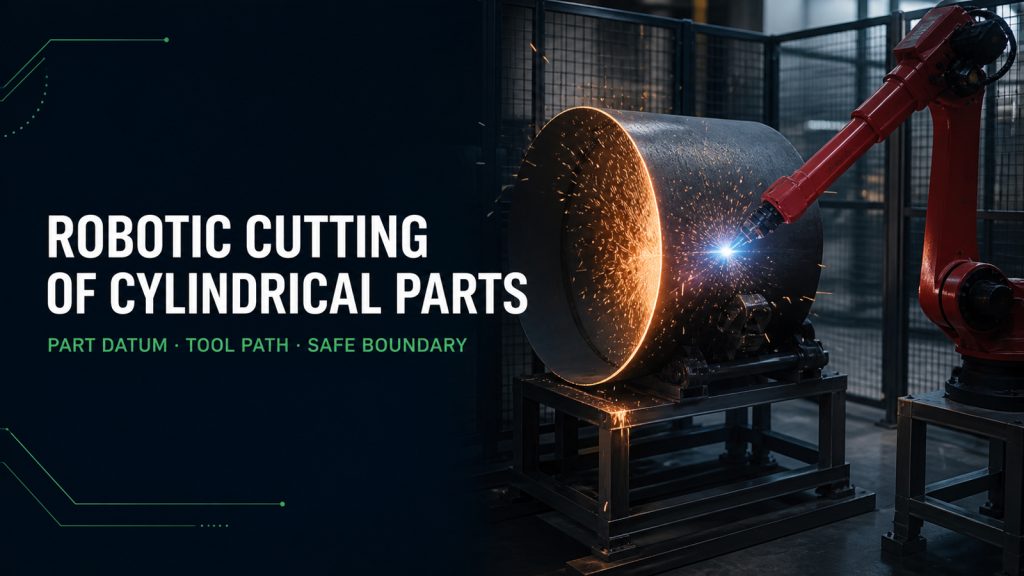
Evalueer robotlassen en -snijden op cilinders aan de hand van referentiepunten voor ondersteunde profielen, gereedschapspositie, speling, onderhoud, herstel na verhitting en proeven.
Automatisering van de aandrijflijn in de automobielindustrie: checklist voor de interface
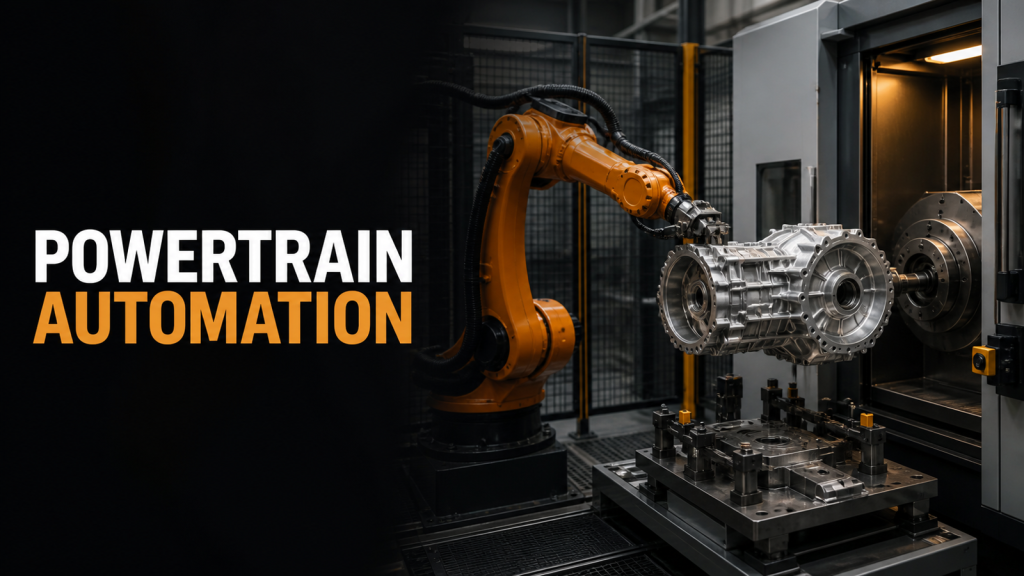
Plan de automatisering van de aandrijflijn in auto's op basis van input, fysieke toestand, interfaces, testresultaten, uitzonderingsroutering en conservatief herstel.
Toepassingen van SCARA-robots voor snel oppakken en plaatsen.
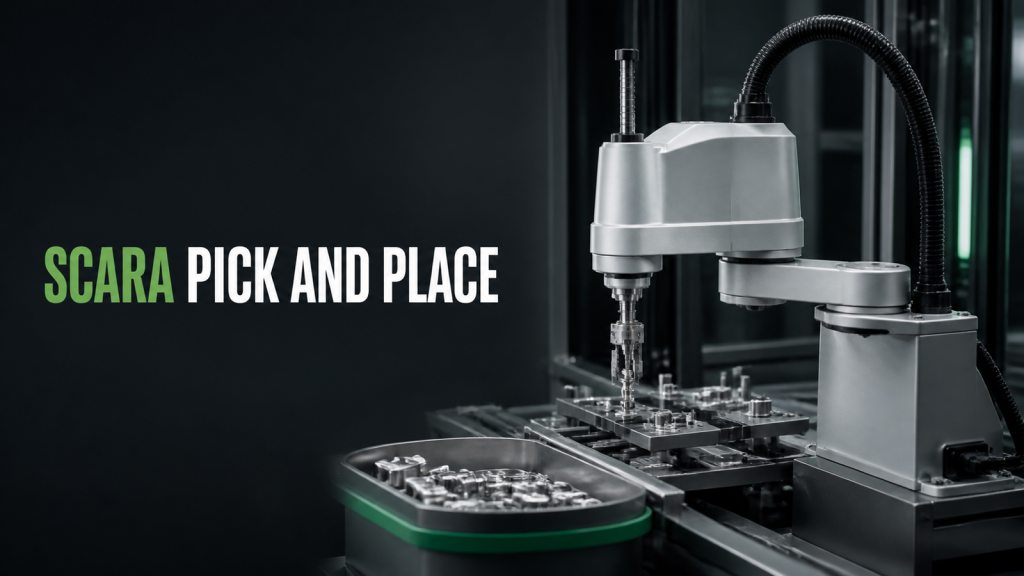
Ontwerp SCARA-robottoepassingen op basis van invoer, fysieke toestand, interfaces, testresultaten, uitzonderingsroutering en conservatief herstel.
Geautomatiseerde synchronisatie van laslijnen: overdracht tussen stations
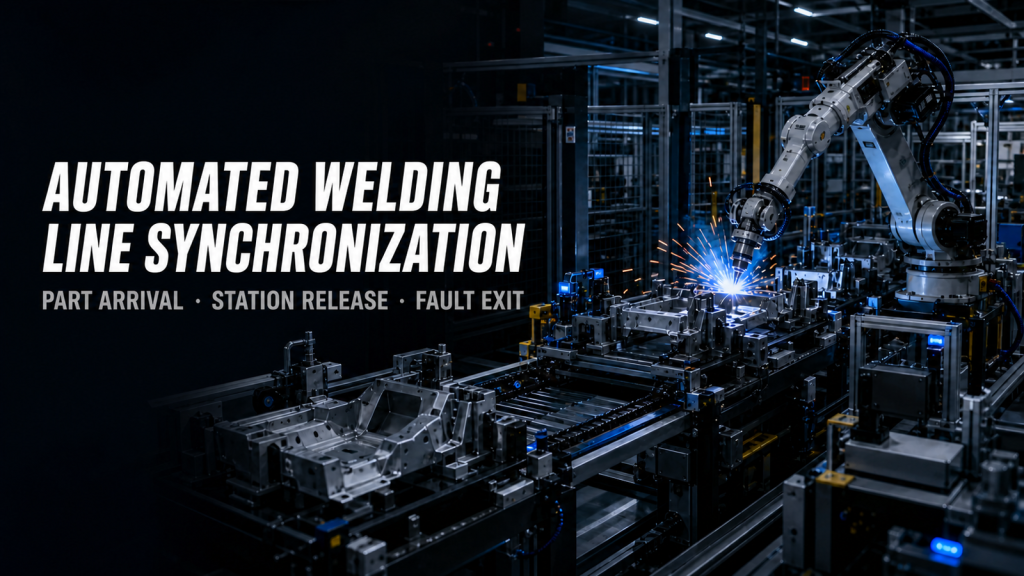
Plan de geautomatiseerde synchronisatie van laslijnen op basis van inputs, fysieke status, interfaces, testresultaten, uitzonderingsroutering en conservatief herstel.
Flexibel lassen voor grote constructies: Referentiepuntherstel
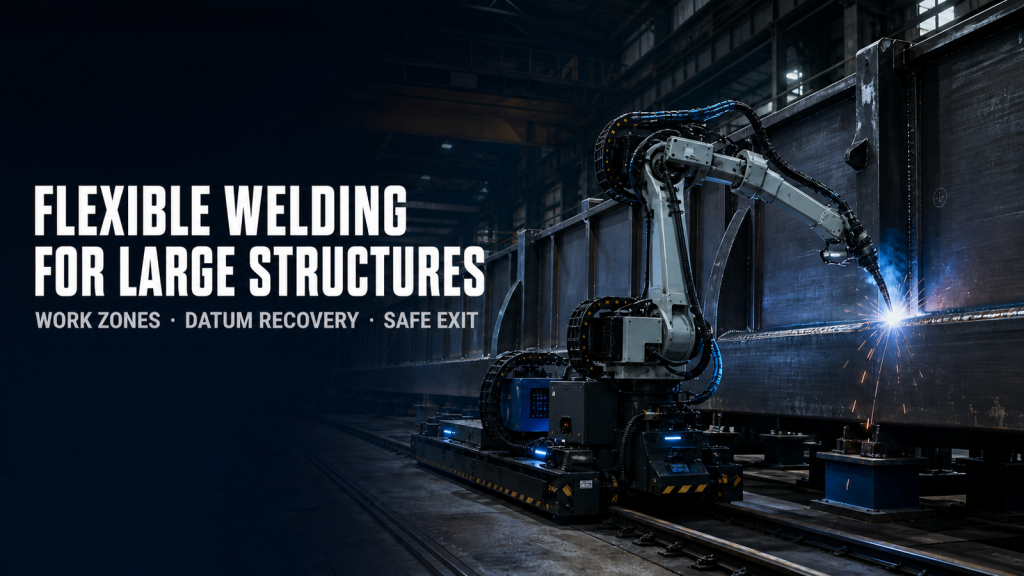
Plan flexibel lassen voor grote constructies op basis van input, fysieke toestand, interfaces, testresultaten, uitzonderingsroutering en conservatief herstel.
Automatisering van de motorverpakkingslijn: Sluit elke stationoverdracht af.
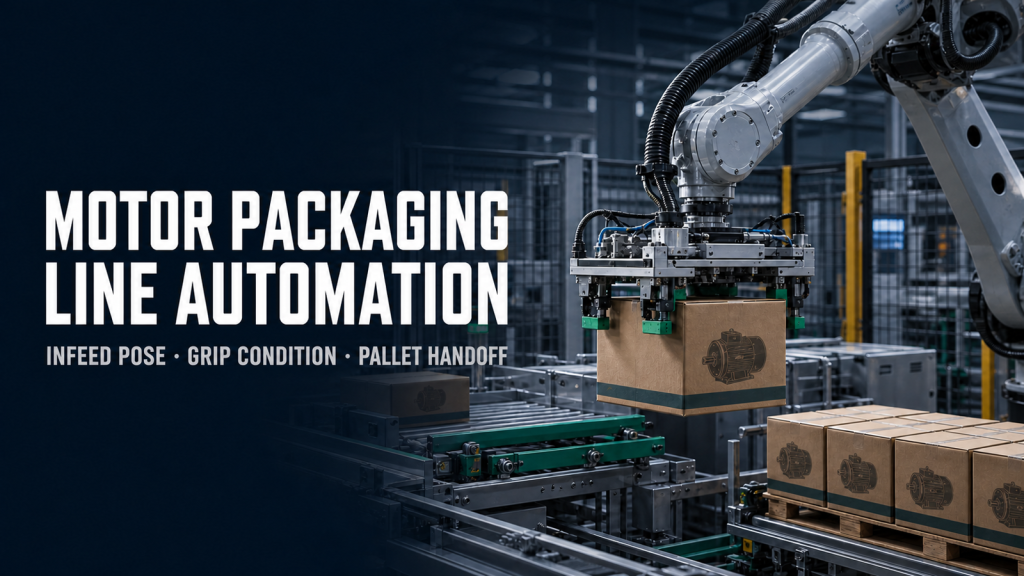
Plan de automatisering van de productielijn voor motorverpakkingen op basis van input, fysieke status, interfaces, testresultaten, uitzonderingsroutering en conservatief herstel.
Automatische overdracht van laslading en -lossing
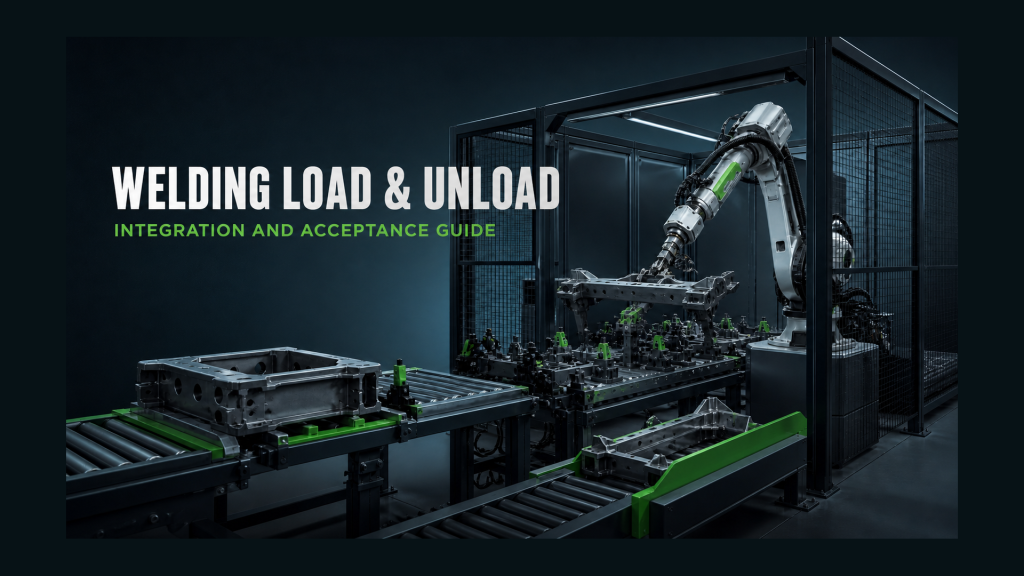
Valideer het automatisch laden en lossen van lasapparatuur aan de hand van onderdeelidentificatie, overdracht, positionering, klemcontrole, lastoestemming, het verlaten van het hete onderdeel en herstel.