
Een test met de aanvoer van remleidingen moet aantonen dat de overeengekomen aanvoercondities kunnen worden omgezet in de vereiste positie bij de montagemal. Begin met de leidingvarianten, de toegestane grijpgebieden en de feitelijke omstandigheden in de silo. Het herkennen van een onderdeel, het probleemloos eruit halen en het in een bruikbare oriëntatie afleveren zijn afzonderlijke eisen waaraan in dezelfde test moet worden voldaan.
Welke ingangsvoorwaarden accepteert de offerte?
Lever foto's of representatieve batches aan die laten zien hoe de buizen daadwerkelijk aankomen. Beschrijf de verpakking, het vulbereik, mogelijke oriëntaties en eventuele scheidingen of aanpassingen die stroomopwaarts zijn uitgevoerd. Als er verwarde, beschadigde of anderszins niet-conforme onderdelen aankomen, spreek dan af hoe hiermee wordt omgegaan in plaats van ze stilzwijgend uit te sluiten van een succesvolle demonstratie.
Een voorgesteld op beeldherkenning gebaseerd picksysteem heeft bruikbare informatie nodig over de vorm en positie van objecten. Occlusie of een onduidelijk zichtbaar kenmerk kan ervoor zorgen dat die informatie verschilt tussen verschillende objecten in een bak. Dit is een reden om de daadwerkelijke binnenkomende objecten te testen, en geen bewijs dat het toevoegen van een camera elke objectopstelling pickbaar maakt.
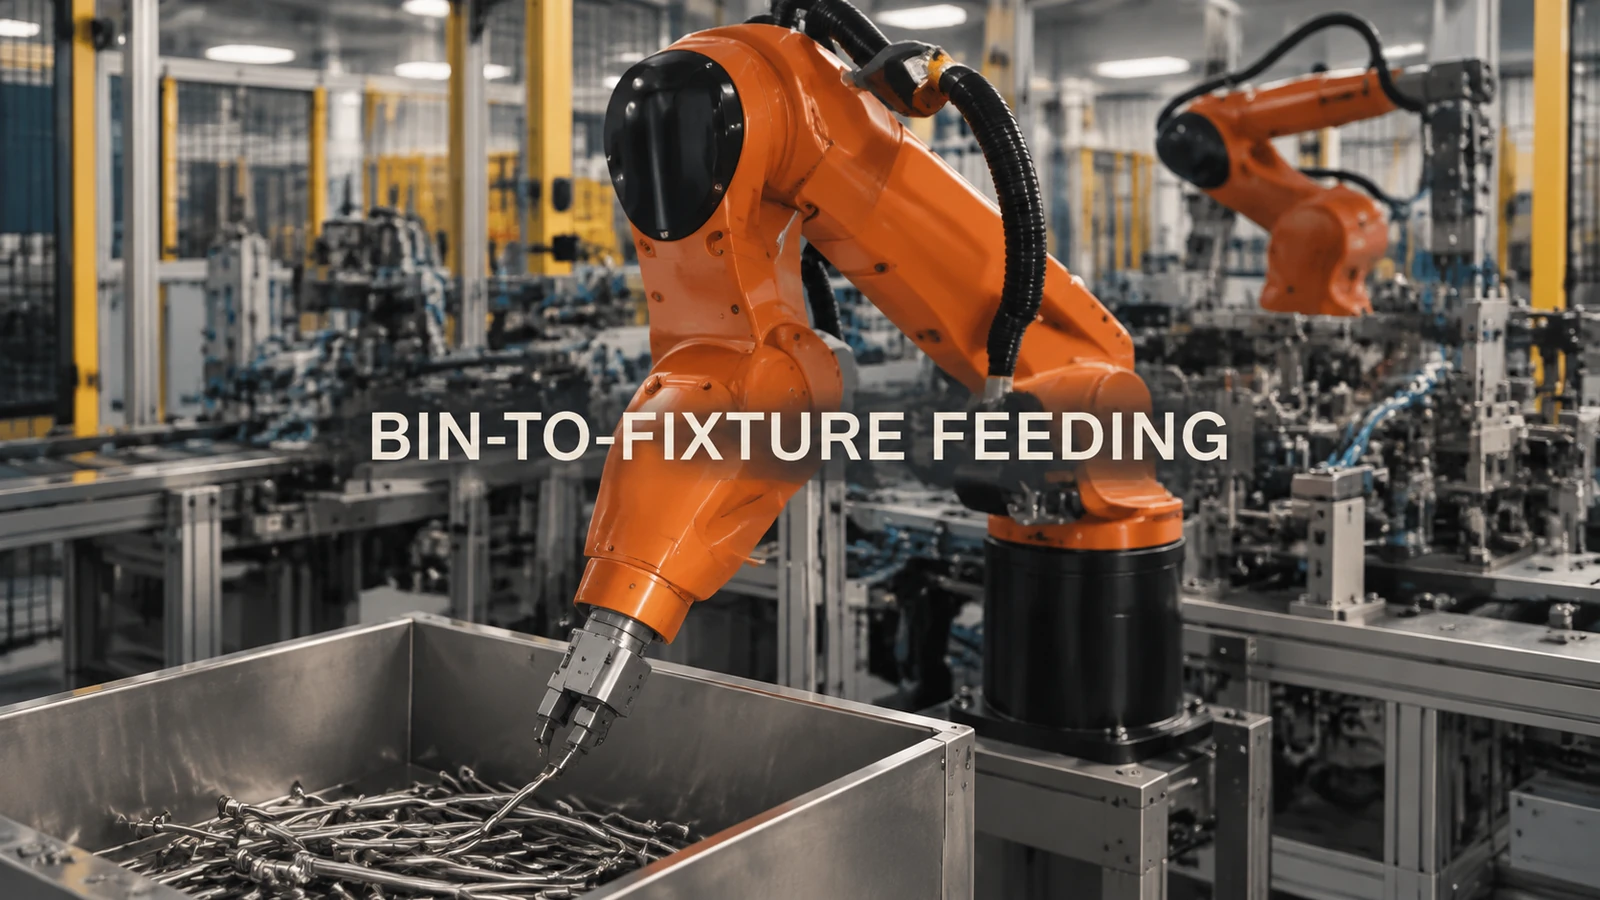
Het gefilmde voorbeeld toont een robot die buisvormige onderdelen tussen een bak en een opspaninrichting aan de rechterkant verplaatst, in een toepassing voor de assemblage van remleidingen. Het biedt een concrete route van bak naar werkstation voor het definiëren van de aanvoertaak.
Het gereedschap aan het uiteinde van de robot reikt in de bak met buisvormige onderdelen.
Waar kan het gereedschap de buis vasthouden?
Markeer de toegestane grijpgebieden en de gebieden die het gereedschap vrij moet laten. Vergelijk deze gebieden met de oriëntaties in de container. Een toegestaan gebied kan zichtbaar zijn, maar ontoegankelijk voor de volledige grijper omdat een wand of een ander onderdeel de toegang blokkeert. Omgekeerd kan een gemakkelijk te grijpen plek ongeschikt zijn om de buis naar het armatuur te transporteren.
Voer voor elke voorgestelde greep een proefbenadering, aangrijping, extractie en terugtrekking uit met de daadwerkelijke pijpgeometrie en het gereedschap. Neem de pijp zelf mee in de interferentiecontrole. Als de aanvoerconfiguratie beperkt moet worden om die route mogelijk te maken, beschrijf die beperking dan in de geaccepteerde invoervoorwaarden.
Welke houding moet men aannemen bij de ingang van de zaal?
Begin bij de ontvangende mal en identificeer de kenmerken die de buis positioneren. Specificeer de vereiste positionering, de beschikbare aanloopruimte en het punt waarop de mal het onderdeel ondersteunt of positioneert. Werk terug naar een grijper die deze positionering en lossing mogelijk maakt zonder de volgende bewerking te belemmeren.
Dit legt een verschil in scope bloot tussen het verwijderen van een buis uit een bak en het aanleveren van een onderdeel dat klaar is voor montage. Een voorstel kan een gedefinieerde oriëntatiestap of een aparte overdracht van de locatie vereisen. Controleer of die stap is opgenomen; ga er niet van uit dat een succesvolle pick al voldoet aan de eisen voor montage.
Wat moet de acceptatiebatch bevatten?
Gebruik de in de offerte vermelde ingangstoestanden, representatieve pijpvarianten en de overeengekomen container. Vermeld de feitelijke omstandigheden nabij de wand, lage vullingsgraad en overlappende omstandigheden indien deze deel uitmaken van de productie. Noteer welke toestanden de gehele route voltooien, welke ingrijpen vereisen en welke buiten de overeengekomen scope vallen.
Beoordeel een voltooide gebeurtenis op het moment van de overdracht van het onderdeel, in plaats van wanneer het onderdeel de bak verlaat. Demonstreer de overeengekomen reactie wanneer er geen toegestane pick of bruikbare levering beschikbaar is. Dit levert een beoordeelbare toepassingsgrens op in plaats van een belofte gebaseerd op één gunstige pick.
Deel uw containercondities en de ingang van de assemblageplaats met EVST.Foto's van het pijptraject, gemarkeerde grijpgebieden en een schets van de ontvangstinrichting kunnen een discussie op gang brengen over de testdekking en de te implementeren voedingsfuncties.