
Een trainingscel met meerdere stations is nuttig omdat deze de interfaces blootlegt die bepalen of de robotoverdracht stabiel zal verlopen: hoe een onderdeel zich bevindt, wanneer een opspaninrichting het loslaat, waar de grijper kan ingrijpen en hoe de cel zich herstelt na een onderbreking. In dit geval beweegt een oranje industriële robot zich tussen verschillende opspaninrichtingen, terwijl zwarte en witte ronde of cilindrische componenten zichtbaar blijven. De praktische ontwerpvraag is niet alleen of de robot elk station kan bereiken. Het gaat erom of elke overdracht een herhaalbare toestand heeft die de besturing kan bevestigen.
Stuur EVST uw onderdeeltekening, stationsindeling en dagelijkse productiedoelstelling voor een voorlopige beoordeling van de cel en de cyclus: https://www.evsint.com/contact/#quote
Lees de route als een reeks overdrachten.
De zichtbare route loopt langs verschillende compacte stations. Bij het eerste station nadert de robot een bevestigingszone. Vervolgens verandert hij van positie boven stations met ronde onderdelen en positioneringselementen, alvorens terug te keren door de cel. Dit kan het beste worden beschreven als een keten van overdrachten: presenteren, lokaliseren, vastpakken, loslaten, vrijmaken en bevestigen.
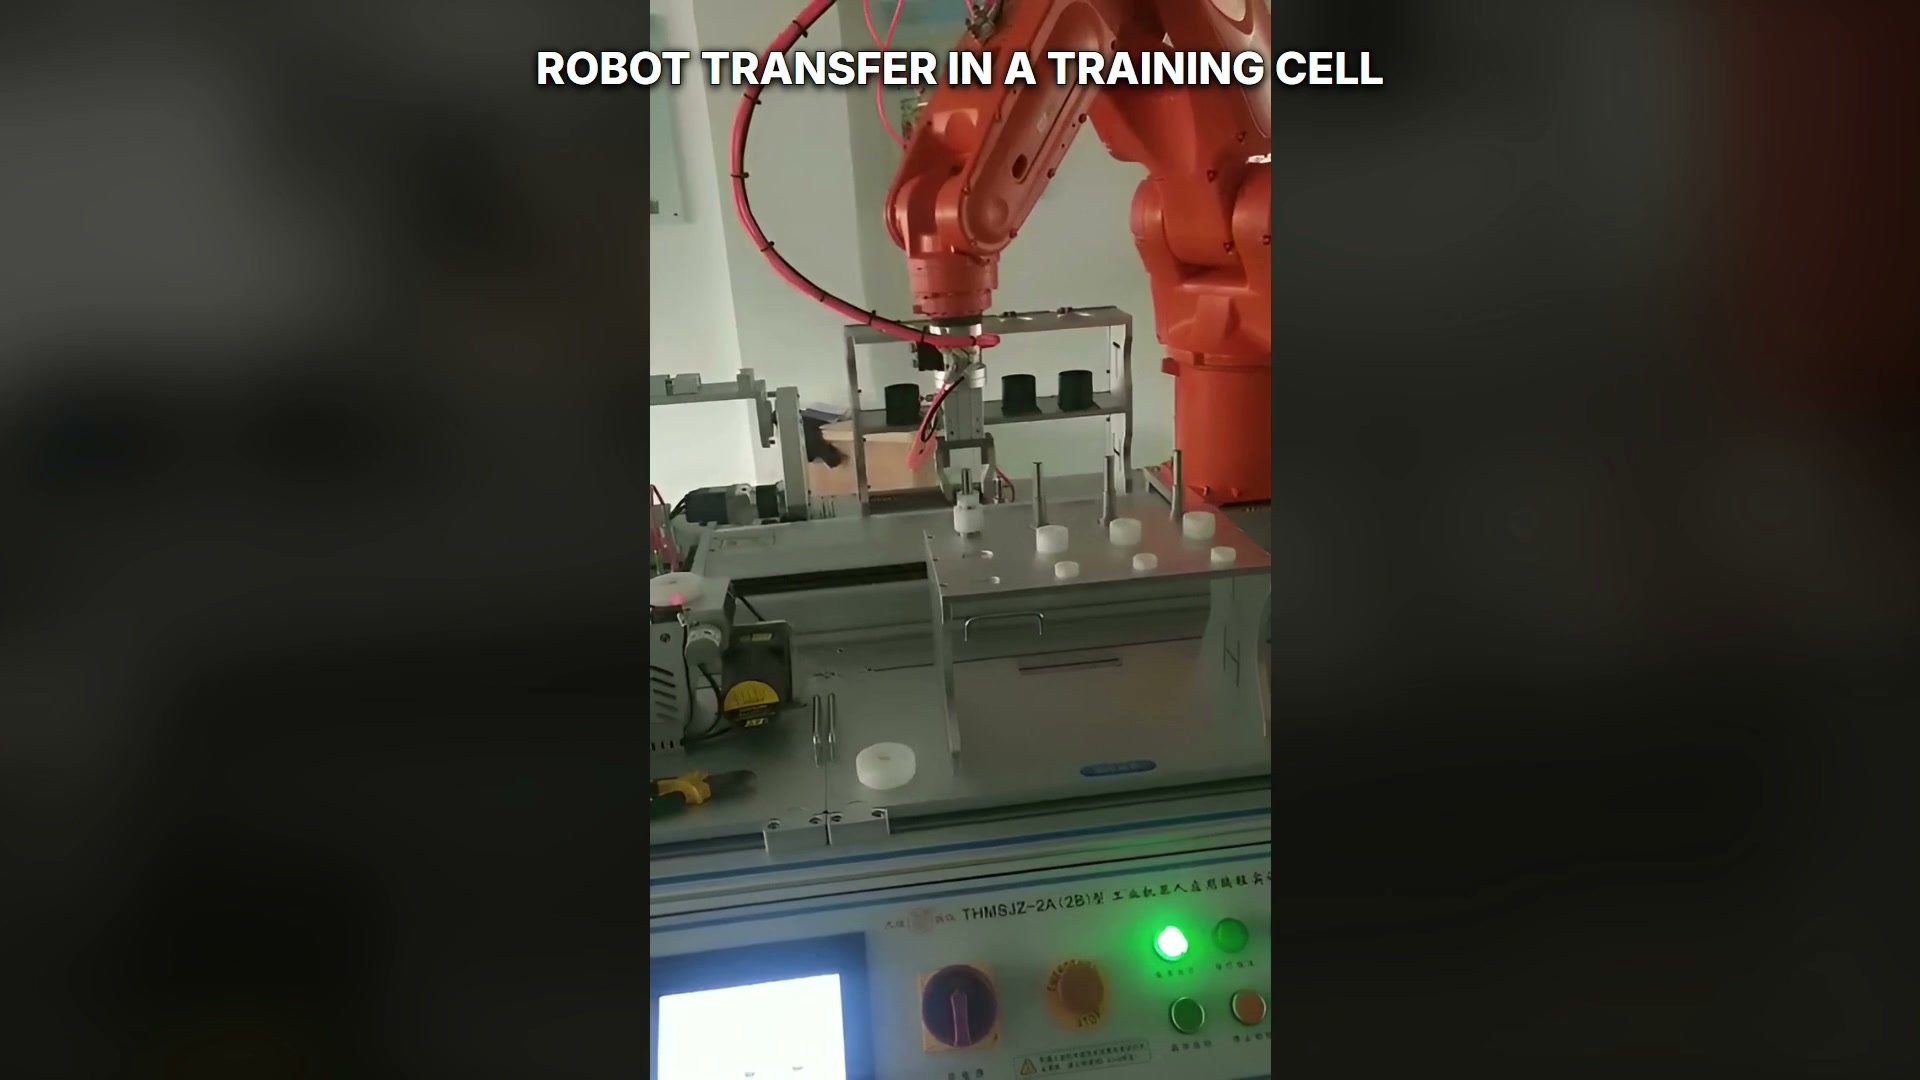
De robot nadert een van de bevestigingszones in de cel met meerdere stations.
Een koper moet aan elke status de verantwoordelijkheid toewijzen. De armatuur is verantwoordelijk voor de locatie van het onderdeel en de klemstand. De eindeffector is verantwoordelijk voor de grijpbevestiging. De stationscontroller is verantwoordelijk voor de toestemming om het station te betreden en te verlaten. Het robotprogramma verbindt deze statussen, maar mag niet gevraagd worden om te compenseren voor een instabiele referentie of een onduidelijk loslaatsignaal.
Stel het referentiepunt vast voordat u de beweging optimaliseert.
Ronde en cilindrische onderdelen kunnen roteren, op verschillende hoogtes staan of gelijkvormige uiteinden hebben. Een robuust concept begint daarom met het fysieke referentiepunt. Specificeer welk oppervlak de radiale positie bepaalt, welk kenmerk de axiale positie bepaalt en hoe een onjuiste positionering wordt gedetecteerd. Als meerdere stations verschillende referentiepunten gebruiken, documenteer dan de transformatie ertussen in plaats van alleen op aangeleerde punten te vertrouwen.
Dezelfde discipline is van toepassing op de grijper. Definieer de toegestane contactoppervlakken, de vereiste speling, het acceptabele oriëntatiebereik en de voorwaarde die een veilige grip garandeert. Algemene opties zijn onder andere kaakpositiedetectie, druk- of vacuümbewaking en externe aanwezigheidsdetectie. Selecteer de detectiearchitectuur op basis van de onderdeelgeometrie, de toegestane contactoppervlakken, de stationinterfaces en de risicobeoordeling van het project.
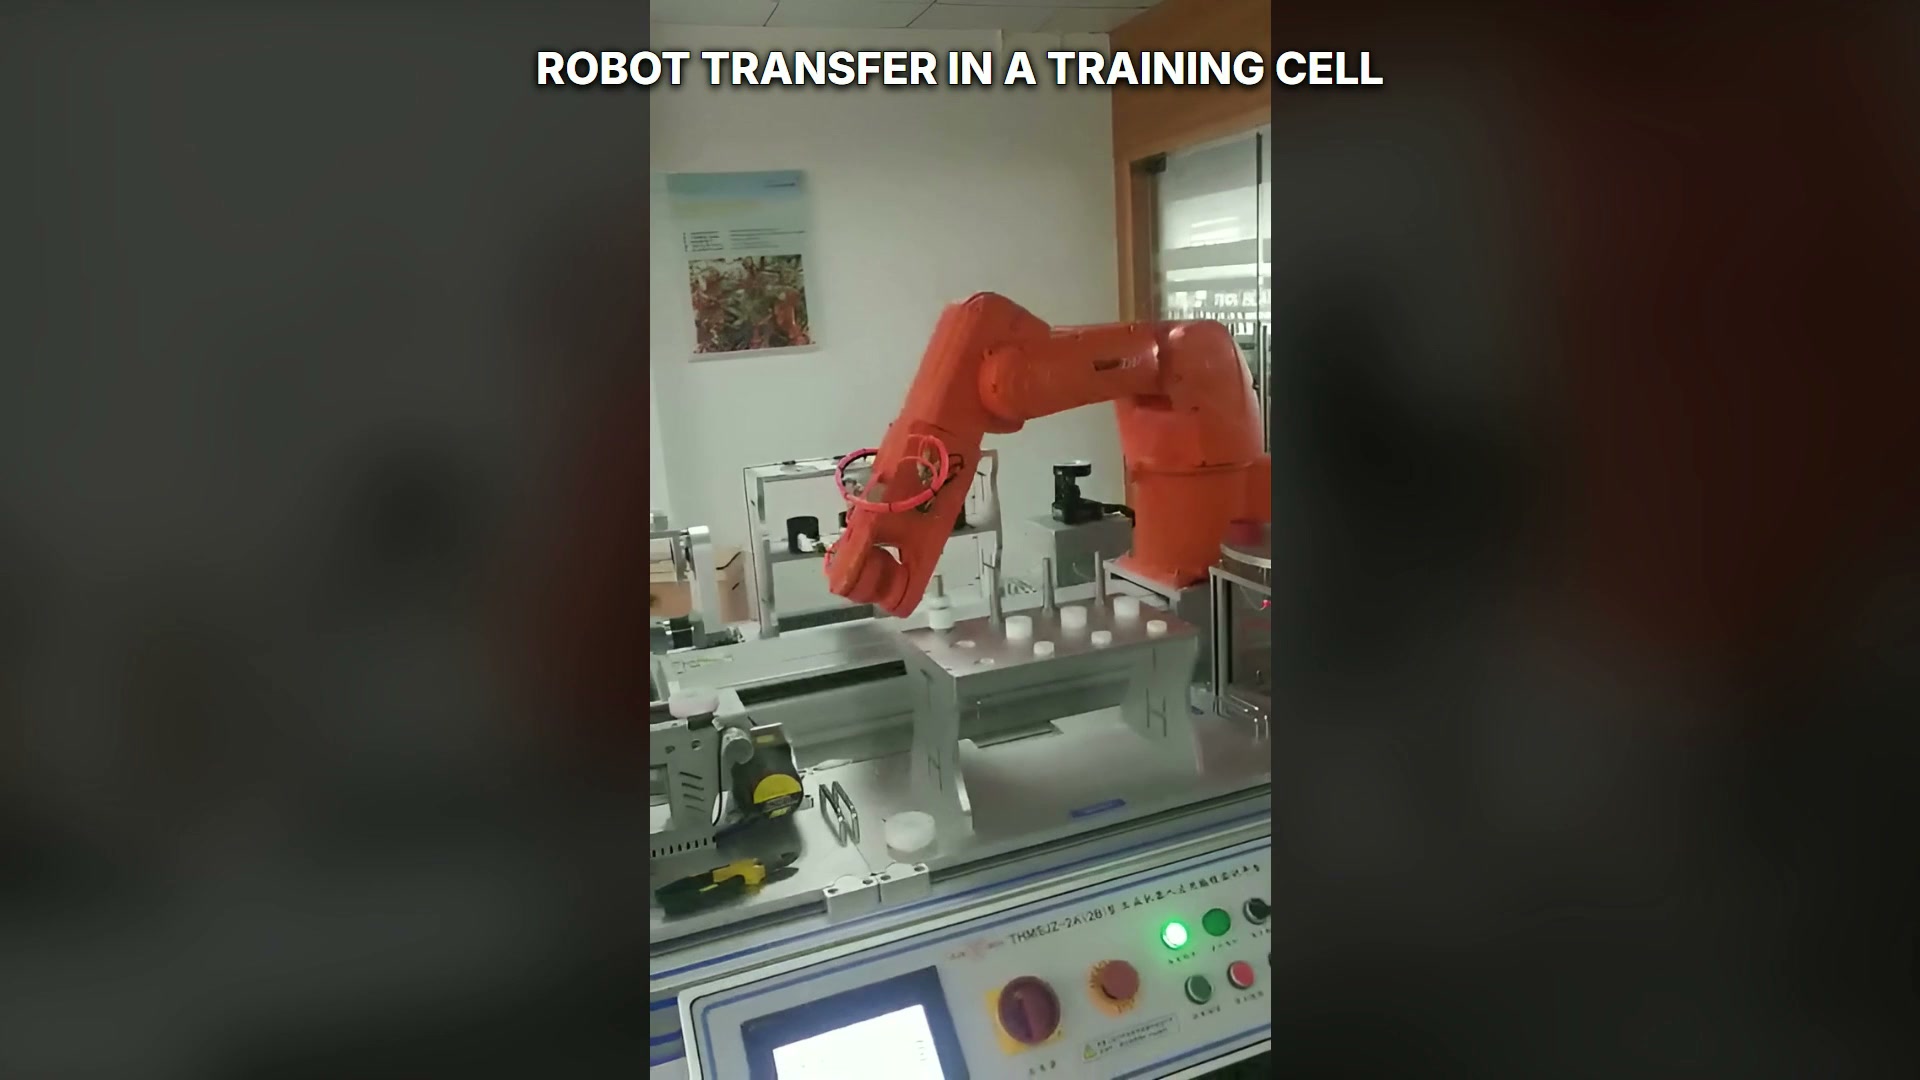
De robot is gepositioneerd tussen aangrenzende armaturen, waar ronde componenten en positioneringshardware zichtbaar zijn.
Stel een stationstoegangsmatrix op.
Een compacte cel heeft baat bij een schriftelijke machtigingsmatrix vóór het programmeren. Vermeld voor elk station de voorwaarden voor robottoegang, het oppakken van onderdelen, het plaatsen van onderdelen en het verlaten van de robot. Typische invoerwaarden zijn onder andere de status van de beveiliging, de status van de klem, de gereedheidsstatus van het station, de aanwezigheid van onderdelen en de bevestiging van de eindeffector.
| Handoff | Vereiste projectinput | Acceptatiecontrole |
|---|---|---|
| Station naar grijper | Onderdeelgegevens, vrijgavestatus, toegangstoestemming | Het onderdeel wordt behouden en de vrijgave van het bevestigingsmateriaal is bevestigd. |
| Grijper naar station | Plaatsingsgegevens, klemvolgorde, verwijderingsroute | Het onderdeel wordt op zijn plaats gezet voordat de grijper loslaat. |
| Station naar station | Toegestane oriëntatie, botsingsgebied, kabelroute | De robot verwijdert beide objecten over het volledige traject. |
| Herstarten na stoppen | Bekende deeltoestand, hervatbare stap, veilige terugtrekking | Herstellen is geen duplicatie van een pick- of release-actie. |
Deze matrix zet vage coördinatie om in testbaar gedrag. Het helpt ook de teams die zich bezighouden met besturing, gereedschap en robots om dezelfde volgorde te beoordelen in plaats van afzonderlijke onderdelen van de cel te optimaliseren.
Beschouw herstel als onderdeel van de overdrachtcyclus.
Trainingscellen demonstreren vaak de nominale beweging goed, maar de productieafdeling heeft ook een herstelplan nodig. OSHA-hoofdstuk over industriële robotsystemen biedt een algemene context voor risicobeoordeling, en EVST's Overzicht van machinebediening Dit laat zien hoe de onderdelenstroom en interfaces op celniveau worden gecontroleerd. Definieer wat er gebeurt als de robot stopt na het grijpen maar voordat een opspaninrichting is vrijgemaakt, als een station de ontvangst niet bevestigt, of als een operator een onderdeel verwijdert tijdens een gecontroleerde interventie.
Gebruik herstel op basis van de status in plaats van naar een programmaregel te springen. De controller moet bepalen waar het onderdeel zich vermoedelijk bevindt, of de grijper het vasthoudt, of een opspaninrichting open of gesloten is, en welke beweging veilig is bij die combinatie. Handmatige herstelstappen moeten dezelfde statusdefinities gebruiken als automatische bewerkingen.
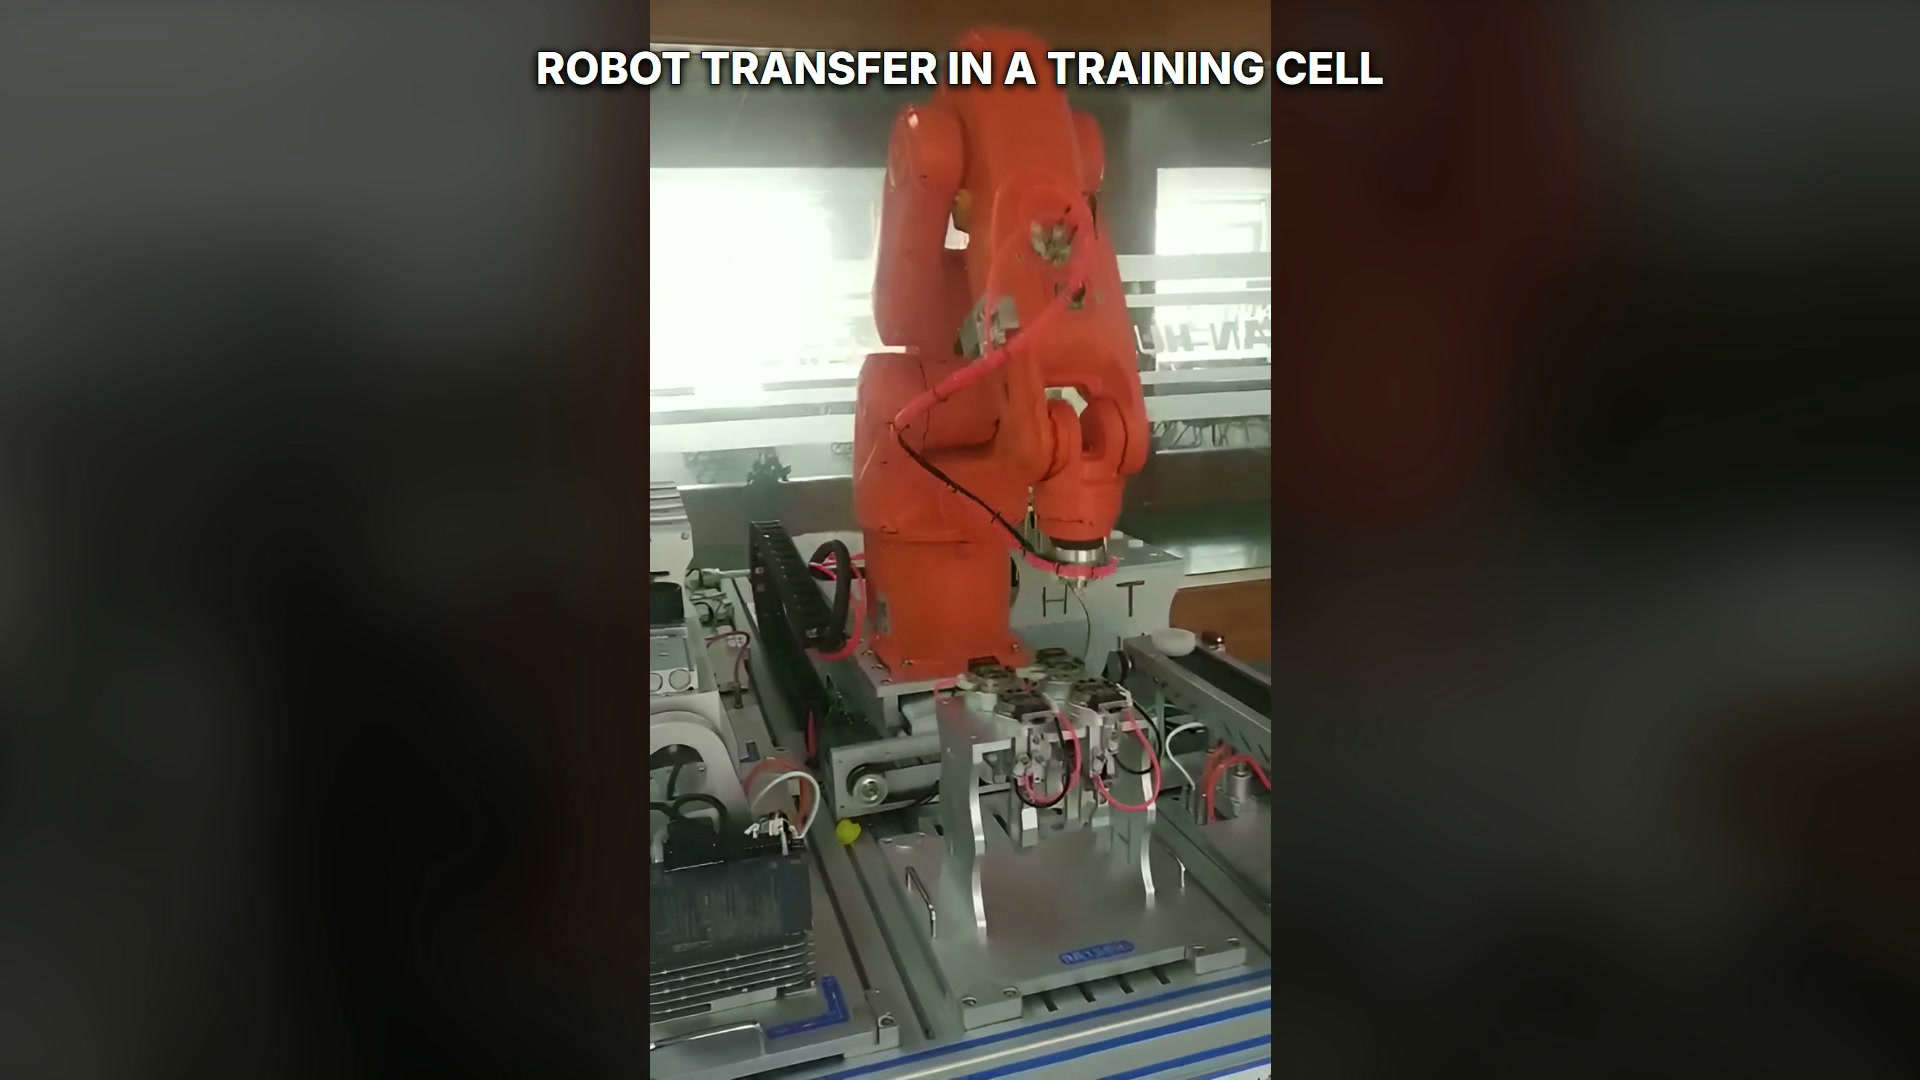
De robot is gepositioneerd in de meerstationscel met meerdere armaturen in het zicht.
Meet de cyclustijd bij de interfaces.
De robotsnelheid is slechts één onderdeel van de takttijd. Meet het openen en sluiten van de opspaninrichting, de stationverwerking, de signaalvertraging, de grijpbevestiging en de wachttijd tussen stations. Registreer deze afzonderlijk tijdens de acceptatie, zodat vertragingen aan de juiste interface kunnen worden toegewezen. Meet met de overeengekomen productfamilie, stationcondities en herstelregels en rapporteer vervolgens de beweging, interface en wachttijd afzonderlijk.
Vragen die kopers moeten beantwoorden
Welke informatie moet als eerste worden verstrekt?
Lever onderdeeltekeningen of -monsters aan, evenals de toegestane contactoppervlakken, de stationsindeling, machine- of opspansignalen, de vereiste oriëntaties, het omstelbereik en de dagelijkse productiedoelstelling.
Hoe kunnen meerdere armaturen één robot delen?
Definieer een expliciete permissiematrix en prioriteitsregel. De robot mag alleen het doelobject betreden wanneer dit zich in een veilige toestand bevindt, en elke loskoppeling moet worden bevestigd voordat de robot zich terugtrekt.
Wat maakt herstel testbaar?
Maak acceptatiescenario's aan voor stops vóór het oppakken, na het vastgrijpen, tijdens het overbrengen en na het plaatsen. Elk scenario moet de bekende status, de toegestane handelingen van de operator en het veilige herstartpad definiëren.
Wanneer moet de cyclustijd worden gemeten?
De meting wordt uitgevoerd nadat de positionering van het onderdeel, het vastgrijpen, de stationssignalen en de herstellogica stabiel zijn, met gebruikmaking van de overeengekomen bedrijfsomstandigheden en een representatieve testrun.
Voor een projectevaluatie kunt u de onderdeeltekening, de stationsindeling, de interfacelijst en de dagelijkse productiedoelstelling naar EVST sturen. https://www.evsint.com/contact/#quote of sales@evsrobot.com.
Casuscontext: een lescel die de overdracht van onderdelen tussen verschillende stations demonstreert.