
By EVST-redactieteam · Beoordeeld door EVST-redactieteam · Laatst bijgewerkt op 9 oktober 2026 · Redactiebeleid · Correctiebeleid · Algemene Voorwaarden
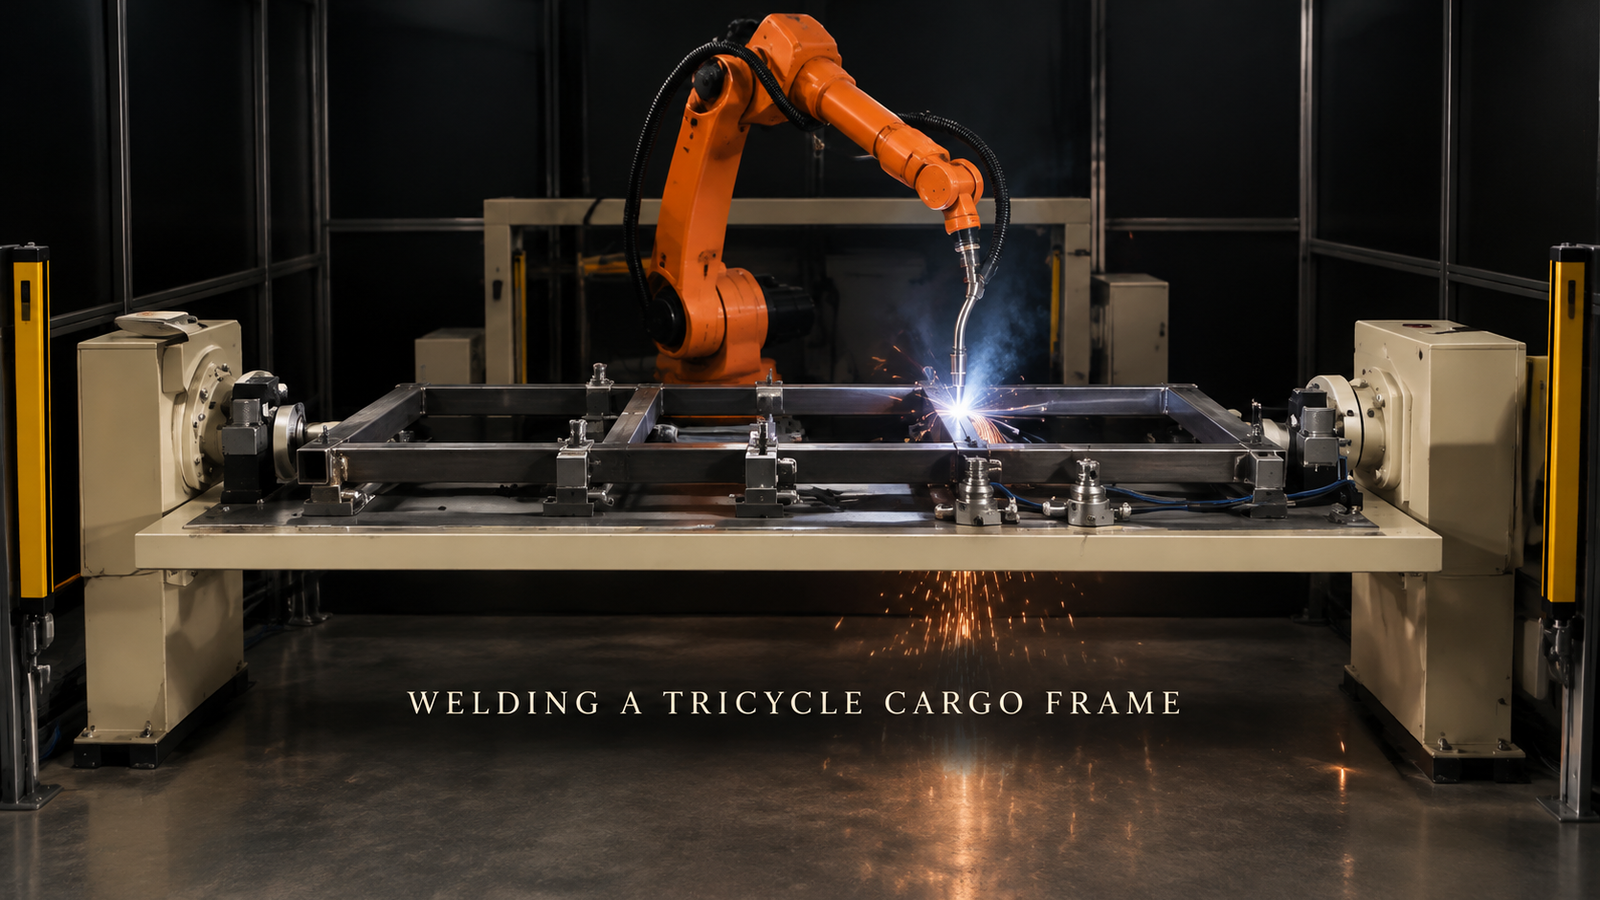
Een rechthoekig stalen buizenframe, zoals een frame van een driewieler met laadbak, kan door één robot in één cel worden gelast als er drie vragen beantwoord zijn voordat er een route geprogrammeerd wordt: hoe elke buis gepositioneerd en vastgeklemd is, in welke volgorde de verbindingen worden gelast en wat er gebeurt met een lasnaad die zich aan de andere kant van het frame bevindt. Het bereik van de robot en de keuze van de lastoorts zijn van belang, maar ze vloeien voort uit die antwoorden. De hier beschreven cel heeft één lasrobot die langs een vlak frame werkt dat op een lange mal ligt, verbinding na verbinding.
Bent u van plan een lascel voor buizenframes te bouwen? Stuur ons de frametekening met de lijst van verbindingen, de buisafmetingen en uw dagelijkse productie.En wij zullen antwoorden met een celconcept en een schatting van de cyclustijd.
Lees de tekening als een lasbaarheidstest.
Een frame van stalen buizen heeft veel verbindingen. Handmatig moet elke verbinding afzonderlijk worden gevonden, gelast en afgewerkt, wat een tijdrovend proces is. Bovendien zorgt de hitte van de ene las ervoor dat het hele frame scheef trekt voordat de volgende las klaar is. Een robotcel moet beide problemen oplossen, en de tekening laat al zien hoe moeilijk dat zal zijn:
| Frame-functie | Wat betekent dit voor de cel? |
|---|---|
| Alle gewrichten zijn vanaf één kant bereikbaar. | Een vlak armatuur en een eenvoudige lay-out kunnen volstaan. |
| Verbindingen aan de andere kant | Kies tussen een herontwerp, een tweede klemming of een positioneerder. |
| De lengte van de buis die is afgesneden varieert. | Nauwere stops, of naaddetectie |
| Verschillende framevarianten | Verstelbare of verwisselbare klemblokken |
| Zeer weinig gewrichten | Een handmatige mal kan nog steeds goedkoper zijn. |
De onderstaande secties volgen de rijen die de meeste projecten bepalen: lokalisatie, toegang en volgorde.
Elke buis heeft een vaste plaats nodig
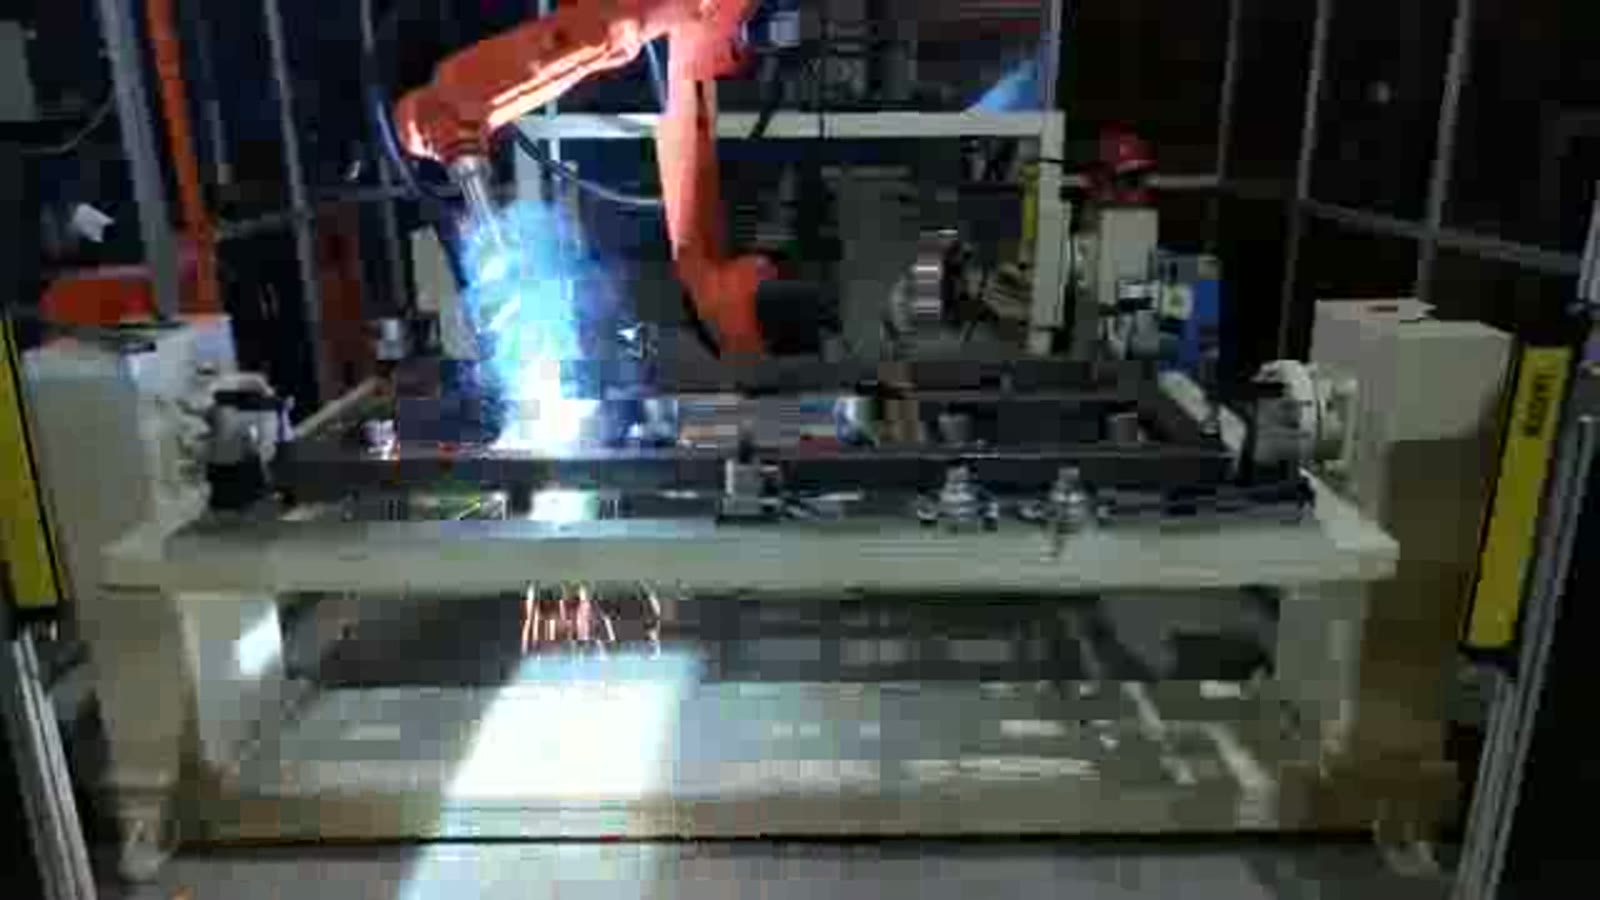
In de hier beschreven cel ligt een rechthoekig frame met meerdere dwarsbuizen plat op een lange armatuur. De armatuur wordt gedragen tussen twee eindsteunen, één aan elk uiteinde. Een rij klemblokken drukt op de buizen en een oranje zesassige lasrobot met een draadtoevoertoorts staat achter het frame.
Een robotbrander volgt een geprogrammeerd traject. Als een buis van frame tot frame iets anders gepositioneerd is, komt de brander bij een verbinding terecht die niet helemaal op de door het programma verwachte plek zit. Buizen worden met een bepaalde tolerantie gesneden en gebogen, dus een mal heeft twee functies: elke buis op dezelfde plaats positioneren en daar houden terwijl de warmte erop inwerkt. Over het algemeen bepalen drie details of dit lukt:
- Elke buis wordt vermeld. Een zijbuis die alleen maar naar beneden wordt gedrukt, zonder dat er iets is dat voorkomt dat hij over de lengte ervan verschuift, zal nog steeds gaan zwerven. Elke buis heeft zowel een aanslag als een klem nodig.
- De fakkel wijst de weg. Een klem die een verbinding perfect vastklemt, maar precies op de plek zit waar de brander moet komen, is een ontwerpfout. Klemmen horen naast de verbinding, niet op de aanlooplijn ervan.
- De pasvorm wordt gecontroleerd, niet als vanzelfsprekend beschouwd. Als de opening tussen de frames van frame tot frame varieert, zal een vast pad deze niet gelijkmatig opvullen. Naaddetectie of aanraakdetectie is in dat geval een gangbare oplossing.
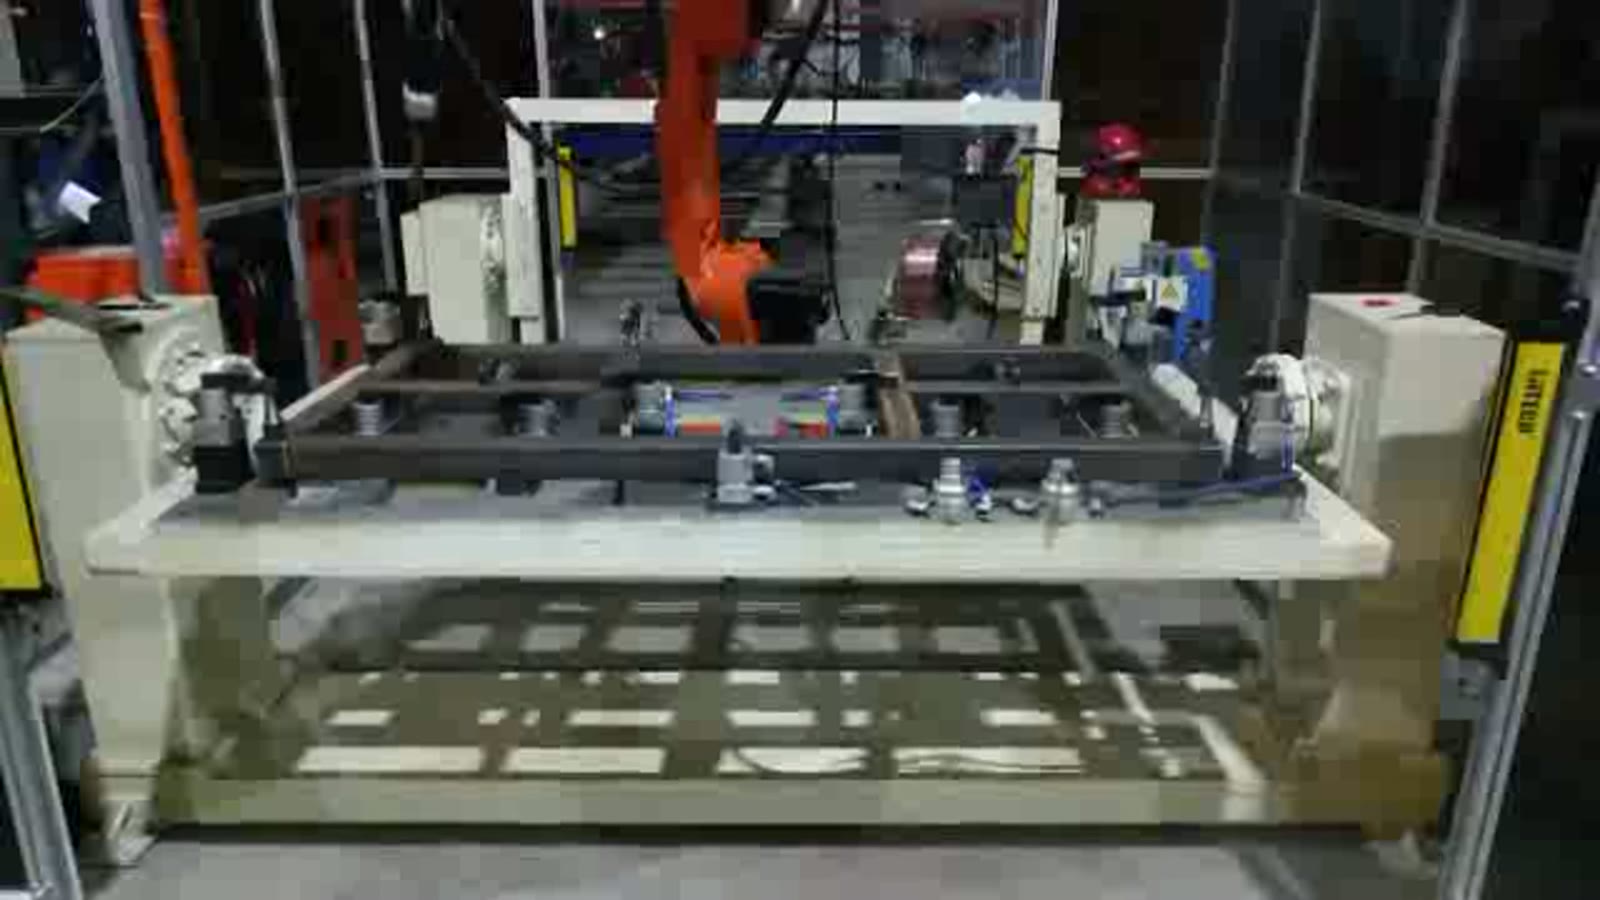
Toegang: slechts één zijde, of een plattegrond voor de andere zijde.
Het frame in deze cel blijft vlak van de eerste tot de laatste verbinding, waardoor elke verbinding vanaf één kant bereikbaar is. Dat houdt de lay-out eenvoudig. Veel echte frames zijn niet zo. Als sommige lasnaden aan de onderkant zitten, zijn er over het algemeen drie opties:
- Herontwerp de verbinding of het frame zodat alle lasnaden van bovenaf bereikbaar zijn;
- Klem het frame een tweede keer vast, wat extra handelingen en een tweede bevestigingspunt oplevert;
- Plaats het armatuur op een positioneerder tussen twee eindstatieven, zodat een gecontroleerde draaiing de andere kant naar de brander brengt.
Elk onderdeel heeft een prijs. Een positioneerder betekent dat de klemmen het frame moeten vasthouden wanneer het ondersteboven staat, dat de brander en kabels het frame niet mogen raken tijdens het draaien, en dat de draaicirkel vloerruimte in beslag neemt. Of het de moeite waard is, hangt af van het aantal verbindingen aan de andere kant. Dat aantal is het eerste wat je in een tekening moet opzoeken.
Volgorde: de waargenomen volgorde en de algemene regel die aan elke volgorde ten grondslag ligt.
Dit is de volgorde waarin de robot werkt. Na elk gewricht tilt de brander zich op en beweegt naar het volgende, waarbij vonken naar beneden vallen.
- In eerste instantie wisselt het tussen verbindingen aan de linker- en rechterkant van het frame, eerst een aan de ene kant, dan een aan de andere.
- Vervolgens wordt er, voeg voor voeg, naar het midden toe gelast, waarbij de voeg aan het uiterste rechteruiteinde eenmaal onderweg is gelast.
- Als laatste komen de verbindingen in het midden van het frame.
Los daarvan, als algemeen principe: elke las krimpt tijdens het afkoelen en trekt de aangrenzende lassen naar zich toe. Als je eerst meerdere verbindingen aan één kant van een frame last, kan het frame naar die kant buigen, hoe stevig het ook vastgeklemd was, en kan het terugveren wanneer het losgelaten wordt. De lasvolgorde beïnvloedt dus de vervorming, en de juiste volgorde voor een bepaald frame hangt af van de geometrie en moet worden vastgesteld op proefframes, en niet worden aangenomen op basis van een tekening. Een robot heeft hier een voordeel: zodra een volgorde is gekozen, wordt deze identiek herhaald op elk frame, waardoor de vervorming consistent wordt en gemakkelijker te corrigeren is in de mal.
Lichte gordijnen en de in- en uitgang.
Gele lichtschermen staan op palen aan weerszijden van de lasruimte. Een lichtscherm is doorgaans zo aangesloten dat de lascel stopt wanneer iemand erdoorheen loopt. Dit legt wel een beperking op aan de lay-out, omdat frames er nog steeds in en uit moeten. Bepaal waar de operator de mal plaatst en waar de afgewerkte frames de lasruimte verlaten, en controleer of deze route niet door het boog- en vonkgebied loopt. Welke stops het lichtscherm activeert en hoe de lascel opnieuw opstart, moet vanaf het begin in het ontwerp worden meegenomen.
Korte antwoorden voor kopers van fotolijsten
Kan één cel meer dan één frame lassen? Ja, als het armatuur kan worden gewijzigd of aangepast en de lijst met verbindingen van elke variant bekend is. Stuur alle varianten, niet alleen de hoofdvariant.
Hebben we een positioneerder nodig? Alleen als de lasnaden zich bevinden op een plek waar de lastoorts niet bij kan komen wanneer het frame vlak ligt. Tel eerst de verbindingen aan de andere kant.
Zal de robot het gewricht zelf vinden? Een vast traject is afhankelijk van de bevestiging; als de passing varieert, kan er een sensor worden toegevoegd. Dit hangt af van uw buizen, niet van de robot.
Jouw tekening is de invoer.
Stuur ons de frametekening met de aangegeven verbindingen, de buisdiameters en wanddiktes, het aantal frames dat u per dag nodig heeft en eventuele moeilijk bereikbare verbindingen. Aan de hand daarvan kunnen we een cel voorstellen en de cyclustijd inschatten.
Ben je klaar om je perspectief te bespreken? Neem hier contact met ons op Of schrijf naar sales@evsrobot.com.
Dit artikel beschrijft hoe een robot langs een frame van platte buizen werkt en de algemene ontwerpprincipes voor dergelijke cellen; het vermeldt geen lasparameters, buisafmetingen of cyclustijd.