
SCARA robots apzīmē selektīvās atbilstības montāžas robota roku (Selective Compliance Assembly Robot Arm). SCARA robotiem ir īpašs rokas dizains. Šis dizains palīdz tiem ātri un precīzi pārvietoties no vienas puses uz otru. Daudzas nozares izmanto SCARA robotiElektronikas un automašīnu ražotāji tos izmanto montāžas un iepakošanas darbiem. Āzijas un Klusā okeāna reģionā visvairāk tiek izmantoti SCARA roboti.
SCARA robota pamati
Kas ir SCARA robots?
A SCARA robots ir rūpnieciskā robota veids. Tas ir paredzēts darbiem, kuriem jābūt ātriem un ļoti precīziem. ISO 8373 nosaka, ka SCARA robotam ir divi rotējoši savienojumi. Šie savienojumi atrodas blakus un ļauj tam pārvietoties vienā līdzenā laukumā. Šī konstrukcija ļauj robotam saliekties uz sāniem, bet saglabāt stingrību augšup un lejup. SCARA roboti ir lieliski piemēroti priekšmetu savākšanai un novietošanai, montāžai un iepakošanai. Tie var pārvietot lietas ātri un uzmanīgi. Tāpēc elektronikas un automašīnu rūpnīcas tos daudz izmanto.
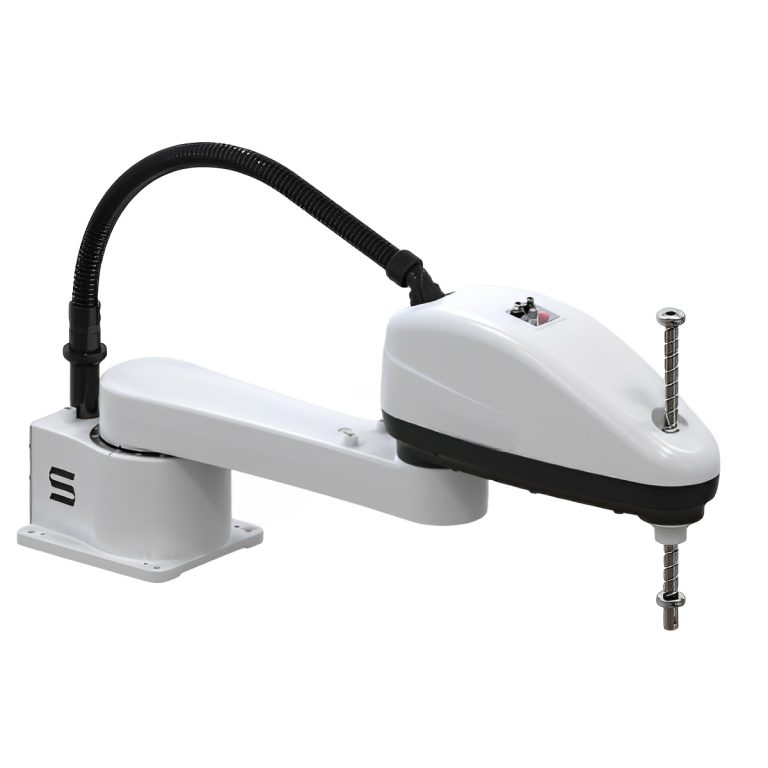
SCARA akronīms un vēsture
SCARA apzīmē “Selective Compliance Arm for Robotic Assembly” (Selektīvā atbilstības roka robotizētai montāžai). Šo nosaukumu sāka lietot 1970. gs. septiņdesmito gadu beigās. 1979. gadā Sankyo un IBM izgatavoja pirmos SCARA robotus. Šie roboti tika izgatavoti Jamanaši universitātē Japānā. Tās bija lielas pārmaiņas SCARA robotu vēsturē rūpnīcās. Drīz vien rūpnīcas izmantoja SCARA robotus, lai apstrādātu plāksnītes pusvadītāju ražošanā. Tas noteica jaunu ātruma un precizitātes likumu.
Dizains un kustība
SCARA robotiem ir īpaša rokas forma. Rokai ir divi galvenie savienojumi, kas griežas ap augšup un lejup vērstām līnijām. Tas robotam nodrošina apaļu darba virsmu. Šī konstrukcija ļauj robotam ātri un uzmanīgi pārvietoties līdzenā virsmā. Augšup un lejup vērstā daļa paliek stingra, lai nodrošinātu labas vertikālas kustības. Šī īpašā liekšanās ļauj Scara robotiem strādāt vienmērīgi un ātri. Zemāk esošajā tabulā ir parādīts, kā Scara roboti atšķiras no citiem robotiem:
|
Funkcija/aspekts |
SCARA roboti |
Dekarta roboti |
Šarnīrveida roboti |
|---|---|---|---|
|
Kopīga konfigurācija |
Rotējošas plecu un elkoņu locītavas |
Lineārie izpildmehānismi (X, Y, Z) |
Vairāki rotējoši savienojumi |
|
Kustības asis |
X, Y, Z plus rotācija |
Lineārs X, Y, Z virzienā |
Sarežģītas 3D kustības |
|
Stingrība |
Vertikāli stingrs, horizontāli elastīgs |
Augsta stingrība |
Elastīgs, mazāk stingrs |
|
Darba aploksne |
Apkārtraksts |
Taisnstūra |
Liels, sarežģīts |
|
Ātrums un precizitāte |
Ātra, augsta precizitāte |
Augstas precizitātes |
Piemērots sarežģītiem uzdevumiem |
SCARA roboti izmanto četras servo asis, lai palīdzētu tām pārvietoties kopā. Tas palīdz tām veikt vienu un to pašu darbu atkal un atkal ar rūpību. Tās ir mazas un ātras, tāpēc tās var ievietot šaurās telpās un noslogotās montāžas līnijās.
Kā darbojas SCARA robots: struktūra, asis un brīvības pakāpes
SCARA robots ir četru asu rūpnieciskā robota roka, kuras divi horizontāli rotējoši savienojumi ir sakrauti uz paralēlām vertikālām asīm, piešķirot tam selektīva atbilstība: roka ir elastīga (pakļāvīga) horizontālajā XY plaknē un stingra vertikālajā Z virzienā. SCARA ir saīsinājums no Selektīvās atbilstības montāžas robota svira (rakstīts arī kā Selektīvās atbilstības artikulētā robota roka). Šo dizainu pirmo reizi 1978. gadā izstrādāja profesors Hiroši Makino Jamanaši universitātē Japānā; sk. Kas izgudroja pirmo SCARA robotu? lai iepazītos ar pilnu vēsturi.
Kā darbojas SCARA robots
“Selektīvā padevība” ir noteicošais princips. Divi sērijveidā savienoti rokas segmenti katrs rotē ap vertikālu asi, tāpēc instrumenta centrālais punkts var ātri šūpoties un pieliekties sāniski, lai ievietotu detaļu, savukārt vertikāla lodīšu skrūve (spalva) stingri notur slodzi pret lejupvērstu spēku. Tipisks pacelšanas un novietošanas cikls notiek četros posmos:
- Savienojumi J1 un J2 griežas kopā, lai novietotu roku virs pacelšanas punkta XY plaknē.
- Z ass stienis nolaižas, un gala efektors satver detaļu.
- Spole ievelkas un J1/J2 pagriežas uz vietas punktu, kamēr J4 plaukstas locītava pagriež detaļu vajadzīgajā orientācijā.
- Z ass nolaižas, detaļa tiek atbrīvota, un roka atgriežas, lai sāktu nākamo ciklu.
Lai padziļināti aplūkotu kustību un salīdzinātu to ar sadarbīgajiem robotiem, skatiet mūsu… SCARA robota darbības principa rokasgrāmata.
Brīvības pakāpes (DOF) un asu nosaukšana
Standarta SCARA robotam ir četras brīvības pakāpes (4 brīvības pakāpes), kas ir piesaistītas četrām asīm. Trīs asis nosaka instrumenta X, Y un Z pozīciju, bet ceturtā nosaka tā rotāciju ap vertikālo asi; roka nevar noliekties vai ripot, un tieši šis ierobežojums padara to ātru. Vertikālo asi sauc par Z-ass jo tas pārvieto instrumentu taisni uz augšu un uz leju pa Dekarta koordinātu sistēmas Z virzienu, kas atbilst augstuma asij, ko izmanto darbgaldos un CNC sistēmās. Četras asis un to kustības ir:
| Ass/daļa | Kustības veids | Tipisks diapazons | funkcija |
|---|---|---|---|
| J1 – Pamatnes/pleca locītava | Rotary | ±120° līdz ±140° | Pagriež visu roku ap pamatni, lai iestatītu pirmo XY koordinātu. |
| J2 – Saite/elkoņa locītava | Rotary | ±140° līdz ±150° | Pagriež apakšdelmu, lai sasniegtu precīzu XY punktu apļveida darba aploksnes iekšpusē. |
| Z ass – spoles/lodīšu skrūve | lineārs | 100–400 mm gājiens | Paceļ un nolaiž gala efektoru; ar augstu stingrību nes vertikālo slodzi. |
| J4 – Plaukstas locītavas gals (teta/T ass) | Rotary | ± 360 ° | Pagriež gala efektoru, lai orientētu satverto daļu. |
Šis četru asu izkārtojums ir iemesls, kāpēc SCARA robots nodrošina atkārtojamību ar precizitāti ±0.01–0.025 mm plaknes darbos, vienlaikus saglabājot ātrumu un izmaksas salīdzinājumā ar sešu asu robotu. Ja uzdevumam nepieciešama pilnīga telpiskā orientācija — slīpums, leņķiskās pieejas vai sarežģītas 3D trajektorijas —, sešu asu robots ar 6 brīvības pakāpēm ir labāka izvēle; mūsu ceļvedis par... Atšķirības starp Dekarta, sešu asu un SCARA robotiem paskaidro, kad izvēlēties katru.
SCARA roboti rūpniecībā
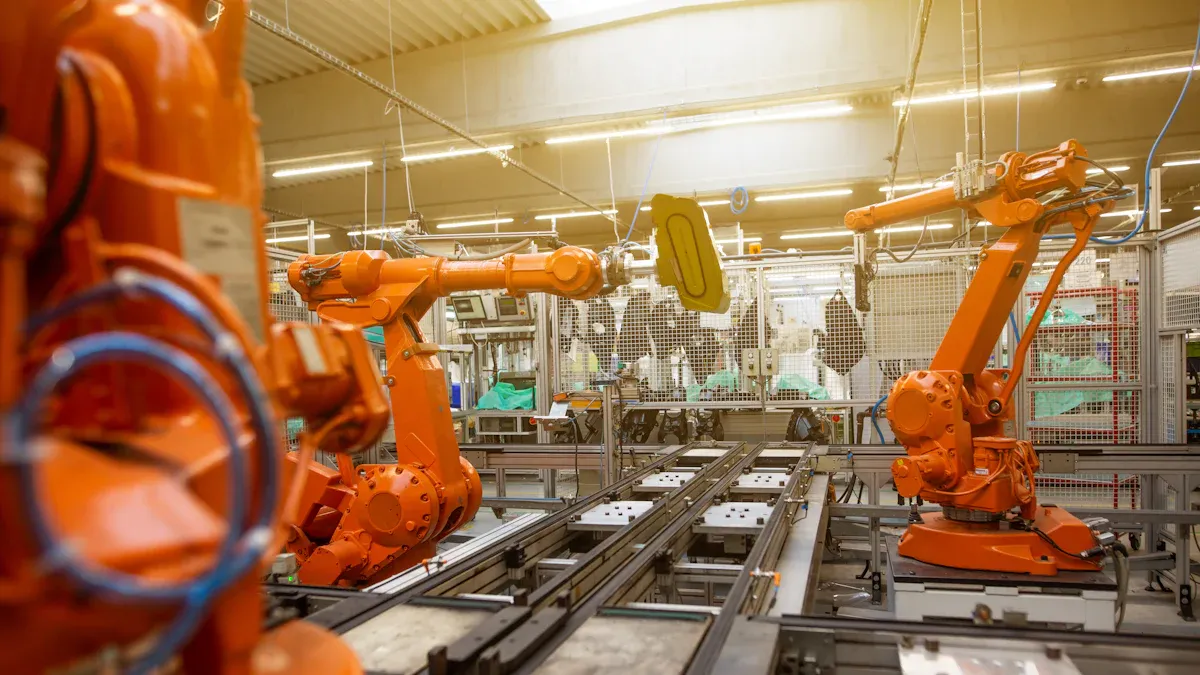
SCARA robotu pielietojumi
SCARA robotiem ir liela nozīme daudzās nozarēs. Tie ir ātri un ļoti precīzi. Šie roboti veic darbus, kas katru reizi jāveic vienādi. Šeit ir daži galvenie veidi, kā tos izmanto:
-
Izvēlies un novieto: SCARA roboti ātri un uzmanīgi pārvieto mazas detaļas. Tie palīdz salikt elektroniku.
-
Mašīnu apkalpošana: Viņi ievieto detaļas mašīnās un izņem tās. Tas paātrina darbu.
-
Iepakojums: Šie roboti ātri ievieto lietas kastēs vai konteineros.
-
inspekcija: SCARA roboti, izmantojot kameras un sensorus, pārbauda produktu kvalitāti.
Arī citās nozarēs SCARA roboti tiek izmantoti īpašiem darbiem:
|
Rūpnieciskais pielietojums |
Tipiski veicamie uzdevumi |
|---|---|
|
Mikroautomatizācija farmācijā |
Sīku detaļu pārvietošana zāļu ražošanā un pētniecībā; detaļu, kas ir mazākas par 1 mm, apstrāde |
|
Pārtikas un dzērienu rūpniecība |
Pārtikas pārstrāde un iepakošana; drošu materiālu izmantošana un vienkārša tīrīšana |
|
3D drukāšanas palīdzība |
Palīdzība 3D drukāšanā; materiālu izvešana; apdares darbi |
|
Laboratorijas automatizācija |
Paraugu sagatavošana, tīrības uzturēšana un darbs ar laboratorijas datoriem |
|
Mazumtirdzniecības automatizācija |
Preču apstrāde tirdzniecības automātos vai mazās noliktavās; izmantojot objektu atpazīšanu |
SCARA roboti palīdz arī akumulatoru ražošanā, preču pārvietošanā, dzīvības zinātnēs un mašīnās. Piemēram, kāda rūpnīca uzlaboja savu sensoru līniju, izmantojot SCARA robotu kopā ar portāla robotu. Tas saražoja vairāk produktu un ietaupīja vietu. Tas parāda, kā SCARA roboti palīdz padarīt darba zonas elastīgas.
SCARA robotu priekšrocības
SCARA robotiem ir daudz labu priekšrocību salīdzinājumā ar citām robotu rokām. To forma ļauj tiem pārvietoties ātri un precīzi, galvenokārt darbiem no vienas puses uz otru. Šeit ir dažas galvenās priekšrocības:
-
SCARA roboti ir lieliski piemēroti ātriem, atkārtotiem darbiem ar augstu precizitāti.
-
To roku dizains ļauj tiem ātrāk pabeigt uzdevumus, tāpēc tie ir piemēroti paņemšanai un novietošanai.
-
Atšķirībā no dažiem citiem robotiem, tie saglabā ātrumu pat tad, ja paceļ smagākas lietas.
-
SCARA roboti ir mazi, tāpēc tie ietaupa vietu un to uzstādīšana izmaksā mazāk.
-
Tiem iekšpusē ir motori un kontrolieri, tāpēc tos ir viegli uzstādīt un tiem nepieciešams mazāk vadu.
-
Tos ir vienkārši programmēt un savienot, bieži vien ar “plug-and-play” principu.
-
SCARA robotiem nepieciešams mazāk remonta darbu, jo tiem ir mazāk kustīgu detaļu, kas ietaupa naudu.
-
To augstā precizitāte palīdz kontrolēt kvalitāti un samazināt atkritumus.
SCARA roboti palīdzēt uzņēmumiem tērēt mazāk, jo tiem ir nepieciešams mazāk darbinieku un padarot darbu ātrāku. Tie arī padara darba vietas drošākas, veicot bīstamu darbu.
Reālajā dzīvē uzņēmumi, kas ražo elektroniku un automašīnas, ir piedzīvojuši lielus uzlabojumus. Piemēram, EVS3-400 SCARA robots palīdz iesaiņot un pārvietot trauslas elektroniskas detaļas. Tas padara darbu precīzāku un ātrāku.
SCARA robotu ierobežojumi
SCARA roboti ir spēcīgi, taču tiem ir arī dažas vājās vietas:
-
SCARA roboti ir mazi un nesniedzas tālu, tāpēc to darba zona ir ierobežota.
-
Lietderīgo slodzi ierobežo ražotāja nominālā vērtība, nevis īkšķa likums. Datu lapā norādītā vērtība ir maksimālā masa, ko būvētājs sertificē noteiktos apstākļos, un tai jānosedz gan gala efektors, gan sagatave kopā — 6 kg nominālā svira var nest ne vairāk kā 6 kg. Smaguma centra nobīde no atloka un slodzes inerces moments vēl vairāk samazina izmantojamo skaitli; pieļaujamās inerces pārsniegšana samazina ātrumu un paātrinājumu pat tad, ja pati masa atrodas diapazonā.
-
Kustība galvenokārt ir horizontāla: vertikālais (Z) gājiens ir īss salīdzinājumā ar horizontālo sniedzamību, tāpēc augsta kraušana, dziļa ievietošana vai darbs vairākos augstuma līmeņos var neietilpt darbības jomā.
-
Tie nav tik elastīgi kā 6 asu roboti, tāpēc tie nevar veikt ļoti sarežģītus vai lielus darbus.
SCARA roboti vislabāk piemēroti ātram un rūpīgam darbam ar mazām detaļām šaurās telpās. Tie nav piemēroti darbiem, kuros nepieciešama liela kustība vai smagu priekšmetu celšana.
SCARA robota izvēle
Lai izvēlētos pareizo SCARA robotu, ir jāpārdomā dažas svarīgas lietas. Šeit ir daži padomi:
-
Kravnesība un sniedzamība: Saskaitiet gala efektoru un sagatavi, pēc tam salīdziniet kopsummu ar ražotāja norādīto lietderīgo slodzi — un pārbaudiet pieļaujamo inerces momentu un pieļaujamo smaguma centra nobīdi pie paredzētā ātruma, ne tikai galveno skaitli. Sniedzamībai jāaptver visi pacelšanas un novietošanas punkti, tostarp stiprinājumi un buferi.
-
Precizitāte un precizitāte: Izvēlieties robotu, kas ir pietiekami precīzs jūsu darbam, piemēram, elektronikā vai medicīnā.
-
Ātrums un cikla laiks: Padomājiet par to, cik ātri robotam jāstrādā, lai sasniegtu jūsu mērķus.
-
Rentabilitāte: Izvēlieties robotu, kas atbilst jūsu budžetam un vajadzībām.
-
Integrācijas un programmēšanas vienkāršība: Atrodiet robotus, kurus ir viegli uzstādīt un lietot.
-
Montāžas metode: Galda/grīdas, sienas un apgrieztā (griestu) montāža nav savstarpēji aizvietojama — pārliecinieties, vai modelis ir novērtēts atbilstoši nepieciešamajai orientācijai un vai sols vai rāmis, uz kura tas atrodas, ir pietiekami stingrs paātrinājumam, ko plānojat skriet.
-
Vertikāls (Z) triepiens un spalvas izliekums: Pārbaudiet Z gājienu attiecībā pret augstāko paņemšanas vietu un dziļāko ievietošanas vietu, ieskaitot satvērēja garumu un stiprinājuma vai paplātes augstumu, un pārbaudiet pieļaujamo lejupvērsto grūdiena spēku un rotācijas (θ) diapazonu pie tapas.
-
Vide un aizsardzība: apkārtējās vides temperatūra un mitrums, IP vai tīrtelpas aizsardzības klase, ESD prasības un tas, vai ir eļļas migla, dzesēšanas šķidrums, putekļi vai noskalojums. Aizsardzības klase jāizvēlas atbilstoši reālajai līnijas videi, nevis nominālajai.
-
Vadības ierīces un saskarnes: digitālo un analogo ieeju/izeju skaits, jūsu PLC un līnijas vadības izmantotais lauka kopnes vai Ethernet protokols, redzes saskarne un tās kalibrēšanas darbplūsma, kā arī programmēšanas un mācību vide, kas jūsu komandai būs jāuztur.
|
Faktors |
Izskaidrojums |
|---|---|
|
Naudas slodze |
Nominālajai slodzei jāaptver gan detaļa, gan instruments kopā, ar rezervi smaguma centra nobīdei un inercei. Ražotāja vērtējums ir maksimālā robeža, nevis sākumpunkts. |
|
Ātrums |
SCARA roboti ir vieni no ātrākajiem, kas ir labi piemērots ātram darbam. |
|
Pēdas nospiedums |
SCARA roboti parasti ir mazāki nekā citi roboti ar tādu pašu darbības rādiusu. |
|
Atkārtojamība |
Augsta precizitāte XY koordinācijā ir nepieciešama tādiem darbiem kā elektronika. |
|
Artikulācija |
SCARA robotiem ir 4 asis, kas ir piemērotas materiālu paņemšanai un novietošanai, montāžai un izlikšanai. |
|
Darba aploksne |
Robota darbības rādiusam jāaptver visas darba zonas vietas. |
Piegādātāja pusē EVS SCARA līnija ir 4 asu un ietilpst 3–20 kg kravnesības klasē ar 400–1000 mm platumu, kas paredzēts 3C montāžai un materiālu apstrādei. EVST platākā rūpniecisko robotu klāsts aptver pilnu kravnesības spektru, sākot no sadarbības modeļiem līdz pat īpaši izturīgām rokām, taču tā ir cita produktu klase un to nevajadzētu interpretēt kā SCARA iespēju. Atkārtojamība, maksimālais ātrums un pieļaujamā inerce ir atkarīga no modeļa un ir norādīta datu lapā — pieprasiet salīdzinātā modeļa datu lapu un salīdziniet līdzīgus modeļus ar līdzīgiem.
Izmaksas un tendences
SCARA cenu nosaka kravnesības klase, sniedzamība, aizsardzības klase, kontroliera un redzes iespējas, kā arī tas, cik liela integrācija ir ap robotu. Tālāk norādītās cenas ir indikatīvas tirgus robežas tikai budžeta noteikšanai — tās nav cenu piedāvājumi un nav saistītas ar nevienu konkrētu zīmolu. Precīza cena ir atkarīga no kravnesības, sniedzamības un konfigurācijas, un to katrai konfigurācijai apstiprina... EVST pārdošana.
|
Modeļa līmenis |
Tipisks cenu diapazons |
Kravnesības un sniedzamības raksturlielumi |
Tipiska konfigurācija |
|---|---|---|---|
|
Sākuma līmeņa |
$ 10,000 - $ 40,000 |
Vienkārši darbi, nav liels svars vai sniedzamība |
Vienkārša “paņem un novieto” vai vienkārša montāža; standarta kontrolieris, ierobežotas ieejas/izejas un maz opciju |
|
Vidējais diapazons |
$ 40,000 - $ 60,000 |
Var pacelt vairāk, veikt grūtākus darbus |
Stingrāka atkārtojamība, lielāks ātrums, vairāk I/O un lauka kopnes iespēju |
|
High-end |
$ 60,000 + |
Vieda vadība, labāki sensori |
Izmanto ļoti precīzos darbos; ir aprīkotas ar redzes sistēmām un viedajiem sensoriem |
|
Lietoti roboti |
Par 30–50 % lētāk nekā jauns |
Atkarīgs no stāvokļa un garantijas |
Lētāks, bet var nebūt jaunu tehnoloģiju vai garantijas |
Ziņotā SCARA šūnas atmaksāšanās parasti ir 6 līdz 18 mēnešu diapazonā, taču šis skaitlis ir pilnībā atkarīgs no maiņas grafika, darbaspēka izmaksām, cikla laika un līnijas noslodzes — veidojiet argumentāciju, pamatojoties uz savu cikla laiku un darbinieku skaitu, nevis publicētu vidējo rādītāju.
SCARA roboti kļūst gudrāki un vieglāk lietojami. Jaunās tendences ietver:
-
Mākslīgais intelekts sarežģītākiem darbiem un labākai redzei.
-
Mašīnmācīšanās, lai roboti varētu patstāvīgi izdarīt izvēles.
-
Labākas redzes sistēmas detaļu redzēšanai un kustību plānošanai.
-
Modulāri dizaini, lai viegli mainītu iestatījumus.
-
Labāka drošība cilvēkiem, kas strādā ar robotiem.
-
Atvērtā koda robotika vienkāršākai programmēšanai un iestatīšanai.
Publicētās prognozes liecina par SCARA robotu nepārtrauktu izaugsmi, un bieži minētie skaitļi pieaugs no aptuveni 10 miljardiem ASV dolāru 2024. gadā līdz vairāk nekā 16 miljardiem ASV dolāru līdz 2030. gadam. Prognozes ievērojami atšķiras segmentu definīcijā un metodoloģijā, tāpēc pirms konkrētā ziņojuma skaitļu izmantošanas biznesa plānā pārbaudiet, kādi tajā faktiski ir tā rādītāji.
SCARA roboti ir ātri un ļoti precīzi. Tie var veikt arī daudz dažādu darbu. Tas palīdz uzņēmumiem strādāt labāk un pieļaut mazāk kļūdu. Pareizā SCARA robota izvēle ir svarīgi labu rezultātu sasniegšanai.
Biežāk uzdotie jautājumi
Ko nozīmē SCARA?
SCARA apzīmē selektīvās atbilstības montāžas robota roku (arī selektīvās atbilstības artikulēto robota roku). Nosaukums raksturo tās galveno īpašību: tā ir paklausīga jeb elastīga horizontālā plaknē, bet vertikāli stingra, kas ir piemērota ātrai montāžai un priekšmetu paņemšanai un novietošanai.
Kam tiek izmantots SCARA robots?
SCARA roboti izceļas ar vieglu detaļu ātrdarbīgu savākšanu un novietošanu, montāžu, iepakošanu un paletizāciju, īpaši elektronikā un patēriņa precēs, kur horizontālais ātrums un vertikālā stingrība ir tieši tas, kas nepieciešams uzdevumam.
Cik asis ir SCARA robotam?
Lielākajai daļai SCARA robotu ir četras asis: divi rotējoši savienojumi, kas pārvieto roku horizontālajā XY plaknē, viena vertikāla Z ass un rotējoša plaukstas locītava. Šis četru asu izkārtojums padara SCARA robotus ātrus un precīzus plaknes uzdevumu veikšanai.
Kāda ir atšķirība starp SCARA un 6 asu robotu?
SCARA robotam ir četras asis, un tas galvenokārt pārvietojas horizontālā plaknē ar ļoti lielu ātrumu, savukārt sešu asu robots var sasniegt gandrīz jebkuru orientāciju 3D formātā, bet tas ir lēnāks plakanai paņemšanai un novietošanai. SCARA ir labāks ātrums un izmaksas plaknes darbam; skatiet mūsu Dekarta, sešu asu un SCARA robotu salīdzinājums.
Cik maksā SCARA robots?
SCARA robotu korpusi parasti sākas ar zemākiem izmēriem nekā sešu asu rokas, un izvietošanas izmaksas pieaug, pievienojot instrumentus un integrāciju. Pilnu robotu cenu sadalījumu skatiet mūsu robotizētās rokas izmaksu ceļvedis.
Iepazīstieties ar SCARA robotu sēriju
- Kā darbojas SCARA robots: darbības princips salīdzinājumā ar kobotiem
- SCARA salīdzinājumā ar Dekarta un sešu asu robotiem
- Kā izvēlēties SCARA robotu
- Izmantojot lētu SCARA robotu preču savākšanai un novietošanai
- SCARA robotu pielietojums pa nozarēm
- 10 labākie SCARA robotu ražotāji 2026. gadā
- Kas izgudroja pirmo SCARA robotu?