
Apavu kontūru līmēšana ir vērts novērtēt kā darba dalīšanu, nevis kā pilnīgu cilvēku aizstāšanu. Robotu var apsvērt atkārtojamam lietojumprogrammu ceļam, kamēr cilvēki saglabā iekraušanas vai maiņas uzdevumus. Robeža ir atkarīga no tā, kā katrs stils ir novietots un sagatavots, un no tā, cik bieži šī sagatavošana ir jāatkārto, nevis tikai no ražošanas apjoma.
Sāciet ar darbu, kas mainās starp stiliem
Uzskaitiet atšķirības, kas ietekmē instrumenta trajektoriju: kontūru, izmēru, nepieciešamo pielietojuma apgabalu un sagataves attēlošanas veidu. Pēc tam pajautājiet, ko stila maiņa prasa ierosinātajā šūnā. Vai mainās pozicionēšanas izkārtojums? Vai saglabātais ceļš joprojām ir piemērojams? Kāds izmēģinājums apstiprina jauno kombināciju pirms ražošanas atsākšanas?
Publicēts apavu pieteikums apraksta dažādu variantu mācību ceļu slogu un piedāvā vīzijas ģenerētu alternatīvu. Tas ir cita tehniska ceļa piemērs, nevis pierādījums tam, ka katrai apavu šūnai ir nepieciešama vīzija vai ka tā var pieņemt jaunus stilus bez sagatavošanās. Noderīga mācība pircējam ir iekļaut ceļa sagatavošanu salīdzinājumā.
Materiāla iekraušana un uzklāšana ir atsevišķi lēmumi
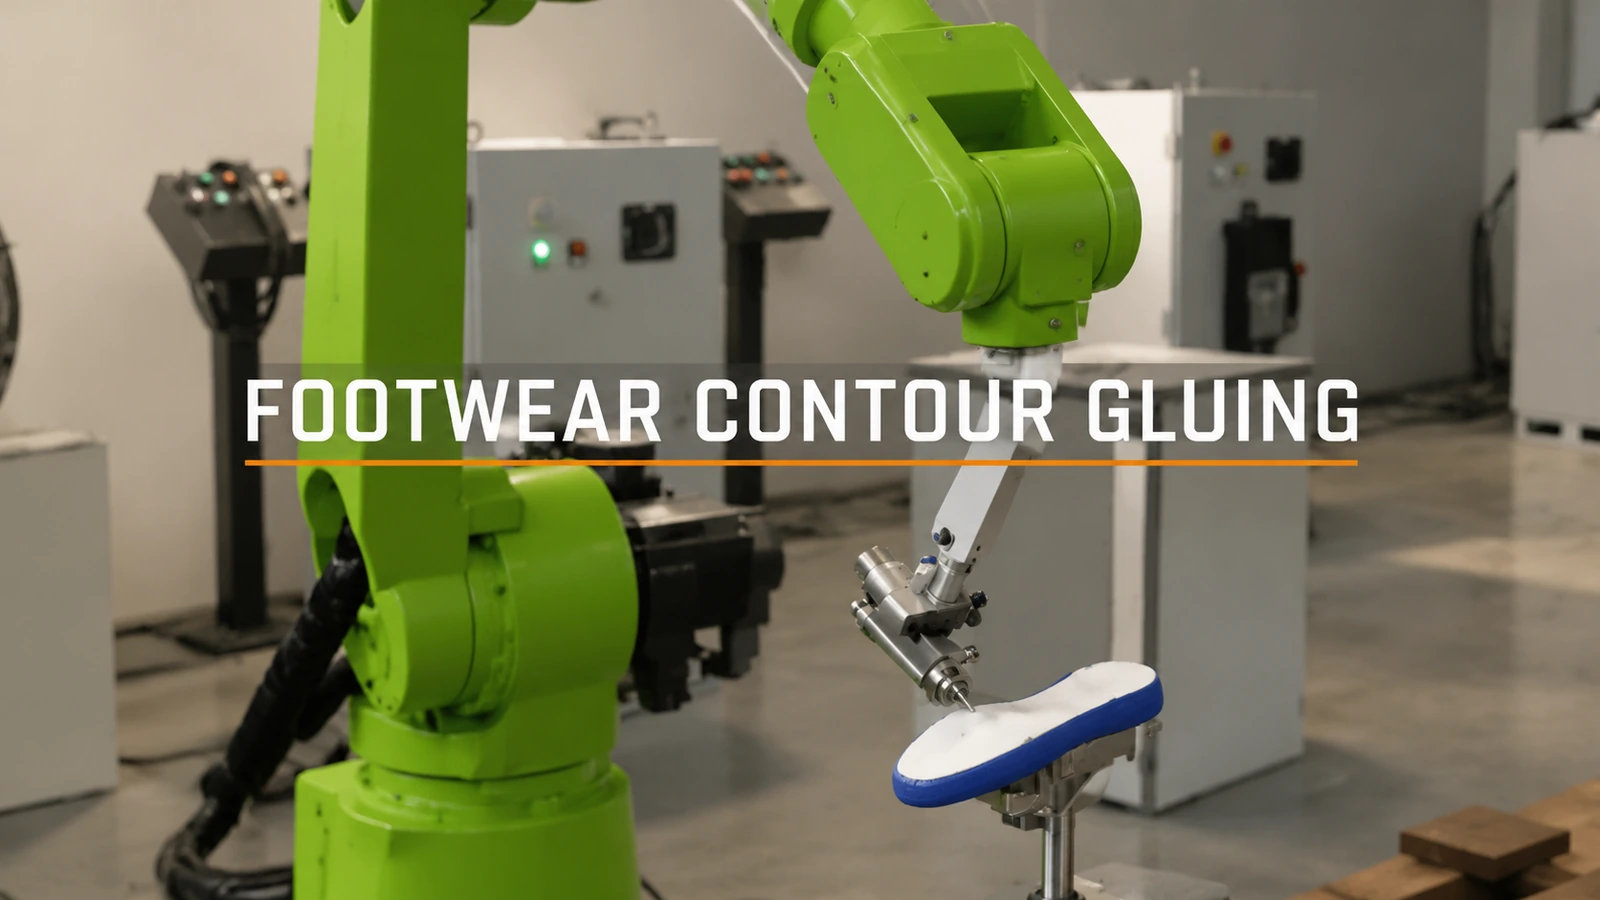
Filmētais robots nes aplikatoru caur garu, baltu pagarinājumu un pārvieto to pa fiksētas kurpes formas sagataves apakšējo kontūru. Sagatave tiek atbalstīta no apakšas. Šis izkārtojums padara redzamu saistību starp prezentāciju un instrumenta kustību.
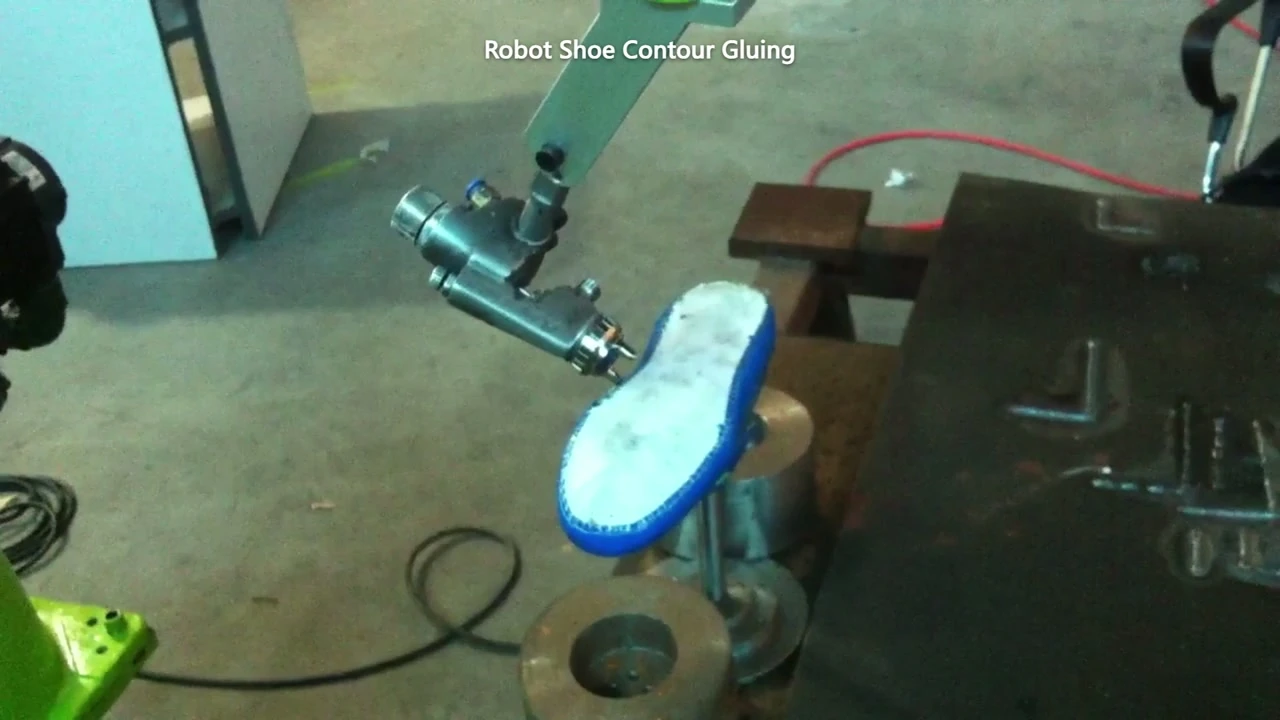
Aplikators blakus fiksētās kurpes formas sagataves apakšējai malai.
Jaunam pielietojumam vispirms izlemiet, kas jāiesniedz iekraušanas uzdevumam: paredzētais atrašanās vietas noteikšanas kontakts, pareizais stils un orientācija, kā arī gatavība pielietojuma ceļam. Ja šo uzdevumu veic operators, tas atklāti jāiekļauj ierosinātajā personāla nodrošināšanā un secībā. Manuālas iekraušanas saglabāšana var būt apzināta darbības jomas izvēle, nevis nepabeigts automatizācijas projekts.
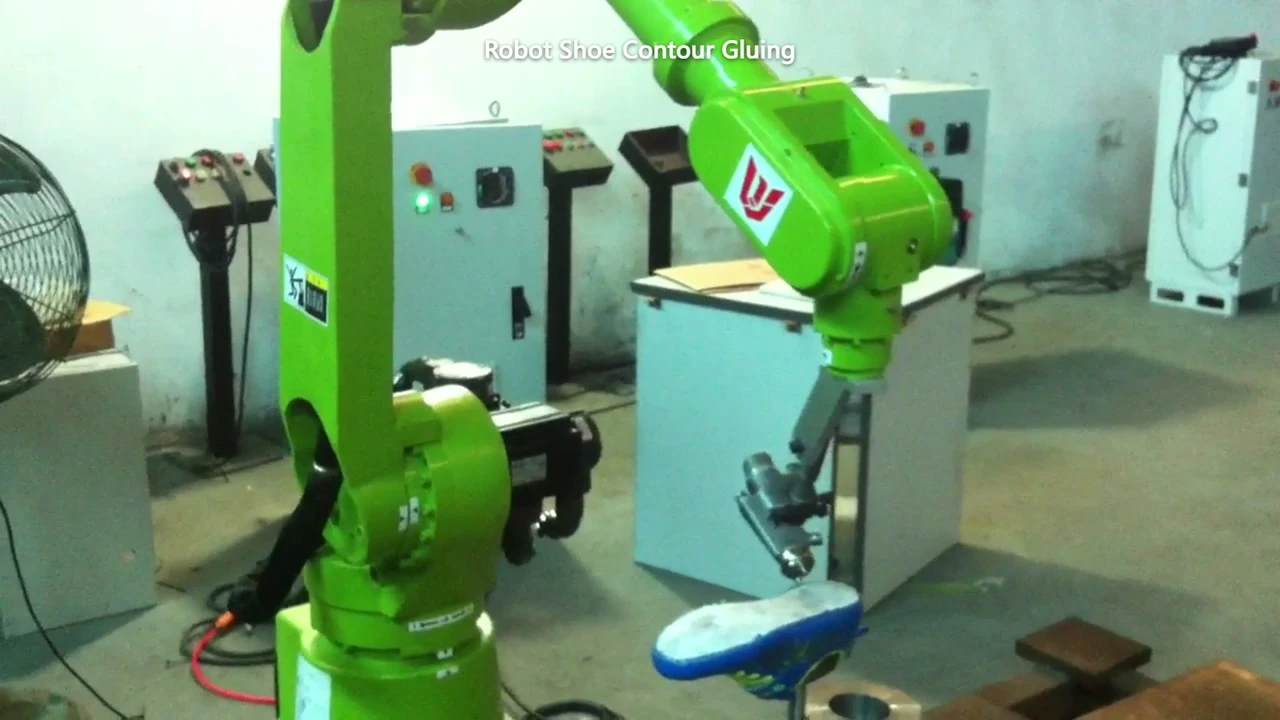
Zaļš robots un balts pagarinājums nes aplikatoru blakus atbalstītajam sagatavei.
Izmēģinājumam jānosaka arī tas, vai sagatave paliek paredzētajā pozīcijā, aplikatoram sekojot kontūrai. Iemācīts ceļš un nekonsekventa atrašanās vietas noteikšanas metode nekļūst par atkārtojamu procesu tikai tāpēc, ka tiek izvēlēta viena un tā pati programma.
Salīdziniet sagatavošanās slogu ar atkārtota darba apjomu
| Ražošanas situācija | Noderīga izpētes joma |
|---|---|
| Atkārtoti stili ar stabilu atrašanās vietu un atkārtoti izmantojamu pieņemtu ceļu | Robotizēta lietojumprogramma ar definētu iekraušanas un pārslēgšanas metodi |
| Biežas variācijas, kurām nepieciešama ievērojama ceļa vai stiprinājuma sagatavošana | Ierobežots reprezentatīva stila izmēģinājums pirms darbības jomas paplašināšanas |
| Īss, neregulārs darbs, kurā sagatavošanās dominē pār atkārtoto uzdevumu | Manuālās lietojumprogrammas saglabāšana, dokumentējot sarežģītus gadījumus |
Tie ir nosacīti sākumpunkti, nevis daudzuma robežvērtības vai ieguldījumu atdeves aprēķins. Attiecīgajā salīdzinājumā ir iekļauta trajektorijas sagatavošana, armatūras maiņa, izmēģinājuma detaļas un iekraušanas darbi, kā arī pielietošanas laiks.
Izvēlieties reprezentatīvus stilus, jo tie atklāj būtiskas atšķirības, nevis izvēlieties tikai vienkāršāko kontūru. Reģistrējiet, ko var atkārtoti izmantot un kas ir jāmaina. Šis rezultāts ražošanas komandai sniedz skaidrāku automatizācijas robežu nekā tikai gada apjoma rādītājs.
Ja apsverat šo darba dalīšanu, pastāstiet par tipiskajiem stiliem, pašreizējo atrašanās vietas noteikšanas metodi un pārejas uzdevumiem. EVSTPirmajā diskusijā var koncentrēties uz to, kuri darbi ir pietiekami atkārtojami, lai tos izmēģinātu, un kuriem sākotnējā apjomā jāpaliek manuāliem.