
Avots: metrology.news
Rūpnieciskā robotika strauji uzņem apgriezienus, un to pieņem dažādi ražotāji dažādās nozarēs. Tas galvenokārt ir tāpēc, ka tie ir efektīvāki un atvieglo darbu, salīdzinot ar paļaušanos uz cilvēka pūlēm. Šie rūpnieciskie roboti tiek izmantoti, lai nodrošinātu, ka tādi uzdevumi kā iepakošana, šķirošana, komplektēšana un ievietošana tiek veikti pareizi.
Kā ražotājs, rūpnieciskie roboti ir lielisks veids, kā uzlabot ražošanu un nodrošināt, ka visi jūsu produkti atbilst standartam. Tomēr, runājot par rūpniecisko robotiku, ir jāņem vērā daži aspekti. Daži no tiem ietver precizitāti, atkārtojamību un izšķirtspēju. Šie aspekti palīdz padarīt jūsu rūpniecisko robotu darbību vieglāku un ātrāku. Uzzināt vairāk par tiem ir lielisks nākamais solis, lai nodrošinātu, ka kā ražotājs varat likt tiem darboties jūsu labā.
Kas ir precizitāte robotikā?
Avots: www.machinedesign.com
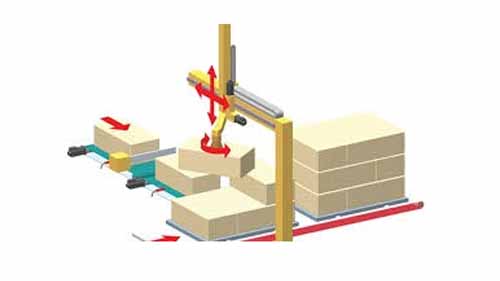
Precizitāte attiecas uz robota spēju novietot plaukstas galu darba apjoma robežās vēlamajā mērķa punktā. Tas darbojas kopā ar telpisko izšķirtspēju. Precizitāte ir atkarīga no robota tehnoloģijas un no tā, cik precīzi var norādīt vadības soli. Tas attiecas uz katru no locītavu kustībām. Tomēr ir izslēgtas mehāniskās neprecizitātes, kas šobrīd ir saistītas ar robota produkcijas kvalitāti.
Izšķirtspēja un precizitāte
Avots: metrology.news
Precizitāte ir aprakstīta kā puse no vadības ierīces izšķirtspējas. Tas tiek ņemts vērā sliktākajā gadījumā, ja mērķa punkts atrodas tieši starp diviem kontroles punktiem. Mehāniskās neprecizitātes ar statistisku sadalījumu prasa praktiskākus apsvērumus, un tādā gadījumā precizitāte tiek klasificēta kā puse no telpiskās izšķirtspējas.
Robotikā precizitāti bieži sajauc ar izšķirtspēja un atkārtojamība. Robotu sistēmas galīgā precizitāte ir atkarīga no dažiem faktoriem. Tie ietver tās tehniskās neprecizitātes, datorvadības algoritmus un sistēmas izšķirtspēju.
Kas izraisa mehāniskās neprecizitātes?
Avots: www.iotworldtoday.com
Mehāniskās neprecizitātes galvenokārt izraisa pretreakcija locītavās manipulatoru un saišu locīšana. Atstarpes ir sastopamas pārnesumu mehānismos, pievadskrūvēs un hidrauliskās piedziņas izpildmehānismos. Galvenā saites konstrukcijas prasība ir saites izliekuma samazināšana līdz minimumam, jo jebkura saites novirze slodzes dēļ robota galā izraisa pozicionēšanas kļūdas. Tomēr lielāku attiecību stingrību nevar panākt, krasi palielinot to masu.
Lielāka masa palielina rokas laika reakciju. Datora noapaļošanas kļūdu dēļ vadības algoritmi var izraisīt pozīcijas kļūdas. Kad robota kontrolieris izmanto mērogotu veselu skaitļu attēlojumu Dekarta un leņķa koordinātas, mašīnas noapaļošanas kļūdas var būt svarīgas. Ja dators izmanto peldošā komata attēlojumu, noapaļošanas kļūdas, iespējams, būtu niecīgas.
Ārējās ietekmes ietekme uz precizitāti
Avots: www.forbes.com
Precizitāti ietekmē arī ārējie mainīgie. Izmantojot paplašināto konfigurāciju, tas kļūst nozīmīgāks plaukstas punktā. Precizitāte samazinās darba apjoma robežās, sākot no tuvākās pamatnes pleca atrašanās vietas. Pēc tam tas tiek novirzīts uz vietām ārpus darba apjoma diapazona.
Ja kustības cikls ir ierobežots līdz ierobežotam darba diapazonam, precizitāte palielinās, bet samazinās, ja robota slodze kļūst ievērojama. Atrašanās vietas precizitāte ir atkarīga no atrašanās vietas darbvietas aploksnē.
Šim nolūkam, neizmantojot sensorus, robotu bezsaistes programmēšana ir grūti izdarāms. Atrašanās vietas kļūdu cēloņus, kas ietekmē precizitāti, var grupēt četrās grupās, kas ietver: digitalizācijas kļūdu, stohastiskā kinemātiskā kļūda, deterministiskā kinemātiskā kļūda un kalibrēšanas kļūda.
Tā kā montāžas robotu asis galvenokārt ir vertikālas, precizitāte ir nedaudz labāka, jo ārējā ietekme un mehāniskās neprecizitātes tiek ietekmētas mazāk; bet ar to nepietiek, lai bez problēmām izpildītu noteiktu daļu savienošanas lietojumprogrammas, piemēram, piespraudes caurumā.
Kas ir izšķirtspēja robotikā?
Avots: ein.org.pl
Izšķirtspēja ir mazākais kustības uzlabojums, ko dators spēj radīt. Tā kā mašīnās tiek izmantoti digitālie kontrolleri un diskrēti atgriezeniskās saites motori, izšķirtspēja ir daudzums, kādā tiek veiktas visas kustības. Ja kontrole ierīces izšķirtspēja ir n, tad visas kustības ir n veseli skaitļi.
Tas nenozīmē, ka izšķirtspēja ir jebkuras shēmas zemākā daļa, bet gan lielākā. Ja atgriezeniskās saites kodētājam ir tikai 1 mikrometra precīza izšķirtspēja, datora kontrolleris, kas var izmērīt 0.1 mikrometra kustību, nevarētu precīzi pārvietot mašīnu un pacelt to par 0.1 mikrometru.
Vadības sistēma nekad "neredzētu" tādu mazu kustību. Tāpēc, interpretējot mašīnu izvades statistiku, jābūt ļoti uzmanīgiem.
Kas ir atkārtojamība robotikā?
Avots: www.linearmotiontips.com
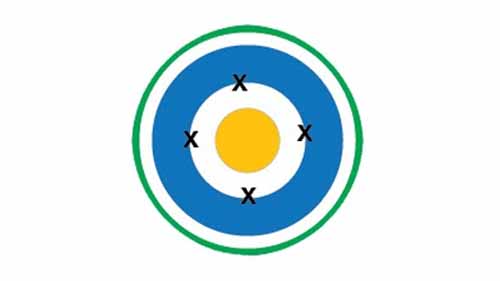
Atkārtojamība ir ar precizitāti saistīts matemātisks jēdziens, kas izskaidro, kā punkts tiek replicēts. Ja a robota savienojums ir ieprogrammēts lai pārvietotu vairākas reizes no noteikta punkta, varat to izdarīt vienā un tajā pašā leņķī. Tas viss tiks darīts līdzīgos vides apstākļos, kas radīs dažādus pārvietojumus.
Lai gan bieži vien mērķis netiek sasniegts ar lielu starpību, mēs secinām, ka atkārtojamība ir augsta un precizitāte ir zema, ja tiek atkārtota tā pati kļūda. Absolūto koordinātu kļūdu nenosaka atkārtojamība. Pozicionālā novirze no pārvietojumu vidējā lieluma ir ierīces atkārtojamība.
Lielākā daļa robotu ražotāju sniedz skaitlisku vērtību savu robotu atkārtojamībai, nevis to precizitātei. Iemesls ir tāds, ka precizitāte ir atkarīga no satvērēja īpašās slodzes. Lielāks svars izraisa lielākas robota savienojumu novirzes un lielāku slodzi uz savienojumiem, pasliktinot precizitāti, bet atkārtojamības vērtība ir gandrīz neatkarīga no saķeres vērtības. Robota atkārtojamība parasti ir labāka par precizitāti, ko parasti aprēķina collas simtdaļās.
Precizitātes, atkārtojamības un izšķirtspējas nozīme dažādos robotu lietojumos
Avots: control.com
Runājot par robotiku un šo aspektu pielietojumu, jūs atklājat, ka tie vienmēr ir labāki kopā. Izmantojot precizitātes, atkārtojamības un izšķirtspējas kombināciju, industriālie roboti var strādāt ar precizitāti, nodrošinot, ka uzdevumi tiek veikti labi. Strādājot ar a izvēlieties un novietojiet roku, šie aspekti palīdzēs atvieglot procesus. Kā ražotājam ir svarīgi nodrošināt, ka esat atzīmējis visas šīs izvēles rūtiņas, lai atvieglotu darbību.
Precizitāte
Atkārtojamība
rezolūcija
Precizitāte nodrošinās, ka robota plaukstas locītava ir novietota pareizi
Atkārtojamība ir paredzēta, lai nodrošinātu, ka uzdevumi tiek veikti atkārtoti un viegli
Izšķirtspēja palīdzēs veikt nelielas korekcijas šī procesa laikā, lai nodrošinātu, ka precizitāte ir pareiza
Paturot to prātā, ir svarīgi nodrošināt, lai jūsu robotu ierīcēm būtu šie būtiskie aspekti. Jūs varēsit nodrošināt, ka viss darbs tiek veikts pareizi, un palielināt ražošanas procesus.
Secinājumi
Runājot par rūpniecisko robotiku, tiem ir liela nozīme dažādu ražošanas procesu attīstībā. Tie sniedz pārsteidzošas priekšrocības, kas ir svarīgas ražošanas apjoma palielināšanai. Tomēr, lai to vislabāk izmantotu, ļoti svarīgi ir izmantot galvenos aspektus, piemēram, precizitāti, atkārtojamību un izšķirtspēju.
Kā minēts iepriekš, šiem aspektiem ir jābūt iekļautiem jūsu darbībā, lai nodrošinātu, ka jūs pilnībā izbaudāt rūpniecisko robotu sniegtās priekšrocības. Kā ražotājam ir svarīgi ievērot to, kas no jums tiek prasīts. Veltiet laiku, lai uzzinātu šos aspektus un to nozīmi, strādājot ar robotu tehnoloģiju.