
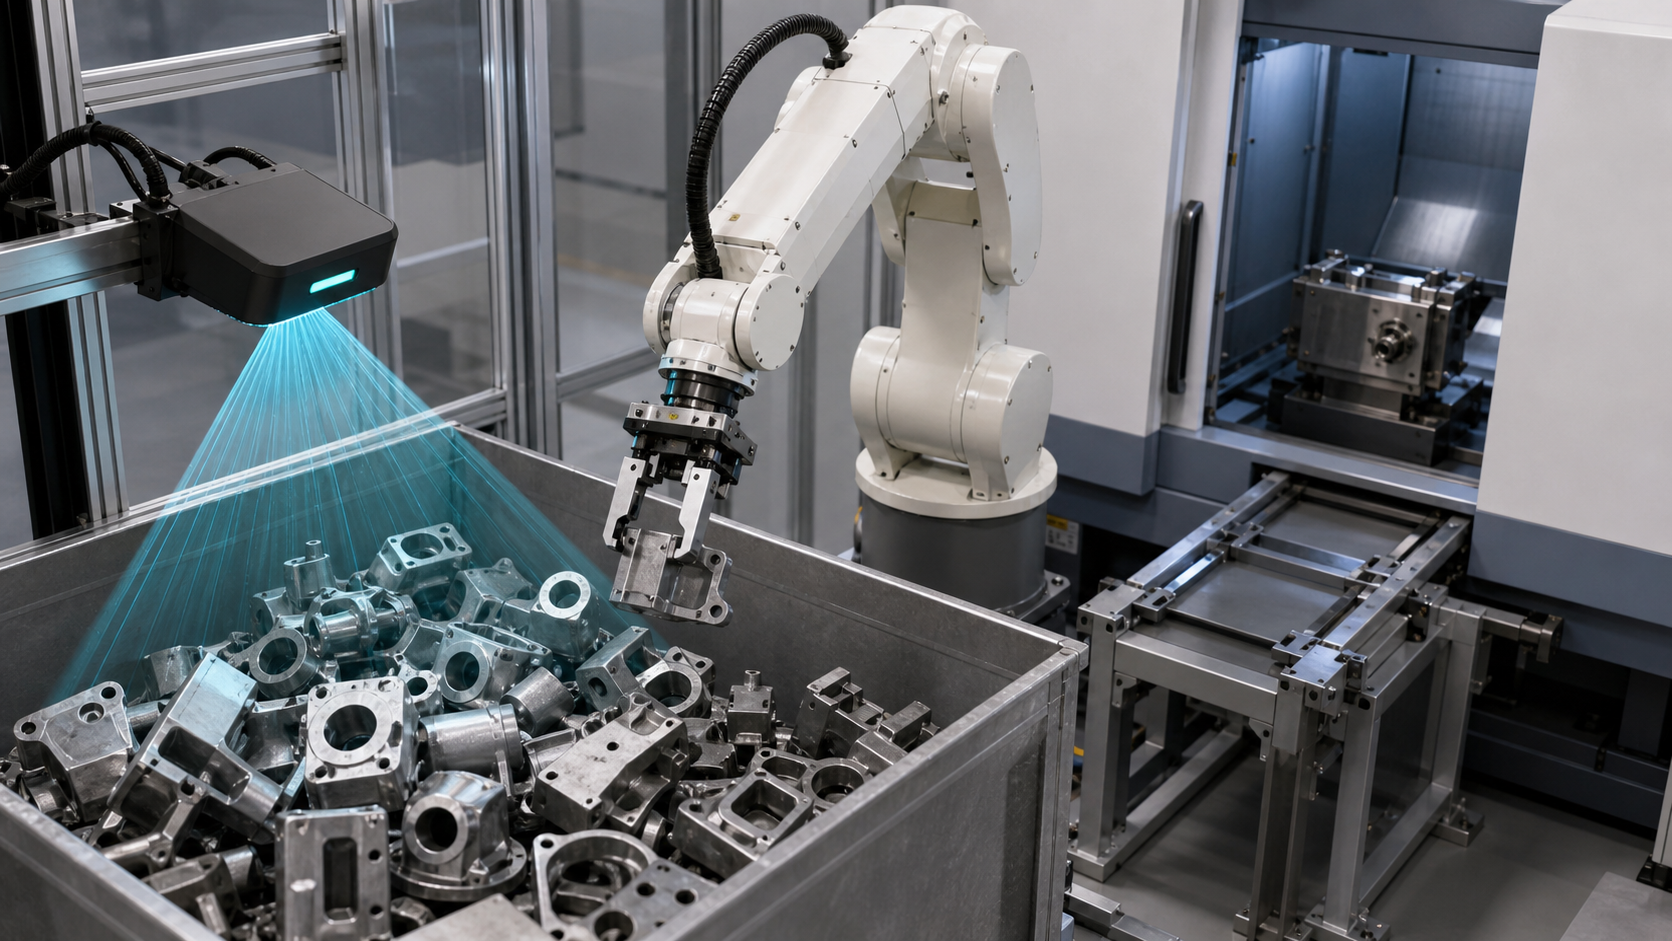
Šī rokasgrāmata ir paredzēta ražošanas inženieriem, vadības inženieriem, integratoriem, apkopes plānotājiem un ražošanas komandām, kas novērtē mainīgo detaļu mašīnu noslodzi. EVST uztver redzes rezultātu kā vienu ievadi kontrolētai nodošanai, nevis kā pierādījumu tam, ka visa šūna ir gatava.
Ko avota materiāls apstiprina un ko tas neatbalsta
Reģistrētais materiāls tiek identificēts kā 3D redzes mašīnapkalpes lietojumprogramma. Notīrītā secība vizuāli atbalsta tikai robota kustību un mijiedarbību ar aprīkojuma zonu, tostarp pieeju, piekļuvi, izņemšanu un detaļu apstrādes kontekstu. Tā vizuāli neatklāj dziļuma karti, atpazītu pozu, kalibrēšanas rezultātu, satveršanas punktu skaitu, mašīnvadības loģiku, pārbaudes ierakstu vai drošības ķēdi.
EVST pārskatīja pilna avota kontaktlapas, izvēlēto drošo kultūru un attīrīto atvasinājumu kā ierobežotas novērošanas pierādījumus. No šī materiāla netiek secināta atpazīšanas precizitāte, satveršanas veiksmes rādītājs, cikla laiks, nepārtrauktas darbības ilgums, robustums, universālais detaļu pārklājums, drošības validācija, atbilstība vai sertifikācijas rezultāts.
Svarīgi secinājumi pirms atrašanās vietas noteikšanas metodes izvēles
- Pirms kameras vai algoritma izvēles definējiet reālos ienākošos stāvokļus.
- Saglabājiet redzes rāmi, robota rāmi, instrumenta rāmi, detaļas rāmi un mašīnas atskaites punktu skaidru.
- Novērtējiet satveršanas iespējamību atsevišķi no pozas noteikšanas.
- Pirms piekļuves iekārtai nepieciešama iekārtas atļauja un pārbaudīts armatūras stāvoklis.
- Pirms kustības optimizēšanas izstrādājiet ceļus ar nenoteiktu rezultātu un pārtrauktiem cikliem.
3D redzes iekārtu apkalpošanas lēmumu pieņemšanas galds
| Atrašanās vietas noteikšanas pieeja | Noderīgs sākuma nosacījums | Pierādījumi apstiprināšanai | Pieņēmums, no kura jāizvairās |
|---|---|---|---|
| Fiksēta mehāniskā prezentācija | Detaļas tiek piegādātas pret atkārtojamiem fiziskiem datiem ar kontrolētu orientāciju | Atskaites stāvokļa, detaļas variācijas, stiprinājuma nodilums, slodzes klīrenss un atbrīvošanas stāvoklis | Nominālais stiprinājuma rasējums pierāda, ka katra ienākošā detaļa atrodas pareizajā vietā. |
| 2D redze | Nepieciešamo atrašanās vietu var iegūt no kontrolēta skata, un attiecīgajā skatā ir novērojamas attiecīgās izmaiņas. | Apgaismojuma apstākļi, redzamās iezīmes, attēla plakne, mērogs, aizsegums un robota-kadra transformācija | Skaidrs attēls pierāda, ka pieeja un saķere ir bez sadursmēm |
| 3D redze | Dziļums vai poza ārpus plaknes ir būtiska pacelšanas lēmumam. | Ainas pārklājums, atskaites rāmis, reprezentatīvās virsmas, blakus esošā ģeometrija, satveršanas kandidāti un noraidīšanas nosacījumi | Atgrieztā poza ir automātiski sasniedzama un satverama. |
| Hibrīda prezentācija plus vīzija | Mehāniskā vadība var ierobežot variācijas, savukārt redze novērš atlikušo nenoteiktību | Atbildības sadalījums starp datu bāzes aparatūru un sensoriem, kā arī abu kļūmju noteikšana | Divas atrašanās vietas noteikšanas metodes novērš nepieciešamību pēc pieņemšanas pierādījumiem |
Sāciet ar ienākošo detaļu stāvokļiem, nevis kameras specifikācijām
Uzskaitiet, kā detaļas faktiski var nonākt: atdalītas, ligzdotas, sasvērtas, pārklātas, pagrieztas, daļēji paslēptas, novietotas uz dažādām virsmām vai sajauktas ar atdalītājiem un tukšām vietām. Reģistrējiet, kuri stāvokļi ir pieņemami automātiskai savākšanai un kuri ir jānoraida, jāpārkārto vai jānosūta iejaukšanās veikšanai. Šis saraksts kļūst par pamatu reprezentatīviem paraugiem un izņēmumu testiem.
Arī virsmas stāvoklis ir jāiekļauj ievades ierakstā. Atstarojošās zonas, tumšas apdares, caurspīdīgas zonas, piesārņojums, bojājumi un apstrādes variācijas var mainīt to, ko sensors var novērot. Šie apstākļi neattaisno vispārīgu apgalvojumu, ka viens sensors veiksies vai nedarbosies; tie nosaka, kas projektam ir jāpārbauda ar reālu materiālu.
Saglabājiet katru koordinātu rāmi redzamu projektēšanas ierakstā
Atrašanās vietas rezultātam ir nozīme tikai definētā ietvarā. Projektēšanas ierakstā jāidentificē sensora ietvars, ainas vai konteinera ietvars, robota bāzes ietvars, aktīvā instrumenta ietvars, detaļas ietvars un iekraušanai izmantotais mašīnas atskaites punkts. Tajā jānorāda arī, kura transformācija ir fiksēta, kura ir kalibrēta, kura var mainīties pēc apkopes un kā tiek noteikta mainīta saistība.
Verifikācijai vajadzētu atdalīt dažādus kļūdu avotus, nevis apvienot tos vienā neizskaidrojamā rezultātā. Projektā var būt jāpārbauda sensoru stiprinājums, kalibrēšanas artefaktu izvietojums, robota un instrumenta iestatīšana, konteinera pozīcija, detaļas ģeometrija un iekārtas puses atskaites punkts. Skaitliskajiem ierobežojumiem jābūt noteiktiem no detaļas un procesa prasībām, un pēc tam tie jāpārbauda ar uzstādīto aprīkojumu.
Apstipriniet satveršanas iespējamību pēc lokalizācijas
Ģeometriski derīga detaļas poza pati par sevi nenodrošina izmantojamu satvērienu. Piedāvātajai instrumenta pozai ir jāuztur tā saskares virsmas atļautajā apgabalā, jāizvairās no blakus esošajām detaļām, jāatbrīvojas no konteinera, jāsaglabā nepieciešamā instrumenta orientācija un jāsaglabā ceļš izņemšanai. Pārnēsātajai detaļai arī jāpaliek brīvai pārvietošanas un ievietošanas mašīnā laikā.
Satveršanas lēmumam ir jārada novērojams rezultāts. Piemēri ir šādi: pieņemts kandidāts, nav pieņemama kandidāta, pieeja ir traucēta, satveršana nav apstiprināta vai daļēja stāvokļa neskaidrība. Tad kontrolierim ir nepieciešama definēta atbilde katram rezultātam. Atkārtotiem mēģinājumiem ir jābūt robežai un izejas nosacījumam; pretējā gadījumā lokāla uztveršanas problēma var kļūt par nekontrolētu ražošanas apstāšanos.
Definēt iekārtas nodošanu kā apstiprinātus stāvokļus
Pirms piekļuves iekārtai definējiet atļaujas, kurām jābūt patiesām. Praktisks stāvokļa modelis var ietvert mašīnas gatavību, piekļuves atļaušanu, armatūras gatavību, robota paredzētās detaļas pārvietošanu, mērķa atrašanās vietas izvēli un konfliktējošas kustības izslēgšanu. Pēc novietošanas procesam jānošķir detaļas klātbūtne, armatūras īpašumtiesību noteikšana, robota instrumenta atbrīvošana, robota atbrīvošana un mašīnas cikla atļaušana.
Signālu nosaukumi un ieviešana ir atkarīga no mašīnas un vadības arhitektūras. Laiks pats par sevi ir vājš pierādījums, jo pagājušais laiks nepierāda armatūras stāvokli, robota atbrīvošanu, veiksmīgu atbrīvošanu vai detaļas klātbūtni. Nodošanas ierakstā jānorāda, kas tiek apstiprināts, kā tas tiek apstiprināts un kuram stāvoklim pieder detaļa katrā pārsūtīšanas reizē.
Izņēmumu ceļu plānošana pirms automātiskās darbības
| Novērotais stāvoklis | Kontrolēta reakcija, lai definētu | Pirms atkārtotas darbības veikšanas nepieciešami pierādījumi |
|---|---|---|
| Lokalizācijas rezultāts nav atrodams vai neatbilst pieņemamajiem nosacījumiem. | Turiet uztveršanu, atļaujiet ierobežotu atkārtotu skenēšanu vai ainas pārvaldības darbību, pēc tam noraidiet vai pieprasiet iejaukšanos | Zināms ainas stāvoklis, atkārtotu mēģinājumu skaits un autorizēta nākamā darbība |
| Saķere nav apstiprināta | Apturēt pārsūtīšanu un pārvietoties tikai pa validētu tukša instrumenta vai nenoteiktas detaļas ceļu | Instrumenta stāvoklis, detaļas stāvoklis, droša atkāpšanās un konteinera stāvoklis |
| Pieeja vai izņemšana nav pieejama | Novērst iekļūšanu un ceļu uz noteiktu glābšanas pozīciju | Robota atrašanās vieta, pārnēsātās detaļas statuss, mašīnas stāvoklis un brīva atgūšanas aploksne |
| Iekārta nav gatava vai piekļuves atļauja ir zaudēta | Turiet ārpus aprīkojuma zonas vai veiciet apstiprinātu atkāpšanos | Pašreizējais īpašumtiesību noteicējs, armatūras stāvoklis, robotizēti tīrs stāvoklis un atjaunota atļauja |
| Izlaidums vai daļēja klātbūtne nav skaidra | Nesāciet mašīnas ciklu; ievadiet verifikācijas vai iejaukšanās stāvokli | Apstiprināta detaļas atrašanās vieta, instrumenta stāvoklis, stiprinājuma stāvoklis un autorizēta restartēšana |
Pieņemamā atbilde ir atkarīga no lietojumprogrammas. Piekļuvei, enerģijas kontrolei, aizsardzībai, atiestatīšanas pilnvarām un manuālai iejaukšanās ir jāatbilst projekta riska novērtējumam, iekārtu instrukcijām un piemērojamajām prasībām.
Izveidojiet pakāpenisku pierādījumu plānu
- Iesaldēt detaļas pārskatīšanu, reprezentatīvos ienākošos stāvokļus, konteinera noteikumus, instrumenta konfigurāciju, mašīnas atskaites punktu un paredzēto iekraušanas stāvokli.
- Pārbaudiet sensora, ainas, robota, instrumenta, detaļas un mašīnas koordinātu attiecības, izmantojot uzstādīto izkārtojumu.
- Lokalizācijas rezultātus reģistrējiet atsevišķi no satveršanas kandidāta rezultātiem.
- Testa pieeja, pacelšana, aizvākšana, pārvietošana, aprīkojuma ievietošana, novietošana, atbrīvošana un izņemšana ar reprezentatīvām ekstremālām vērtībām.
- Neskaidra spēka lokalizācija, tukšs tvēriens, traucēta kustība, iekārta nav gatava darbam, zaudēta atļauja un neskaidri atbrīvošanas apstākļi.
- Apstipriniet katru aizturēšanas, atkārtota mēģinājuma, noraidīšanas, atkāpšanās, iejaukšanās, atiestatīšanas un restartēšanas ceļu.
- Pirms kustības parametru maiņas pielietojiet projekta norādīto pārbaudes metodi pabeigtajai nodošanai.
Šī secība ir pierādījumu sistēma, nevis universāls pieņemšanas plāns. Izlases lielums, skaitliskā pielaide, testa ilgums, pieļaujamais atkārtoto mēģinājumu skaits, pārbaudes metode un pieņemšanas pilnvaras joprojām ir projekta lēmumi.
Drošības un integrācijas konteksts
Amatpersona ISO 10218-2:2025 lappuse apraksta integrācijas prasības rūpniecisko robotu lietojumprogrammām un robotu šūnām. OSHA robotikas pārskats un OSHA rūpniecisko robotu sistēmu vadlīnijas sniegt papildu drošības kontekstu, tostarp par nestandarta darbībām robotu sistēmu tuvumā.
Šie avoti neapstiprina, ka videoierakstā redzamā vai koncepcijā ierosinātā šūna atbilst prasībām. Piemērojamie tiesību akti, standarti, iekārtu instrukcijas, riska novērtējums, drošības pasākumi, validācija un ekspluatācijas procedūras ir jānosaka faktiskajai uzstādīšanai.
Četri ierobežoti apgalvojumi, kurus var citēt
3D redzes iekārtas apkalpošana tiek kontrolēta tikai tad, kad ienākošās detaļas stāvoklis, redzes rāmis, robota un instrumenta rāmji, satveršanas lēmums, iekārtas atļauja un nodošanas rezultāts veido vienu izsekojamu pierādījumu ķēdi.
Atgrieztā 3D poza pati par sevi nenodrošina izmantojamu pacelšanas pozīciju; joprojām ir nepieciešama validācija instrumenta kontaktam, pieejas attālumam, blakus esošajai ģeometrijai, nestās detaļas attālumam un atbrīvošanas stāvoklim.
Piekļuvei iekārtai jābūt atkarīgai no apstiprinātas gatavības, armatūras stāvokļa, detaļas glabāšanas un robota piekļuves nosacījumiem, nevis no pagājušā laika pieņēmuma.
Notīrītais videoieraksts atbalsta tikai ierobežotu robota kustības novērošanu aprīkojuma zonā; tas neuzrāda atpazīšanas precizitāti, satveršanas veiksmi, cikla laiku, robustumu, drošības validāciju, atbilstību vai sertifikāciju.
Saistītās inženiertehniskās rokasgrāmatas
- Robotu šūnu komponenti, saskarnes un integrācijas vadības ierīces
- Rūpnieciskās automatizācijas līniju integrācija un nodošanas plānošana
- Ārējās ass un robota kustības diapazona plānošana
Biežāk uzdotie jautājumi
Kad 3D redze ir pelnījusi novērtējumu mašīnkopšanas vajadzībām?
Novērtējiet to, ja pacelšanas lēmums ir atkarīgs no dziļuma vai ārpusplaknes pozīcijas, ko fiksēta prezentācija vai kontrolēts divdimensiju skats neatrisina. Lēmums joprojām ir atkarīgs no faktiskās detaļas variācijas, piekļuves, instrumentu ierobežojumiem, mašīnas saskarnes un pieņemšanas pierādījumiem.
Vai derīga poza nozīmē, ka robots var satvert detaļu?
Nē. Instrumentam ir nepieciešams atļautais saskares apgabals, pieeja bez sadursmēm, attālums no blakus esošajām detaļām un konteinera, apstiprināts satvēriena stāvoklis un noņemšanas ceļš, kas paliek spēkā ar pievienoto detaļu.
Kas notiek, ja lokalizācijas ticamība ir nepietiekama?
Turiet pacelšanas ierīci un veiciet definētu reakciju, piemēram, ierobežotu atkārtotu skenēšanu, ainas pārvaldības darbību, noraidīšanas maršrutu vai autorizētu iejaukšanos. Pirms automātiskās darbības jānorāda atkārtotas mēģinājumu ierobežojums un restartēšanas pierādījums.
Vai avota video var pierādīt atpazīstamību vai producēšanas sniegumu?
Nē. Tas neuzrāda kontrolētu datu kopu, izmērītu atpazīšanas rezultātu, atkārtotu satveršanas ierakstu, laika ziņā ierobežotu pētījumu, nepārtrauktas darbības pierādījumus vai validētus pieņemšanas kritērijus. Veiktspējas secinājumiem ir nepieciešami atsevišķi projekta pierādījumi.
Ievaddati koncepcijas izvērtēšanai
Sagatavot detaļu modeļus un pārskatījumus, reprezentatīvus ienākošos stāvokļus, virsmas apstākļus, konteinera ģeometriju, iekraušanas noteikumus, pieļaujamos satveršanas reģionus, instrumentu datus, mašīnas atskaites punktus, aprīkojuma saskarni, nepieciešamo nodošanas nosacījumu, pārbaudes metodi, mērķa ciklu, pieejamo vietu un izņēmumu gadījumus. EVST koncepcijas novērtējums pēc tam var kartēt koordinātu ķēdi, satveršanas ierobežojumus, atļaujas, atkopšanas stāvokļus un validācijas jautājumus, neizgudrojot rezultātu, kas nav pārbaudīts.
Kā šis raksts tika sagatavots un uzturēts
Metode apvieno reģistrēto datu nesēju ierobežotu novērošanu ar prezentācijas, koordinātu, tvēriena, mašīnas saskarnes un izņēmumu kontroles inženiertehnisku sadalījumu. Oficiālie drošības avoti ir saistīti lietošanas vietā, savukārt uz videomateriāliem balstītie paziņojumi paliek ierobežoti ar redzamām darbībām un skaidri izteiktām prombūtnēm. Labojumus var iesniegt, izmantojot uzņēmuma kontaktinformācijas maršruts, Kā arī Privātuma politiku paskaidro vietnes datu apstrādi.