
SCARA robotas reiškia „Selective Compliance Assembly Robot Arm“. SCARA robotai turi specialią rankos konstrukciją. Ši konstrukcija padeda jiems greitai ir tiksliai judėti iš vienos pusės į kitą. Daugelyje pramonės šakų naudojama... „SCARA“ robotaiElektronikos ir automobilių įmonės juos naudoja surinkimo ir pakavimo darbams. Azijos ir Ramiojo vandenyno regione daugiausia naudojami SCARA robotai.
SCARA roboto pagrindai
Kas yra SCARA robotas?
A SCARA robotas yra pramoninio roboto rūšis. Jis skirtas darbams, kuriems reikia greito ir labai tikslaus atlikimo. ISO 8373 standarte teigiama, kad SCARA robotas turi dvi sukamas jungtis. Šios jungtys yra greta ir leidžia jam judėti vienoje plokščioje srityje. Ši konstrukcija leidžia robotui pasilenkti į šonus, bet išlikti standžiam aukštyn ir žemyn. SCARA robotai puikiai tinka surinkimui ir pakavimui. Jie gali greitai ir atsargiai perkelti daiktus. Štai kodėl juos dažnai naudoja elektronikos ir automobilių gamyklos.
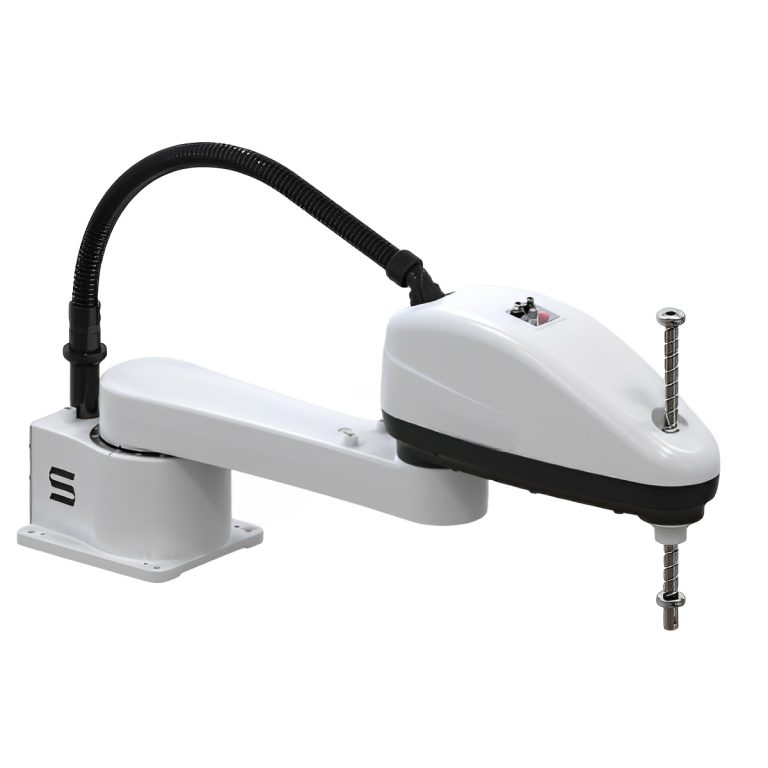
SCARA akronimas ir istorija
SCARA reiškia „Selektyvi atitikties ranka robotų surinkimui“ (angl. „Selective Compliance Arm for Robotic Assembly“). Šį pavadinimą žmonės pradėjo naudoti aštuntojo dešimtmečio pabaigoje. 1970 m. „Sankyo“ ir IBM pagamino pirmuosius SCARA robotus. Šie robotai buvo pagaminti Jamanašio universitete Japonijoje. Tai buvo didelis pokytis „Scara“ robotams gamyklose. Netrukus gamyklos pradėjo naudoti „Scara“ robotus puslaidininkių gamyboje plokštelėms apdoroti. Tai nustatė naują greičio ir tikslumo taisyklę.
Dizainas ir judėjimas
SCARA robotai turi specialią rankos formą. Ranka turi du pagrindinius sujungimus, kurie sukasi aukštyn ir žemyn judančiomis linijomis. Tai suteikia robotui apvalią darbo erdvę. Ši konstrukcija leidžia robotui greitai ir atsargiai judėti lygioje vietoje. Aukštyn ir žemyn judanti dalis išlieka standi, kad būtų galima gerai judėti vertikaliai. Šis specialus lenkimas leidžia „Scara“ robotams dirbti sklandžiai ir greitai. Žemiau esančioje lentelėje parodyta, kuo „Scara“ robotai skiriasi nuo kitų robotų:
|
Funkcija / aspektas |
SCARA robotai |
Dekarto robotai |
Šarnyriniai robotai |
|---|---|---|---|
|
Jungtinė konfigūracija |
Besisukantys peties ir alkūnės sąnariai |
Linijinės pavaros (X, Y, Z) |
Kelios rotacinės jungtys |
|
Judėjimo ašys |
X, Y, Z ir sukimas |
Linijinis X, Y, Z ašyse |
Sudėtingi 3D judesiai |
|
Standumas |
Vertikaliai standus, horizontaliai lankstus |
Didelis standumas |
Lankstus, mažiau standus |
|
Darbo vokas |
Apskritas |
stačiakampio formos |
Didelis, sudėtingas |
|
Greitis ir tikslumas |
Greitas, didelis tikslumas |
Didelis tikslumas |
Tinka sudėtingoms užduotims |
„SCARA“ robotai naudoja keturias servo ašis, kad jos judėtų kartu. Tai padeda joms atlikti tą patį darbą vėl ir vėl su atsargumu. Jos yra mažos ir greitos, todėl telpa ankštose erdvėse ir judriose surinkimo linijose.
Kaip veikia SCARA robotas: struktūra, ašys ir laisvės laipsniai
SCARA robotas yra keturių ašių pramoninis roboto rankena, kurios dvi horizontalios sukamosios jungtys yra sudėtos ant lygiagrečių vertikalių ašių, todėl selektyvus atitikimas: ranka yra lanksti (suderinama) horizontalioje XY plokštumoje ir standi vertikalioje Z kryptimi. SCARA yra trumpinys, reiškiantis Atrankinio atitikties surinkimo roboto rankena (taip pat parašyta „Selective Compliance Articulated Robot Arm“). Šį dizainą pirmą kartą 1978 m. sukūrė profesorius Hiroshi Makino Jamanašio universitete Japonijoje; žr. Kas išrado pirmąjį SCARA robotą? už visą istoriją.
Kaip veikia SCARA robotas
„Selektyvus lankstumas“ yra esminis principas. Du nuosekliai sujungti svirties segmentai sukasi aplink vertikalią ašį, todėl įrankio centrinis taškas gali greitai pasisukti ir pasisukti į šoną, kad įstatytų detalę, o vertikalus rutulinis sraigtas (plunksna) standžiai laiko apkrovą nuo žemyn nukreiptos jėgos. Tipiškas paėmimo ir įdėjimo ciklas atliekamas keturiais etapais:
- Jungtys J1 ir J2 sukasi kartu, kad rankena būtų virš pasirinkimo taško XY plokštumoje.
- Z ašies plunksna nusileidžia ir galinis efektorius sugriebia detalę.
- Plunksna atsitraukia ir J1/J2 pasisuka į vietos tašką, o J4 riešas pasuka detalę į reikiamą orientaciją.
- Z ašis nusileidžia, detalė atleidžiama, o svirtis grįžta, kad pradėtų kitą ciklą.
Norėdami išsamiau susipažinti su judesiu ir palyginti jį su bendradarbiaujančiais robotais, žr. mūsų SCARA roboto veikimo principo vadovas.
Laisvės laipsniai (DOF) ir ašių pavadinimai
Standartinis SCARA robotas turi keturis laisvės laipsnius (4 laisvės laipsnius), susietus su keturiomis ašimis. Trys ašys nustato įrankio X, Y ir Z padėtį, o ketvirtoji – jo sukimąsi apie vertikalią ašį; rankena negali pakrypti ar suktis, ir būtent šis apribojimas lemia jo greitį. Vertikali ašis vadinama Z ašis nes jis judina įrankį tiesiai aukštyn ir žemyn Dekarto koordinačių sistemos Z kryptimi, suderindamas su staklėse ir CNC sistemose naudojama aukščio ašimi. Keturios ašys ir jų judesiai yra šie:
| Ašis / Dalis | Judėjimo tipas | Tipiškas diapazonas | Funkcija |
|---|---|---|---|
| J1 – Pagrindo / peties sąnarys | Rotaciniai | ±120° iki ±140° | Apsuka visą ranką aplink pagrindą, kad nustatytų pirmąją XY koordinatę. |
| J2 – Jungtis / alkūnės jungtis | Rotaciniai | ±140° iki ±150° | Suka dilbį, kad pasiektų tikslų XY tašką apskritimo formos darbo kontūre. |
| Z ašis – plunksninis / rutulinis sraigtas | linijinis | 100–400 mm eiga | Pakelia ir nuleidžia galinį efektorių; dideliu standumu išlaiko vertikalią apkrovą. |
| J4 – žasto galo riešo sąnarys (teta / T ašis) | Rotaciniai | ± 360 ° | Suka galinį efektorių, kad būtų galima orientuoti sugriebtą dalį. |
Dėl šio keturių ašių išdėstymo SCARA robotas užtikrina ±0.01–0.025 mm tikslumą atliekant plokštuminius darbus, tuo pačiu išlikdamas greitesnis ir pigesnis nei šešių ašių robotas. Kai užduočiai atlikti reikia visiško erdvinio orientavimo – pakreipimo, kampuotų priartėjimų ar sudėtingų 3D trajektorijų – geriau tinka šešių ašių robotas su 6 laisvės laipsnių; mūsų vadovas apie tai... Skirtumai tarp Dekarto, šešių ašių ir SCARA robotų paaiškina, kada kiekvieną pasirinkti.
SCARA robotai pramonėje
SCARA robotų pritaikymas
SCARA robotai yra svarbūs daugelyje pramonės šakų. Jie yra greiti ir labai tikslūs. Šie robotai atlieka darbus, kuriuos kiekvieną kartą reikia atlikti vienodai. Štai keli pagrindiniai jų naudojimo būdai:
-
Pasirinkite ir įdėkite: „SCARA“ robotai greitai ir atsargiai perkelia smulkias detales. Jie padeda surinkti elektroniką.
-
Mašinų aptarnavimas: Jie įdeda detales į mašinas ir jas išima. Tai pagreitina darbą.
-
Pakuotė: Šie robotai greitai sudeda daiktus į dėžes ar konteinerius.
-
apžiūra: SCARA robotai, naudodami kameras ir jutiklius, tikrina, ar produktai yra kokybiški.
Kitos pramonės šakos taip pat naudoja SCARA robotus specialiems darbams:
|
Pramoninis pritaikymas |
Tipinės atliekamos užduotys |
|---|---|
|
Mikroautomatika farmacijos pramonėje |
Smulkių detalių perkėlimas vaistų gamyboje ir tyrimuose; mažesnių nei 1 mm gabalėlių tvarkymas |
|
Maisto ir gėrimų pramonė |
Maisto perdirbimas ir pakavimas; naudojant saugias medžiagas ir lengvai valomas |
|
3D spausdinimo pagalba |
Pagalba spausdinant 3D; medžiagų išdėliojimas; apdailos darbai |
|
Laboratorijos automatika |
Mėginių ruošimas, švaros palaikymas ir darbas su laboratoriniais kompiuteriais |
|
Mažmeninės prekybos automatizavimas |
Prekių tvarkymas prekybos automatuose arba mažuose sandėliuose; objektų atpažinimo naudojimas |
„SCARA“ robotai taip pat padeda gaminti baterijas, gabenti prekes, gyvybės mokslų ir mašinų srityse. Pavyzdžiui, viena gamykla patobulino savo jutiklių liniją, naudodama „SCARA“ robotą su portaliniu robotu. Taip buvo pagaminta daugiau produktų ir sutaupyta vietos. Tai rodo, kaip „SCARA“ robotai padeda lanksčiau naudoti darbo zonas.
SCARA robotų privalumai
SCARA robotai, palyginti su kitomis robotų rankomis, turi daug privalumų. Dėl savo formos jie juda greitai ir yra labai tikslūs, daugiausia atliekant darbus iš vienos pusės į kitą. Štai keli pagrindiniai privalumai:
-
SCARA robotai puikiai tinka greitiems, pasikartojantiems ir didelio tikslumo darbams.
-
Dėl rankų konstrukcijos jie greičiau atlieka užduotis, todėl puikiai tinka daiktams paimti ir padėti.
-
Jie išlieka greiti net ir keldami sunkesnius daiktus, kitaip nei kai kurie kiti robotai.
-
SCARA robotai yra maži, todėl taupo vietą ir yra pigesni juos įrengti.
-
Juose yra varikliai ir valdikliai viduje, todėl juos lengva sumontuoti ir reikia mažiau laidų.
-
Juos paprasta programuoti ir prijungti, dažnai naudojant „plug-and-play“ principą.
-
SCARA robotams reikia mažiau taisymo, nes jie turi mažiau judančių dalių, o tai taupo pinigus.
-
Dėl didelio tikslumo jie padeda kontroliuoti kokybę ir sumažinti atliekas.
„SCARA“ robotai padėti įmonėms sumažinti išlaidas, nes reikia mažiau darbuotojų ir pagreitina darbą. Jie taip pat padidina darbo saugą atlikdami pavojingą darbą.
Realiame gyvenime elektronikos ir automobilių gamybos įmonės pastebėjo didelių patobulinimų. Pavyzdžiui, EVS3-400 SCARA robotas Padeda pakuoti ir perkelti trapias elektronines dalis. Tai leidžia dirbti tiksliau ir greičiau.
SCARA robotų apribojimai
SCARA robotai yra stiprūs, tačiau turi ir silpnų vietų:
-
SCARA robotai yra maži ir nepasiekia toli, todėl jų darbo zona yra ribota.
-
Naudingoji apkrova ribojama gamintojo nominalia verte, o ne nykščio taisykle. Duomenų lape nurodyta vertė yra maksimali masė, kurią gamintojas sertifikuoja nurodytomis sąlygomis, ir ji turi apimti ir galinį efektorių, ir ruošinį kartu – 6 kg nominali svirtis gali išlaikyti ne daugiau kaip 6 kg, ne daugiau. Svorio centro poslinkis nuo flanšo ir apkrovos inercijos momentas dar labiau sumažina naudojamą vertę; viršijant leistiną inerciją, greitis ir pagreitis sumažėja net tada, kai pati masė yra diapazone.
-
Judėjimas daugiausia horizontalus: vertikalus (Z) judesys yra trumpas, palyginti su horizontaliu siekiu, todėl aukštas krovimas, gilus įdėjimas ar darbas keliuose aukščio lygiuose gali nepakakti galimybių.
-
Jie nėra tokie lankstūs kaip 6 ašių robotai, todėl negali atlikti labai sunkių ar didelių darbų.
„SCARA“ robotai geriausiai tinka greitiems ir kruopštiems darbams su smulkiomis detalėmis ankštose erdvėse. Jie netinka darbams, kuriems reikia daug judėti ar kelti sunkius daiktus.
SCARA roboto pasirinkimas
Norint pasirinkti tinkamą SCARA robotą, reikia apgalvoti keletą svarbių dalykų. Štai keletas patarimų:
-
Naudingoji apkrova ir pasiekiamumas: Susumuokite galinį efektorių ir ruošinį, tada palyginkite bendrą sumą su gamintojo nurodyta naudingąja apkrova ir patikrinkite leistiną inercijos momentą bei leistiną svorio centro poslinkį esant numatomam greičiui, o ne tik viršutinę ribą. Siekis turi apimti kiekvieną ėmimo ir padėjimo tašką, įskaitant tvirtinimo įtaisus ir buferius.
-
Tikslumas ir tikslumas: Pasirinkite robotą, kuris būtų pakankamai tikslus jūsų darbui, pavyzdžiui, elektronikoje ar medicinoje.
-
Greitis ir ciklo laikas: Pagalvokite, kokiu greičiu robotas turi dirbti, kad pasiektų jūsų tikslus.
-
Kainos efektyvumas: Pasirinkite robotą, kuris atitiktų jūsų biudžetą ir poreikius.
-
Integracijos ir programavimo paprastumas: Raskite robotus, kuriuos lengva nustatyti ir naudoti.
-
Montavimo būdas: Stalo / grindų, sienos ir apversto (lubų) tvirtinimo negalima pakeisti – įsitikinkite, kad modelis atitinka jūsų reikiamą orientaciją ir kad suolas ar rėmas, ant kurio jis stovi, yra pakankamai standūs, kad būtų užtikrintas planuojamas pagreitis.
-
Vertikalus (Z) brūkšnys ir plunksna: Patikrinkite Z eigą, atsižvelgiant į aukščiausią pasirinktą ir giliausią įdėjimą, įskaitant griebtuvo ilgį ir tvirtinimo elemento arba dėklo aukštį, ir patikrinkite leistiną žemyn nukreiptą stūmimo jėgą bei sukimosi (θ) diapazoną ties antgaliu.
-
Aplinka ir apsauga: aplinkos temperatūra ir drėgmė, IP arba švarios patalpos apsaugos klasė, ESD reikalavimai ir tai, ar yra alyvos rūko, aušinimo skysčio, dulkių ar nuoplovos. Apsaugos klasė turi būti parenkama atsižvelgiant į realią linijos aplinką, o ne į nominalią.
-
Valdikliai ir sąsajos: skaitmeninių ir analoginių įėjimų/išėjimų skaičių, jūsų PLC ir linijos valdymo naudojamą lauko magistralės arba Ethernet protokolą, vaizdo sąsają ir jos kalibravimo darbo eigą bei programavimo ir mokymo aplinką, kurią turės prižiūrėti jūsų komanda.
|
Veiksnys |
Paaiškinimas |
|---|---|
|
Naudingoji apkrova |
Nominali apkrova turi apimti ir detalę, ir įrankį kartu, paliekant svorio centro poslinkio ir inercijos atsargą. Gamintojo nurodyta apkrova yra riba, o ne pradinis taškas. |
|
Greitis |
SCARA robotai yra vieni greičiausių, o tai puikiai tinka greitam darbui. |
|
Pėdsakas |
SCARA robotai paprastai yra mažesni nei kiti tokio paties veikimo atstumo robotai. |
|
Pakartojamumas |
Didelis tikslumas XY ašyje reikalingas tokiems darbams kaip elektronika. |
|
Artikuliacija |
SCARA robotai turi 4 ašis, puikiai tinka medžiagų paėmimui ir padėjimui, surinkimui ir išdėjimui. |
|
Darbo vokas |
Roboto veikimo spindulys turi apimti visas darbo zonos vietas. |
Tiekėjo pusėje „EVS SCARA“ linija yra 4 ašių ir priklauso 3–20 kg naudingosios apkrovos klasei, o jos ilgis – 400–1000 mm, skirta 3C surinkimui ir medžiagų tvarkymui. Platesnė „EVST“ linija pramoninių robotų asortimentas apima visą naudingosios apkrovos spektrą – nuo bendradarbiaujančių modelių iki sunkiųjų svirčių, tačiau tai yra kita gaminių klasė ir neturėtų būti suprantama kaip SCARA galimybė. Pakartojamumas, maksimalus greitis ir leistina inercija priklauso nuo modelio ir nurodomi duomenų lape – paprašykite lyginamo modelio duomenų lapo ir palyginkite panašų su panašiu.
Kaina ir tendencijos
SCARA kainodara nustatoma atsižvelgiant į naudingosios apkrovos klasę, pasiekiamumą, apsaugos klasę, valdiklio ir regėjimo parinktis bei į tai, kiek integracijos yra robote. Žemiau nurodytos kainos yra tik orientacinės rinkos ribos, skirtos biudžetui sudaryti – ne kainos pasiūlymai ir nesusijusios su jokiu konkrečiu prekės ženklu. Tiksli kaina priklauso nuo naudingosios apkrovos, pasiekiamumo ir konfigūracijos, ją patvirtina kiekviena konfigūracija. EVST pardavimai.
|
Modelio pakopa |
Tipiškas kainų diapazonas |
Naudingoji apkrova ir pasiekiamumo charakteristikos |
Tipiška konfigūracija |
|---|---|---|---|
|
Pradinio lygio |
$ 10,000 - $ 40,000 |
Paprasti darbai, nedidelis svoris ir nepasiekiamumas |
Paprastas surinkimas ir surinkimas; standartinis valdiklis, ribotas įvesties/išvesties pajėgumas ir nedaug parinkčių |
|
Vidutiniškai |
$ 40,000 - $ 60,000 |
Gali pakelti daugiau, atlikti sunkesnius darbus |
Didesnis pakartojamumas, didesnis greitis, daugiau įvesties / išvesties ir lauko magistralės parinkčių |
|
Aukštos klasės |
$ 60,000 + |
Išmanus valdymas, geresni jutikliai |
Naudojamas labai tiksliems darbams atlikti; turi regėjimo sistemas ir išmaniuosius jutiklius |
|
Naudoti robotai |
30–50 % pigiau nei nauja |
Priklauso nuo būklės ir garantijos |
Pigiau, bet gali neturėti naujų technologijų ar garantijos |
Pranešama, kad SCARA elemento atsipirkimo laikas paprastai yra nuo 6 iki 18 mėnesių, tačiau šis skaičius visiškai priklauso nuo pamainų modelio, darbo sąnaudų, ciklo laiko ir linijos panaudojimo – statistiką pagrindžkite savo ciklo laiko ir darbuotojų skaičiumi, o ne paskelbtu vidurkiu.
„SCARA“ robotai tampa vis išmanesni ir lengviau naudojami. Naujos tendencijos:
-
Dirbtinis intelektas sunkesniems darbams ir geresniam regėjimui.
-
Mašininis mokymasis, leidžiantis robotams savarankiškai priimti sprendimus.
-
Geresnės regėjimo sistemos, skirtos detalėms matyti ir judesiams planuoti.
-
Moduliniai dizainai, leidžiantys lengvai keisti nustatymus.
-
Didesnis saugumas žmonėms, dirbantiems su robotais.
-
Atvirojo kodo robotika, skirta lengvesniam programavimui ir sąrankai.
Paskelbtos prognozės rodo tolesnį SCARA robotų augimą – dažniausiai minimi skaičiai išaugs nuo maždaug 10 mlrd. JAV dolerių 2024 m. iki daugiau nei 16 mlrd. JAV dolerių iki 2030 m. Prognozės labai skiriasi segmentų apibrėžimu ir metodologija, todėl prieš naudodami konkrečios ataskaitos skaičius verslo plane, patikrinkite, kokie iš tikrųjų yra jos duomenys.
SCARA robotai yra greiti ir labai tikslūs. Jie taip pat gali atlikti daug skirtingų darbų. Tai padeda įmonėms dirbti geriau ir daryti mažiau klaidų. Tinkamo SCARA roboto pasirinkimas svarbu siekiant gerų rezultatų.
Dažnai užduodami klausimai
Ką reiškia SCARA?
SCARA reiškia „Selective Compliance Assembly Robot Arm“ (taip pat „Selective Compliance Articulated Robot Arm“). Pavadinimas apibūdina pagrindinę jos savybę: ji yra lanksti horizontalioje plokštumoje, bet standi vertikaliai, o tai tinka greitam surinkimui ir paėmimui bei įdėjimui.
Kam naudojamas SCARA robotas?
SCARA robotai puikiai tinka greitam lengvų detalių surinkimui, pakavimui ir paletizavimui, ypač elektronikos ir plataus vartojimo prekių srityse, kur horizontalus greitis ir vertikalus standumas yra būtent tai, ko reikia užduočiai atlikti.
Kiek ašių turi SCARA robotas?
Dauguma SCARA robotų turi keturias ašis: dvi sukamas jungtis, kurios judina ranką horizontalioje XY plokštumoje, vieną vertikalią Z ašį ir besisukantį riešą. Dėl šio keturių ašių išdėstymo SCARA robotai yra greiti ir tikslūs atliekant plokštumines užduotis.
Kuo skiriasi SCARA ir 6 ašių robotai?
SCARA robotas turi keturias ašis ir juda daugiausia horizontalioje plokštumoje labai dideliu greičiu, o 6 ašių robotas gali pasiekti beveik bet kokią orientaciją 3D vaizde, tačiau yra lėtesnis atliekant plokščius paėmimo ir įdėjimo darbus. SCARA pirmauja greičio ir kainos atžvilgiu atliekant plokštuminius darbus; žr. mūsų Dekartinių, šešiaašių ir SCARA robotų palyginimas.
Kiek kainuoja SCARA robotas?
SCARA robotų korpusai paprastai būna žemesni nei šešių ašių svirčių, o diegimo kaina padidėja pridėjus įrankius ir integraciją. Norėdami gauti išsamų robotų kainų suskirstymą, žr. mūsų robotinės rankos kainų vadovas.
Susipažinkite su SCARA robotų serija
- Kaip veikia SCARA robotas: veikimo principas ir kobotai
- SCARA ir Dekarto bei šešiaašiai robotai
- Kaip išsirinkti SCARA robotą
- Naudojant nebrangų SCARA robotą surinkimui ir padėjimui
- SCARA robotų pritaikymas pagal pramonės šakas
- 10 geriausių „SCARA“ robotų gamintojų 2026 m.
- Kas išrado pirmąjį SCARA robotą?