
Trumpai: Produktas važiuoja padėklu tiesiu konvejeriu ir sustoja vienoje stotyje po kitos. Robotas uždeda detalę ant korpuso, presavimo galvutė ją įstato, iš šono įeina vairuotojo blokas ir prisuka ją, robotas apverčia korpusą, įdeda spaustukus, į vietą įdedamas vidinis indas ir galiausiai robotas supakuoja gatavą gaminį į dėžę. Trys sprendimai nulemia tokią liniją: kaip paletė išdėstoma kiekvienoje stotyje, kuriems žingsniams iš tikrųjų reikalinga vaizdo registracija ir kaip apvertimas bei surinkimas ir įdėjimas atitinka ciklą. Planuojate liniją? Gaukite maketo ir ciklo laiko sąmatą.
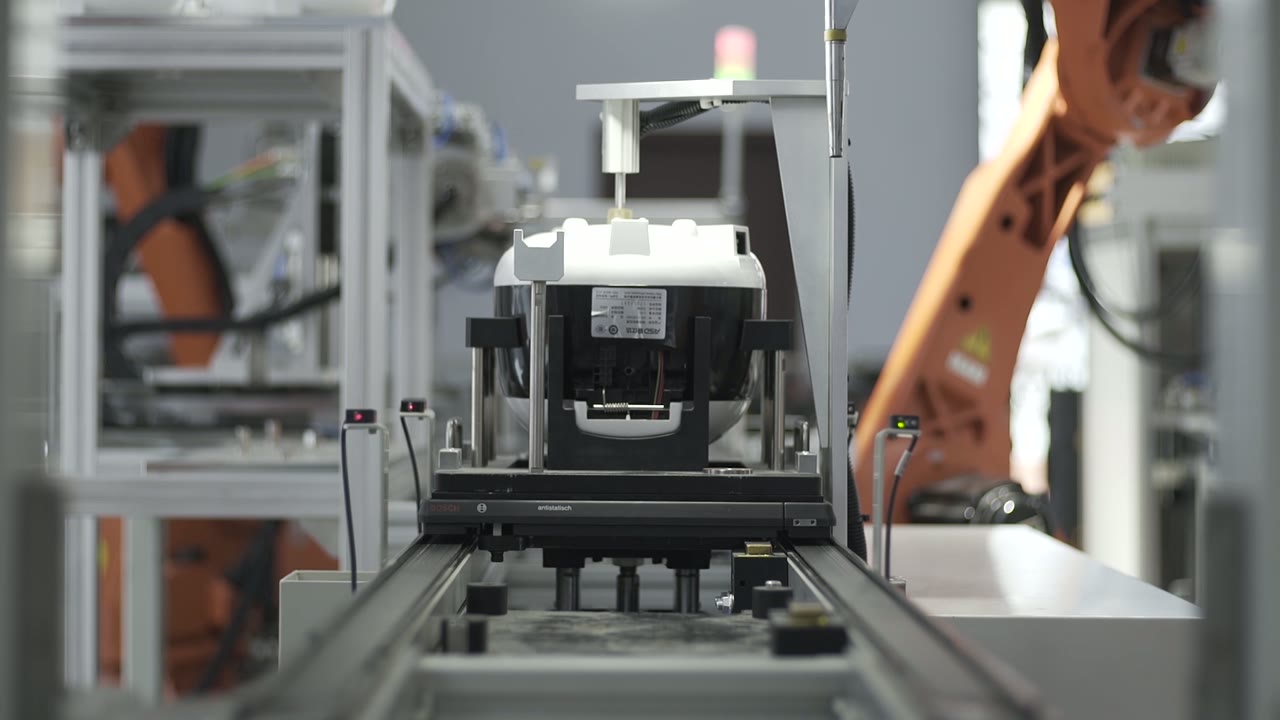
Iš pirmo žvilgsnio
| Produktas | Mažas buitinis prietaisas – lieto korpuso, vidinio puodo, dangtelio spaustukų |
| Procesas | Surinkimas, atsukimas ir pakavimas |
| transportas | Padėklai ant tiesaus varomo konvejerio |
| Automatika | Vienas robotas kiekvienoje stotyje, plius stacionarūs preso ir pavaros įrenginiai |
| Dalių tiekimas | Geležinkelio pakraščių lizdai šalia kiekvienos stoties |
| Tvarkymo | Paėmimas ir įdėjimas, prispaudimas prie įdėklo, varžtų sukimas iš šono, apvertimas, galutinis pakavimas |
| produkcija | Gatavi įrenginiai supakuoti į dėžes ir transportuojami nuo linijos |
| Bandymų stotis | Viena stotelė, kai įrenginys stovi vietoje ir prijungtas laidas |
Ši eilutė sprendžia problemą
Gatavi prietaisai yra ilga smulkių operacijų grandinė: įdėjimas, įdėjimas, įsukimas, apvertimas, užspaudimas, įdėjimas, bandymas, pakavimas. Kiekviena operacija yra paprasta. Sunkumas yra atlikti jas vienodai kiekvienam įrenginiui, kiekvienai pamainai ir iš naujo subalansuoti visą grandinę, kai produktas pasikeičia.
Padėklų linija atsako į šį klausimą fiksuodama eilę ir atskaitos tašką: produktas vieną kartą yra ant paletės, o viskas po to nurodo tą paletę. Stotys tampa keičiamomis vietomis, o produkto keitimas reiškia įrenginių ir programų keitimą, o ne žmonių mokymą iš naujo.
Kaip eina linija
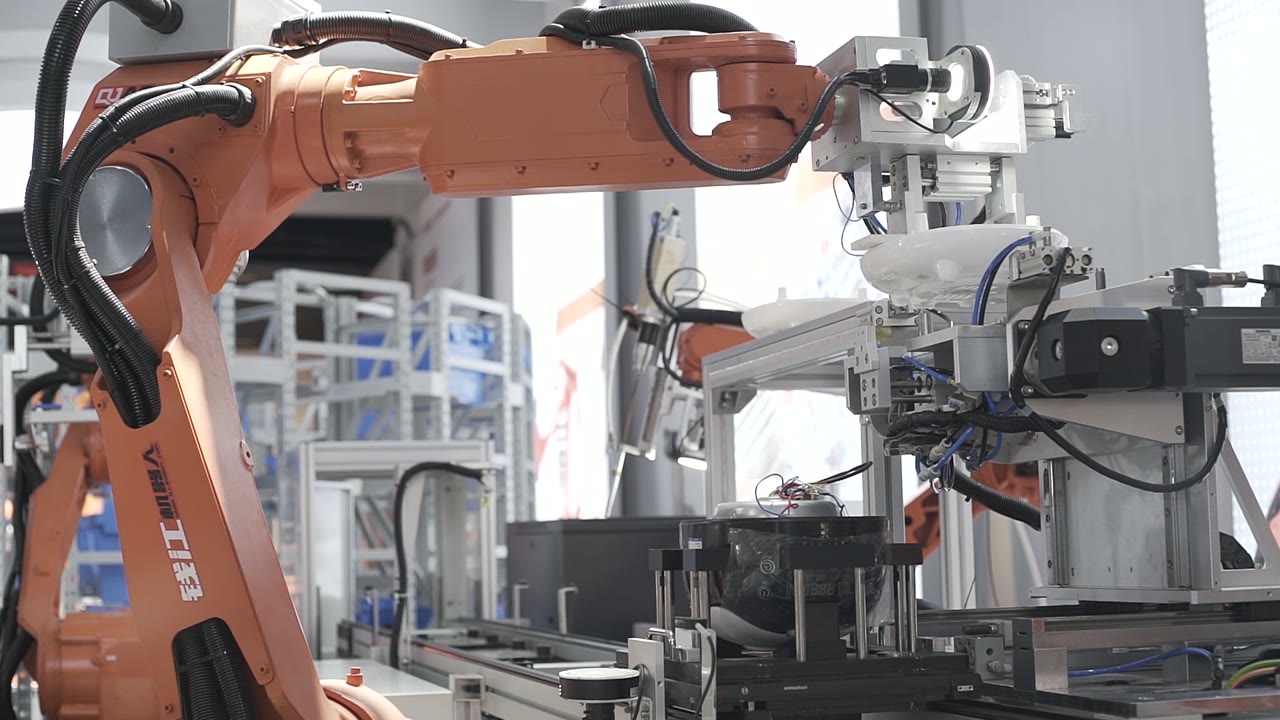
- Vieta. Robotas paima detalę iš linijos priekio esančio lizdo ir uždeda ją ant padėklo korpuso.
- Sėdynė. Preso galvutė nusileidžia iš viršaus ir įstato detalę.
- Varžtas. Atsuktuvų sukimo stotelėje elektrinis suktuvas įkišamas iš šono ant bėgelio, suka ir ištraukia varžtą.
- Indeksas. Padėklas neša įrenginį į kitą stotį.
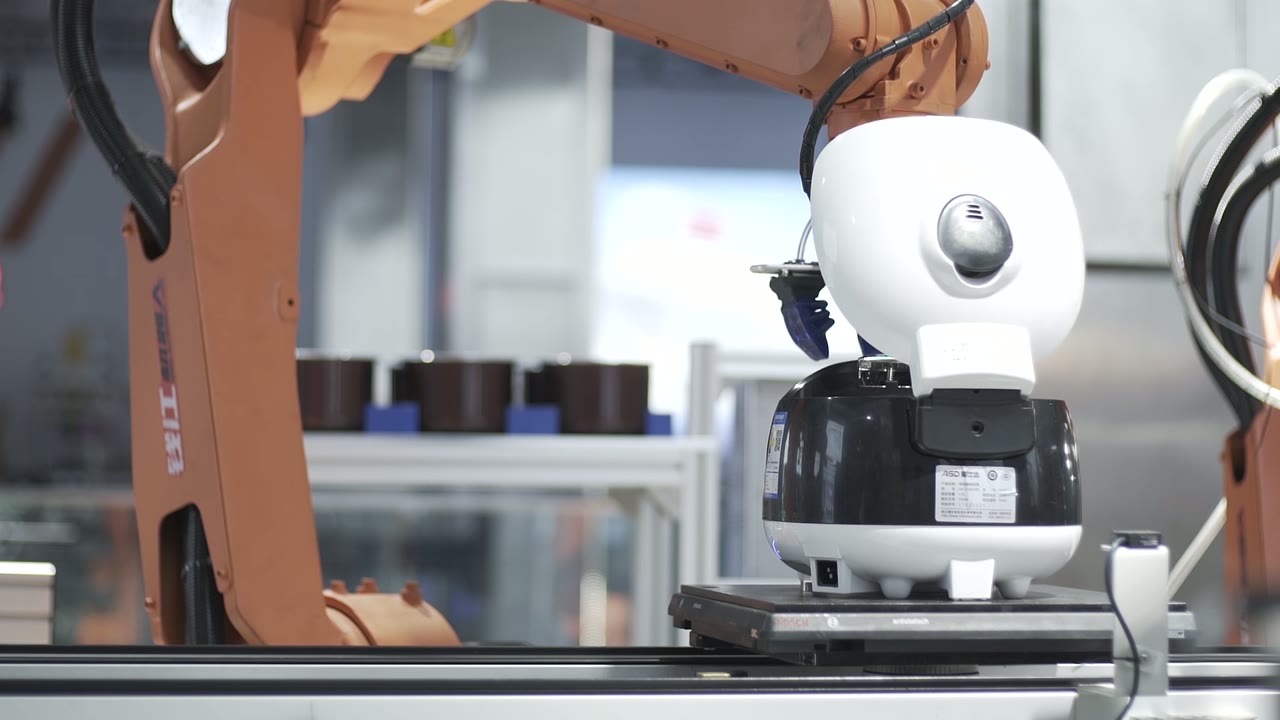
- Apversti. Vienoje stotelėje robotas apverčia kūną ir padeda jį atgal ant padėklo, kad kita pusė būtų į viršų.
- Klipas. Iš lizdo išimami maži dangtelio spaustukai ir įstumiami į vietą.
- Įterpti. Toliau robotas iš lizdų eilės pakelia vidinį vazoną ir įmeta jį į kūną.
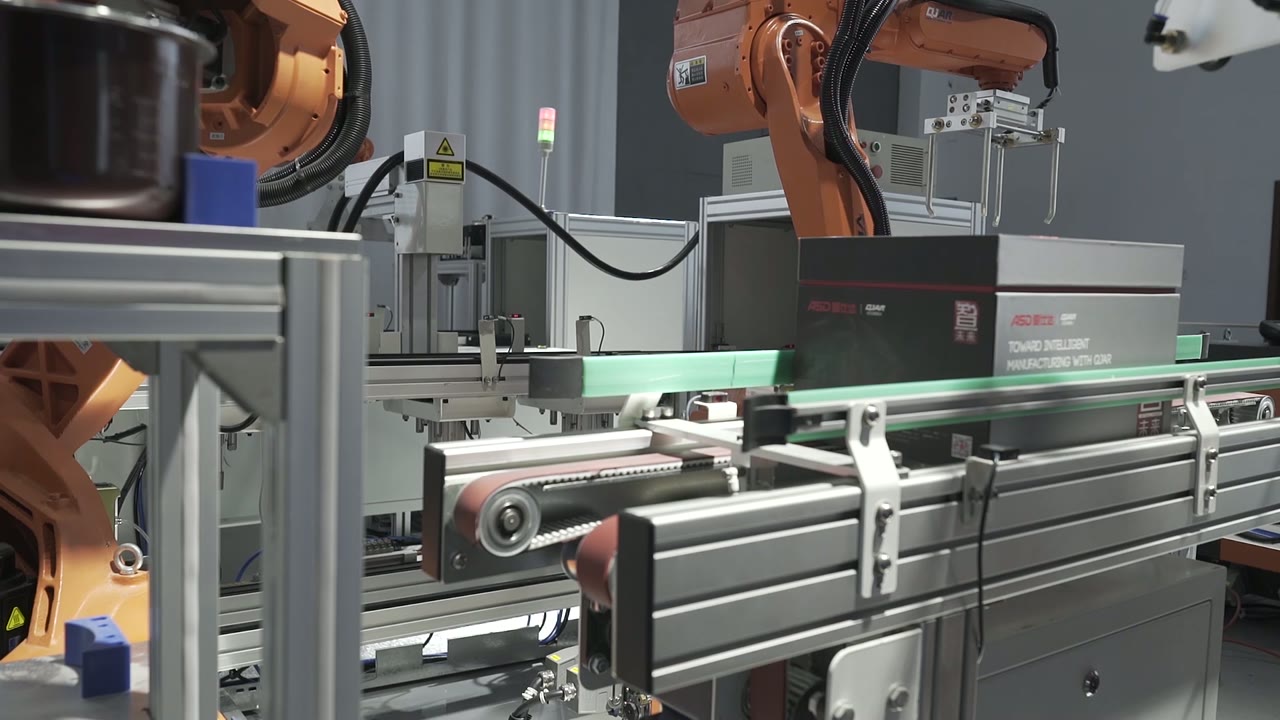
- Paketas. Galiausiai robotas pakelia gatavą vienetą į dėžę, o dėžės sustoja eilėje ir palieka liniją.
Trys dizaino sprendimai
1. Nuspręskite, ką paletė talpina, o ko ne.
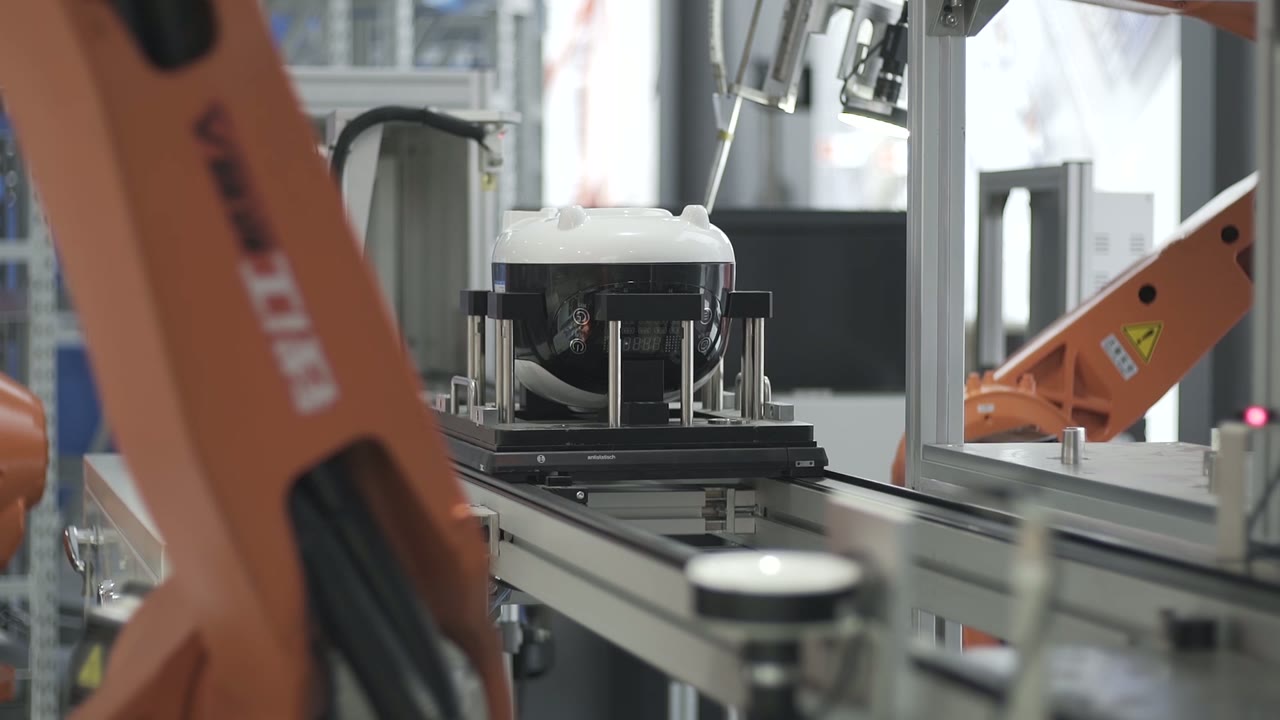
Kiekviena po pirmosios stoties esanti stotis pasitiki palete. Šį pasitikėjimą reikia užsitarnauti trijose vietose:
- Produktas ant paletės. Kaip gaminys laikomas: lizdas, kaiščiai, spaustukai – ir kiek jis gali judėti, kai yra įstatytas.
- Padėklas į stotį. Kaip padėklas sustabdomas ir pakeliamas arba prisegamas kiekvienoje stotyje. Sustabdymas prieš staigų stovą ir prisegamas prisegant yra įprastas reiškinys; tikslumas, kurį pasiekiate ten, yra tikslumas, kurį paveldi kiekviena stotis.
- Grąžinimas ir valymas. Padėklai grįžta atgal, susikaupia šiukšlių ir dėvisi. Susidėvėjusi vienos paletės padėties nustatymo įvorė rodo, kad viena stotelė sugenda viename iš dvidešimties įrenginių.
Klausimas, į kurį reikia atsakyti anksti: Kurioms operacijoms iš tikrųjų reikalingas griežtas tolerancijos lygis? Visiems kitiems darbams galima suteikti leidimą, ir leidimas yra pigus.
2. Įdėkite viziją ten, kur ji kažką parduoda
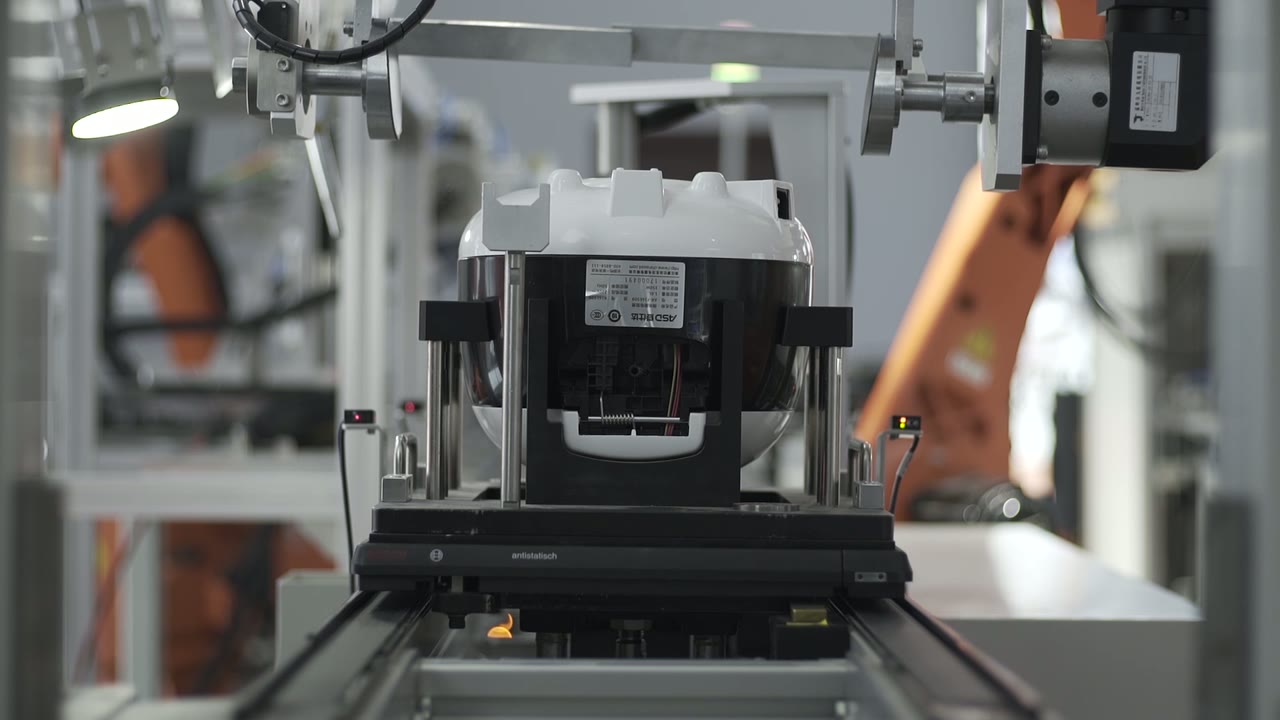
Vizija surinkimo linijoje atsiperka keliose konkrečiose vietose: kai detalė atkeliauja nežinomoje padėtyje, kai operacija turi rasti savybę, kuri juda atskaitos taško atžvilgiu, ir kai reikia aptikti defektą, kad padidėtų surinkimo vertė.
Jis vertas daug mažiau, kai darbą atliktų geras įtaisas. Lizdelyje, ant tam skirtos paletės, pateiktos detalės nereikia rasti – ją reikia laikyti. Naudingas testas: kokio gedimo apsaugo regėjimas ir kiek tas gedimas kainuoja, jei pasiekia kitą stotį?
Ta pati logika taikoma ir patikrinimui. Buvimo ir padėties patikrinimai po kritinio žingsnio paprastai atsiperka; kamera, pridėta dėl sudėtingos stoties išvaizdos, paprastai to nedaro.
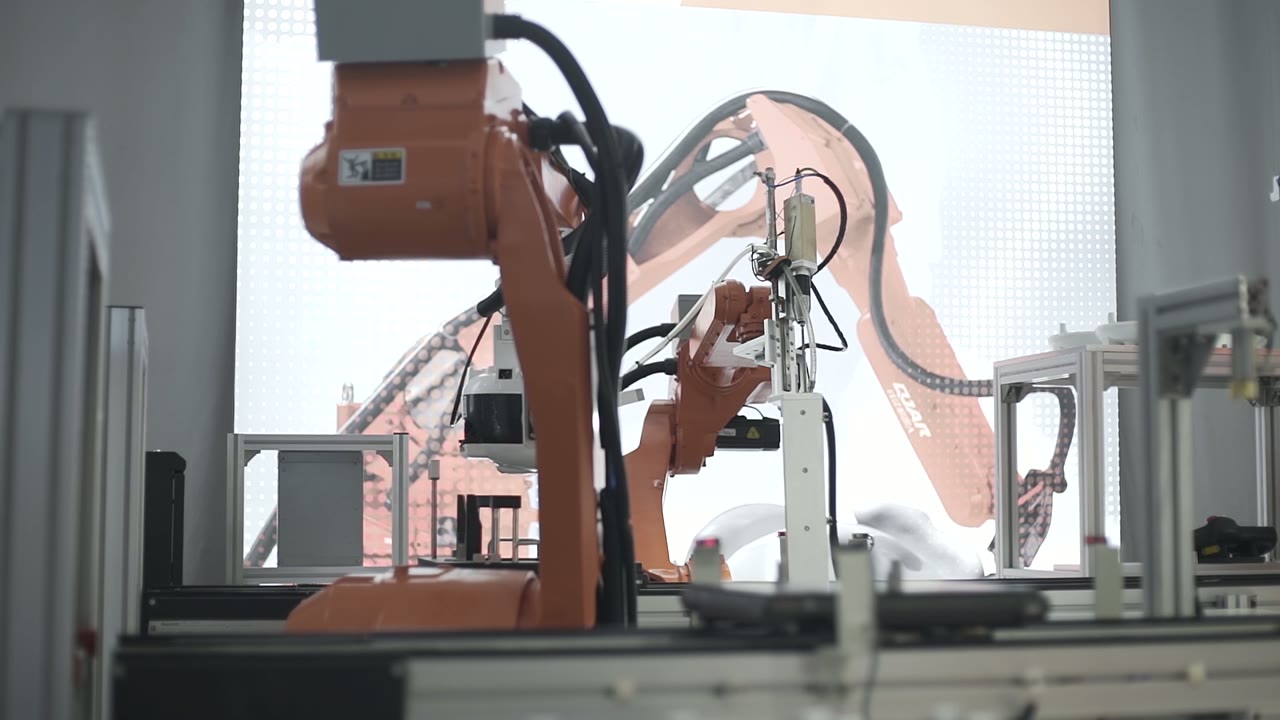
3. Balansiniai salto ir paėmimo bei palikimo judesiai lėčiausios stoties atžvilgiu
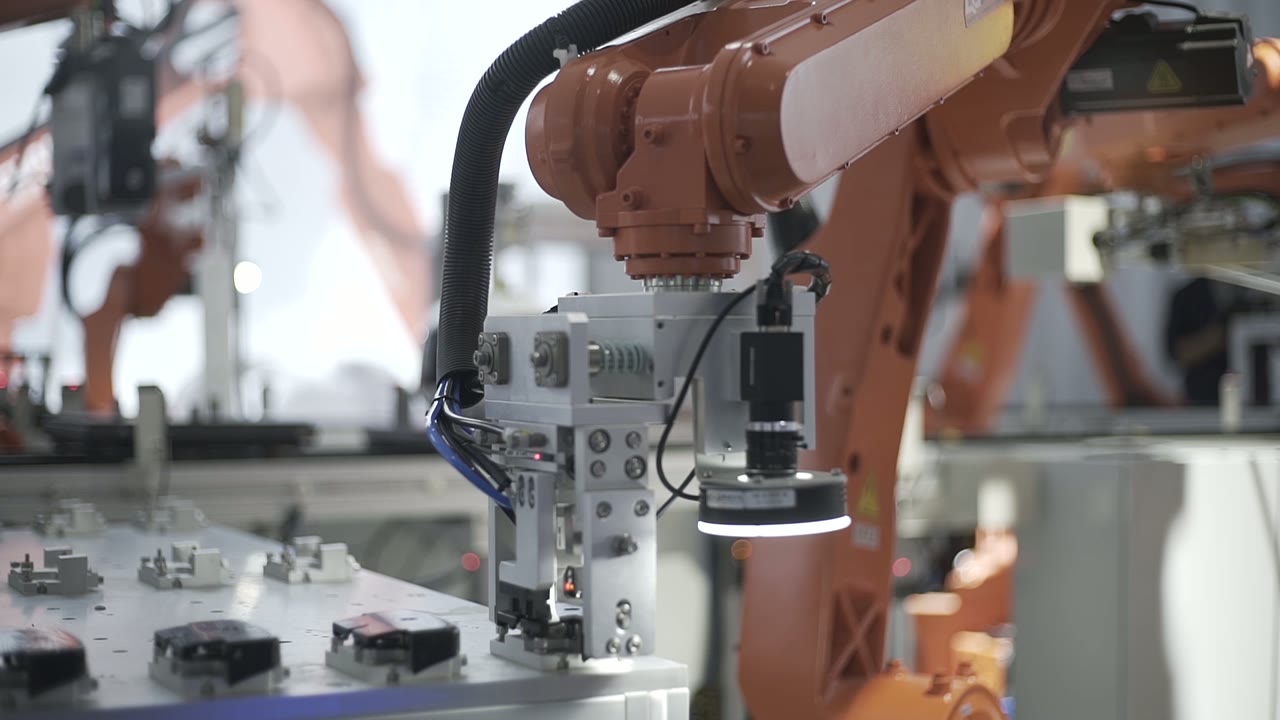
Linija važiuoja lėčiausios stoties tempu, o apvertimai ir ilgi paėmimo-įdėjimo judesiai tyliai tampa ta stotimi. Trys praktiniai patarimai:
- Skaičiuokite judesius, o ne operacijas. „Paprastas“ apvertimas yra paėmimas, pasukimas, vieta ir grįžimas – dažnai ilgesnis nei prieš tai atliktas atsukimas.
- Sujungti arba padalinti. Dvi trumpos operacijos vienoje stotyje gali būti atliekamos vienu robotu; vieną ilgą operaciją galima padalyti per dvi stotis, o ne sulėtinti visos linijos darbą.
- Perėjimo dizainas. Lizdų, griebtuvų ir programų skaičius dauginasi pagal variantų skaičių. Greito keitimo įrankiai ir vienas produkto pasirinkimo taškas leidžia perjungimui užtrukti kelias minutes, o ne visą pamainą.
Kada šis išdėstymas tinka – ir kada reikia atidžiau pažiūrėti
- Gerai tinka: stabilios gaminių šeimos su apibrėžta surinkimo tvarka, kiekiais, kurie pateisina atskirus lizdus ir tvirtinimo elementus, ir dalimis, kurias galima tvarkingai pateikti gamybos linijos pusėje.
- Įvertinkite toliau: daug variantų su skirtingais surinkimo užsakymais, urmu atkeliaujančios dalys, kurias pirmiausia reikia atskirti, operacijos, kurioms vis dar reikalingas žmogaus sprendimas (kosmetiniai patikrinimai, kabelių tiesimas), ir produktas, kurio kita karta pakeičia pagrindinį atskaitos tašką.
DUK
Kodėl paletės, o ne laisvai judantis konvejeris?
Kadangi produktas yra vieną kartą nustatomas, ir kiekviena stotis paveldi tą vietą. Laisvas transportas puikiai tinka produktui perkelti tarp rankinių stalų; robotams jis perkelia vietos nustatymo problemą į kiekvieną stotį.
Kur linija paprastai praranda laiką?
Stotyje, kurioje atliekamas ilgiausias vienas judesys – dažnai permetimas arba ilgas perėmimas – ir perėjimo metu. Abu šie sprendimai yra išdėstymo, o ne roboto sprendimai.
Ar kiekvienoje stotyje reikia roboto?
Ne. Stacionarūs įrenginiai – presavimo galvutės, bėginiai pavaros įrenginiai – yra pigesni ir greitesni, kai judesys visada yra tas pats. Robotai užima savo vietą ten, kur trajektorija keičiasi priklausomai nuo varianto arba kur viena ranka atlieka kelias užduotis.
Gaukite maketo ir ciklo laiko sąmatą
Siųskite mums:
- Surinkimo brėžinys ir surinkimo seka
- Dalių sąrašas su kiekvienos dalies pateikimo būdu (sudėtinė, padėklinė, didelė)
- Variantų skaičius ir perjungimo dažnis
- Dienos arba metinis kiekis, pamainos ir tikslinis linijos greitis
- Grindų planas su galimu ilgiu ir priešsrovinės bei pasrovinės įrangos padėtimi
Atsakysime pateikdami linijos išdėstymo pasiūlymą ir ciklo laiko sąmatą.
Gaukite maketo ir ciklo laiko sąmatą → arba elektroniniu paštu sales@evsrobot.com
Vaizdo įrašas nufilmuotas partnerio gamybos vietoje. Linijų skaičius, stočių laikas ir produktų duomenys iš tos vietos nėra vieši ir čia nepateikiami.