
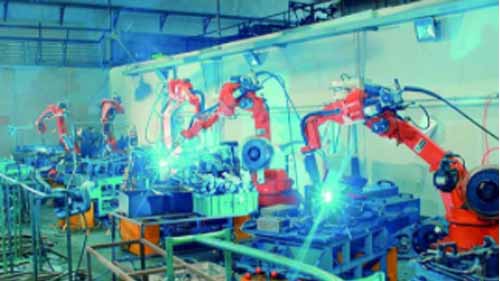
이제 귀하가 참여하는 거의 모든 제조 공정에 적합한 산업용 로봇을 찾을 수 있습니다. 그러나 중요한 점은 다양한 작업을 수행하는 데 어떤 유형의 로봇이 가장 적합한지 이해하는 것입니다. 불행하게도 로봇공학의 개념이 다소 복잡할 수 있기 때문에 대부분의 제조업체가 이 문제를 해결하려고 애쓰고 있습니다.
요컨대, 산업용 로봇 유연성, 도달 범위, 페이로드 용량과 같은 요소로 차별화됩니다. 선택할 때 이는 공장 운영과 비교하여 고려해야 할 설계 요소일 가능성이 높습니다. 공장에 적합한 선택을 하는 데 도움이 되도록 놓칠 수 없는 로봇 유형 목록과 적용 방법을 소개합니다.
다 관절 로봇
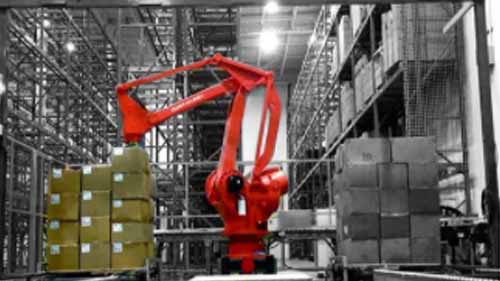
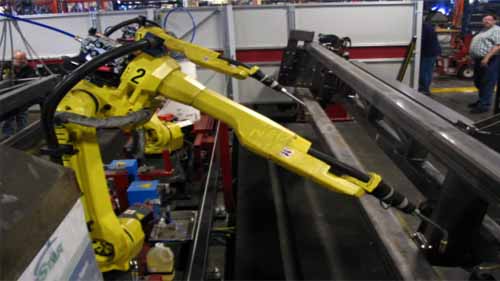
다관절 로봇은 수많은 회전 관절로 구성된 유연성이 뛰어난 로봇입니다. 이러한 관절을 사용하면 여러 평면을 따라 이동할 수 있으므로 관절 수에 따라 최대 10개의 축을 가질 수 있습니다. 6축 로봇 현재 가장 널리 사용되는 다관절 로봇이지만 최신 디자인은 7축으로 발전했습니다. 로봇 팔은 내부에 장착된 여러 모터로 구동됩니다.
다관절 로봇이 갖는 높은 민첩성은 복잡한 산업 응용 분야에 이상적인 후보가 됩니다. 그들은 가공 기계의 물체에 접근하기 위해 아래, 위 또는 피치와 요로 손을 뻗을 수 있으며 인간의 손과 마찬가지로 다양한 작업을 수행할 수 있습니다. 이는 작업에 해당하는 다양한 팔 끝 도구를 사용하여 더욱 향상됩니다.
또한 시중에서 판매되는 고품질 다관절 로봇은 잘 관리된 코드, 침투 방지 및 밀봉된 조인트를 갖추고 있습니다. 따라서 이 제품은 고습, 고열 및 클린룸 산업 공정에 적용할 수 있는 자격을 갖추고 있습니다. 유연성 덕분에 공장 공간에 이상적인 방식에 따라 다양한 방식으로 장착할 수도 있습니다.
장점 :
- 높은 유연성
- 복잡한 작업을 수행할 수 있음
- 다양한 산업 공정에 적합한 다양한 설치 스타일
단점 :
- 무게와 여러 관절 관절로 인해 속도가 느려질 수 있습니다.
- 그것들은 비싸다
추천 용도
다관절 로봇의 유연성을 활용하여 다음과 같은 작업을 자동화할 수 있습니다.
- 머신 텐딩
- 포장 제품
- 제품 검사
- 제품 조립
스카라 로봇

SCARA 로봇은 선택적 규정 준수 관절형 로봇 팔입니다. 이 약어는 X축과 Y축을 따라 이동할 수 있지만 Z축에서는 고정된 제한된 유연성을 나타냅니다. 이는 SCARA 로봇 팔이 왼쪽, 오른쪽, 앞뒤로 움직일 수 있음을 의미합니다. Z축의 강성은 수직으로도 움직일 수 있지만 고정된 축에서는 움직일 수 있음을 의미합니다. 작업 범위가 작고 크기가 작기 때문에 SCARA 로봇은 매우 빠릅니다.
이러한 설계 조항은 다음과 같습니다. SCARA 로봇 소형 부품의 산업 조립에 적합합니다. 예를 들어 회로 기판 제조 시 SCARA 로봇은 트레이에서 미세 부품을 골라 기판에 삽입하도록 프로그래밍할 수 있습니다. 조립 외에도 두 평행 평면 사이에서 물체를 이동해야 하는 반복 작업에도 적용할 수 있습니다.
장점 :
- 컴팩트한 작업 범위
- 그들은 빨리 작동
- 높은 정밀도와 반복성을 가지고 있습니다.
단점 :
- 일반적으로 페이로드 용량이 낮습니다.
- 제한된 유연성으로 인해 적용 가능성이 제한됨
추천 용도
- 제품 부품 조립
- 제품 검사
- 픽 앤 플레이스
델타 로봇
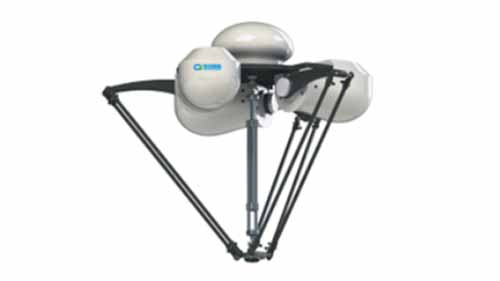
델타 로봇은 고정 베이스에 장착된 3개의 평행 로봇 팔로 구성됩니다. 로봇 팔에는 프리즘형 조인트와 회전형 조인트가 모두 있으며 베이스 내부에 장착된 3개의 모터로 구동됩니다. 이 디자인은 델타 로봇의 팔에 추가적인 안정성을 제공하지만 X축과 Y축에서만 유연성을 허용합니다. 하지만 암이 아닌 베이스에 모터를 장착해 암이 가벼워서 델타 로봇의 속도는 매우 빠르다.
의 디자인 델타 로봇 로봇 팔이 아래로 늘어지도록 머리 위에 장착해야 합니다. 이는 컨베이어 벨트에서 제품을 분류하는 것과 같은 인라인 산업 기능에 적합한 후보입니다. 또한 정확성과 전반적인 성능을 향상시키기 위해 센서나 시각 시스템과 같은 추가 기능을 사용하여 혁신적으로 사용자 정의할 수도 있습니다.
장점 :
- 고속 작동
- 컴팩트한 작업 범위
- 고정밀
단점 :
- 도달범위가 제한되어 있습니다.
- 제한된 유연성
- 작은 페이로드만 처리할 수 있습니다.
데카르트 로봇
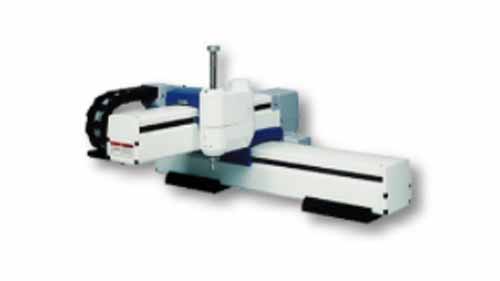
출처: processsolutions.com
데카르트 로봇은 입방체 작업 범위를 차지합니다. 현장에서 조립되며 특정 용도에 맞게 맞춤화할 수 있습니다. 이는 서로 수직으로 배치된 3개 이상의 선형 액추에이터로 구성됩니다. 이러한 이유로 데카르트 로봇은 한 번에 하나의 축을 따라서만 이동할 수 있습니다.
직교 로봇을 수직, 수평 또는 머리 위로 장착할 수 있습니다. 그러나 머리 위에 장착하면 기능은 거의 동일하지만 갠트리 로봇이라고 합니다. 또한 이 설치 단계에서 스트로크 길이 및 작동 속도와 같은 사용자 정의 세부 사항이 설정됩니다.
다관절 로봇과 달리 데카르트 로봇은 제한된 기동만 수행할 수 있습니다. 예를 들어, 부품에 손을 뻗어 부품을 돌릴 수 없습니다. 프로그래밍도 똑같이 복잡할 수 있지만 사전 프로그래밍되거나 제공되는 모델을 탐색할 수 있습니다. 별도의 프로그래밍 도구.
장점 :
- 다양한 설치 가능성
- 고정밀
- 특정 작업에 맞게 사용자 정의할 수 있습니다.
단점 :
- 설치 및 프로그래밍이 복잡할 수 있음
- 한 번에 하나의 축만 이동할 수 있습니다.
- 복잡성으로 인해 소규모 기업에서는 접근하기 어려울 수 있습니다.
추천 용도
- 3D 인쇄
- 작업 선택 및 배치
- 제품 검사
극지 로봇
출처: prezi.com
폴라 로봇은 4가지 주요 부분으로 구성됩니다. 회전 베이스, 승강 피벗, 망원경처럼 확장 및 축소할 수 있는 암 및 후퇴 붐으로 구성됩니다. 로봇 베이스 주변 영역까지만 확장할 수 없기 때문에 간단한 작업에 사용됩니다. XYZ 축을 따라 이동할 수 있지만 로봇 팔이 도달할 수 있는 지점은 로봇 베이스에서 얼마나 멀리 늘어날 수 있는지에 따라 결정됩니다.
극좌표 로봇의 작업 각도는 구형입니다. 크기와 수행하는 작업에 따라 공장 바닥이나 테이블 위에 설치할 수 있습니다. 팔의 구조와 후퇴 동작으로 인해 Polar 로봇은 많은 동작이나 높은 반복성이 필요하지 않은 작업에서 더 나은 성능을 발휘합니다.
장점 :
- 극지 로봇의 팔은 물체 위나 아래에서 움직일 수 있습니다.
- 상당한 작업 범위를 다룰 수 있습니다.
단점 :
- 낮은 정확도와 반복성
- 상대적으로 느립니다.
- 적용 범위가 제한되어 있습니다.
추천 용도
- 스폿 용접
- 교련
- 다이 캐스팅
사출 성형
원통형 로봇
출처: pishrobot.com
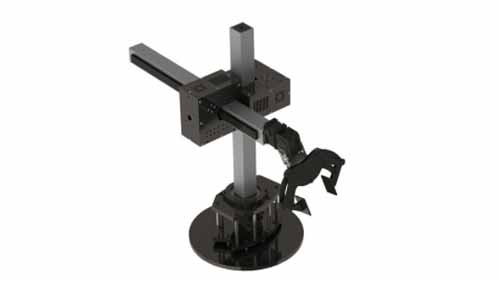
원통형 로봇의 구조는 회전 조인트를 사용하여 베이스에 장착된 회전 샤프트로 구성됩니다. 회전 샤프트는 회전 샤프트를 따라 확장, 수축 및 수직으로 이동할 수 있는 로봇 암에 수직으로 추가로 연결됩니다.
이 컴팩트한 디자인 덕분에 원통형 로봇은 공장 바닥 공간이 많지 않은 소규모 공장에 적합한 선택입니다. 또한 로봇 팔을 360° 평면을 따라 움직이는 회전 샤프트 덕분에 상당한 원통형 작업 공간을 커버합니다. 즉, 원통형 로봇은 팔의 유연성이 거의 없기 때문에 움직임이 제한됩니다. 결과적으로 이를 적용할 수 있는 산업 공정은 소수에 불과합니다.
장점 :
- 360° 작업 범위를 커버할 수 있습니다.
- 더 큰 설계로 큰 페이로드를 처리할 수 있음
- 컴팩트한 구조로 공간을 거의 차지하지 않습니다.
단점 :
- 제한된 유연성
- 제한된 응용 프로그램
- 낮은 정확도와 반복성
추천 용도
- 기계 로딩 및 언로딩
- 파운드리 애플리케이션
- 다이 캐스팅
협업 로봇
출처 : Pinterest
로봇은 무한히 유익하면서도 제조업 다양한 위험을 초래할 수도 있습니다. 인간 노동자와 같은 공간에서 일해야 하는 공장 운영에서는 더욱 그렇습니다. 이들의 '맹목적인' 움직임은 종종 직원의 부상을 초래하고 심지어 개별 로봇 간의 충돌을 초래하기도 합니다.
더욱이, 산업용 로봇의 초기 설계에서는 인간의 개입 없이 작동하는 로봇만을 구상하는 것처럼 보였습니다. 결과적으로, 그것들은 뚜렷한 날카로운 모서리로 만들어졌고, 전체적으로 그들의 디자인은 특히 인간 친화적이지 않았습니다. 그러나 연구 결과에 따르면 제조 공정은 인간 노동력과 로봇 능력의 다양한 강점을 통합함으로써 큰 이점을 얻을 수 있다는 것이 입증되었습니다.
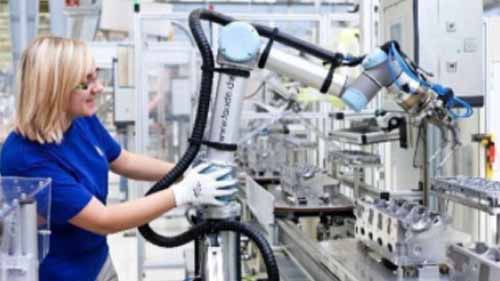
협동로봇의 개념은 이러한 딜레마를 해결하려고 합니다. 정의에 따르면, 협동로봇은 안전과 작동 측면에서 인간 친화적으로 설계된 로봇입니다. 따라서 협동로봇은 반드시 얼마나 많은 축을 가지고 있는지에 따라 정의되는 것이 아니라 인간과 얼마나 잘 협력할 수 있는지에 따라 정의됩니다.
협동로봇의 주요 특징은 다음과 같습니다.
둥근 모서리 - 모서리가 매끈하게 다듬어졌고 일부는 플라스틱으로 균일하게 싸여 있습니다. 이렇게 하면 작업자가 로봇 옆에서 작업하는 동안 우연히 로봇에 부딪혀 부상을 입을 가능성이 줄어듭니다.
모션 센서 - 협업 로봇의 로봇 팔에는 작업 범위 내에 사람이나 장애물이 있는지 감지하는 모션 센서가 장착되어 있습니다. 센서는 장애물이 얼마나 멀리 있는지에 따라 팔을 늦추거나 멈추게 할 수 있습니다.
소음 감소 - 높은 데시벨의 소음은 인간의 청력에 해로울 수 있습니다. 직원과 로봇이 안전하게 함께 작업할 수 있도록 협업 설계 로봇은 소음을 최대한 최소화하도록 제작되었습니다.
장점 :
- 다른 로봇보다 안전해요
- 인간과 로봇의 능력을 모두 활용하여 공장에 더 많은 가치를 제공합니다.
- 저소음 설계 기능은 일반적으로 공장 현장 환경을 개선합니다.
- 그들은 조밀한 구조를 가지고 있습니다
단점 :
- 추가 기능을 고려하면 비용이 많이 들 수 있습니다.
맺음말
각 유형의 산업용 로봇은 다양한 응용 분야에 대한 솔루션 세트를 제공합니다. 작동 방식을 더 명확하게 이해하면 어느 것이 공장의 요구 사항에 가장 적합한지 식별하는 것이 훨씬 쉽습니다. 즉, 귀하가 얻는 작업 결과물의 품질은 귀하가 투자하는 로봇의 품질만큼만 좋을 것입니다. 산업용 로봇 제조업체 이는 고품질의 투입물을 사용하고 혁신적인 솔루션을 제공합니다.