
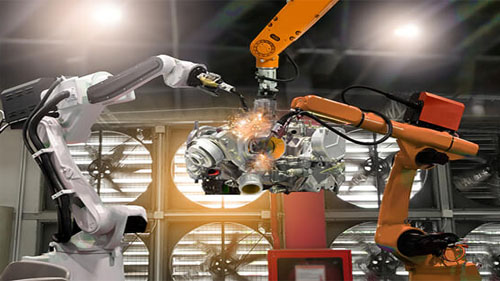
제조 산업에서는 다양한 프로세스를 자동화하는 로봇을 흔히 볼 수 있습니다. 이러한 로봇 공학은 회사의 프로세스를 간소화하고 부상 위험을 줄이는 데 유용합니다. 그러한 회사에서 사용되는 대부분의 로봇 공학은 다음과 같은 분야에서 사용되는 로봇 팔입니다. 픽 앤 플레이스, 조립 및 포장 그중에서도. 이러한 로봇 팔과 관련하여 명심해야 할 몇 가지 측면이 있습니다. 그 중 하나가 영화에 등장하는 로봇 손목이다. 로봇 팔. 대부분의 사람들은 로봇 팔의 매우 중요한 부분에 대해 잘 모릅니다. 이 간단한 기사에서 우리는 그것이 무엇인지, 그리고 그것이 무엇을 수반하는지에 대해 더 자세히 설명할 것입니다.
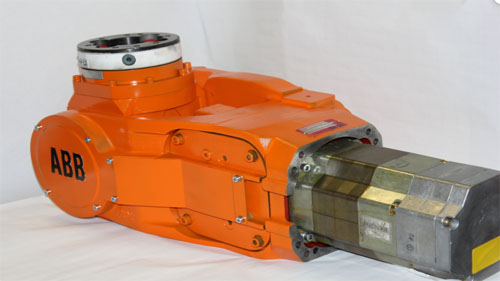
로봇 손목이란?
출처: www.k-and-s.com
로봇 팔로 작업할 때 일반적으로 사용되는 두 가지 중요한 구성 요소가 있습니다. 여기에는 몸체와 팔 자체가 포함됩니다. 팔에는 다양한 방향으로 움직일 수 있는 다양한 관절을 갖춘 로봇 손목이 있습니다. 이 움직임을 통해 로봇 손목은 엔드 이펙터 그건 맨 마지막에 첨부합니다. 이는 로봇 팔이 수행하는 데 필요한 다양한 작업을 수행하는 데 도움이 됩니다. 이는 모두 공통 목표를 달성하기 위해 각자의 역할을 수행하는 다양한 부분으로 구성된 시스템입니다. 로봇 팔에 장착된 로봇 손목에는 최소 2~3개의 소형 관절이 있어 다양한 응용 분야에서 원활하게 작동할 수 있습니다.
로봇 손목 메커니즘
출처: www.brainkart.com
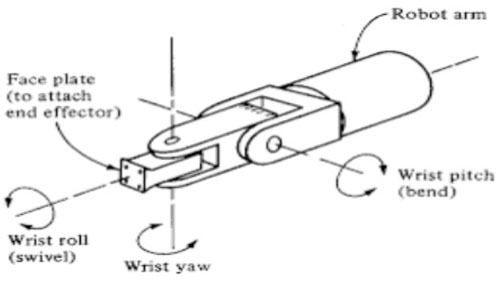
The 로봇 손목 메커니즘 조작기의 큰 부분이며 다양한 응용 분야에 맞게 엔드 이펙터의 방향을 지정하는 데 사용됩니다. 이 메커니즘은 축을 중심으로 회전하는 팔과 다양한 방향으로 다양한 움직임을 가능하게 하는 관절을 갖춘 팔로 구성됩니다. 사용 중인 로봇 손목 메커니즘은 다양한 작업 환경에 노출됩니다. 사용 중에 다양한 진동에 노출된다는 것을 알 수 있습니다. 이러한 진동은 로봇 손목과 그 기능에 부정적인 영향을 미칠 수 있습니다.
로봇 손목이 최상의 상태로 작동하는지 확인하는 가장 좋은 방법은 성능을 주의 깊게 연구하는 것입니다. 그것을 다른 대상으로 삼아라 짐에 무게를 싣다 엔드 이펙터가 어떻게 작동하는지 확인하기 위해 운반됩니다. 이는 당신이 그것을 측정하는 데 도움이 될 것입니다 페이로드 손상을 방지하기 위해 올바른 장소에서 사용할 수 있습니다. 또한 조작기와 로봇 손목이 올바르게 구성되었는지 확인해야 합니다. 명심해야 할 손목 구성 중 일부는 다음과 같습니다.
롤
이 구성을 라고도 합니다. 손목 회전. 팔 축을 중심으로 손목 메커니즘이 회전하는 것이 특징입니다.
피치
손목 메커니즘 구성의 피치를 피치라고도 합니다. 손목 굽힘. 손목이 상하로 회전하는 것이 특징입니다.
편주
와 더불어 편주, 손목 움직임과 회전은 오른쪽과 왼쪽에만 적용됩니다.
표기법 TRL
TRL 표기법에는 수직 축과 수평 축 모두에서 회전할 수 있는 슬라이딩 암이 있습니다.
표기법 TLO
이를 통해 로봇 손목은 수직 기둥을 기준으로 작동합니다. 이를 통해 손목은 작업에 따라 위아래로 또는 안팎으로 움직일 수 있습니다.
표기법 LOO
LOO 표기법은 손목이 서로 다른 방향으로 움직일 수 있게 해주는 세 개의 슬라이딩 관절로 구성됩니다. 세 개의 슬라이딩 조인트 중 두 개는 직교합니다. 주로 직선형 로봇과 X, Y, Z 로봇에서 발견됩니다.
로봇팔 손목 구성의 중요성
출처: www.researchgate.net
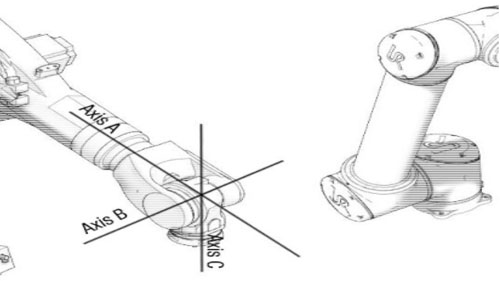
사용 중인 로봇 팔의 품질이 우수하고 정확하게 설계되었는지 확인하는 것이 중요합니다. 여기서 고려해야 할 가장 중요한 요소 중 하나는 작업할 손목 구성입니다. 손목이 특정 요구 사항에 맞게 구성되었는지 확인해야 합니다. 엔드 이펙터는 손목이 움직이는 방향으로만 움직인다는 것을 기억하세요. 이는 올바른 구성을 통해 엔드 이펙터가 다음을 수행할 수 있음을 보여줍니다. 픽 앤 플레이스 정확하게.
또한 올바른 손목 구성은 부상 위험과 로봇 팔 손상을 줄이는 데 도움이 됩니다. 특정 작업을 위해 손목이 어느 방향으로 움직여야 하는지 결정하고 필요에 맞게 수정하십시오. 로봇 손목은 로봇 팔의 필수적인 부분이므로 보다 부드럽고 원활한 자동화 프로세스를 위해 구성 요구 사항을 확인하십시오.
맺음말
로봇 손목은 다양한 자동화 작업을 위해 로봇 팔과 조작기를 사용할 때 중요한 측면입니다. 로봇 손목이 작동하기 전에 고려해야 할 다양한 구성이 특징입니다. 이는 엔드 이펙터를 올바른 방향으로 이동하도록 설계된 최상의 구성으로 작업하는 데 도움이 됩니다. 로봇 팔을 구입할 때 다음을 고려하십시오. 로봇팔 제조사 원하는대로 구성하십시오. 이를 통해 비즈니스 프로세스에서 쉽게 사용할 수 있습니다.