
რობოტული შესაკრავის განლაგება არასრულია მანამ, სანამ ხელსაწყო არ დატოვებს ჭანჭიკის თითოეულ პოზიციას და მიაღწევს შემდეგს მთელი კორპუსის გათვალისწინებით. შესაკრავის თავის მიღწევა მხოლოდ ერთ წერტილს წყვეტს. სასარგებლო მიმოხილვა განასხვავებს ღერძულ მიდგომას, გაყვანას და ადგილმდებარეობებს შორის ორიენტაციის ცვლილებას, შემდეგ კი აფასებს შეერთების ხარისხს ცალკეული მოთხოვნებისა და ჩანაწერების გამოყენებით.
გრძელი ინსტრუმენტი განლაგების ნაწილია
00:06 წუთზე ვიდეოში ნაჩვენებია სამუშაო მაგიდაზე, კორპუსის ზემოთ, გრძელი შესაკრავი ხელსაწყო. ხელსაწყოს კორპუსი და მიმდებარე სამუშაო ნაწილის გეომეტრია ერთად ჩანს. სურათზე არ არის მოცემული ზომები, ჭანჭიკების სპეციფიკაციები ან გაზომილი კლირენსი.
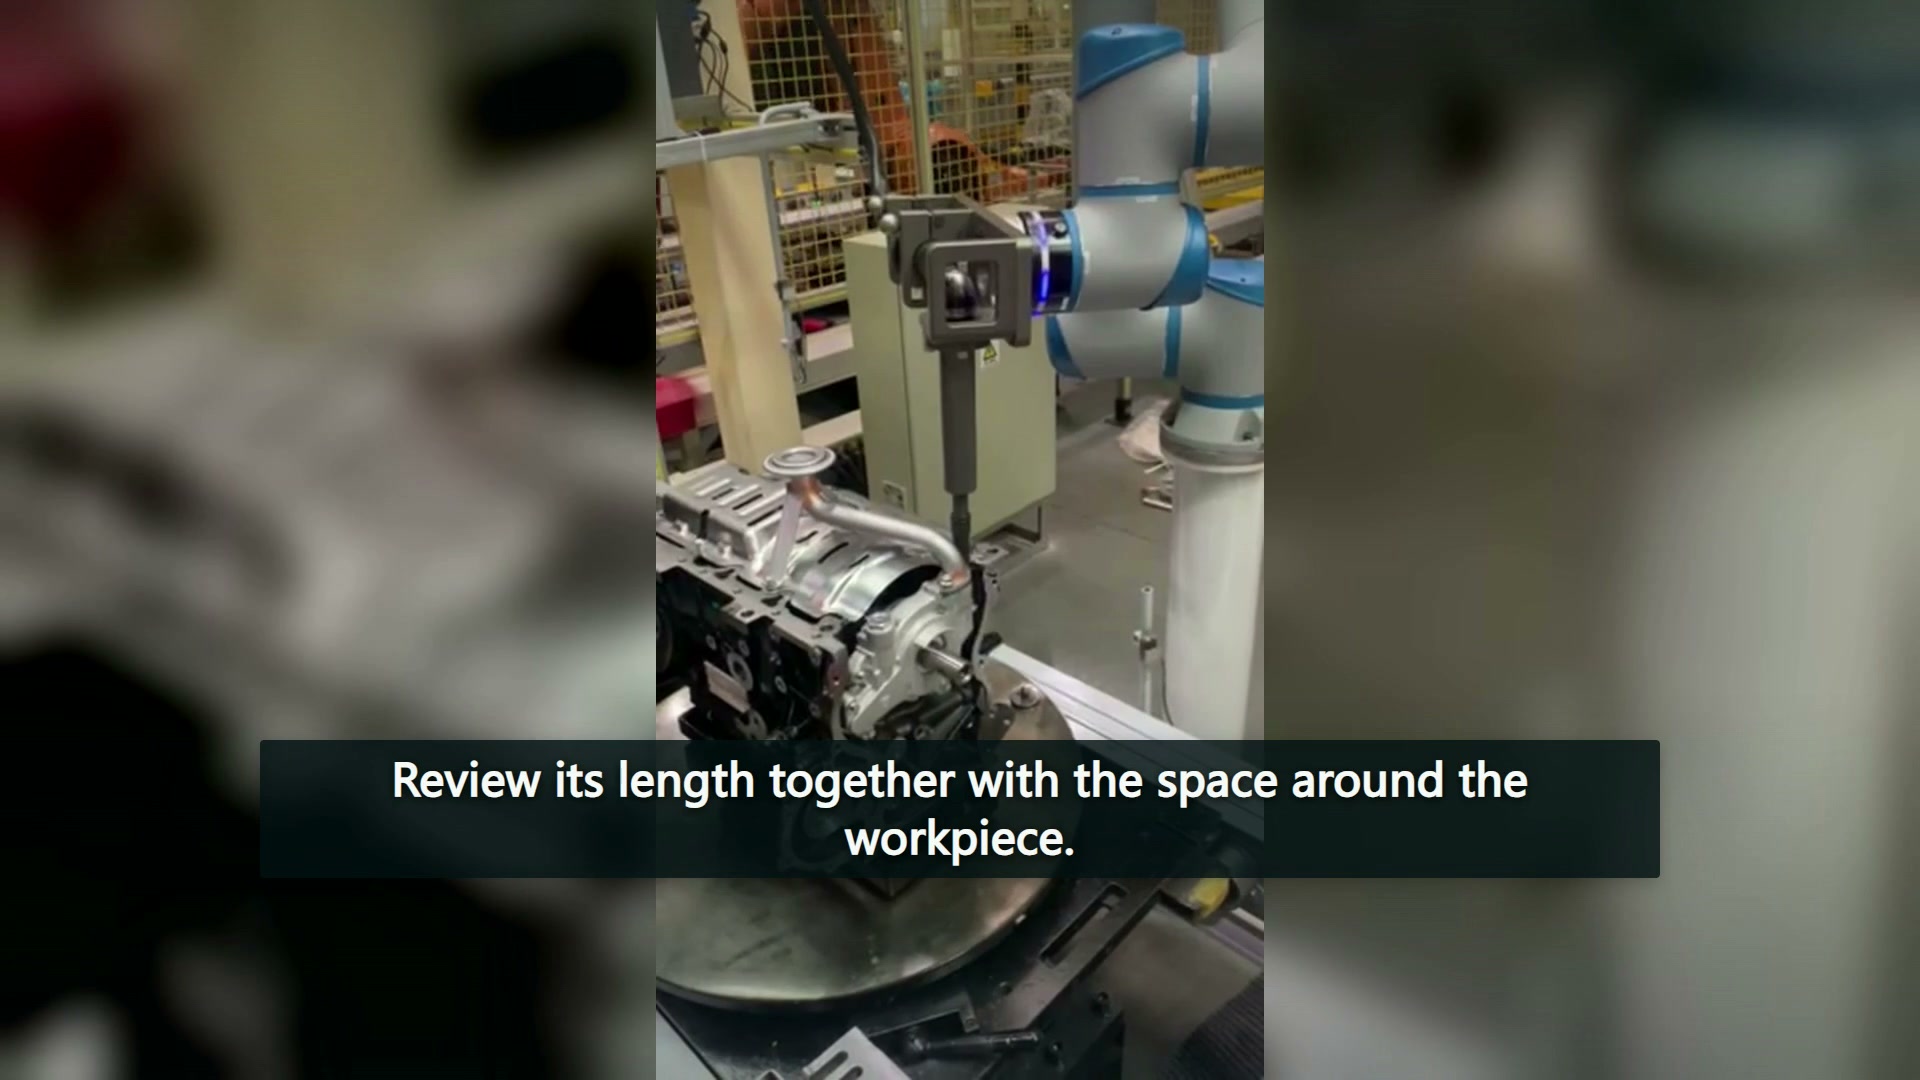
შემოთავაზებული კორპუსისთვის, სრულად დამონტაჟებული ხელსაწყო მოათავსეთ ნახაზზე მოცემული ჭანჭიკების თითოეული შესაბამისი ადგილის გვერდით. მიუთითეთ ახლომდებარე ბუსები, ჩაღრმავებული კედლები და სამაგრების კონსტრუქციები. თუ ერთი პოზიცია ხელმისაწვდომია, ეს დასკვნა შეინახეთ მხოლოდ რეალურად შესწავლილი პოზიციისა და კონფიგურაციისთვის; სხვა ჩაღრმავებას შეიძლება განსხვავებული მიდგომა დასჭირდეს.
ხელსაწყოს ფორმა შეზღუდული არჩევანია
Atlas Copco-ს აერონავტიკის აწყობის მაგალითები აღწერეთ შეზღუდული წვდომისთვის განკუთვნილი ოფსეტი და სხვა ხელსაწყოების მოწყობა, სადაც არჩევანი დამოკიდებულია წვდომისა და ბრუნვის მომენტის საჭიროებაზე. ეს მაგალითები კონკრეტული ინდუსტრიიდან და ხელსაწყოების ასორტიმენტიდანაა. ისინი არ წარმოადგენენ რეკომენდაციებს ამ ვიდეოში მოცემული პროდუქტების რობოტზე დასაყენებლად.
შეძენისას სასარგებლო კითხვაა, თუ რომელი სრული ხელსაწყოს კონფიგურაცია შეიძლება მოემსახუროს საჭირო კავშირს ხელმისაწვდომ სივრცეში. მხოლოდ სიგრძე არ პასუხობს ამ კითხვას. თუ შემოთავაზებული ხელსაწყო შეიცვლება, მისი მონტაჟი და გარე ფორმა, ისევე როგორც მისი სამუშაო მხარე, უნდა იყოს გათვალისწინებული განახლებული მარშრუტის მიმოხილვაში.
გამგზავრება ცალკე მოძრაობად შეინახეთ
პირველი სადგურის თანმიმდევრობის დროს, ხელსაწყო იწევს სამუშაო პოზიციის შეცვლამდე. აპლიკაციის მიმოხილვას შეუძლია გამოიყენოს ეს განსხვავება სხვა ჭანჭიკზე გადასვლამდე მოხსნის მიმართულების შესასწავლად. თუ კორპუსის მახასიათებელი ზღუდავს შემობრუნებას, ჩაწერეთ შესაბამისი პოზა და შუალედური გეომეტრია, ინსტრუქციის ტრაექტორიის კორექტირების ზოგად მოთხოვნად დატოვების ნაცვლად.
00:33 საათზე ხედი შეიცვალა სხვა სამუშაო უჯრედით, სადაც რობოტი მოძრაობს სხვა სამუშაო ნაწილის გარშემო. ის არ უნდა იყოს შეერთებული გახსნის სადგურთან, როგორც ერთიანი წარმოების ციკლი. მეორე ხედი აფართოებს განლაგების განხილვას, მაგრამ პირველისთვის დაკარგული ბრუნვის მომენტის შედეგს არ იძლევა.
უფრო ადრე მრავალ სამუშაო წერტილში მიღწევის განხილვა განიხილავს, თუ როგორ მოქმედებს სადგურის დასახელებული პოზიციები მისაღწევ მანძილზე. დამაგრება უფრო ლოკალურ კითხვას ბადებს: როგორ შედის და გამოდის დამონტაჟებული ინსტრუმენტი თითოეულ კავშირში ამ პოზიციებს შორის გადაადგილებამდე.
კავშირის მტკიცებულებებს განსხვავებული შეყვანა აქვთ
ატლას კოპკოს გამკაცრების ტექნიკის სახელმძღვანელო განმარტავს ხახუნის როლს, მათ შორის შეზეთვას, მოჭერის ბრუნვის მომენტსა და დამჭერის ძალას შორის დამოკიდებულებაში. ეს დამოკიდებულება წარმოადგენს შეერთების პირობების შენარჩუნების მიზეზს მოჭერის მოთხოვნასთან ერთად. ის არ იძლევა აქ ნაჩვენები კორპუსების სპეციფიკაციას.
ამგვარად, შეფასებამ უნდა განასხვავოს ორი ჩანაწერი. გეომეტრიული ჩანაწერი განსაზღვრავს ჭანჭიკის მდებარეობას, ხელსაწყოს კონფიგურაციას და შესასვლელ-გასვლის განლაგებას. შეერთების ჩანაწერში მითითებულია შესაკრავისა და შეერთების მდგომარეობა, საჭირო გამკაცრების შედეგი და მისი დადასტურების მეთოდი. გლუვი მიდგომა ან ჭანჭიკთან პაუზა ვერ შეცვლის ამ უკანასკნელს.
ამ კითხვების ცალ-ცალკე შენახვა ხელსაწყოს წინადადების განხილვას აადვილებს. შემფასებელს შეუძლია დაადგინოს, ეხება თუ არა გადაუჭრელი საკითხი ფიზიკურ წვდომას, შერჩეულ გამკაცრების აღჭურვილობას თუ შეერთების შედეგის მტკიცებულებას, რობოტის მოძრაობის სამივე მტკიცებულებად განხილვის გარეშე. ვიდეოჩანაწერი ასევე არ ადასტურებს თანამშრომლობის ოპერაციული პირობების არარსებობას; ეს პირობები ინტეგრირებული აპლიკაციის რეალურ შეფასებას მიეკუთვნება.