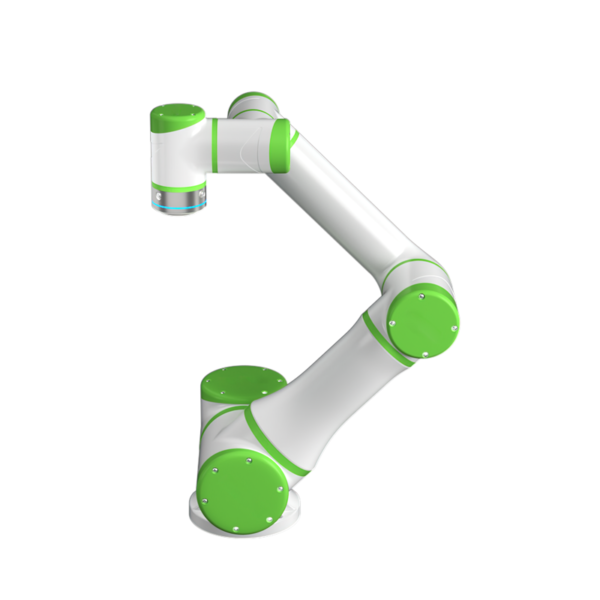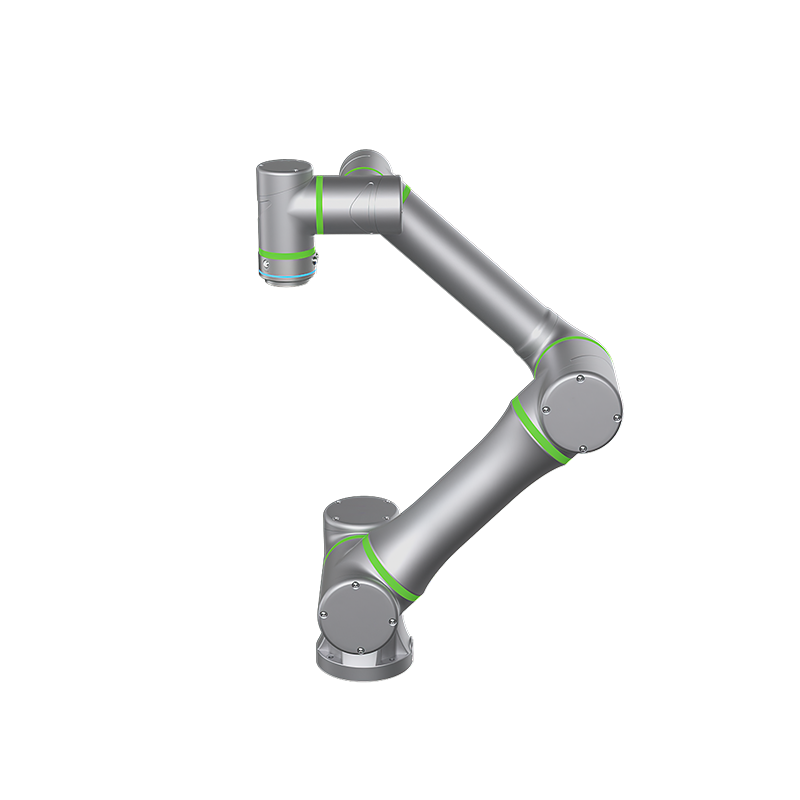
| モデル | CR6-096S1-W-CS01 | |
| ロボットアーム ネットエイト (ケーブルなし) |
21kg | |
| ペイロード | 6KG | |
| 腕を広げる | 917 mm | |
| 自由度 | 6 | |
| モーション レンジ |
ジョイント1 | 360°± |
| ジョイント2 | 360°± | |
| ジョイント3 | 165°± | |
| ジョイント4 | 360°± | |
| ジョイント5 | 360°± | |
| ジョイント6 | 360°± | |
| モーション 速度 |
ジョイント1 | 180°/ s |
| ジョイント2 | 180°/ s | |
| ジョイント3 | 180°/ s | |
| ジョイント4 | 180°/ s | |
| ジョイント5 | 180°/ s | |
| ジョイント6 | 180°/ s | |
| EOA 最大速度 | 2m /秒 | |
| 繰り返し位置決め精度(最大) | ±0.03mm | |
| 絶対位置決め精度(最大) | 0.5 mm | |
| 制御バス/周波数 | EtherCAT/1kHz | |
| インストール方法 | 任意の角度 | |
| 一般的な電力 | 200W | |
| 材料 | アルミニウム合金 | |
| 周囲温度 | -5°C〜55°C | |
| 作業環境(湿度) | 5%〜90%RH (結露しないこと) |
|
| ケーブル長 | 5m | |
| IPグレード | IP66 | |
| ノイズ | ≤60dB | |
| ツールエンド IO ポート | デジタル入力*2、デジタル出力*2、 アナログ入力*2、出力電源24V/1A*1 |
|
| ツールエンド通信ポート | EtherCAT*1、RS485 * 1、 出力電源24V/1A*1 |
|