
イントロダクション
生産性と精度の保証は、急速に進化する現代の製造業において重要な要素です。成功には、効率と費用対効果を維持しながら、高品質の製品を一貫して製造する能力が不可欠です。の統合 レーザー溶接ロボット これは、この目的の達成に向けた大幅な進歩を意味します。専門と統合した場合 ロボットの足跡これらのロボットは比類のない精度と多用途性を提供するため、溶接業界に根本的な変化を引き起こします。この記事では、次の重要性について包括的に検討します。 ロボットの足跡 (NAIST) と レーザー溶接ロボット 機能、技術的特性、実用的な用途に特に焦点を当てて、現代の製造業における研究を行っています。
レーザー溶接ロボットの概要
レーザー溶接ロボットの解説
レーザー溶接用のロボットは、非常に迅速かつ正確に溶接作業を実行する機械化されたデバイスです。レーザービームを利用して材料を溶かして接合することにより、正確で堅牢な溶接を行うことができます。主な利点 レーザー溶接ロボット からなる:
レーザー溶接では、溶接手順を細心の注意を払って調整できるため、変形が最小限に抑えられた優れた品質の溶接が実現します。
これらのロボット システムが溶接手順を実行する速度は手動アプローチの速度を上回っており、その結果、効率が向上します。
レーザー溶接ロボット アルミニウム、銅、ステンレス鋼、炭素鋼などを薄く溶接する能力を持っています。
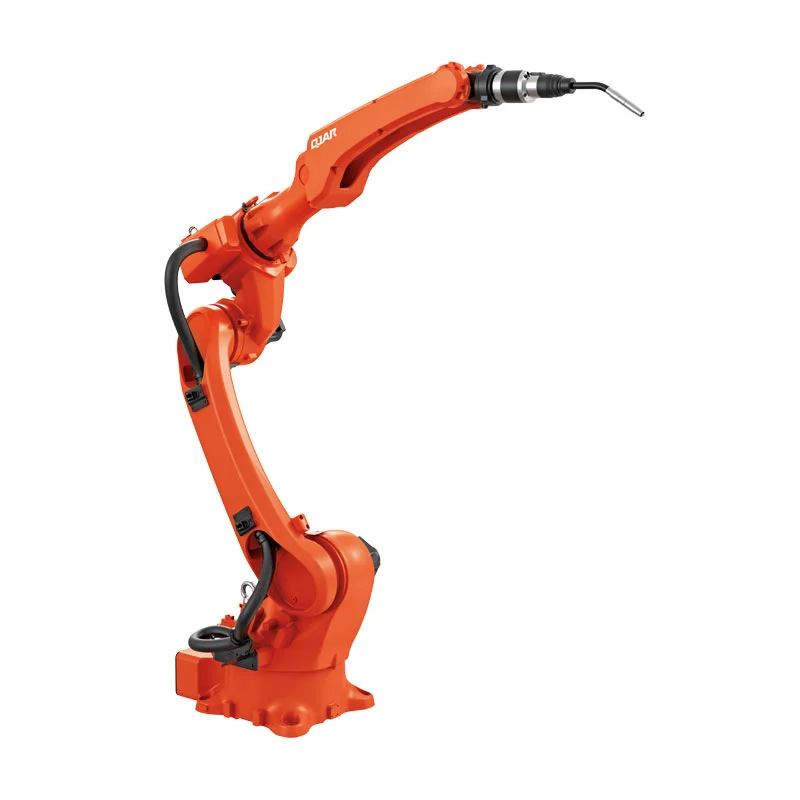
QJR6-2000H溶接機
現代の機能を具現化した溶接ロボットQJR6-2000H レーザー溶接ロボット が可能です。以下は、その基本的な特性と技術的詳細を徹底的に説明したものです。
製品の説明
耐荷重:6キログラム
到達距離:2014mm
6ギアギャップ軸調整構造:関節精度を向上。
手首のU字型デザインを特徴とする中空構造により、関節サポートの剛性が向上し、柔軟性が向上します。
作動音低減構造は特許取得済みの設計によるものです。
手ぶれ補正の最適化: 制御誤差を最小限に抑え、動作剛性を高め、エンドクリアランスを削減します。
位置を繰り返します 精度: ±0.08mm
広がり: 2014mm
被削材の炭素鋼、ステンレス鋼、アルミニウム、銅などに適用可能です。
技術仕様
QJR6-2000Hモデル
6 は軸番号です。
ペイロード: 6キログラム
位置決め繰り返し:±0.08mm
アームスパン最大: 2014mm
可動範囲: J1: ±175°; J2: +159°; -95°
J3: ﹢95°、﹣125°
J4: ±183°
J5: +129、-126°
J6: ±360°
J1: 189°/秒 J2: 189°/秒 J3: 189°/秒 J4: 378°/秒 最高速度
J5: 320°/秒 J6: 687°/秒
J4 は 8.81Nm、J5 も 8.81Nm、J6 は 3.14Nm が許容されます。
慣性モーメント: J4 = 0.2 g/m2。
J6: 0.03kg.m<; J5: 0.2kg.m²
ロボット重量:230kg 電源容量:3.4VA
キャビネットの重量: 130 kg
10% 三相 380 線式 XNUMXV を電源として使用
設置形態:地面、天井
実装: 溶接
レーザー溶接におけるロボット トラックの重要性
ロボット トラックの概要
の利用 ロボットの足跡 の動作を最適化するために不可欠です レーザー溶接ロボット。トラックはロボットの一貫した正確な動きを促進し、ロボットがさまざまなワークピースを簡単かつ正確に移動できるようにします。これらを利用する主な利点は次のとおりです。 ロボットの足跡:
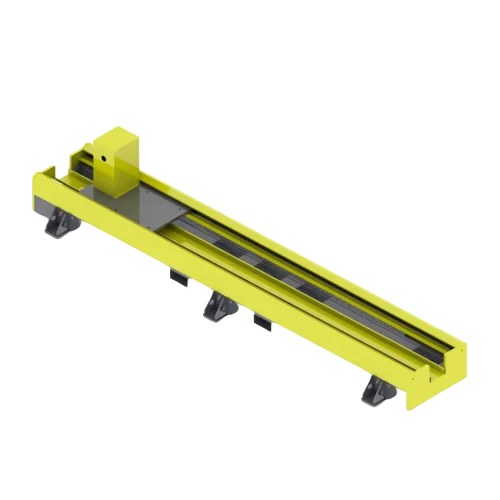
運用範囲の拡大: ロボットの足跡 力を与える レーザー溶接ロボット より広大な領域を横断するために。
柔軟性の向上: トラックにより、ロボット システムは複雑な形状を横断し、進入が困難な領域にアクセスできるようになります。
精度の向上: 溶接ロボットは溶接プロセス全体を通じて、安定性により高い精度を維持します。 ロボットの足跡.
EVSTトラックに関する技術的な側面
EVS ロボットの足跡 の機能を強化するために特別に設計されています。 レーザー溶接ロボット。以下は、その基本的な特性と技術的詳細を徹底的に説明したものです。
製品の説明
歩行手段としての軽量単軸地上設置ロボットサーボウォーキングレール
GS-SXW-ZL-XXモデル
その多くの用途には、溶接、切断、取り扱い、機械加工、塗装、接着などがあります。
長さ標準:4000mm
標準長さ1000mm、2000mm、4000mmを超えてカスタマイズ可能です。
取り付け方法: 地面取り付け
合計寸法:Lmm 910mm 750mm(Lは使用モーターにより異なります)。
保護: 半密閉型シートメタル
潤滑機構:自動潤滑
燃料ポンプ電流: AC220V
力の連鎖 取付位置:中央
正確な技術的詳細
定格: 300 ~ 3000kg 繰り返し位置決めの精度: ±0.10mm (ペイロード 1000kg 未満の場合) および ±0.15mm (ペイロード 1000 ~ 3000kg の場合)。
QJR6-2000HとEVSTトラックの統合
ロボット軌道を活用した溶接ロボットのシナジー
QJR6-2000H溶接ロボットとEVSの統合 ロボットの足跡 精度、柔軟性、効率の点で大きな利点があります。以下にいくつかの主な利点を示します。
精度の向上: 安定性と精度は、 ロボットの足跡 QJR6-2000Hは±0.08mmという高い繰り返し位置決め精度を確保しています。
柔軟性の向上: トラックによって提供される範囲と操作性の拡張により、ロボットはより多くの領域に到達し、複雑な溶接作業を実行できるようになります。
生産性の向上: 素早い動作と正確な調整の融合により、溶接作業の時間が短縮され、全体の生産量が増加します。
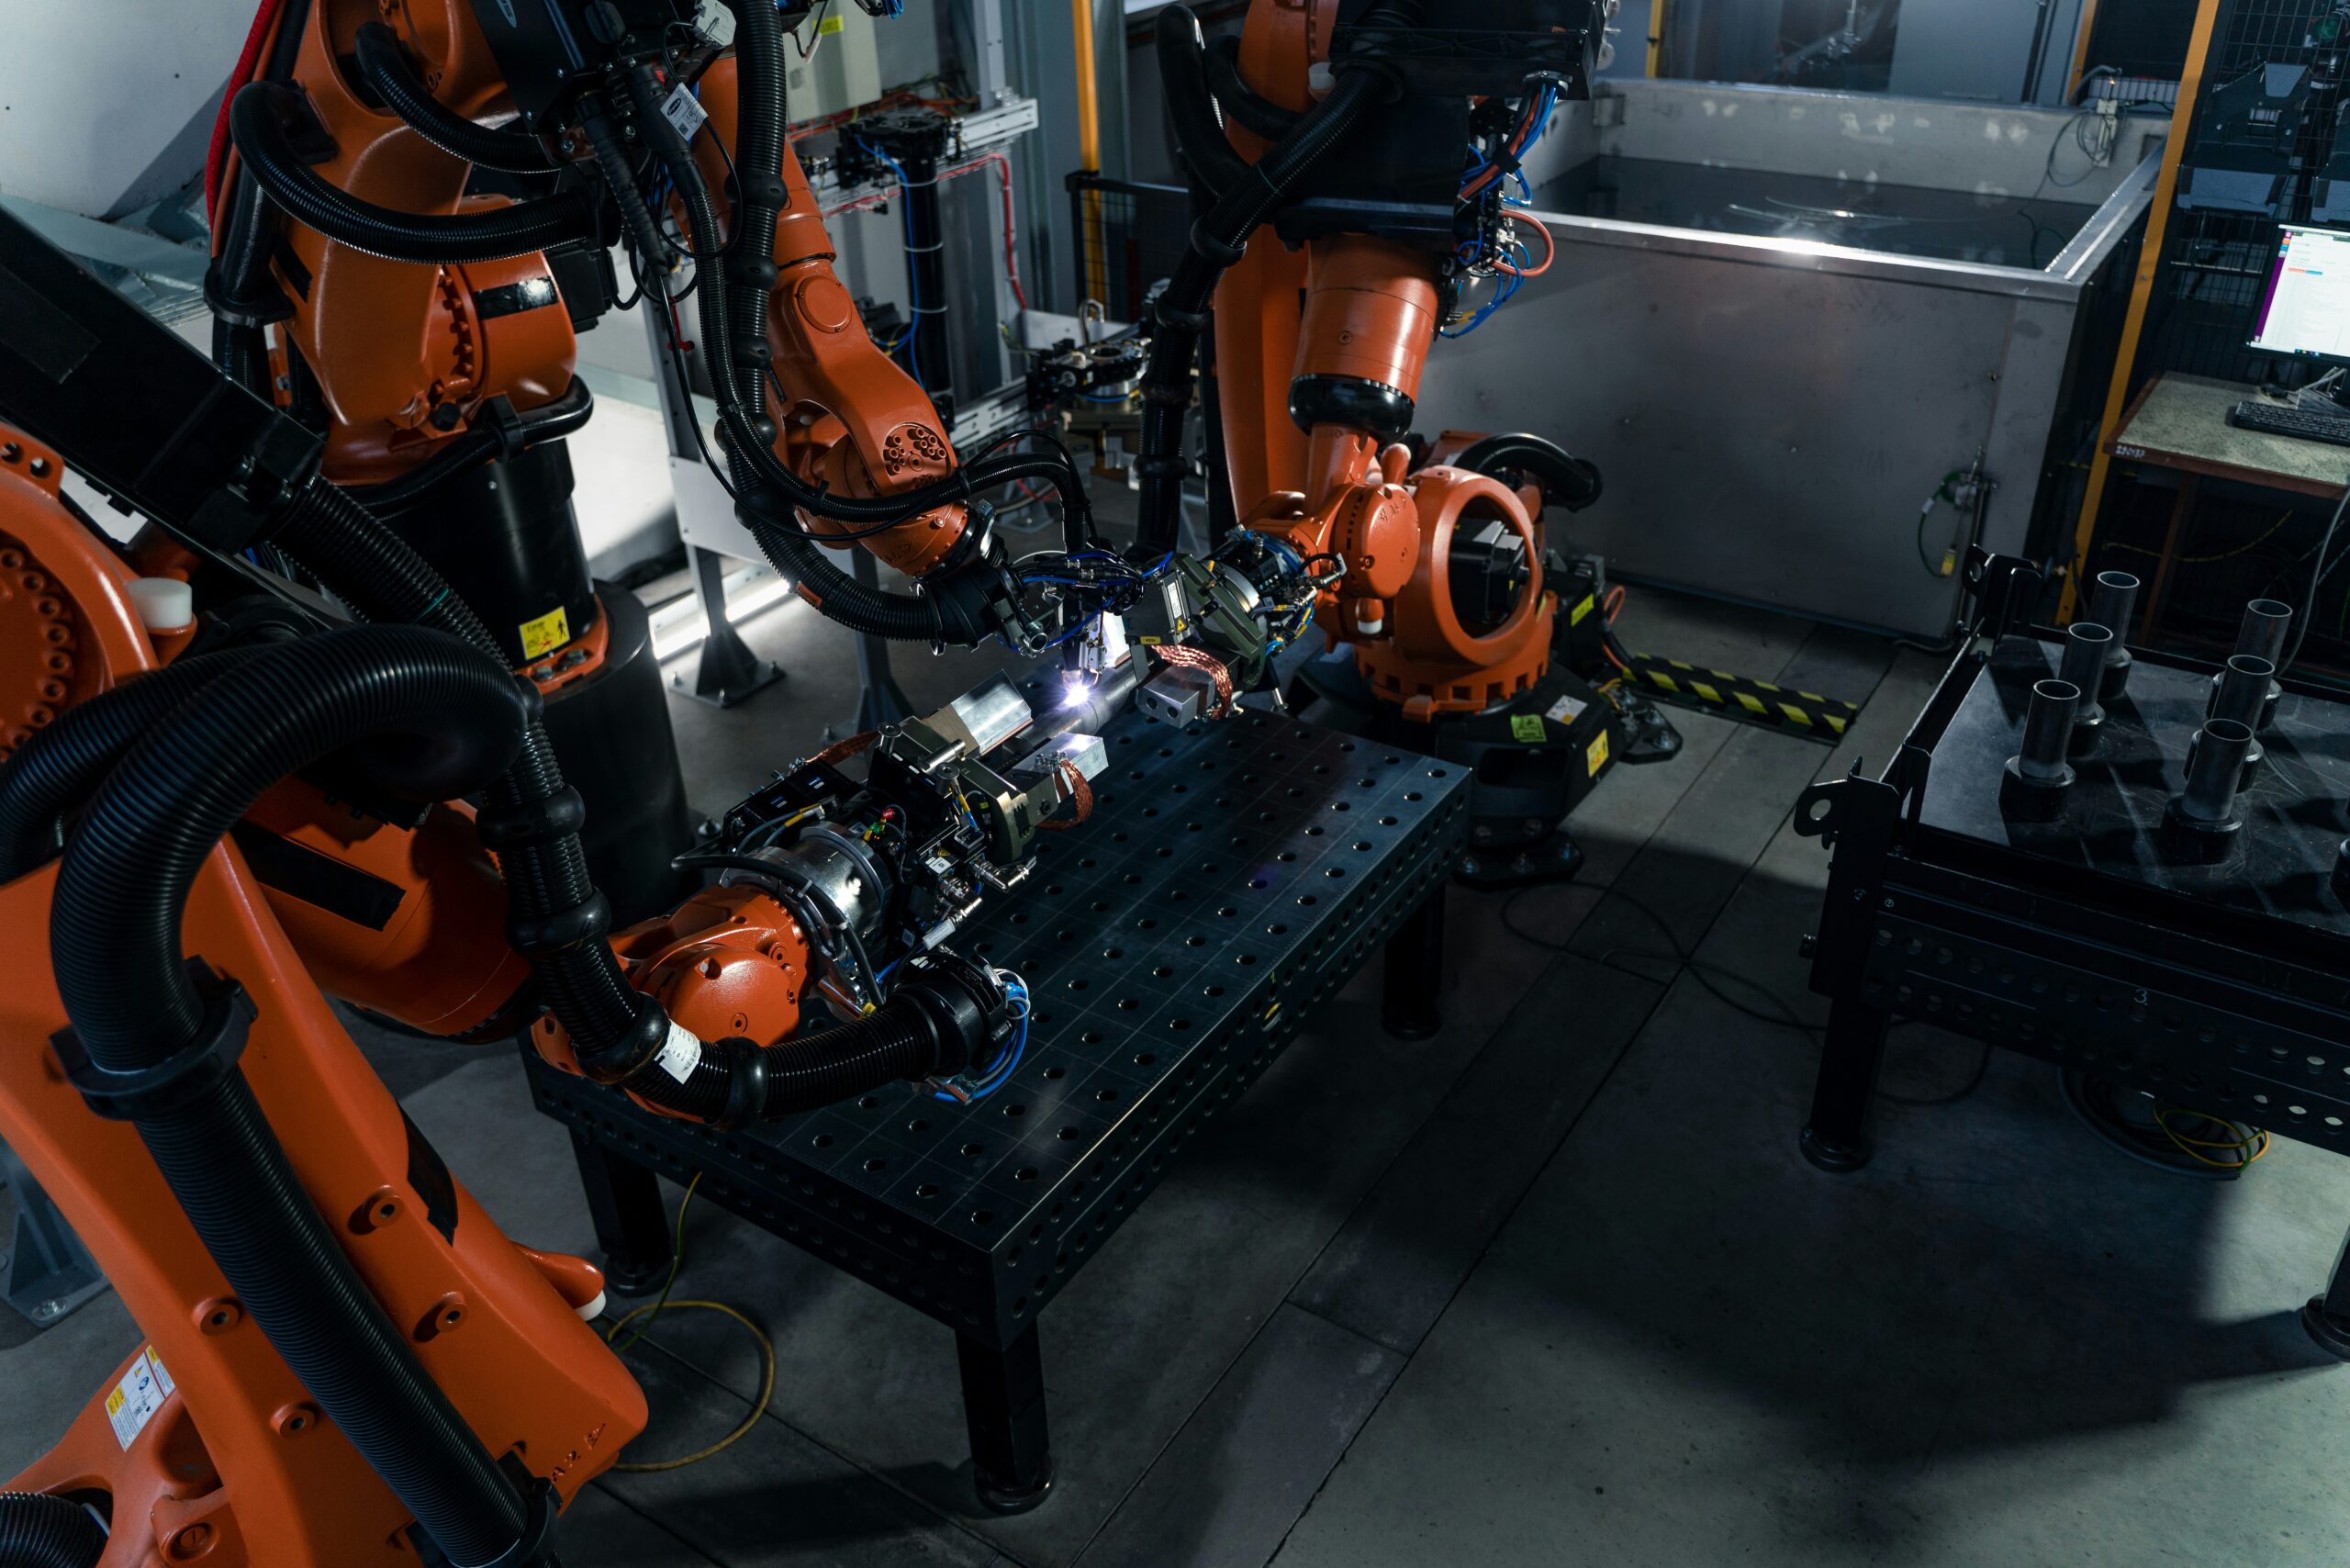
テーマの互換性
QJR6-2000H溶接ロボットとEVSTのトラックは、完全に調和して動作するように設計されています。以下に、技術的な互換性に関するいくつかの側面を示します。
可搬質量: 可搬質量は 300kg ~ 3000kg の範囲で、トラックは QJR6-2000H の 6kg の可搬質量に十分です。
高い繰り返し位置決め精度: ロボットとトラックの両方によって提供される高い位置決め精度により、一貫した正確な溶接結果が保証されます。
設置方法: トラックは天井または地面に取り付けることができるため、さまざまな製造構成に適応できます。
ケーススタディと実際の実装
ケーススタディ 1: 自動車分野
自動車業界で高品質の自動車部品を製造するには、正確さと速度が必要です。溶接ロボットQJR6-2000HとEVSを組み合わせることで ロボットの足跡、この業界では次の利点が実現されています。
精度の向上: 反復位置決め精度の向上により、すべての溶接の均一性と堅牢性が保証されます。
生産時間の短縮: ロボットとトラックの高速動作機能により、溶接タスクはより短い時間で完了します。
効率の向上により、生産コストが削減され、収益性が向上します。
ケーススタディ 2: 航空宇宙部門
チタンやアルミニウムなどの軽量素材が使用される航空宇宙分野では、精度と信頼性に特に注意を払う必要があります。この業界では、QJR6-2000H と EVS ロボットの足跡 以下を提供することで、貴重な資産であることが証明されました。
精度の向上: 高ストレス環境でも、溶接ロボットはトラックの安定性により正確な溶接を実行します。
このロボットはさまざまな素材に適応できるため、幅広い航空宇宙用途での利用が可能です。
ノイズ低減と手ぶれ補正の最適化機能により、ロボットのパフォーマンスと信頼性が向上します。
ケーススタディ 3: 製造業全般
幅広い生産要件を満たすには、一般的な製造において適応性とカスタマイズが基本です。 QJR6-2000H溶接ロボットとEVSを組み合わせるメリットは以下のとおりです。 ロボットの足跡:
カスタマイズされたソリューション: トラックは、長さや積載量の変化など、特定の仕様に適応できます。
柔軟性の向上: 複雑な形状をナビゲートできるロボットの能力により、広範囲にわたる製造手順に最適になります。
最適化された生産性: 精密な制御と迅速な動作により、製造プロセスの全体的な効率が向上します。
結論する
の統合 レーザー溶接ロボット ロボットの足跡 製造業における大きな進歩を表しています。 QJR6-2000H 溶接ロボット EVS と組み合わせて使用する場合 ロボットの足跡は、優れた精度、多用途性、生産性を示し、航空宇宙、自動車、一般製造などの多くの分野で不可欠な資産として確立されています。技術の継続的な進歩により、溶接ロボットと溶接ロボットの間の調和のとれた関係が促進されることが予想されます。 ロボットの足跡強化された製造手順で最高潮に達し、優れた製品と生産性のレベルが向上します。