
イントロダクション
絶えず変化する産業オートメーションの分野では、生産性と効率性を向上させるために適切なロボットを選択することが不可欠です。この記事では、一般的な 2 種類の産業用ロボットの有効性を比較します。 XNUMX軸ロボット (NAIST) と パレタイジングロボットメーカーが技術仕様、アプリケーションの適合性、全体的な効率性を評価し、情報に基づいた意思決定を行えるように支援する包括的なガイドが提供されます。
ロボット技術の範囲
産業用ロボットの紹介 産業用
ロボットは現代の製造業に欠かせない要素となり、人間の労働ではかなわない優れた精度、一貫性、効率性を実現しています。これらのロボットはさまざまな構成で、それぞれ異なる業務を遂行します。製造業の環境は産業用ロボットによって変革されつつあり、現在では組み立て、溶接、梱包、材料処理にロボットが関わっています。
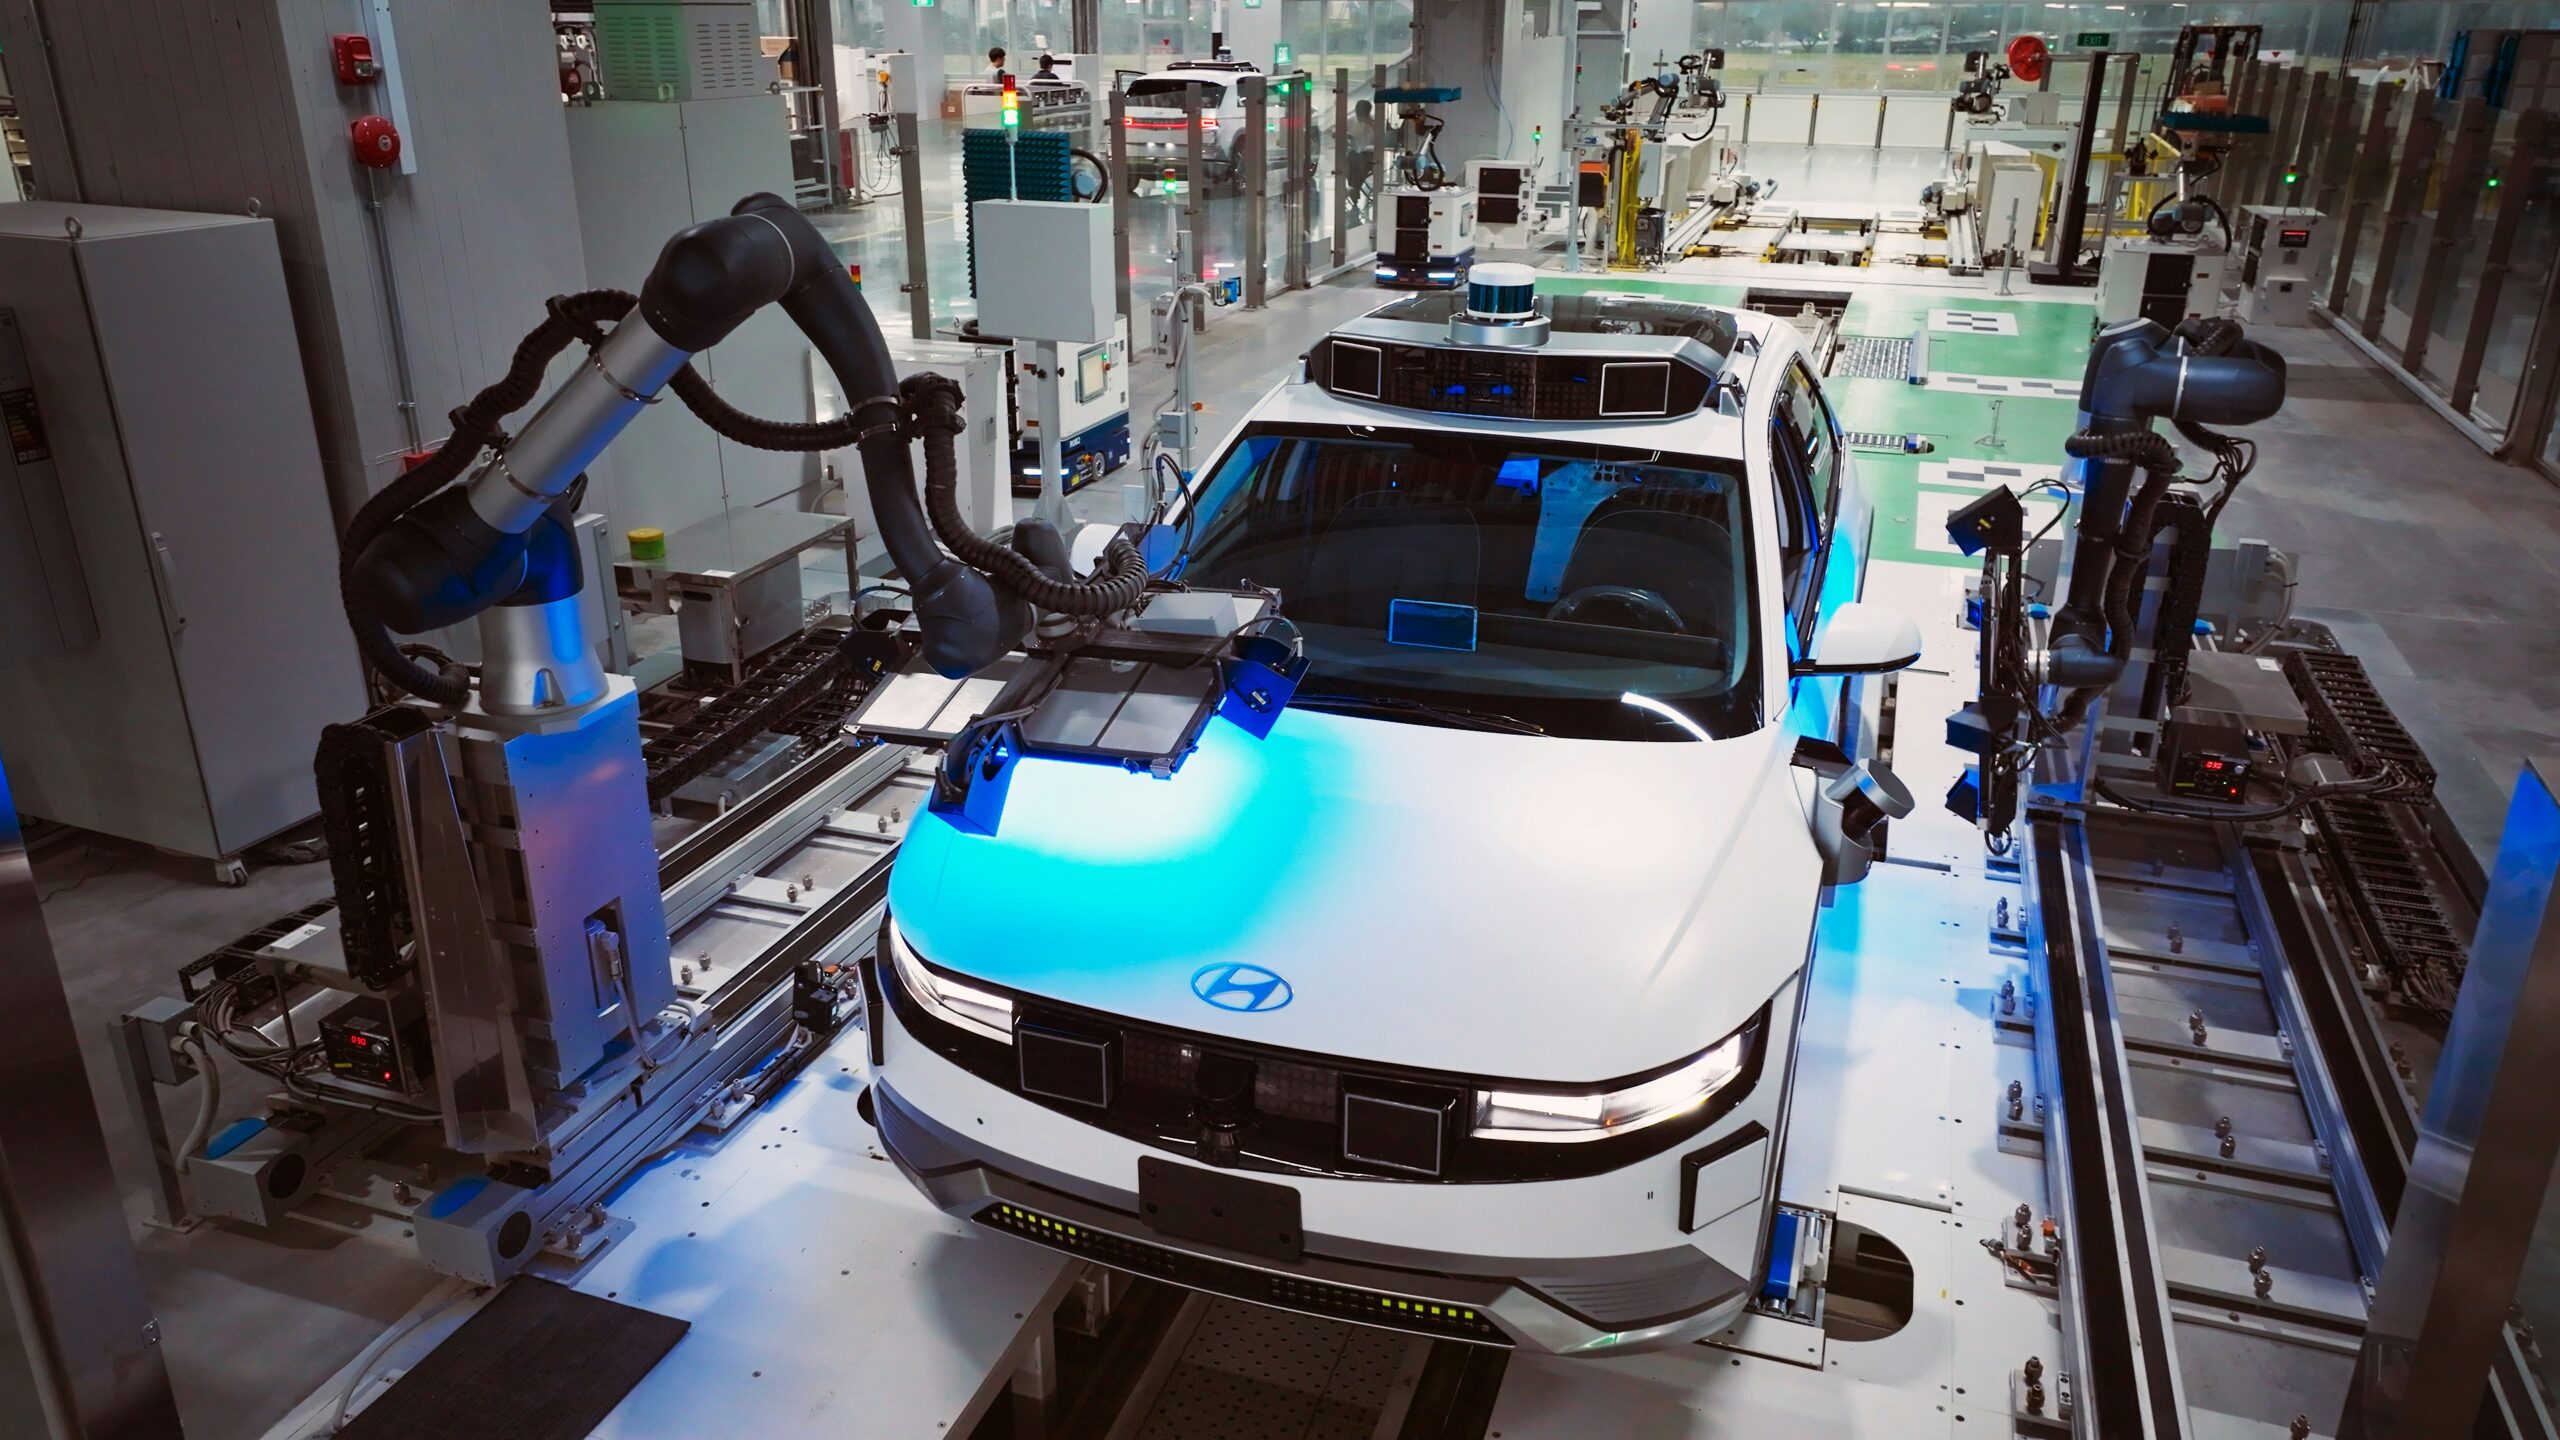
6軸ロボットの詳細
汎用性と器用さは、6 軸ロボットの顕著な特徴です。これらのマシンは、その名前が示すように、6 つの異なる方向に移動でき、6 つの自由度を備えています。このため、正確な位置決めと複雑な動きを必要とする作業に最適です。一般的な用途は、溶接、塗装、組み立て、材料処理などです。 6軸ロボット 適応力が高いため、能力の低いロボットでは不可能または困難な任務を遂行することができます。
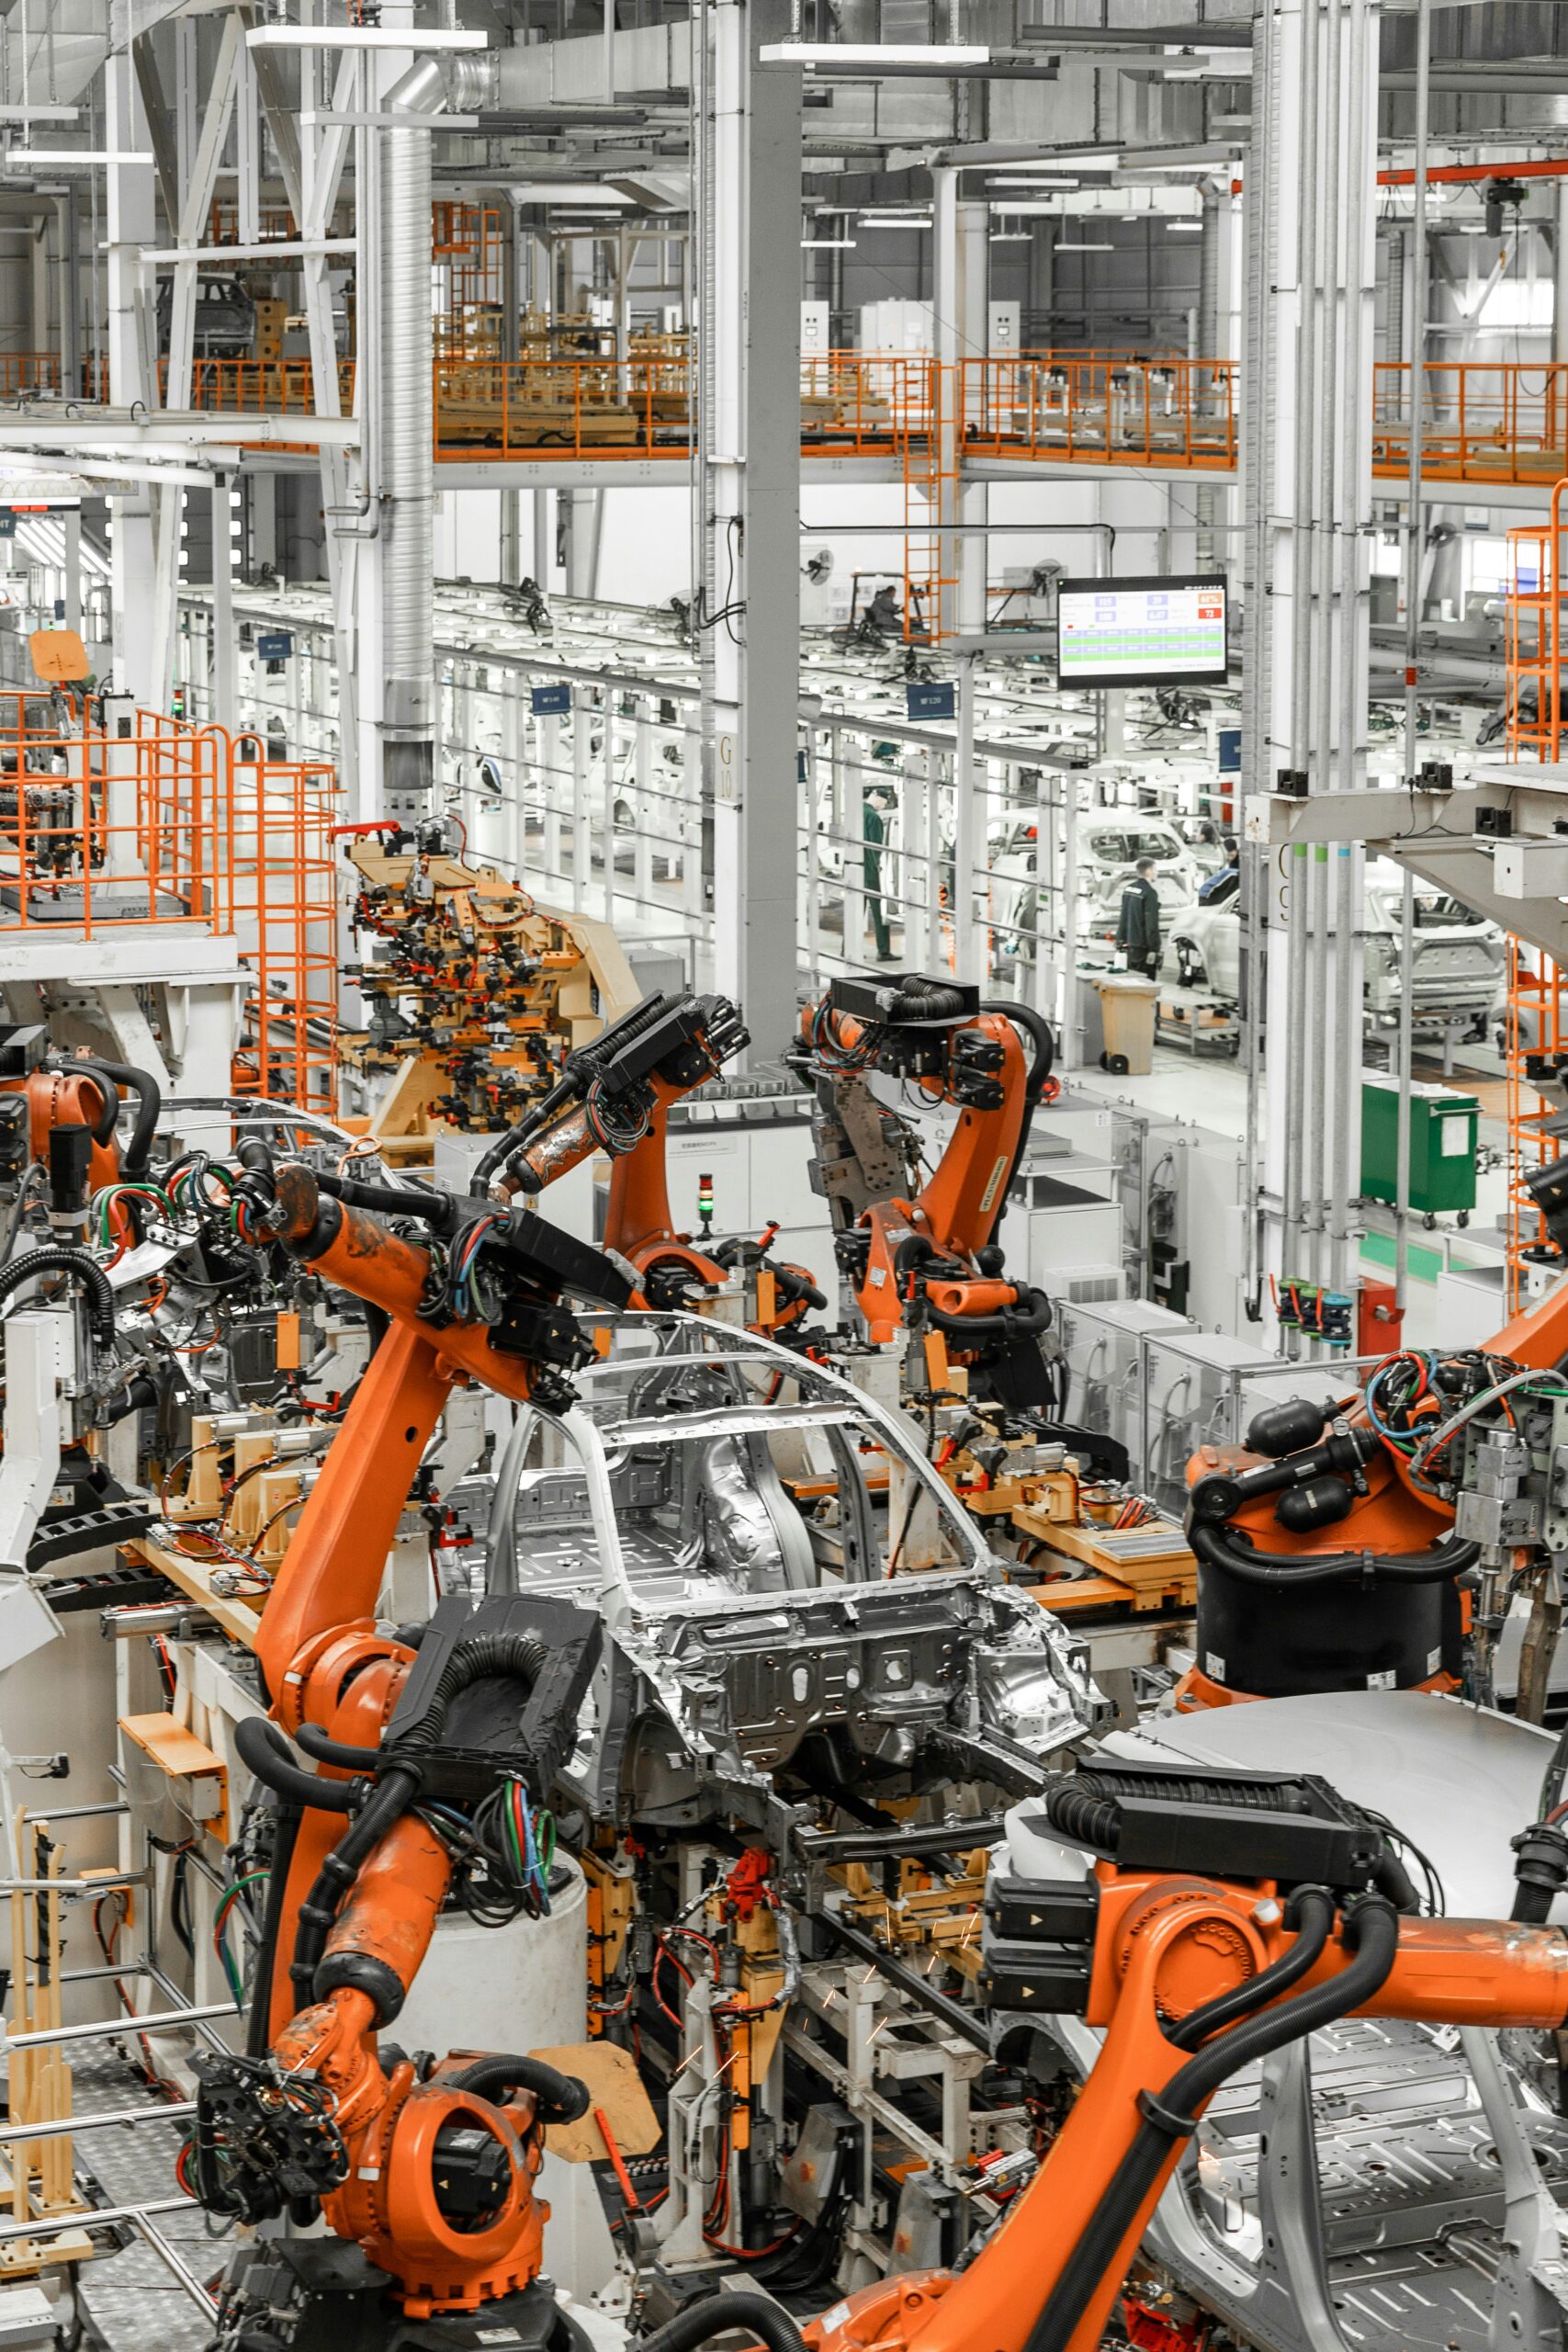
パレタイジングロボットの詳細
一方、パレタイジングマシンは、製品をパレット上に並べ、整理するように設計されています。これらのロボットの目的は、反復的な大量のタスクを正確かつ迅速に実行することです。物流、医薬品、食品飲料などの分野では、効率的なパレタイジングはワークフローの維持に不可欠です。これらは広く採用されています。パレタイジングマシンの主な利点は、 パレタイジングロボット 大きな貨物を積載し、最小限の人的介入で継続的に運航できる能力です。
製品の詳細
6軸協働ロボット
R6-093S協働ロボットは、 6軸ロボットこのロボットは、アーク溶接、ピックアンドプレース、パレタイジング、ハンドリングを目的としており、積載量は 6kg、到達距離は 917mm です。コンパクトな構造と限られたスペースで動作できる能力により、さまざまな産業用途に適応できます。あらゆる生産ラインにとって貴重な資産となる R6-093S は、その優れた性能と信頼性で知られています。
パレタイズするロボット
その パレタイジングロボット QJRB180-1 は、その優れた仕様が特徴です。180kg の可搬重量と 3153mm の到達距離により、家具、食品・飲料、3C (コンピューター、通信、家電) などの業界での高速かつ高精度の作業に適しています。たとえば、このロボットは、パレタイジング、選択、梱包、ハンドリング、積み込み、荷降ろしなどの作業を実行するように設計されています。要求の厳しい産業環境において、安定したパフォーマンスと高速動作により、優れた選択肢となります。
技術比較分析 積載量
対照的に XNUMX軸ロボット (NAIST) と パレタイジングロボット、積載量は考慮すべき最も重要な要素の6つです。R093-XNUMXSなどのXNUMX軸ロボットの積載量は、通常、 パレタイジングロボットR6-093Sは、力よりも精度が求められる作業に適しており、最大6kgの重量を扱うことができます。対照的に、QJRB180-1 パレタイジングロボット 最大180kgの積載が可能で、大型物の運搬や重量物の持ち上げを必要とする作業に最適です。積載能力の大きな差は、 パレタイジングロボット 重労働の作業に最適です。
遠距離到達
ロボットが特定の作業に適しているかどうかは、ロボットの到達距離によっても決まります。 パレタイジングロボット6軸ロボットは一般的にアームスパンが短くなっています。例えば、R093-917Sは到達距離が180mmなので、近距離の精度が求められる作業に適しています。一方、QJRB1-3153は到達距離がXNUMXmmなので、より長い距離をカバーして広い範囲をカバーできる作業にも対応できます。その結果、 パレタイジングロボット より広い作業領域を必要とする操作に適しています。
正確さと精度
精密さと正確さは、産業用ロボットの作業品質を保証するために不可欠です。これは 6 軸ロボットが優れている分野であり、R093-0.02S は ±XNUMXmm の繰り返し位置決め精度を提供します。溶接や組み立てなどの作業では、わずかな偏差でも最終製品に大きな影響を与える可能性があるため、この高いレベルの精度が不可欠です。 パレタイジングロボット ほど正確ではないものの、意図した任務に十分な精度を提供します。 XNUMX軸ロボットQJRB180-1の繰り返し位置決め精度は±0.5mmで、材料処理やパレタイジング作業に適しています。
速度と動作範囲
ロボットの効率性と汎用性は、その速度と動作範囲に大きく左右されます。R360-6S などの 093 軸ロボットは、最大 XNUMX°/s の関節速度を備え、速度と敏捷性を重視して設計されています。これにより、作業を迅速かつ効率的に処理できます。 パレタイジングロボットQJRB180-1を含む他のロボットも、関節速度が298°/sに達するなど、驚異的な速度を達成することができます。しかし、その最も基本的な利点は、反復的な作業を永続的に管理できる能力です。 パレタイジングロボット 一般的に自由度は少ないため、 XNUMX軸ロボット より広範囲に渡って、6方向への移動が可能になります。
アプリケーションの適合性
特定の業界に特化したアプリケーション
パレタイジングロボット (NAIST) と XNUMX軸ロボット どちらもさまざまな業界で広く使用されていますが、具体的な用途はさまざまです。6 軸ロボットは、航空宇宙、エレクトロニクス、自動車など、さまざまな分野で導入されています。溶接、塗装、検査、組み立てなどは、これらの機器が頻繁に使用される作業の一部です。複雑な動きを実行できるため、高い精度と柔軟性を必要とする用途に適しています。
一方、効率的なパレタイジングと資材管理を必要とする業界では、 パレタイジングロボット物流、医薬品、食品・飲料などの業界では、業務や在庫管理を最適化するために、 パレタイジングロボット梱包、商品の積み下ろし、パレットへの製品の積み上げなどは、これらのロボットが得意とする作業の一部です。
タスク固有のアプリケーション
6軸ロボット アプリケーション固有の作業に関しては、精度と器用さが求められる作業に最適です。6 次元の可動性により、溶接、塗装、組み立てなどの複雑な作業を比類のない精度で実行できます。さらに、これらのロボットは、さまざまな作業を実行するように再プログラムできるため、適応性と柔軟性が求められる環境にも適しています。
の目的 パレタイジングロボット 繰り返し作業を効率的に完了できるようにすることです。材料の取り扱い、パレットへの積み込み、選択、梱包に最も効果的です。180 つの例は QJRB1-XNUMX で、重量物の移動とパレット上の整理が必要な作業に最適です。連続した高速操作を必要とする業界は、その優れた積載容量と拡張された範囲に最適です。
効率分析
オペレーション効率向上
間を決めるとき XNUMX軸ロボット (NAIST) と パレタイジングロボット、運用効率は重要な要素です。適応性と複雑な動きを必要とする作業では、6 軸ロボットは精度と汎用性により非常に効率的です。これにより、単一の生産ライン内で多数の作業を実行できるため、多数の専用ロボットの必要性が減ります。ただし、リーチが短くなり、積載量が低下するため、運用効率が影響を受ける可能性があります。
反復動作や重いものを持ち上げる作業では、 パレタイジングロボット 高効率で動作するよう設計されています。たとえば、QJRB180-1 は、最小限の人的介入で連続的に動作できるため、材料処理やパレット積み作業の効率が非常に高くなります。大量の貨物を輸送し、広い範囲をカバーできるため、大量作業でより効率的です。
生産性効果
用途に応じて、 XNUMX軸ロボット (NAIST) と パレタイジングロボット 生産性にさまざまな効果をもたらします。柔軟性と複雑な作業を必要とする業務では、6 軸ロボットは高精度と高速性により生産性を大幅に向上させることができます。多数の業務を同時に実行できるため、中断が最小限に抑えられ、全体的な効率が向上します。
一方、 パレタイジングロボット は、大量の製品を扱う作業において生産性を高める能力があることで知られています。高速で動作し、疲労することなく連続作業を維持できるため、迅速かつ効率的なパレタイジングが必要な業界では不可欠です。さらに、QJRB180-1 の生産性の利点は、リーチが長く、大きな荷物を扱える能力によってさらに高まります。
柔軟性と適応性
ロボットの適応性と柔軟性は、さまざまな作業に適しているかどうかを決定する重要な要素です。適応性の高い 6 軸ロボットは、さまざまな作業を実行するように再プログラムできます。そのため、生産要件が頻繁に変更される動的な環境に最適です。コンパクトな設計の適応性と、限られたスペースでの動作能力がさらに強化されています。
パレタイジングロボット 専門分野においては大きな適応力を発揮するが、 XNUMX軸ロボットQJRB180-1 は、その用途において、さまざまな製品タイプやパレタイジング構成に対応できるため、汎用性に優れています。一方で、高精度や複雑な動きを必要とする作業には適さない場合があります。
最終的な考え
結論として、両方 パレタイジングロボット (NAIST) と XNUMX軸ロボット 6軸ロボットは、さまざまな産業用途に適した明確な利点を持っています。多用途性、精度、柔軟性を特徴とする6軸ロボットは、細かい作業や適応性に最適です。反復的で大量の動きを必要とする作業では、 パレタイジングロボット 運用効率、到達範囲の拡大、および高い積載容量により特に効果的です。
適切なロボットの選択は、業界とタスクの特定の要件によって異なります。製造業者は、各ロボットの長所と限界を理解することで、業務の生産性と効率性を向上させる情報に基づいた決定を下すことができます。技術の継続的な進歩により、自律自動化の将来は、産業用途にさらに多くの機会と機能を提供することが期待されています。