
治具はシリンダーとブラケットのアセンブリをしっかりと固定できますが、ロボット溶接を困難にする場合もあります。セルレイアウトを決定する前に、次の2点を同時にテストしてください。代表的なアセンブリで接合部が再現可能な位置になるかどうか、そしてトーチ全体がその接合部に入り、追従し、離れることができるかどうかです。しっかりとしたクランプだけでは、どちらの質問にも答えられません。
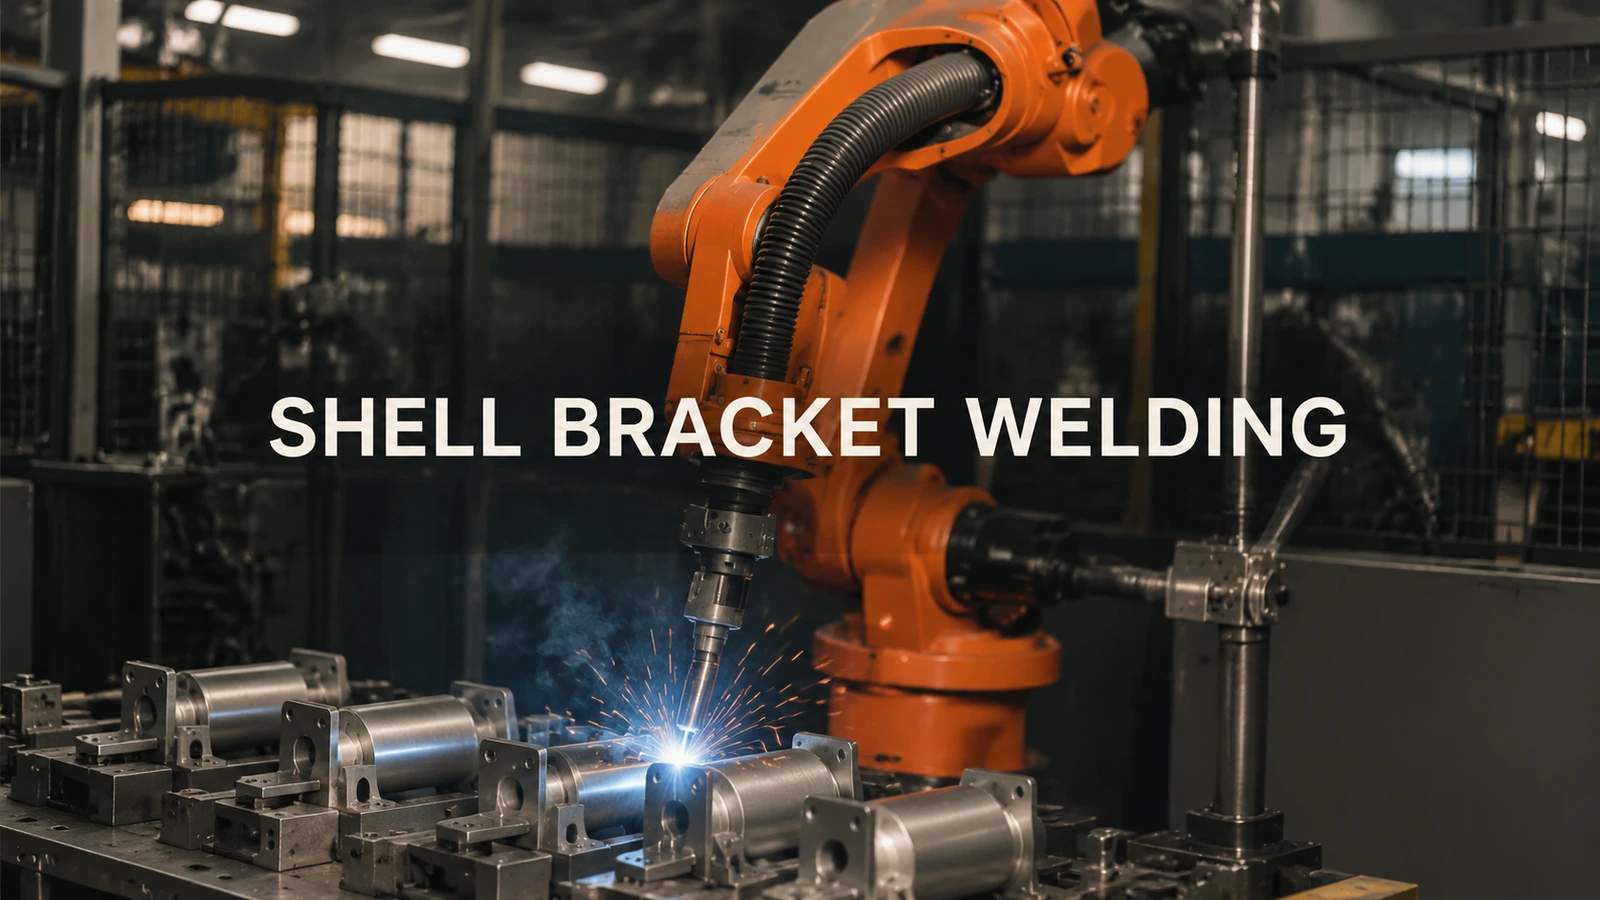
部品は安定しているが、ジョイントが動く
シリンダーの外側ではなく、ジョイント部分から始めてください。ブラケットが連続するシェルに対して異なる位置に装着される場合、クランプ位置を一定にしても、ジョイントの位置や隙間が変化する可能性があります。ロボットに補正を依頼する前に、これを組み立て調査として扱ってください。
試作を行う際は、実際に受け取るばらつきを再現した部品をご用意ください。所定の位置決め面を使用して部品を載せ、接合部の変化箇所を記録します。次に、原因を特定します。すなわち、シェル内のばらつき、ブラケット内のばらつき、または載せ付けと締め付けの際に生じるばらつきです。この比較方法は、原因がまだ特定されていない場合に役立ちますが、公差仕様ではありません。
ロボット溶接ガイダンス 繰り返し部品、嵌合、および接合部へのアクセスを選定上の課題として特定する。これは、ロボットの標準的な位置決めを溶接問題全体として扱うのではなく、組立ラインとツール経路を合わせて評価することを支持するものである。
クランプは銃が必要とするスペースを占めることができる
映像では、治具に固定された円筒形のシェルとブラケットの周囲をロボットが溶接する様子が映し出されています。これは、ワークピース、支持部材、トーチ間の関係性を把握する上で非常に役立ちます。重要なのは、この関係性が、想定される部品や溶接箇所全体でどのように機能するかということです。
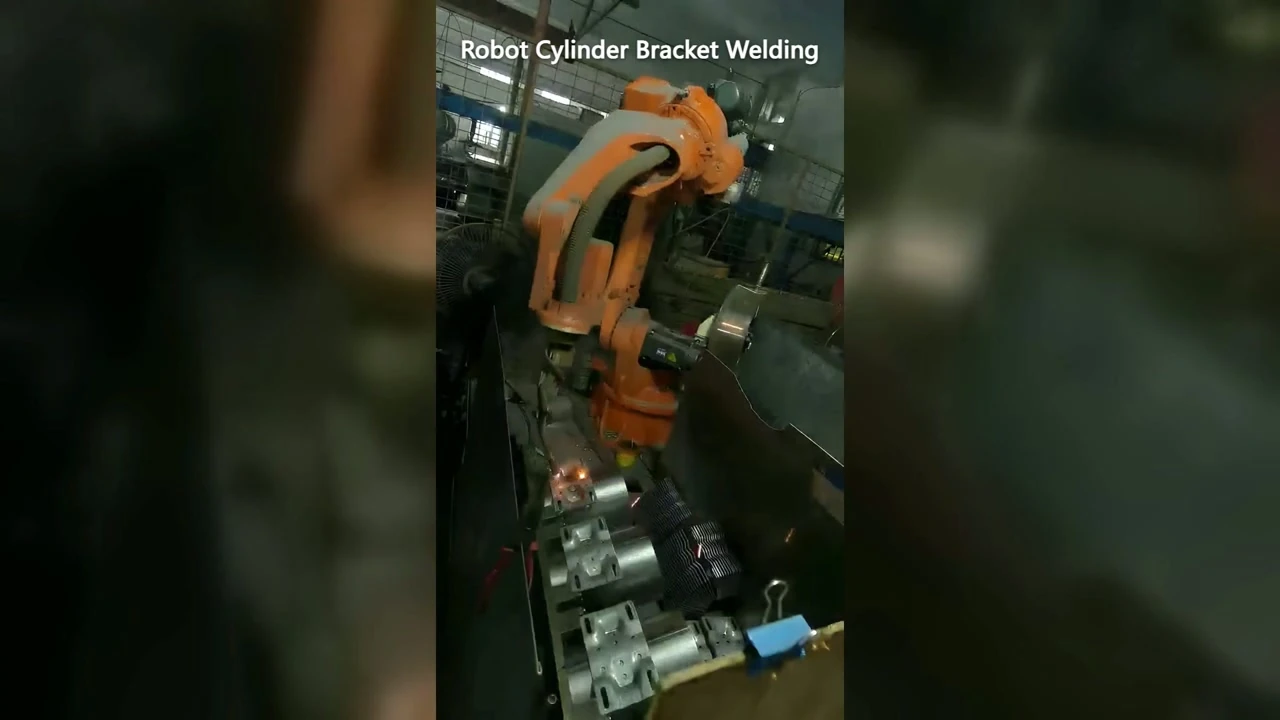
00:08 — 固定されたシリンダーとブラケットのアセンブリの横にある懐中電灯。
最初のポイントでは、先端だけでなく、ツール全体をチェックしてください。経路は最初は十分なスペースがあっても、トーチの方向が変わるにつれて制約を受ける場合があります。試作には接近と引き抜きを含め、クランプや支持具が必要な向きを妨げていないか確認してください。溶接開始点だけをチェックする試作では、経路の後半で発生する干渉を見落とす可能性があります。
アクセスが制限されている場合は、機械設計を確定する前に、クランプの位置変更、荷重方向の変更、または治具配置の見直しを検討してください。いずれの選択肢も、アセンブリに必要な位置決め機能を維持する必要があります。必要な支持部を取り除いて障害物を取り除くことは、単に一つの問題を別の問題に置き換えるだけです。
トライアルで試合日程の決定を下す
試作チームに、印を付けた接合部の位置と、工具または治具の変更が必要な具体的な位置を返却するよう依頼してください。その記録とともに、部品の装填方法も保管してください。そうしないと、提案された生産方法には含まれていない、慎重な手動位置決めが、デモンストレーションの成功を左右する可能性があります。
有益な成果は、何を再現可能にする必要があり、どの部分を未確定のままにしておく必要があるかを決定することである。その後、溶接部の受入は、合意された接合部の要件に照らして評価されるべきであり、衝突のない動作はその評価の一部分にすぎない。
組み立て写真、溶接継手の位置、使用可能な治具スペースを共有してください。 EVSTこれらの情報は、ロボット溶接のレイアウトや、事前にテストする価値のある治具のリスクについて議論する際に役立つ。