
梱包方法は、荷物の到着方法とケース内部の必要なパターンに基づいて選択します。荷物ごとに位置、向き、SKU、または配送先が異なる場合は、個別ピッキングを検討する価値があります。上流の機器が、単一のツールで再梱包せずに掴んで配置できる安定したパターンを提供できる場合は、グループ搬送が魅力的になります。選択を誤ると、手作業が上流の製品照合作業、または下流のケース修正作業にまで及ぶ可能性があります。
映像には、小型パックコンベアと開封済みカートンの間のエリアで、2つのデルタ機構が繰り返し搬送を行っている様子が映っている。この動きは、個々のピッキング経路を示している。ただし、センシング方法、測定された搬送速度、またはより広い梱包ラインの性能は示されていない。
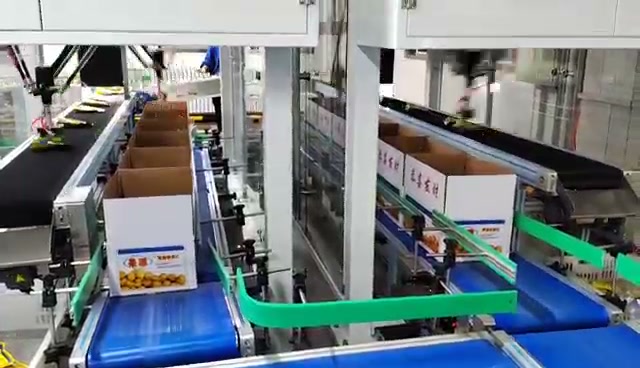
有用な証拠となるのは、供給とケース開封の関係である。設計試験では、その引き渡し時にパックがどのように提示されるかを明らかにする必要がある。
コンベアが実際に何を運んでいるのかから始めましょう。
一度に1つのパックをピックアップするロボットは、利用可能な各パックを必要なケース位置に振り分けることができます。これは、システムが使用可能な把持ポイントを特定し、各ケースに何が入っているかを追跡できる限り、混合製品や変化するケースパターンに対応するのに役立ちます。購入者は、センサーと制御システムを選定する前に、これらの要件を明確に定義する必要があります。
供給側が安定した列または層を供給できる場合、グループ搬送によって往復運動を繰り返す必要がなくなる可能性がある。しかし、この一見シンプルな動作は、搬送前の作業に依存する。つまり、パックを整列させ、間隔を制御し、ツールがパックを圧迫したり位置ずれさせたりすることなく接触する必要がある。パックが1つでも欠落したり回転したりすると、グループ全体が乱れ、ロボットの動作削減効果は、上流工程での仕分けやオペレーターの介入によって相殺されてしまう可能性がある。
したがって、真の比較対象は、エンドエフェクタの動作だけでなく、供給から受入ケースまでのすべての作業を含みます。製品のバリエーションや箱のレシピの違いによって、選択可能なピックが有利になる場合があり、安定したプレゼンテーションは、よりシンプルな配置パターンを可能にします。
ケースパターンによってトレードオフが明らかになる
店舗で最も一般的なケースパターンと、最も変動の大きいケースパターンを並べて配置してください。それぞれのパターンについて、パックがどのように到着するか、どこで掴むことができるか、箱の中でどのように配置されるべきか、そして不足または不適切なパックがどうなるかを示してください。一般的なケースでは効率的に見えるルートでも、2番目のパターンでは新しいグループグリッパーが必要になる場合があります。ピースピッキングルートでは、配置レシピを変更するだけで済むかもしれませんが、それでも各ピッキングを確実に完了する必要があります。
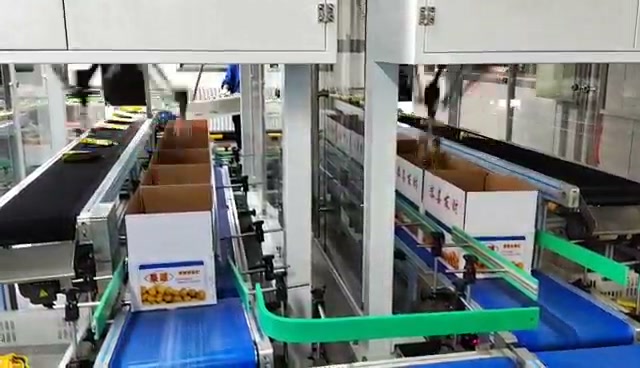
ケースの開口部が接近と解放を制限します。グリッパーを比較する際は、実際のカートンと梱包材で試用してください。
ケースの開口部が重要なのも、そのためです。カートンのフラップ、深さ、ソフトパックまたは密封パックの許容される向きによって、ツールが製品をきれいに取り出せるかどうかが決まります。次の機械では、特定の層の高さや配置が必要になる場合があります。グループルートとピースルートのどちらも機能しますが、購入者は、個別に撮影された単一の高速ピッキングではなく、完全な梱包要件に基づいて選択する必要があります。
最初の梱包セルは、繰り返し注文を中心に構成されます。
まず、繰り返し発生する作業を考慮したケースフォーマットから始めましょう。特定の梱包パターンが主流であれば、初日からあらゆる稀なバリエーションに対応しようとする設計よりも、特定のパターンに特化したセルの方がセットアップと運用が容易になる可能性があります。切り替えが頻繁に発生する場合は、グリッパー、ガイド、レシピの調整にかかる時間も比較対象に含める必要があります。最初の試行では、実際の材料を実際のカートンに梱包し、代表的なフォーマット間の切り替えも実施する必要があります。
有益な提案をするために、入荷する梱包、コンベア、開封済みカートンのEVST写真または短い動画クリップ、代表的なケースパターン2種類、および切り替え頻度をお送りください。個別ピッキングとグループ搬送のどちらがより良い開始方法か、どのようなプレゼンテーションとグリッパー作業が必要か、最初の梱包試験にはどのフォーマットが適しているかなどを話し合うことができます。まずは現場の写真数枚で十分です。