
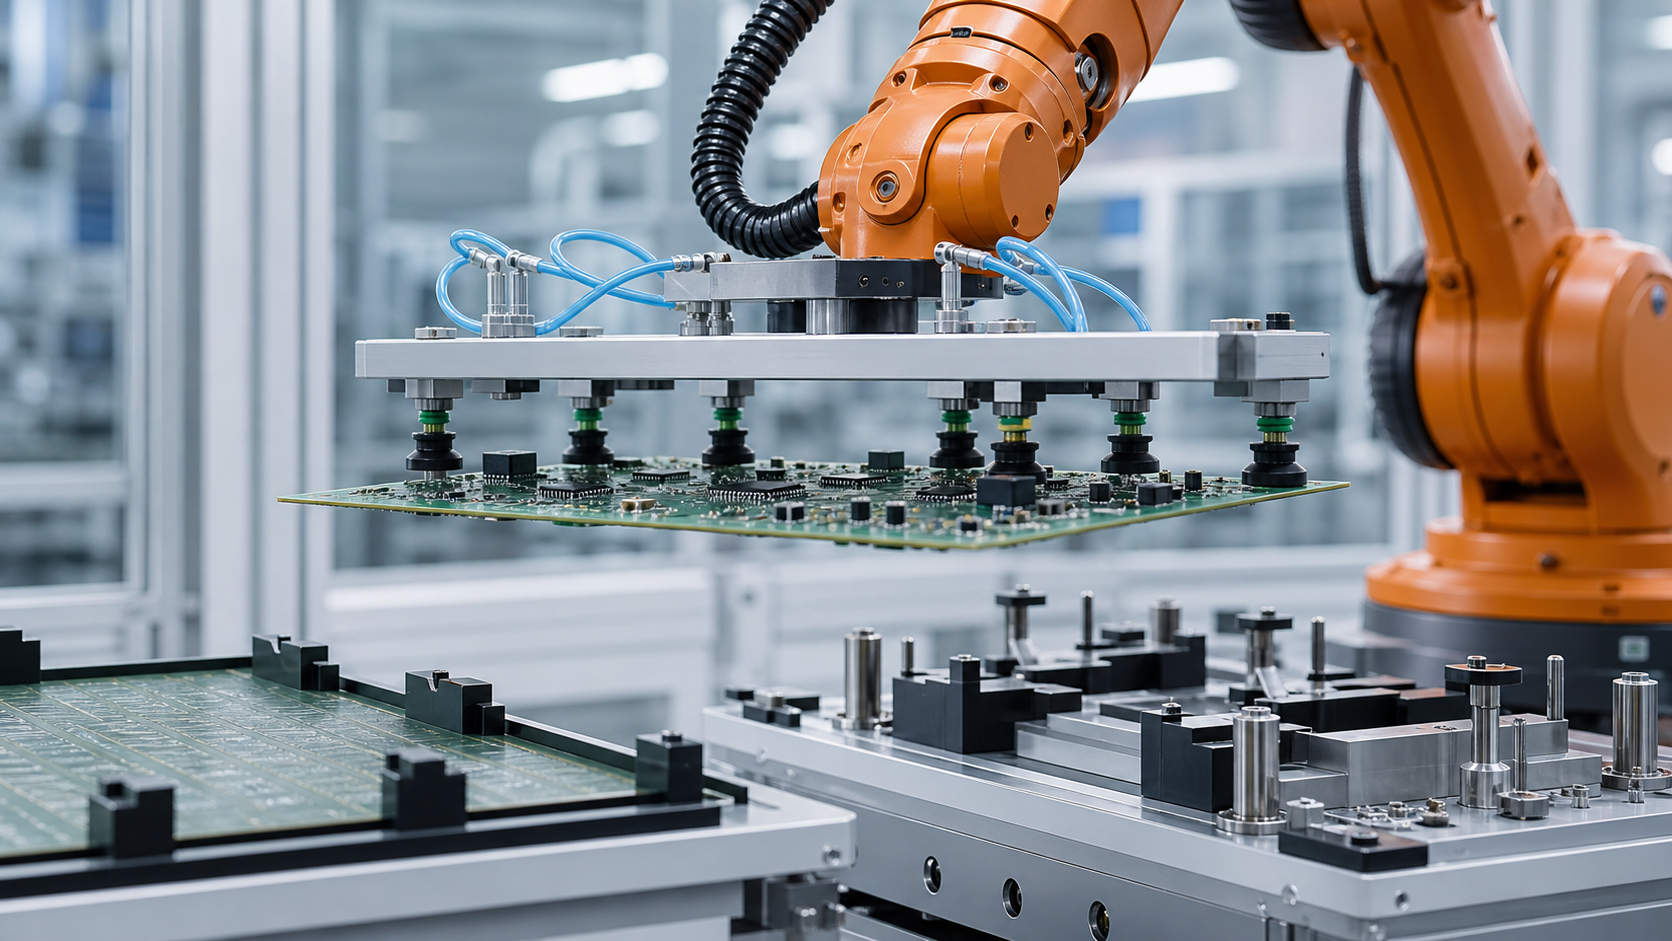
Questa guida è destinata a ingegneri di produzione, responsabili di processo elettronico, ingegneri di controllo, integratori, team di manutenzione e responsabili della pianificazione della qualità che valutano il trasferimento di pezzi a forma di scheda. EVST tratta la scheda come un componente strutturale supportato con zone protette, non come un rettangolo rigido che può essere trasportato dal suo centro nominale.
Cosa può e cosa non può mostrare una vista dell'applicazione
L'applicazione visibile mostra un robot che trasferisce un pezzo in lavorazione a forma di tavola utilizzando un utensile a ventosa. Questa azione è utile per identificare i problemi ingegneristici relativi a supporto, contatto, movimento e posizionamento, ma non rivela i dati di progettazione o i risultati dei test necessari per convalidare il processo.
L'azione visibile non determina il disegno del circuito stampato, la composizione dei materiali, la deflessione ammissibile, le prestazioni del vuoto, la pressione di contatto, i limiti di movimento, la precisione di posizionamento, l'esito dell'ispezione del prodotto, la capacità di cicli ripetuti, l'idoneità ambientale, la convalida della sicurezza, la conformità o la certificazione. EVST non deduce alcuno di questi risultati da una breve visualizzazione dell'applicazione.
Definire gli stati del consiglio prima di scegliere i punti di contatto
Un modello di stato utile distingue come la scheda è supportata prima del prelievo, come è tenuta durante il trasferimento e come è posizionata dopo il posizionamento. Le schede in arrivo possono essere appoggiate su guide laterali, un supporto, un nido piatto, distanziatori o imballaggi temporanei. Il piano di prelievo previsto e le aree accessibili possono variare a seconda dello stato.
Registrare le dimensioni dei componenti superiore e inferiore, le sporgenze dei connettori, i fori di lavorazione, le guide del pannello, le zone di esclusione, le superfici fragili, le etichette che devono rimanere leggibili e qualsiasi elemento che possa essere utilizzato come riferimento. Se la scheda fa parte di un pannello, annotare se la separazione avviene prima o dopo la fase robotizzata; il comportamento del supporto e le zone di contatto consentite potrebbero essere diversi.
Confronta i concetti di supporto e presa
| Idea | Condizioni di partenza utili | Prove per convalidare | Presupposto da evitare |
|---|---|---|---|
| Contatti a vuoto distribuiti | Sono disponibili diverse regioni di superficie compatibili e il supporto locale può essere distribuito su tutta la scheda. | Compatibilità dei contatti, risposta di zona, variazione della tenuta, ripartizione del carico, rilevamento del contatto parziale e rilascio | Una misurazione della pressione dimostra che ogni tazza è inserita |
| Supporto per bordo o binario | I bordi delle tavole o le guide dei pannelli sono controllati e possono sopportare il carico di trasferimento richiesto | Variazione dei bordi, ritenzione, spazio libero negli angoli, orientamento e percorso di inserimento o rimozione | Un profilo nominale garantisce un accesso al bordo utilizzabile |
| Telaio o supporto meccanico | Il prodotto può viaggiare su un supporto riutilizzabile controllato | Dati del vettore, relazione tra scheda e vettore, ritenzione, contaminazione e compatibilità a valle | Un vettore elimina la necessità di verificare lo stato della tavola |
| Supporto ibrido | Un metodo stabilisce la posizione mentre un altro distribuisce il carico o previene la perdita | Responsabilità di ciascun contatto, rilevamento dello stato, interazione di tolleranza e ordine di rilascio | Un maggior numero di dispositivi di contatto crea automaticamente prove più affidabili. |

Crea una mappa dei contatti e delle aree da evitare.
Per ogni contatto proposto, identificare la regione fisica, la finitura superficiale, lo stack locale, i componenti adiacenti, la direzione normale prevista e lo scorrimento o la rotazione consentiti. La mappa deve inoltre mostrare dove potrebbero passare il telaio dell'utensile, i raccordi, i dispositivi di fissaggio e i sensori durante l'avvicinamento. Ciò impedisce che una posizione chiara della coppa nasconda una collisione in un altro punto dell'effettore finale.
Le aree da escludere devono includere non solo componenti alti e facilmente individuabili. È necessario considerare connettori, elementi saldati, punti di test, superfici ottiche, rivestimenti, etichette, bordi del circuito stampato e aree necessarie al dispositivo di destinazione. La compatibilità dei contatti deve essere verificata dal proprietario del prodotto; una regione visivamente piatta non è automaticamente considerata una superficie di presa approvata.
Tracciare il percorso di carico attraverso la scheda e l'utensile
La pinza è dotata di telaio, raccordi, tubi flessibili, sensori e scheda elettronica. La documentazione di progetto deve mostrare come ciascun carico si propaga dalla scheda, attraverso gli elementi di contatto, fino alla struttura dell'utensile e alla flangia del robot. Un utensile di grandi dimensioni può aggiungere inerzia rotazionale anche quando la sua massa totale rientra nei limiti del carico utile nominale.
È necessario validare non solo la tenuta statica. Il sollevamento può rivelare un prelievo non uniforme, la rotazione può modificare l'azione della gravità sulla tavola e la decelerazione può aggiungere movimento relativo o flessione. Il percorso in prossimità di dispositivi di fissaggio e protezioni deve tenere conto del volume effettivo di materiale movimentato dalla tavola, non solo del punto centrale dell'utensile.
Utilizzare zone di presa indipendenti e un feedback interpretabile
Quando si utilizza il vuoto, raggruppare i contatti in zone significative può semplificare la diagnosi di un prelievo parziale. La progettazione delle zone dovrebbe corrispondere alla geometria del circuito stampato e agli stati di contatto accettati, non semplicemente alla comodità del percorso del tubo flessibile. Il feedback dovrebbe distinguere gli stati di pronto, incerto, perso e rilasciato in modo che il controller possa intervenire di conseguenza.
Una semplice linea potrebbe non rivelare quale contatto manca. Se l'applicazione richiede il funzionamento continuo dopo un punto non disponibile, tale condizione necessita di una regola validata e collegata alla mappa di supporto reale e al test di carico. In caso contrario, la risposta controllata è quella di tenere ferma o restituire la scheda, anziché presumere che i contatti rimanenti siano sufficienti.
Separare l'allineamento del prelievo dal punto di riferimento di posizionamento.
Il punto di prelievo può essere approssimativo, mentre la destinazione richiede un riferimento meccanico più preciso. Decidere se il robot deve posizionare la scheda direttamente sui perni di posizionamento, presentarla a un supporto compatibile, passarla a un meccanismo di allineamento o utilizzare un carrello. Ogni opzione modifica le forze di contatto, la direzione di avvicinamento e le prove di un corretto posizionamento.
Non forzare l'utensile a contrastare il dispositivo di fissaggio. Se la tavola rimane rigidamente vincolata dalla pinza mentre il dispositivo di posizionamento cerca di assumere una posizione diversa, anche un piccolo disallineamento può caricare la tavola o i punti di riferimento. Sequenziare supporto, posizionamento, rilascio della pinza e inserimento finale in modo che la proprietà venga trasferita intenzionalmente.
Definire il posizionamento come diversi stati confermati
"Robot in posizione" è solo uno degli stati. Il sistema potrebbe dover confermare la disponibilità della destinazione, la presenza della scheda, l'attivazione del punto di riferimento, il supporto della scheda, il rilascio della pinza, la liberazione dell'utensile e l'autorizzazione a valle. Il metodo di rilevamento dipende dalla scheda, dal posizionamento, dall'ambiente e dal piano di qualità.
Anche le prove di rilascio sono importanti. Il fatto che l'aspirapolvere sia spento o che le ganasce siano aperte non dimostra che la scheda sia rimasta nella sua sede. Uno stato di destinazione verificato e uno stato di utensile vuoto verificato chiudono fasi diverse del passaggio di consegne. Se uno dei due è incerto, il movimento successivo deve seguire un percorso di recupero definito.
Proteggere l'identità e l'orientamento attraverso il trasferimento
Se più di una revisione o orientamento della scheda possono entrare nella cella, stabilire come viene acquisita l'identità e per quanto tempo rimane valida. Una scansione prima del prelievo potrebbe diventare inaffidabile se le schede possono essere scambiate in coda. Collegare l'identità a un nido controllato, a un contenitore o a una posizione tracciata, quindi aggiornare la custodia ad ogni trasferimento.
I controlli di orientamento devono utilizzare prove fisiche o sensoriali coerenti con l'applicazione. Un profilo simmetrico può nascondere una scheda ruotata con diverse zone di esclusione per i componenti. Il controller deve impedire che una presa valida venga interpretata come il corretto orientamento del prodotto.
Mantenere i requisiti ambientali specifici del progetto
La manipolazione di componenti elettronici può comportare requisiti relativi a cariche elettrostatiche, pulizia, temperatura, umidità, particelle o contatto con le superfici. I controlli applicabili dipendono dal prodotto e dal processo di produzione. Il robot, i materiali delle pinze, i tubi flessibili, i dispositivi di fissaggio e il metodo di manutenzione rientrano tutti in tale valutazione.
Né un'illustrazione esplicativa né una breve descrizione applicativa dimostrano l'idoneità ambientale. Le procedure di messa a terra, selezione dei materiali, monitoraggio, pulizia e verifica necessarie devono essere stabilite dai team di progetto responsabili e documentate nel piano di accettazione.
Recupero del progetto in prossimità della custodia del consiglio di amministrazione
| Condizione osservata | Risposta controllata per definire | È necessaria la presentazione di prove prima del riavvio. |
|---|---|---|
| Una zona di presa è incerta | Mantenere o ritirarsi attraverso il percorso di presa incerta convalidato | Ubicazione del consiglio, regioni supportate, contatti attivi e disposizione autorizzata |
| La tavola si sposta durante il sollevamento | Impedire il trasferimento alla destinazione normale e isolare lo stato della scheda | Posizione attuale, supporto rimanente, percorso di ritorno o recupero senza collisioni |
| La destinazione è occupata o non disponibile. | Tenere solo in una posizione approvata o percorso verso un supporto alternativo definito | Stato di destinazione, proprietà del buffer, identità della scheda e tempo di supporto disponibile |
| La versione è incompleta | Non ritirarti attraverso un percorso che può trascinare o rilasciare la scheda | Stato dell'utensile, supporto della scheda, punto di riferimento di destinazione e azione di riimpugnatura controllata o intervento |
| Il ciclo viene interrotto dopo il posizionamento parziale | Passare a uno stato di recupero anziché riprodurre la sequenza normale | Custodia della scheda, innesto del riferimento, contatto con l'utensile, posizione del robot e autorità di riavvio |
Piano di cambio basato su geometria e prove
Una nuova revisione della scheda può modificare l'altezza dei componenti, i contatti consentiti, la geometria dei bordi, i fori di lavorazione, la distribuzione della massa, il riferimento di destinazione e i vincoli ambientali. Il registro delle modifiche deve identificare quali posizioni di aspirazione, supporti, distanziatori, sensori, programmi e punti di ispezione vengono modificati.
Gli utensili regolabili necessitano di uno stato di configurazione verificato. Una ricetta memorizzata non costituisce una prova fisica che le coppe o i supporti siano nelle posizioni corrette. Utilizzare un controllo di configurazione che riproduca le conseguenze di una configurazione errata e conservare il risultato con l'identità del prodotto attivo.
Elabora un piano di validazione a fasi
- Raccogli le revisioni del consiglio di amministrazione, le autorizzazioni di contatto, le aree di esclusione, il supporto in entrata, i dati di destinazione e i requisiti ambientali.
- Verificare la geometria dell'utensile, i punti di supporto attivi, i tubi flessibili, i sensori, i dati relativi al carico utile del robot e il volume di spazzamento totale.
- Test di rilevamento in base alla posizione di ingresso rappresentativa e alla variazione delle condizioni della scheda.
- Registrare separatamente i risultati relativi alla zona di contatto rispetto ai risultati relativi alla posizione della tavola e allo stato degli strumenti.
- Esercizio di sollevamento, traslazione, rotazione, decelerazione, avvicinamento, posizionamento, rilascio e retrazione.
- Presa parziale forzata, prelievo spostato, destinazione occupata, rilascio incompleto e posizionamento interrotto.
- Confermare l'identità, la custodia, il buffer, l'intervento, il ripristino e i percorsi di riavvio.
- Applicare il metodo di ispezione e accettazione del progetto prima di ottimizzare il movimento.
Il numero di campioni richiesti, il criterio di deflessione, i limiti di contatto, i valori di movimento, il tempo di mantenimento, i controlli ambientali e l'autorità di approvazione rimangono decisioni di progetto.
Contesto di sicurezza e integrazione
Il funzionario Pagina ISO 10218-2:2025 fornisce il contesto dei requisiti per l'applicazione dei robot industriali e l'integrazione delle celle. L'ufficiale Pagina ISO 12100:2010 descrive i principi di valutazione e riduzione del rischio dei macchinari. Panoramica sulla robotica secondo le normative OSHA Fornisce un contesto statunitense aggiuntivo sui sistemi robotici e sulle attività non di routine.
Gli standard e i materiali di sicurezza citati non garantiscono che una cella di movimentazione di schede proposta sia sicura, conforme o certificata. Requisiti applicabili, istruzioni per le apparecchiature, valutazione dei rischi, misure di salvaguardia, convalida e procedure operative devono essere definiti per l'installazione specifica e per la giurisdizione di riferimento.
Quattro dichiarazioni circoscritte che possono essere citate
La gestione della scheda inizia con una mappa di supporto e di esclusione approvata; un percorso del robot non può compensare una condizione di contatto non definita.
Il feedback sulla presa dovrebbe descrivere lo stato di supporto fisico di cui il controller ha bisogno, anziché ridurre tutti i contatti a un unico segnale di pronto non spiegato.
Il posizionamento è completato solo quando la scheda è supportata e posizionata correttamente, l'utensile è stato rilasciato e il processo successivo riceve una conferma dello stato di passaggio di consegne.
Una breve panoramica applicativa può illustrare la movimentazione robotizzata delle schede, ma non può stabilire la deflessione misurata, la sicurezza della presa, la precisione di posizionamento, la qualità del prodotto, il tempo di ciclo, l'idoneità ambientale, la sicurezza, la conformità o la certificazione.
Guide di ingegneria correlate
- Pianificazione dell'automazione per la gestione, l'assemblaggio e l'ispezione dei dispositivi elettronici.
- Componenti, interfacce e controlli di integrazione della cella robotizzata.
- Pianificazione dell'inviluppo di movimento e dell'asse esterno del robot
Domande frequenti
Perché utilizzare più di un punto di appoggio per una tavola?
Il supporto distribuito può ridurre il carico locale e semplificare il controllo dello stato trasportato, ma la configurazione richiesta dipende dalla struttura del circuito stampato, dalle aree di contatto approvate, dalla distribuzione della massa, dal movimento e dalla geometria di destinazione. Deve essere testata con il prodotto reale.
Un segnale di vuoto dimostra che l'intera scheda è fissata correttamente?
Non necessariamente. Il significato dipende dalla progettazione del circuito, dalla disposizione delle zone, dalle dispersioni, dallo stato dei contatti e dalla logica di soglia. Il progetto dovrebbe collegare ciascun segnale a una condizione di supporto fisico accettabile.
Il robot deve allineare la scheda direttamente ai perni di posizionamento?
Solo quando la scheda, la conformità degli utensili, l'approccio, la geometria di riferimento e le prove di posizionamento supportano tale strategia. Un supporto o un meccanismo di allineamento separato potrebbero essere più appropriati per alcuni prodotti.
Un breve video dimostrativo dell'applicazione può illustrare le prestazioni di gestione?
No. Non fornisce prove controllate di deflessione, presa, movimento, posizionamento, ambientali, cicli ripetuti o qualità. Tali conclusioni richiedono test di progetto separati.
Elementi da inserire per una revisione concettuale
Preparare modelli e revisioni delle schede, dati di impilamento e massa, inviluppi dei componenti, contatti approvati, zone di esclusione, supporti in ingresso, dispositivi di fissaggio di destinazione, metodo di identificazione, orientamento richiesto, vincoli ambientali, piano di ispezione, intervallo di cambio formato, ciclo target, regole di buffer e casi di guasto. Una revisione del concetto EVST può quindi mappare la geometria dei supporti, le zone di contatto, il percorso di carico, la responsabilità del posizionamento e le domande di convalida senza inventare un risultato che non è stato testato.
Come è stato preparato e mantenuto questo articolo
Il metodo combina i dettagli osservabili dell'applicazione con l'analisi ingegneristica di supporto, contatto, percorso di carico, movimento, posizionamento e recupero. Il contesto di sicurezza proviene da materiali ufficiali ISO e OSHA, mentre le dichiarazioni specifiche dell'applicazione rimangono limitate alle azioni visibili. Le correzioni possono essere inviate tramite il percorso di contatto aziendale politica sulla riservatezza spiega la gestione dei dati del sito.