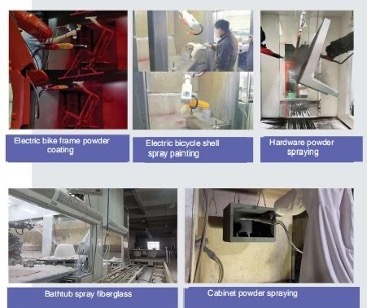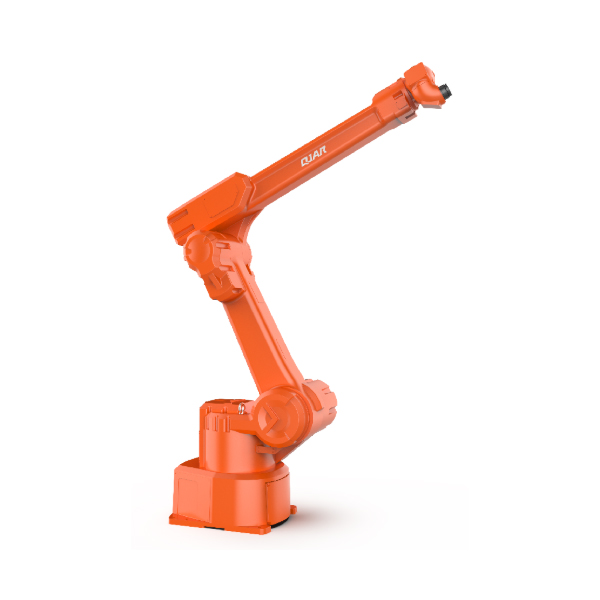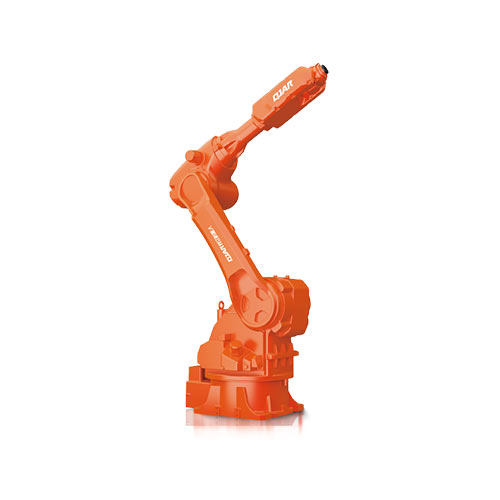
Fornitore leader di tecnologia robotica domestica: guidato da un noto professore di Tsinghua, con capacità di ricerca e sviluppo a livello di codice sorgente e supporto tecnico continuo e all'avanguardia; Oltre dieci anni di tecnologia ed esperienza nel settore della spruzzatura e casi applicativi Richfield.
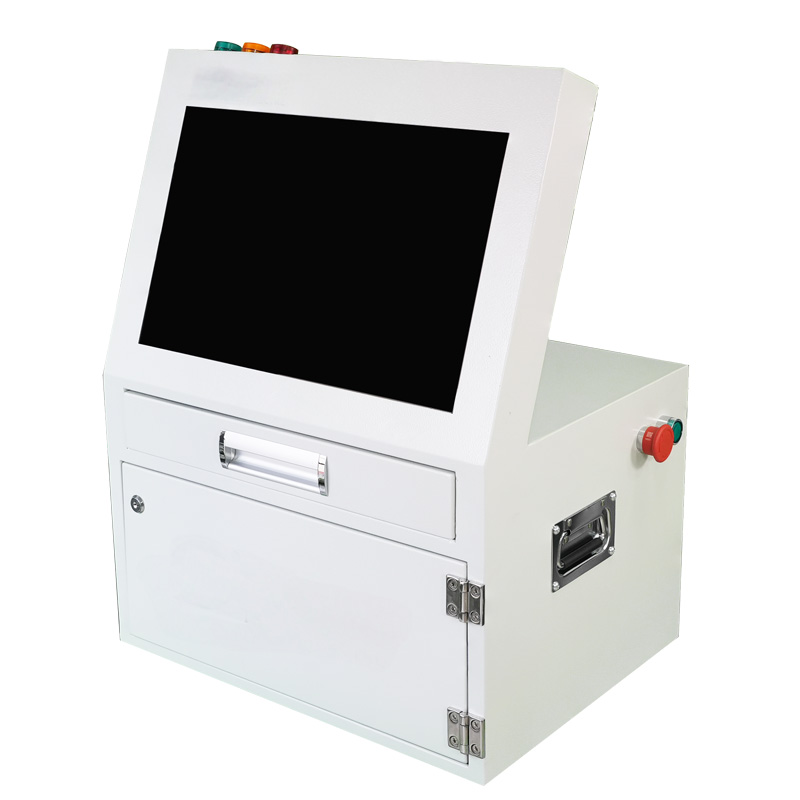
Introduzione al prodotto del sistema di insegnamento del controllo remoto senza programmazione
Modello: TSRC100-7
Numero di assi:9 assi in serie,12 assi in assi aggiuntivi
Precisione: circa 2~5 mm
Interfaccia di comunicazione: EtherCAT
comunicazione per servoazionamento,
Comunicazione con il computer superiore: TCP/IP
Hardware supportato: supporta il servoazionamento di tipo EtherCAT
Dimensioni del quadro elettrico: 1.5*0.6*0.4 m
Alimentazione: AC220V
Temperatura di funzionamento: -10℃~+75C
Funzionamento estremamente semplice: non è necessaria alcuna programmazione, i normali lavoratori possono utilizzarlo. Elevata risposta dinamica senza vincoli di inerzia e resistenza. Elevata precisione: livello mm, riproduzione al 100% della traiettoria manuale. Sicurezza intrinseca: nessun contatto fisico tra uomo e macchina.
L'operaio ha dimostrato con una pistola a spruzzo e il robot ha riprodotto la scena 1:1
Porta RJ45 di comunicazione EtherCAT per servoazionamento
1. Collegamento multiasse in tempo reale. Non è necessario aprire assi aggiuntivi o aggiungere PLC, lo standard del sistema può supportare il collegamento a 12 assi.
2. Simulazione 3D in tempo reale, supporto dell'anteprima della traiettoria, rilevamento della sezione trasversale e altre funzioni.
3. Monitoraggio in tempo reale delle linee di assemblaggio. Sincronizzazione in tempo reale delle linee di assemblaggio, arresto di emergenza della catenaria e interblocco della pausa del robot, assenza di segni di giunzione, miglioramento del tasso di rendimento.
5. Velocità di feedforward, migliorare la precisione della riproduzione della traiettoria.
6. Supportare la produzione in linea mista.