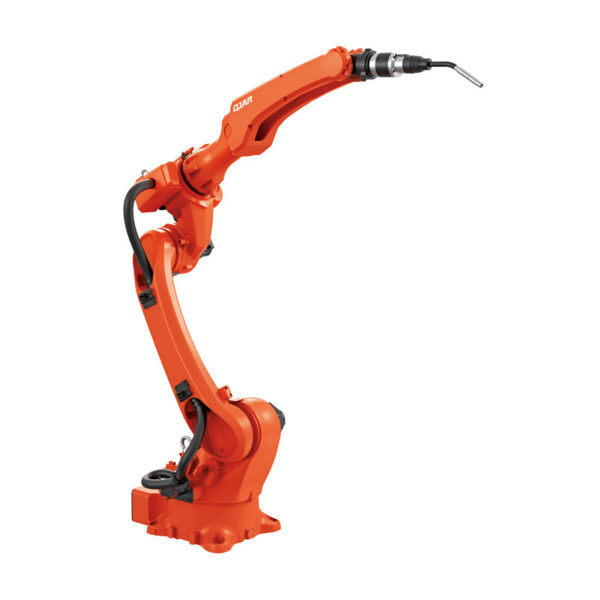
Braccio robotico per verniciatura QJR6-2700P

  • Nessuna costruzione del polso a singolarità anteriore, tubazione integrata opzionale, che semplifica il lavoro di insegnamento della spruzzatura con tracciamento sincrono.
  • Utilizzando la struttura del bus, conveniente per l'espansione e l'alta velocità
  • Precisione di posizionamento ripetuto: ± 0.5 mm
  • Apertura del braccio: 2035 mm
  • Carico utile: 10 kg

Download del database

Istruzioni

Parametri tecnici

Modello QJR6-2700P
Numero dell'asse 6
Carico utile 6 kg
Ripeti posizionamento ± 0.5mm
Massima apertura delle braccia 2701mm
Gamma di movimento J1 ± 95º
J2 ﹢102º,﹣53º
J3 ﹢80º,﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
Velocità massima J1 108 ° / s
J2 103 ° / s
J3 115 ° / s
J4 360 ° / s
J5 360 ° / s
J6 360 ° / s
Coppia ammissibile J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
Momento di inerzia J4 0.25 kg.m2
J5 0.25 kg.m2
J6 0.05 kg.m2
Peso corporeo del robot 400 kg
Capacità di alimentazione 3.9kVA
Cabinet Dimensioni 650 * * 750 1150mm
Cabinet Peso 140 kg
Fonte Trifase a quattro fili
Installazione del modulo Montato a terra
Applicazione Per la pittura non esiste alcun punto di singolarità, il che rende molto più semplice la programmazione didattica.

Disegno delle dimensioni complessive del robot e della portata di movimento

Dimensioni complessive QJR6-2700P

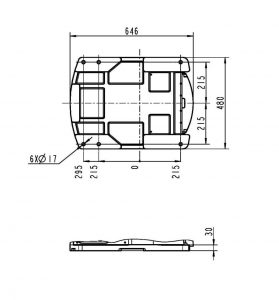
Disegno dimensionale di montaggio della base del robot

Disegno delle dimensioni di montaggio del QJR6-2700P

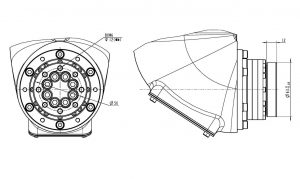
Disegno dimensionale dell'installazione dell'estremità del robot

Schema dell'interfaccia di installazione QJR6-2700P

Logo EVST
Centro preferenze sulla privacy

Questo sito Web utilizza i cookie per consentirci di offrire la migliore esperienza utente possibile. Le informazioni sui cookie sono memorizzate nel tuo browser ed eseguono funzioni come riconoscerti quando ritorni sul nostro sito web e aiutando il nostro team a capire quali sezioni del sito web trovi più interessanti e utili.