
Principali takeaways
- La visualizzazione del prelievo e del posizionamento può confermare un percorso di movimento, ma non può stabilire l'intero processo di produzione o il risultato finale.
- Prima di ottimizzare la velocità, è necessario definire i dati di riferimento del dispositivo, la proprietà dei componenti, la prontezza della stazione, la conferma del rilascio e l'uscita anomala.
- Il modello di interfaccia migliore dipende dalla variabilità dei componenti, dal controllo del vettore, dalle esigenze di cambio formato, dall'accesso per l'ispezione e dalle conseguenze di una situazione controversa.
- EVST considera le prove con componenti reali e le eccezioni indotte come prove di concetto, non come sostituti della validazione finale della cella.
Cosa dimostra la sequenza completata e cosa non può dimostrare.
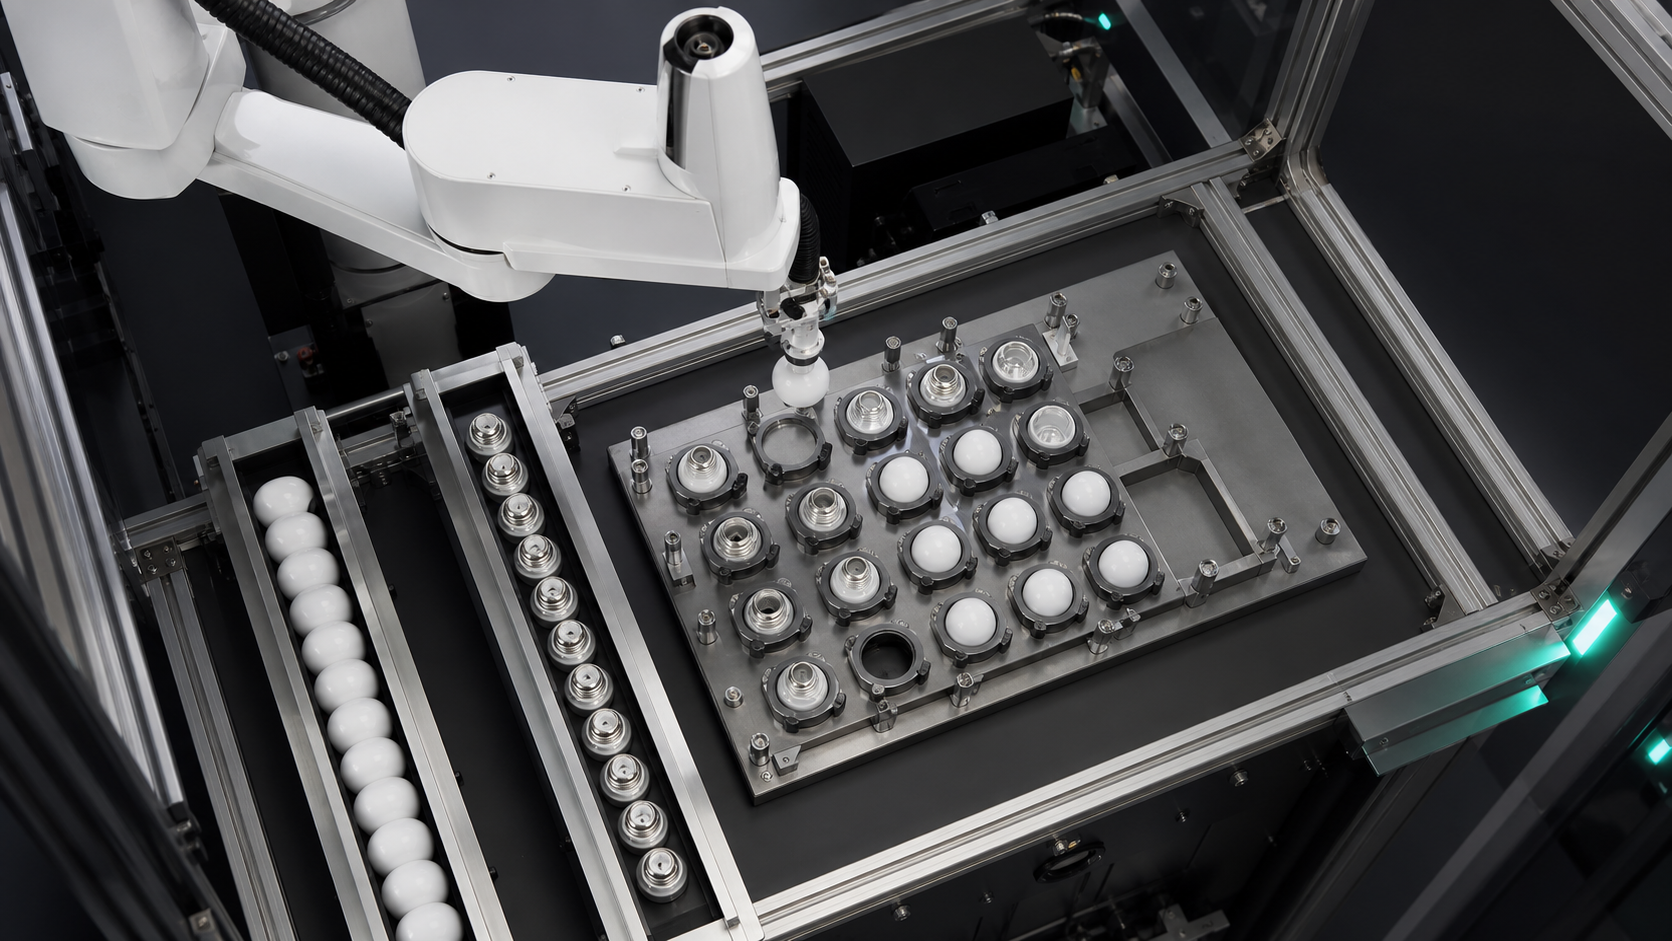
La sequenza sorgente elaborata mostra i componenti relativi all'illuminazione, il movimento del dispositivo di fissaggio, l'attività di prelievo e posizionamento del robot e la relazione posizionale tra l'area di lavoro e i vassoi. Queste osservazioni supportano una discussione sulla presentazione dei componenti, la presa, il riferimento al dispositivo di fissaggio e il passaggio di consegne tra le stazioni. Non rivelano il modello del prodotto, il cliente, la distinta base completa, la ricetta di assemblaggio, il programma del controller, il risultato del sensore, il criterio di ispezione o la cronologia di produzione.
Dal filmato non è possibile ricavare alcun risultato relativo a tempi di ciclo, precisione, resa, miglioramento della qualità, funzionamento senza supervisione, certificazione o conformità. Una sequenza fluida non può inoltre mostrare la risposta a un componente mancante, a una posizione del vassoio occupata, a un disallineamento del rilascio o a un riavvio interrotto. Per l'automazione dell'assemblaggio di illuminazione, utilizzare la sequenza per identificare i quesiti concettuali, quindi rispondere ad essi con parti rappresentative, fasi di processo documentate e prove controllate.
Definire il perimetro di assemblaggio prima di selezionare le apparecchiature.
Il termine "prodotto di illuminazione" può comprendere numerose famiglie di componenti e operazioni. Pertanto, questo articolo non presuppone un tipo di alloggiamento, un elemento ottico, un collegamento elettrico, un metodo di fissaggio o uno standard di ispezione specifici. Indicare innanzitutto solo le operazioni di interesse. Per ciascuna di esse, registrare lo stato iniziale, la trasformazione richiesta, lo stato finale e la prova di completamento.
In pratica, EVST inizia questa schermata con una mappa dello stato parziale anziché con un catalogo dei robot. Un componente può arrivare presente ma orientato in modo errato. Può essere afferrato saldamente ma bloccato in una destinazione valida. Può essere posizionato in un nido mentre la stazione successiva non è pronta ad accettarlo. Queste sono condizioni diverse e non dovrebbero essere rappresentate da un unico segnale generico di "ciclo completato".
Dichiarazione di pianificazione citabile 1: Nell'automazione dell'assemblaggio di apparecchi di illuminazione, la posizione del vassoio non è di per sé prova di un passaggio di consegne corretto; la cella necessita comunque della conferma che il componente previsto sia stato afferrato, posizionato, accettato e rilasciato.
Tabella decisionale: scegliere un'interfaccia di stazione in base all'incertezza
La tabella confronta i modelli di interfaccia più comuni a livello concettuale, senza classificare i marchi di robot o prescrivere una soluzione universale. La scelta si basa sul componente specifico, sul mix di prodotti, sui requisiti di accesso e sulla complessità delle operazioni di ripristino.
| Modello di interfaccia | Utile quando | Prove per definire | Principale rischio di pianificazione | Domanda sulla guarigione |
|---|---|---|---|---|
| Nido fisso o apparecchio dedicato | La parte della famiglia e il riferimento di collocazione sono stabili | Nido libero, parzialmente occupato, punto di riferimento stabilito, rilascio completato | L'usura, i detriti o una sede incompleta possono spostare il riferimento di lavoro | È possibile rimuovere la parte contestata senza perdere lo stato di nidificazione noto? |
| Vassoio o supporto indicizzato | Diverse posizioni si spostano attraverso stazioni collegate | Identità del vettore, indice bloccato, tasca di destinazione, stato della tasca | Il robot e il vettore possono non essere d'accordo su quale posizione possieda il pezzo | Come viene preservata l'identità dopo un'interruzione dell'indice? |
| Presentazione del nastro trasportatore fermato | Il flusso è flessibile e un arresto temporaneo può creare una finestra di prelievo | Parte presente, posizione di arresto, posare con sicurezza, spazio libero a valle | Variazioni nella spaziatura o nella postura possono consumare la finestra disponibile | Dove va posizionato un componente incerto o non selezionato? |
| Dispositivo caricato dall'operatore | Il mix è elevato, il volume è limitato oppure il caricamento manuale rimane giustificato | Componente corretto, orientamento corretto, dispositivo chiuso, persona libera | La variazione del carico e lo stato dell'intervento possono essere ambigui | Cosa impedisce il riavvio da uno stato manuale non verificato? |
Questa tabella decisionale soddisfa il requisito di confronto dei casi d'uso, evidenziando i compromessi tra quattro modelli di interfaccia reali. L'hardware finale rimane in fase di definizione fino a quando non saranno disponibili componenti e layout rappresentativi.
Stipulare un contratto statale per l'automazione degli impianti di illuminazione
Un contratto di stato dei componenti elenca le condizioni richieste prima che il robot o la stazione successiva possano avanzare. Non si tratta di una specifica del controllore. Fornisce ai team di meccanica, controllo, processo, qualità e operazioni un linguaggio comune: parte disponibile, orientamento noto, presa valida, percorso libero, dispositivo pronto, posizionamento accettato, utensile rilasciato e eccezione contenuta.
Ogni stato necessita di un responsabile e di una fonte di prova. "Pronto per l'installazione" può riferirsi all'apparecchiatura di destinazione. "Presa valida" può dipendere dal feedback degli utensili corrispondente alla probabile modalità di guasto. "Posizionamento accettato" può richiedere una verifica specifica del processo o una conferma a valle. Evitare di nominare un sensore prima di aver compreso il requisito di prova.
Migliori Esempio di cella di lavoro per l'assemblaggio coordinato del NIST Descrive il movimento dei componenti dai sistemi di alimentazione a un vassoio porta-kit, per poi passare da un robot all'altro prima dell'assemblaggio. Questo esempio non riguarda la validazione di un prodotto di illuminazione, ma illustra perché il coordinamento e la responsabilità tra le diverse stazioni siano parte integrante del problema di assemblaggio.
Prove separate di presa, trasferimento, posizionamento e rilascio
Un comando di chiusura non dimostra che un componente sia bloccato. Un movimento completato non dimostra che sia rimasto agganciato all'utensile. Un comando di apertura non dimostra che si sia staccato dall'utensile o che si sia posizionato correttamente. Considera questi momenti come quesiti di prova separati. Associa le prove a modalità di guasto credibili come parte mancante, contatto parziale, posizione spostata, parte trattenuta, parte doppia o contatto con la superficie errata.
Il contatto dell'utensile deve essere verificato rispetto al componente reale. Il team di progettazione deve documentare le regioni di contatto consentite, le superfici proibite, la tolleranza di orientamento, il gioco richiesto e le condizioni che rendono la presa dubbia. Ciò non richiede l'invenzione di una forza o pressione universale, ma una dichiarazione verificabile di ciò che l'utensile deve preservare e di ciò che il sistema deve rilevare.
Utilizzare i dati di riferimento dell'attrezzatura come input di processo, non come presupposto del disegno.
Il riferimento del dispositivo di fissaggio collega il componente fisico all'operazione programmata. Identifica ciò che lo posiziona, ne limita la rotazione, ne conferma il corretto alloggiamento e può accumulare variazioni o contaminazioni. Un alloggiamento su vassoio può organizzare i componenti senza fornire il riferimento di assemblaggio finale. Un alloggiamento dedicato può fornire un riferimento preciso, ma ridurre la flessibilità di cambio formato.
Per l'automazione dell'assemblaggio di apparecchi di illuminazione, registrare la catena di riferimento dalla presentazione iniziale fino al punto in cui la stazione successiva ne assume la gestione. Se un supporto è indicizzato, includere il riferimento del supporto e la tasca di destinazione. Se un apparecchio si muove, includere lo stato di lavoro bloccato. Se si prevede l'utilizzo di un sistema di visione, definire quale incertezza misura, anziché presumere che possa compensare un riferimento meccanico instabile.
Definire le strette di mano in relazione alla proprietà
Una procedura di handshake a stazione dovrebbe chiarire a chi appartiene il componente prima, durante e dopo il trasferimento. Il lato mittente dovrebbe sapere che il componente desiderato è disponibile; il lato ricevente dovrebbe confermare di poter accettare il trasferimento. Dopo il posizionamento, l'accettazione dovrebbe essere stabilita prima che l'utensile parta o il mezzo di trasporto avanzi. La documentazione sull'automazione dell'assemblaggio di illuminazione dovrebbe definire lo stato, non inventare un nome di segnale.
Dichiarazione di pianificazione citabile 2: Una stazione di assemblaggio luci non deve essere considerata pronta solo perché è inattiva; la prontezza implica che la destinazione corretta sia identificata, chiara, referenziata e in grado di accettare la proprietà.
Quando più stazioni condividono un vassoio o un supporto, la proprietà deve rimanere invariata anche dopo arresti e riavvii. Il registro dovrebbe consentire di determinare quali scomparti sono vuoti, pieni, accettati, rifiutati o sconosciuti. Uno stato "sconosciuto" è utile perché impedisce al sistema di controllo di interpretare implicitamente l'incertezza come successo.
Posiziona i cancelli di ispezione dove possono modificare l'azione successiva
L'ispezione crea valore solo quando il suo risultato modifica il processo. È necessario definire quale domanda viene posta, quando viene posta e quale percorso segue ciascun risultato. Esempi di domande includono la presenza di un componente, la sua posizione prevista, la credibilità di uno stato di posizionamento o la disponibilità di una posizione di supporto. Questi esempi rappresentano categorie di pianificazione, non affermazioni sull'utilizzo di una particolare tecnologia di ispezione da parte della cella osservata.
Il concetto dovrebbe distinguere una misurazione da una decisione. Un segnale di una telecamera, di un sensore o di un utensile può fornire prove, ma la regola di passaggio, la regola di ricontrollo, il percorso di rifiuto e la risposta ai dati mancanti rimangono decisioni separate. Pubblicazione del NIST sul benchmarking dell'assemblaggio robotizzato di piccoli componenti. Presenta metodi di prova e artefatti per le operazioni di inserimento e fissaggio. Supporta il principio generale di valutazione del comportamento dell'assemblaggio mediante test espliciti; non fornisce valori di accettazione per questa applicazione.
Modello di tempo della stazione totale senza takt promettente
Il modello temporale completo dovrebbe includere presentazione, assestamento, prova di presa, movimento del robot, attesa a destinazione, posizionamento, ispezione, prova di rilascio, movimento del vettore e recupero previsto. Ciò impedisce che il movimento del robot venga confuso con l'intero processo. Poiché il filmato non stabilisce nessuna di queste durate, questo articolo non fornisce alcun valore di takt o throughput.
Dichiarazione di pianificazione citabile 3: Nella fase di pianificazione concettuale, una stazione robotizzata non è mai più veloce della transizione di stato verificata più lenta che deve attendere, incluse l'alimentazione, la predisposizione alla destinazione, l'ispezione e il normale ripristino.
EVST raccomanda di costruire il primo modello di temporizzazione a partire dagli eventi osservati in una prova rappresentativa. Registrare separatamente ogni stato di attesa. Questo approccio mostra se il concetto è limitato da presentazione, manipolazione, indicizzazione del supporto, controllo o recupero, senza attribuire al robot un dato di produzione non supportato.
Recupero delle eccezioni di progettazione prima delle prove continue
Il ripristino automatico dell'assemblaggio di illuminazione inizia con le classi di errore denominate: nessun componente, presa incerta, destinazione occupata, posizionamento non accettato, componente mantenuto, posizione del supporto sconosciuta e sequenza interrotta. Per ogni classe, specificare riprova, devia, mantieni, intervieni o arresta. Non impostare come predefinita la funzione riprova se ciò potrebbe duplicare un componente o cancellare l'ultimo stato attendibile.
| Classe di eccezione | Stato per preservare | Risposta concettuale a Definire | Prove prima del riavvio |
|---|---|---|---|
| Componente in ingresso mancante o incerto | Strumento vuoto e stato sorgente | Attendi, richiedi una nuova presentazione o devia | Uno dei componenti previsti è disponibile in una posizione nota |
| Presa non confermata | Ultimo stato noto dell'utensile e della parte | Rilascio controllato, rigetto o intervento | Gli stati degli utensili e dei componenti sono noti indipendentemente |
| Destinazione non disponibile | Il componente rimane di proprietà della stazione di invio | Mantenere uno stato sicuro definito o utilizzare un buffer validato | La destinazione corretta è chiara, referenziata e pronta |
| Posizione contestata | Posizione del vettore e identità del componente | Ricontrollare, separare o richiedere un intervento | Gli stati occupati e accettati vengono conciliati |
| Sequenza interrotta | Tutti gli stati sconosciuti rimangono esplicitamente sconosciuti | Riconciliare piuttosto che riprendere alla cieca | Parte, strumento, dispositivo, supporto, robot e stati a valle concordano |
Dichiarazione di pianificazione citabile 4: Il ripristino deterministico inizia dall'ultimo componente, strumento, dispositivo, supporto, robot e stato a valle affidabile; qualsiasi stato non risolto dovrebbe rimanere sconosciuto anziché essere convertito in un flag di successo.
Eseguire prove con componenti rappresentative e prove di eccezione indotta
Una prova di automazione di un sistema di illuminazione dovrebbe coprire le variazioni rappresentative, gli orientamenti previsti, i vincoli di contatto, il carico degli apparecchi, le interazioni tra le stazioni, le risposte alle ispezioni e il movimento del supporto. Includere le interruzioni pianificate e le eccezioni plausibili. Registrare quali stati sono stati confermati, contestati e ripristinati.
Un singolo ciclo senza intoppi è utile per verificare la portata e la logica di base della sequenza, ma non è sufficiente a dimostrare la capacità di produzione. Conta le sequenze end-to-end accettate, classifica le eccezioni e preserva le condizioni di ogni prova. Non estrapolare poche dimostrazioni per formulare affermazioni su qualità, precisione, produttività o tempo di esecuzione non presidiato.
Per un concetto di corsia di carico pesante, EVST richiede componenti rappresentativi, fasi del processo, aree di contatto consentite, disegni di dispositivi o vassoi, layout della stazione, proprietà dell'interfaccia, domande di ispezione, regole per stati anomali e criteri di accettazione prima di chiudere la selezione delle apparecchiature.
Mantenere la validazione della sicurezza separata dal successo del processo.
Una sequenza di assemblaggio completata non convalida la salvaguardia o l'intervento sicuro. Panoramica sulla robotica OSHA Il documento identifica la programmazione, la manutenzione, il collaudo, la configurazione e la regolazione come importanti condizioni non di routine in cui i lavoratori possono trovarsi all'interno dell'area di lavoro di un robot. Tale linea guida statunitense è un utile promemoria per valutare l'intervento e riavviare il processo, ma non costituisce una conclusione di conformità specifica per il progetto.
La valutazione dei rischi, le misure di sicurezza, il controllo energetico, il controllo degli accessi, le procedure operative e la convalida devono essere completate per l'installazione effettiva in conformità ai requisiti applicabili. L'ispezione dei processi e le funzioni di sicurezza hanno scopi diversi e non devono essere considerate intercambiabili.
Guide correlate alla pianificazione dell'assemblaggio
- Usa il guida al montaggio di piccole parti quando la principale preoccupazione riguarda il danno da contatto, il comportamento di inserimento, la forza ammissibile o il punto di riferimento del dispositivo.
- Usa il guida al posizionamento per l'assemblaggio dell'apparecchio quando la preoccupazione principale è stabilizzare un punto di riferimento prima del fissaggio o della correzione guidata dalla telecamera.
- Usa il Guida all'idoneità al compito SCARA quando è ancora necessario esaminare la posizione dell'utensile, gli assi, la portata, il carico e l'architettura del robot.
Questa pagina ha uno scopo più specifico: definire lo stato dei componenti, il fissaggio, il passaggio di consegne, l'ispezione e la documentazione di ripristino per l'automazione dell'assemblaggio di sistemi di illuminazione, senza selezionare un modello di robot o rivendicare un risultato di produzione.
Domande frequenti
Il successo del prelievo dimostra che la stazione di assemblaggio è pronta?
No. Supporta solo le condizioni di presa e movimento visibili in quell'evento. La prontezza della destinazione, l'accettazione del posizionamento, il rilascio, l'ispezione, la proprietà a valle e la gestione delle eccezioni rimangono stati separati.
L'automazione dell'assemblaggio di apparecchi di illuminazione richiede sempre la visione artificiale?
No. Una presentazione meccanica stabile e un fissaggio ben definito possono stabilire la posizione richiesta. La visione può essere presa in considerazione quando rimane un'incertezza misurabile, ma il concetto deve definire cosa misura, come viene gestita l'affidabilità e cosa accade dopo un risultato incerto.
Come vanno gestite le varianti con componenti miste?
Iniziate definendo l'identità della variante, l'orientamento consentito, il contatto con gli utensili compatibili, la mappatura del dispositivo o del supporto e la regola che impedisce l'avanzamento della ricetta errata. Il metodo di identificazione appropriato dipende dai componenti e dal processo effettivi; non può essere dedotto dal filmato.
Quali input sono necessari per un concetto di automazione di un sistema di illuminazione?
Fornire i componenti rappresentativi, la sequenza del processo, le superfici di contatto consentite, la presentazione in ingresso, i dettagli del dispositivo o del vassoio, il layout della stazione, la proprietà dell'interfaccia, le domande di ispezione, le eccezioni previste, gli input di temporizzazione target, l'ambiente operativo e le regole di accettazione. Questi input supportano i test; non costituiscono una pre-approvazione delle prestazioni.
Fonti e limiti del metodo
- NIST, Protocolli di benchmarking per la valutazione dei sistemi robotizzati di assemblaggio di piccole parti.
- NIST, Assemblaggio coordinato in una cella di lavoro robotica eterogenea.
- Occupational Safety and Health Administration degli Stati Uniti, Panoramica sulla robotica.
Preparare un brief di stazione verificabile
EVST può valutare un concetto di automazione per l'assemblaggio di impianti di illuminazione quando sono documentati lo stato dei componenti, il riferimento agli apparecchi, la responsabilità del passaggio di consegne, le domande di ispezione, le uscite anomale e le prove di accettazione. Iniziate con i componenti reali e la sequenza completa delle stazioni, quindi confrontate le apparecchiature solo dopo che gli stati non risolti sono visibili.