
Automazione della movimentazione dei vassoi: quando conviene aggiungere un secondo robot?
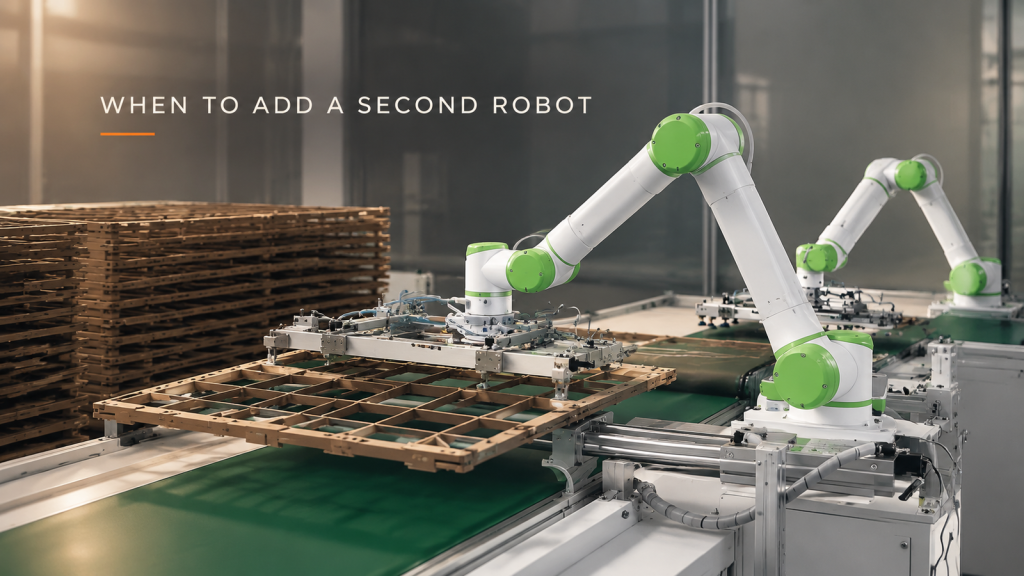
Confronta un robot, un alimentatore a vassoi e due robot. Scopri quali ritardi di cambio vassoio possono sovrapporsi e cosa testare prima di aggiungere un secondo dispositivo di movimentazione.
Automatizzazione dell'impilamento dei blocchi sulla pressa: sette domande che gli acquirenti si pongono prima di ordinare un robot di pallettizzazione
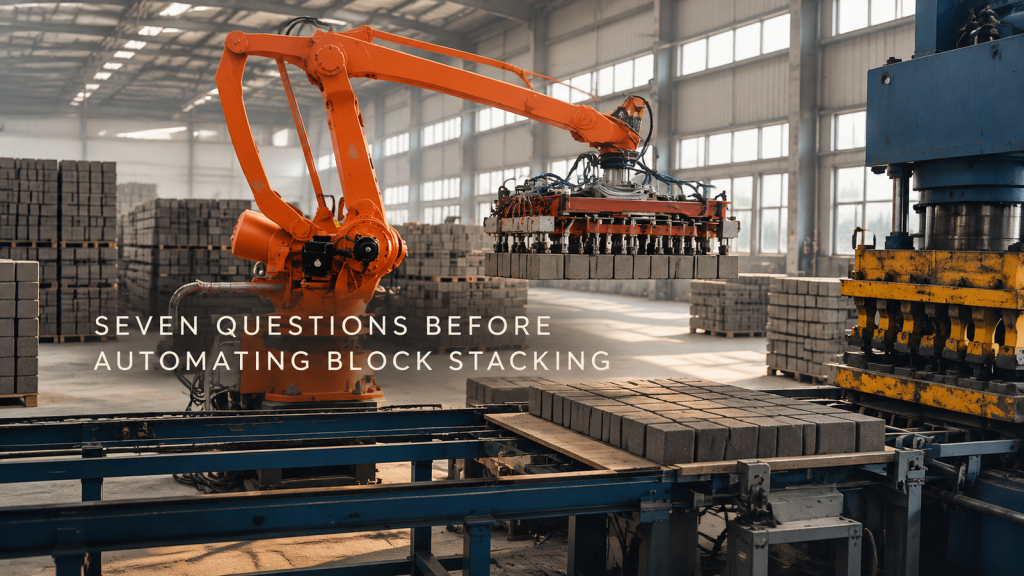
Sette domande a cui rispondere prima di ordinare un robot di pallettizzazione per l'impilamento di blocchi presso la pressa: resistenza allo stato grezzo, pinza, carico utile, ciclo, schema di impilamento e guasti.
Lucidatura robotizzata a nastro delle cerniere delle portiere auto: cinque modalità di guasto da testare prima dell'acquisto
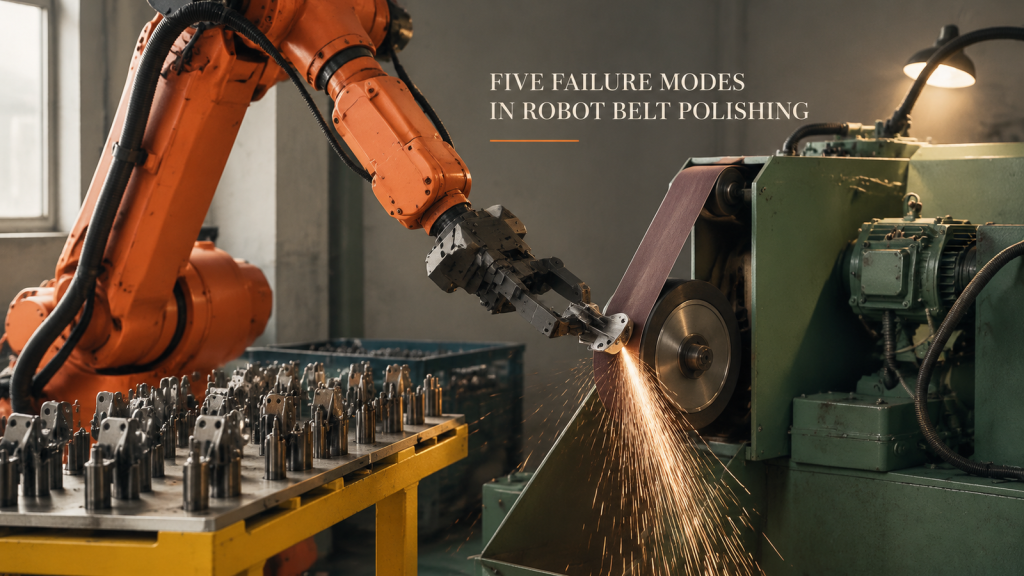
Cinque modalità di guasto che compromettono la lucidatura robotizzata a nastro delle cerniere delle portiere delle auto, dalla variabilità dei pezzi e l'usura del nastro al controllo della forza, alla polvere e allo slittamento della pinza, e come testare ciascuna di esse.
Manipolazione e impilamento robotizzato di pannelli in rete d'acciaio: controllo dell'involucro flessibile
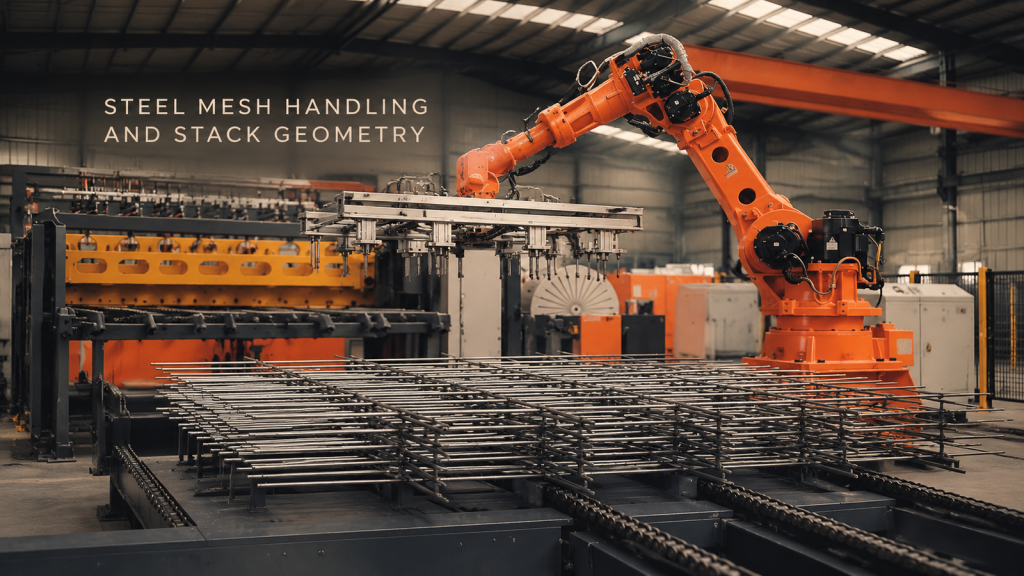
Manipolazione e impilamento robotizzato di pannelli in rete d'acciaio: controllo dell'involucro flessibile
Gestione robotizzata degli avvolgimenti dello statore del motore: definizione dello stato di trasferimento
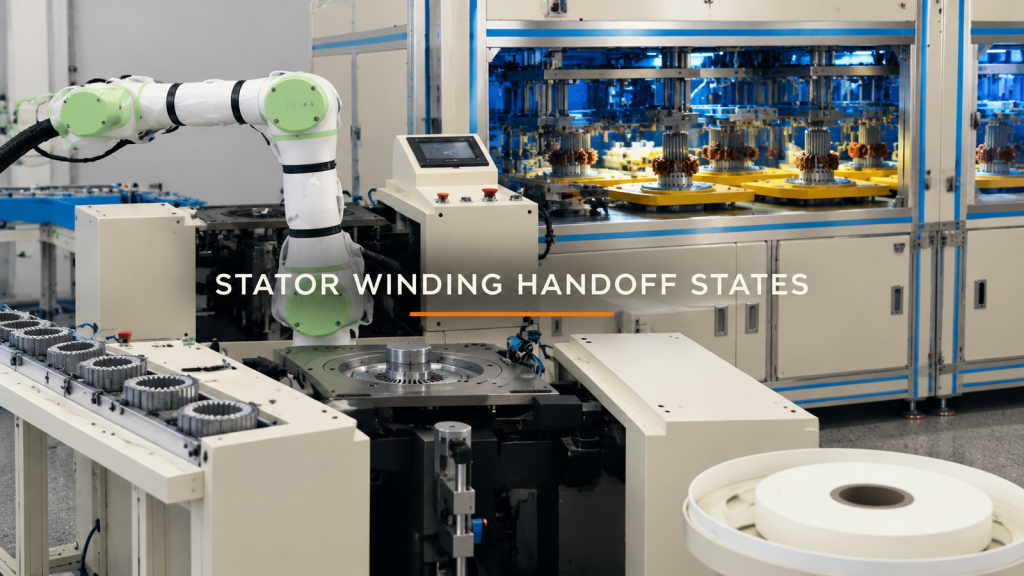
Definire gli stati di handoff, la geometria del vettore, il corridoio di trasferimento e le prove limite per la movimentazione robotizzata degli avvolgimenti dello statore del motore.
Robot addetto alla pressa: verificare il passaggio dello stampo prima della programmazione.
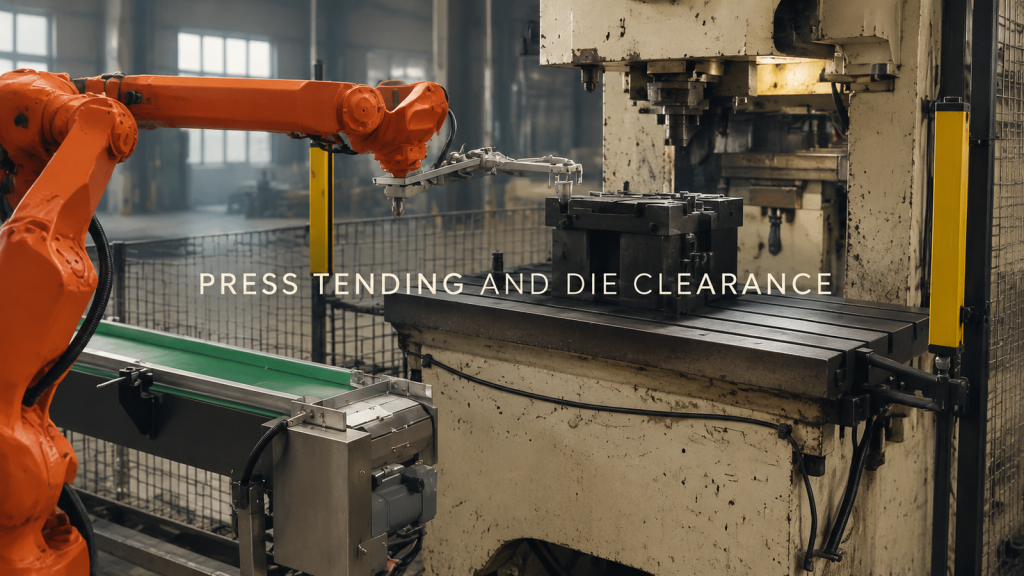
Pianificare l'asservimento della pressa robotizzata in due fasi di passaggio. Verificare l'avvicinamento, la presa o il rilascio e lo spazio di uscita in corrispondenza del nastro trasportatore e dell'area dello stampo prima della programmazione.
Depallettizzazione dei cartoni su un nastro trasportatore: definizione dello strato, della presa e della logica di rilascio
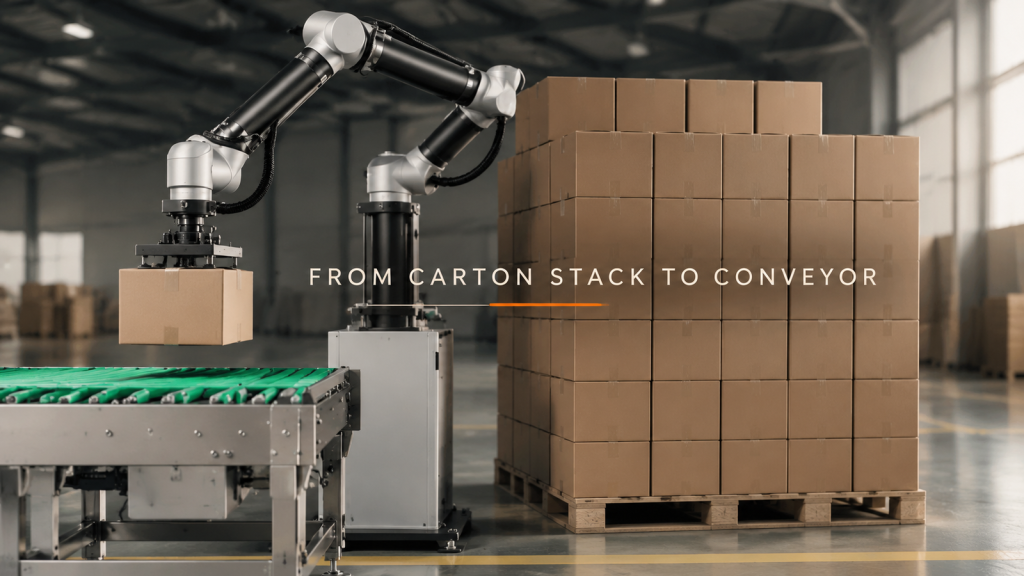
Spostare un cartone da un carico impilato a un nastro trasportatore in uscita sembra ripetitivo, eppure il passaggio di consegne cambia man mano che lo strato si esaurisce. In questo caso, un robot elevatore
Trasferimento robot in una cella di addestramento: definire i passaggi di consegne prima della programmazione.
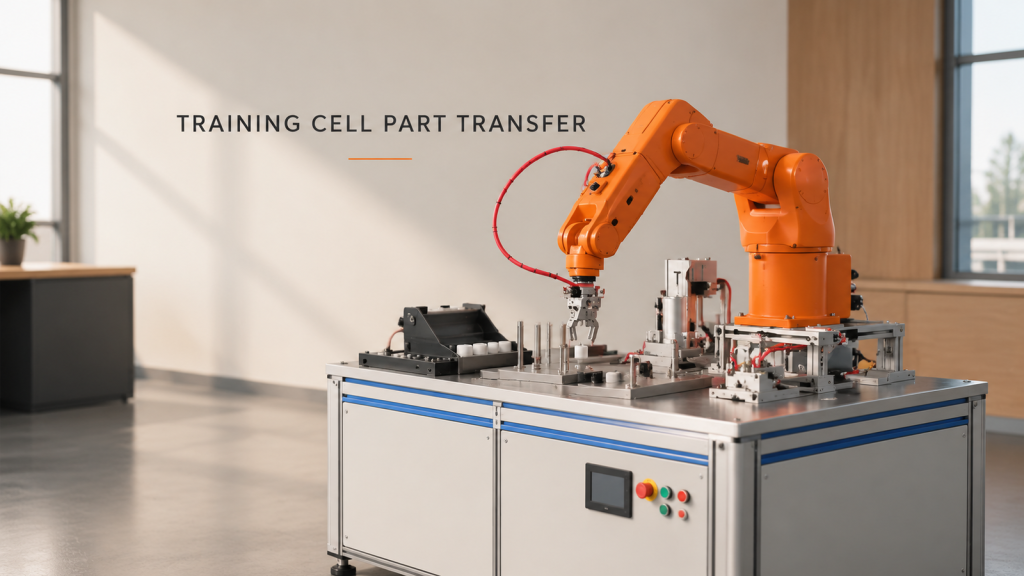
Una cella di addestramento multi-stazione è utile perché espone le interfacce che decidono se il trasferimento del robot sarà stabile: come viene posizionata una parte, quando un
Gestione robotizzata di pezzi metallici lunghi: supporto, raggio di rotazione e passaggi di consegne tra stazioni.
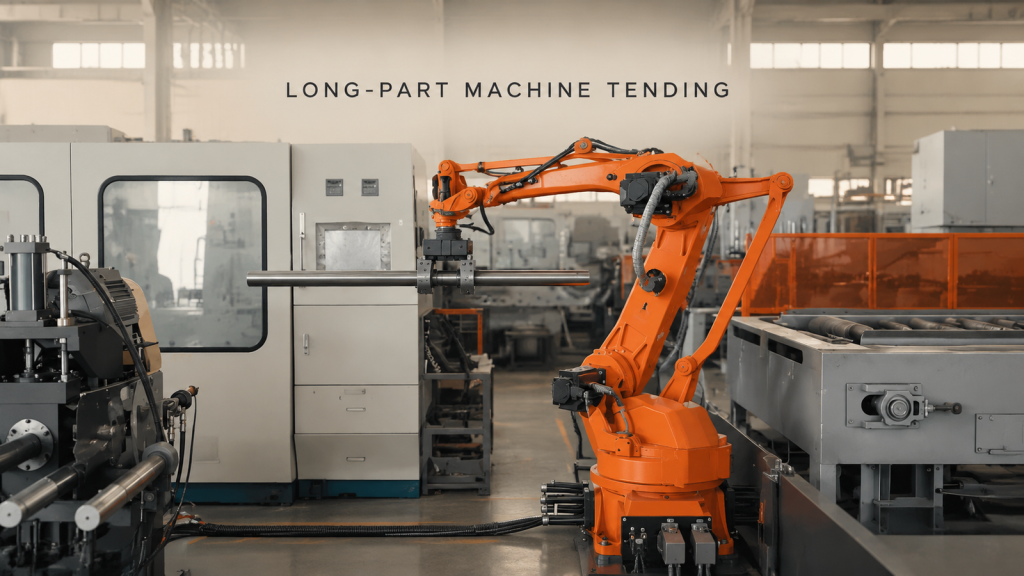
Revisione della presentazione di prelievo, degli utensili di presa, dello spazio libero del percorso e del passaggio al tavolo a rulli per l'asservimento robotizzato di pezzi metallici lunghi.
Trasferimento robotizzato in una stazione di pallettizzazione: verifiche degli utensili a vuoto e del passaggio di consegne.
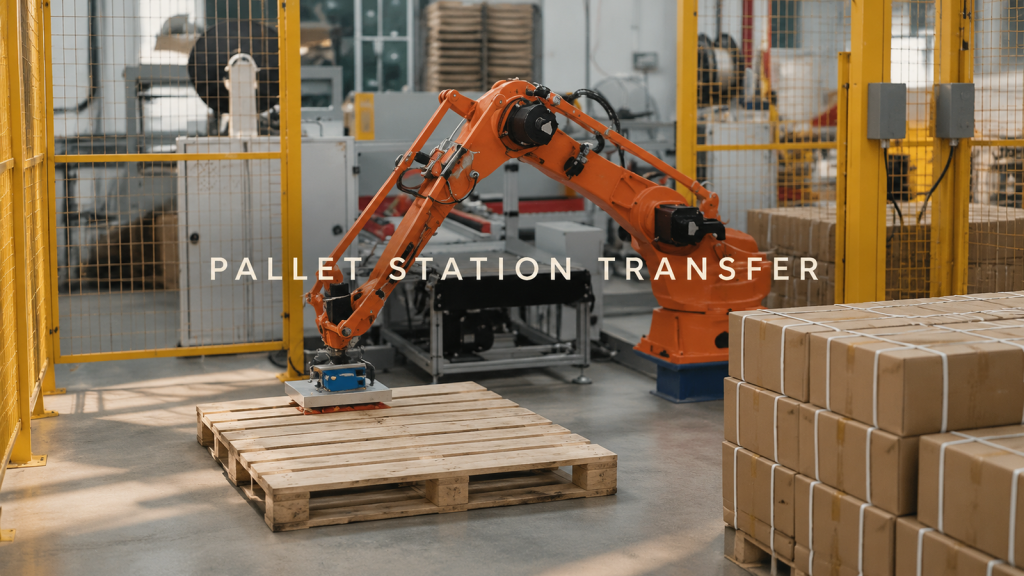
Revisione della presentazione di prelievo, degli strumenti di aspirazione, della pulizia del percorso e del passaggio di consegne nell'area pallet per il trasferimento robotizzato presso una stazione pallet.
Trasferimento di componenti SCARA tra più stazioni di fissaggio
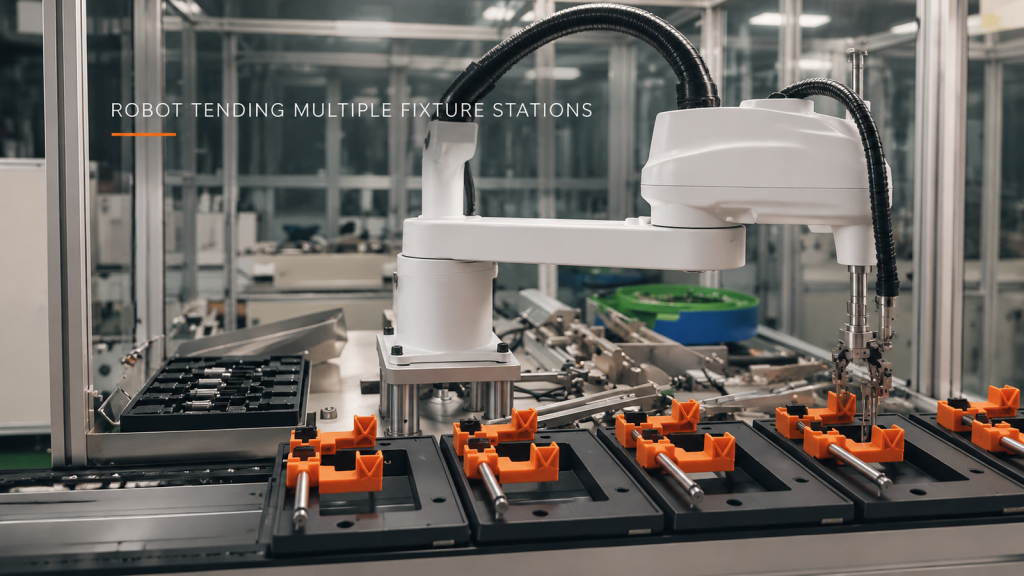
Scopri come valutare il trasferimento di componenti SCARA attraverso un vassoio, un meccanismo intermedio e più dispositivi di fissaggio senza presupporre dettagli di ciclo o di processo non verificati.
Sequenziamento delle zone di lavoro per saldature ripetute di componenti ferroviari.

Scopri come la sequenza delle zone di lavoro, la coerenza degli elementi di fissaggio e gli stati dei contorni guidano le saldature robotizzate ripetute sui componenti ferroviari.