
Definisci lo stato di origine, la prontezza di destinazione, l'area di trasferimento combinata e le regole di ripristino prima di finalizzare un percorso di assistenza robotizzata. Richiedi una revisione della domanda oppure inviare un'e-mail a sales@evsrobot.com con informazioni su parte, vettore, interfaccia apparecchiatura e layout.
Il filmato mostra un robot collaborativo bianco e verde che si muove accanto a una postazione di lavoro per l'avvolgimento dello statore. Sono visibili gli avvolgimenti anulari dello statore o le relative postazioni di lavoro, insieme a un nastro trasportatore o area di posizionamento adiacente e alle apparecchiature racchiuse. La questione ingegneristica fondamentale è come definire lo stato in ogni passaggio di consegne senza presupporre una sequenza di trasferimento che la telecamera non riesce a stabilire completamente.
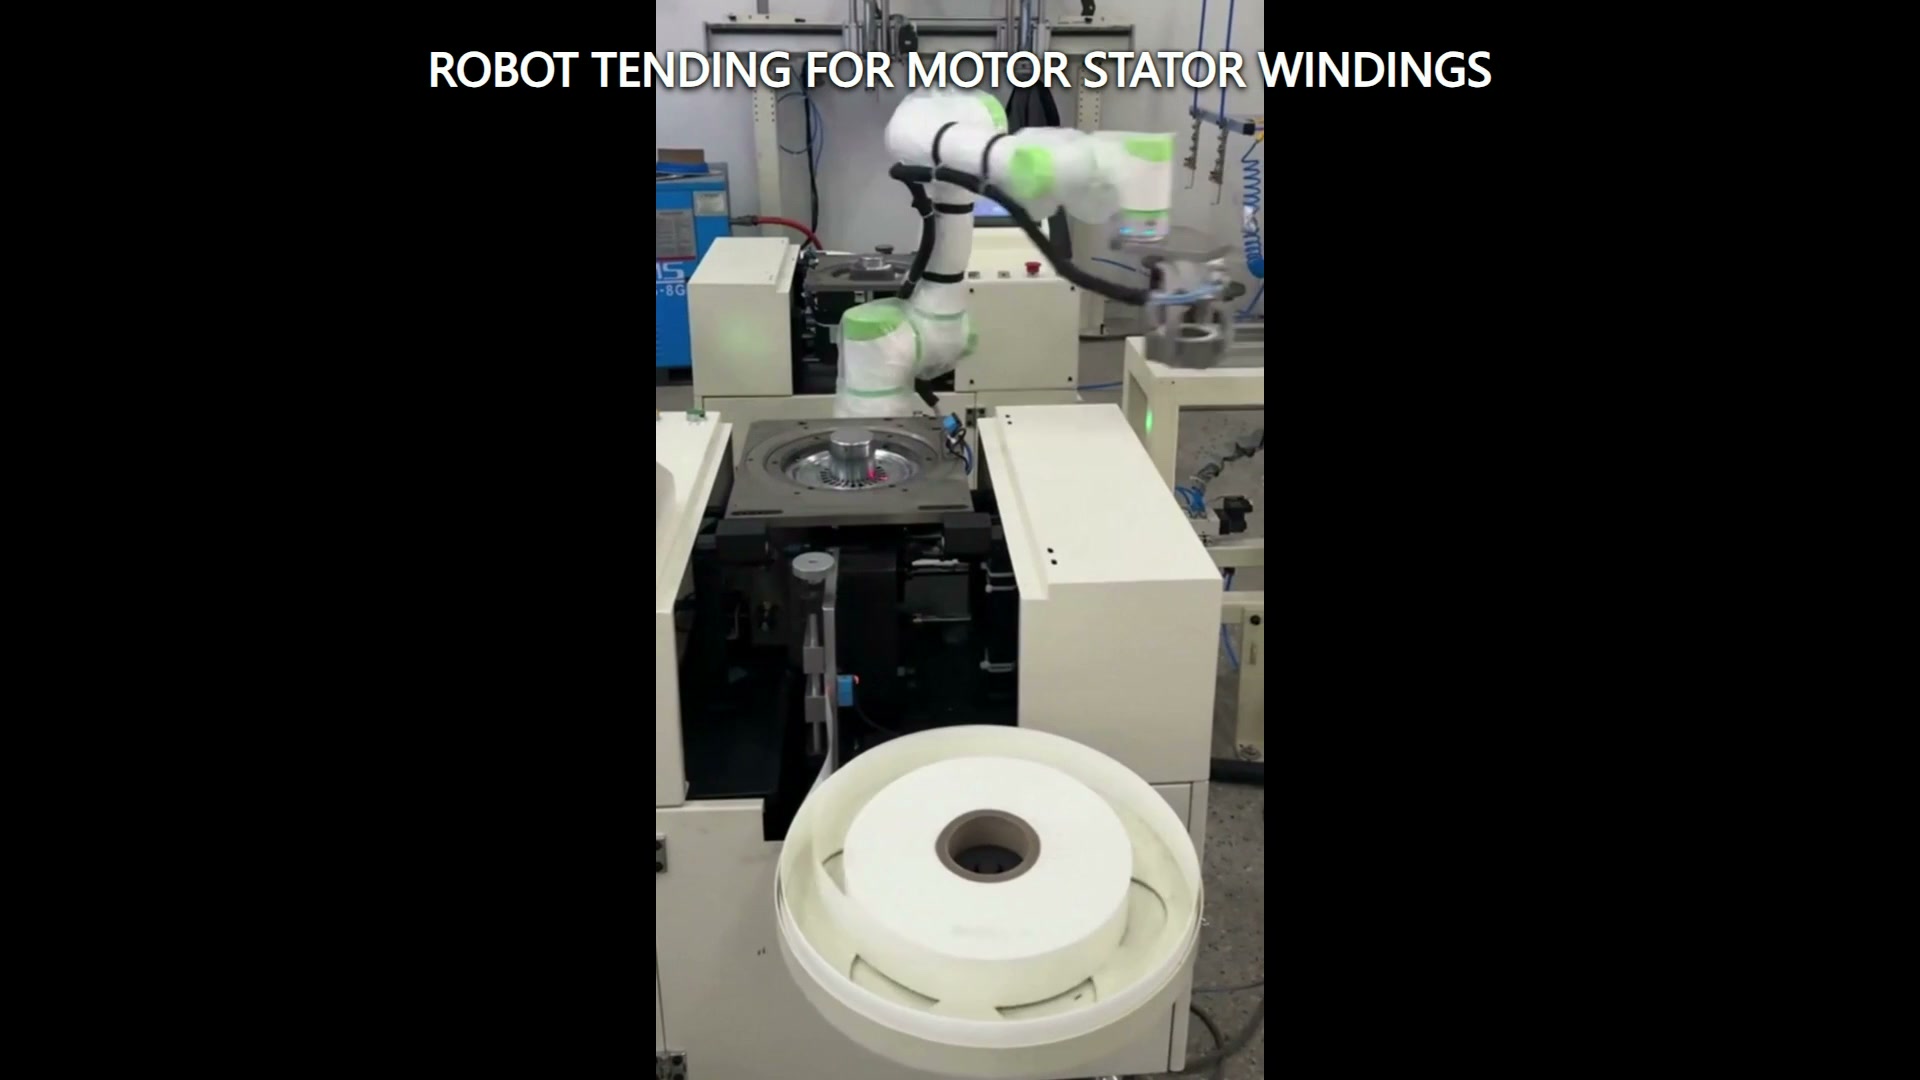
Definire il confine su entrambi i lati del passaggio di consegne
L'asservimento robotizzato collega due sistemi. Un lato presenta un pezzo o un contenitore; l'altro lato deve essere pronto a riceverlo. Uno studio di fattibilità dovrebbe descrivere entrambi gli stati. Per il lato di presentazione, registrare le caratteristiche di posizionamento, la variazione di posizione consentita, il segnale di occupazione e lo spazio libero sopra e intorno al pezzo. Per il lato di ricezione, definire l'orientamento richiesto, la condizione di posizionamento, l'apertura disponibile e la conferma che la destinazione possa accettare un carico.
Questa descrizione dei limiti è più utile di una richiesta generica di spostare un componente ad anello da un punto all'altro. Indica al team di progetto su cosa può fare affidamento il robot prima che inizi il movimento e cosa deve essere vero prima del rilascio.
Separare la geometria del componente dalla geometria del supporto.
Un avvolgimento ad anello può essere supportato da un pallet, un nido, un mandrino, un separatore o un dispositivo di fissaggio del processo. L'utensile del robot e il suo percorso devono essere verificati rispetto all'ingombro complessivo del pezzo, del suo supporto, delle posizioni adiacenti e dell'apertura dell'apparecchiatura.
Contrassegnare le regioni di contatto consentite e le aree che devono rimanere intatte. Quindi modellare gli inviluppi previsti, sia quello minimo che quello massimo, includendo stati di presentazione spostati o inclinati che l'apparecchiatura a monte potrebbe comunque classificare come presenti. Se i supporti circolano lungo la linea, registrare separatamente l'usura, i detriti e le variazioni di posizionamento dei supporti dalle variazioni dei pezzi.
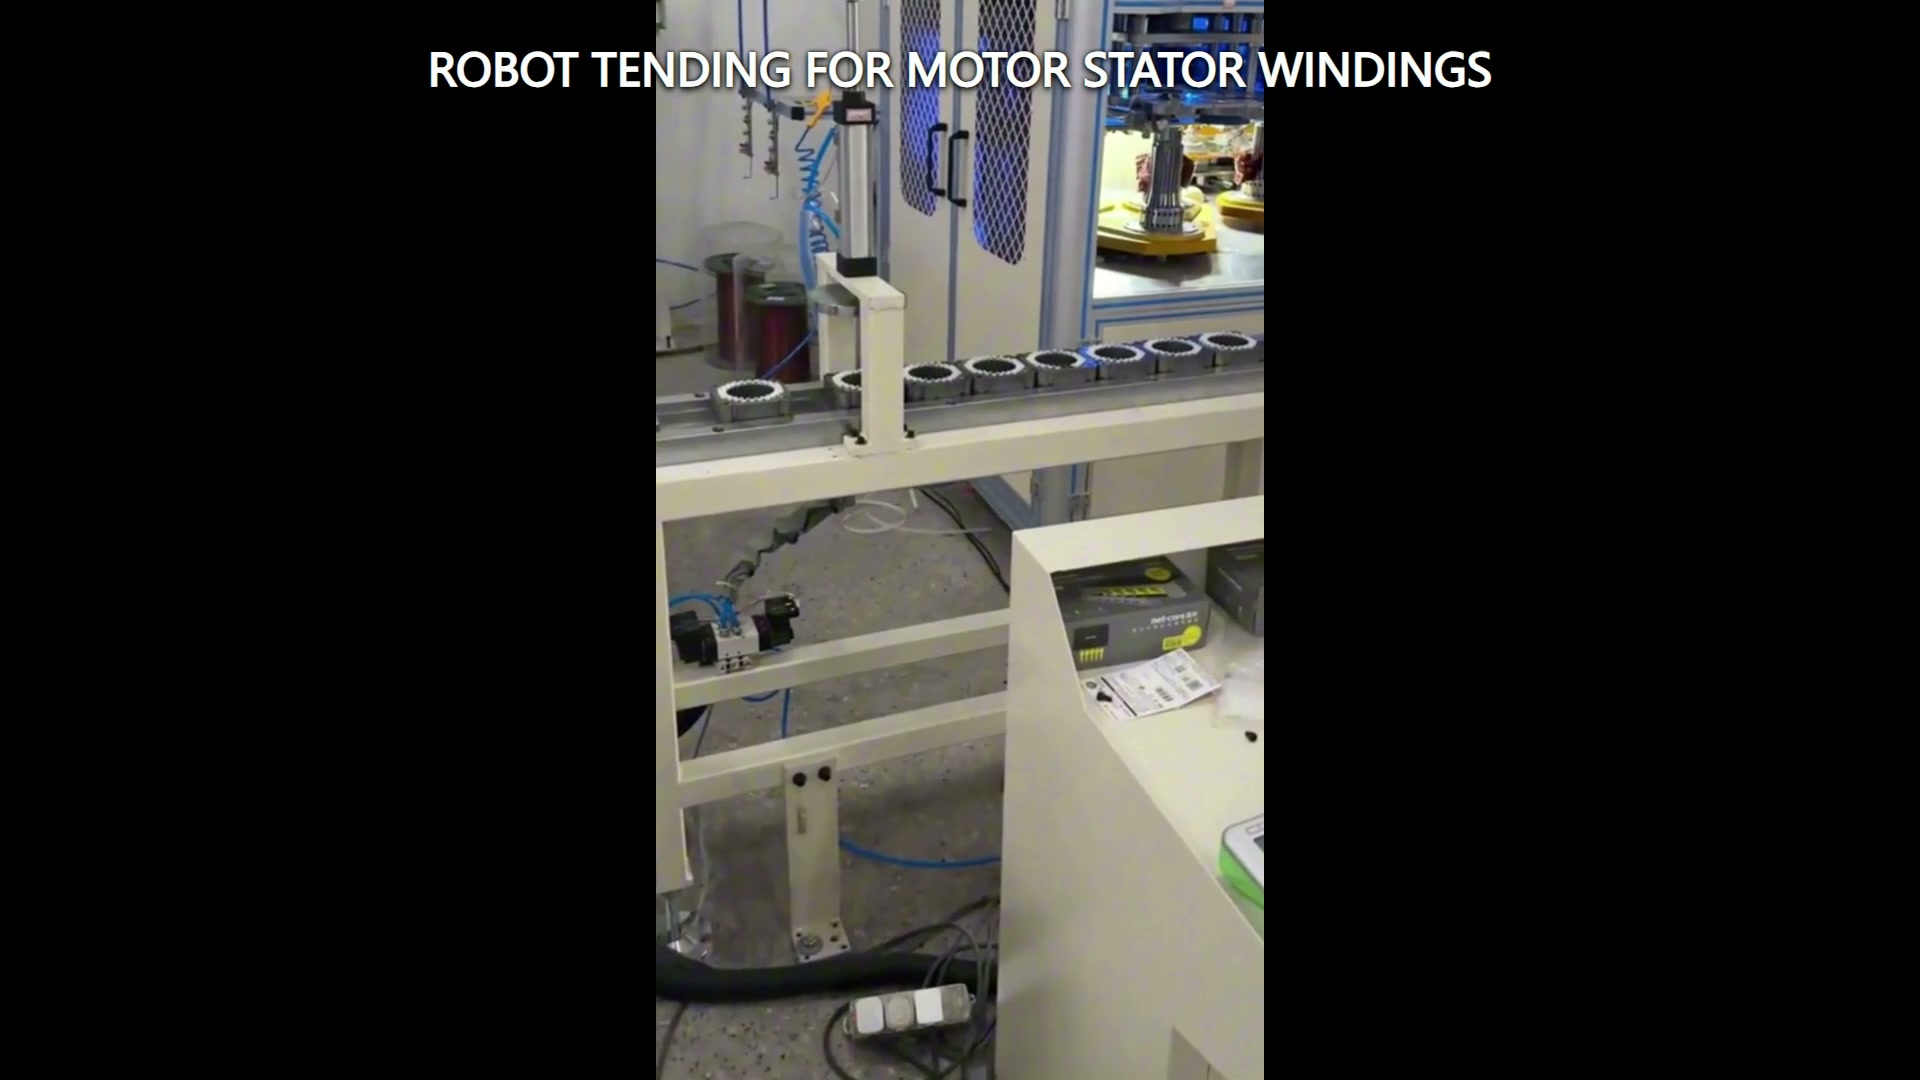
Rendere esplicito lo stato dello scambio
Il passaggio di consegne dovrebbe prevedere uno stato di scambio definito, anziché basarsi esclusivamente sulla temporizzazione. Una tabella di stato pratica può includere: sorgente occupata, destinazione disponibile, robot libero, movimento dell'attrezzatura arrestato dove richiesto dalla valutazione del rischio, stato dell'utensile confermato e parte posizionata correttamente dopo il posizionamento. I segnali e le funzioni di sicurezza specifici dipendono dall'applicazione integrata e devono essere progettati e validati per il progetto.
Anche la fase di recupero va inclusa nella tabella. Se il componente è assente, inclinato, non rilasciato o non in posizione, il team deve adottare una risposta concordata: fermarsi per un'ispezione, riportare il componente in una posizione nota, riprovare in condizioni controllate o spostare il componente in un'altra posizione. Registrare la risposta selezionata nella tabella di interfaccia e verificarla durante prove rappresentative.
Verifica il corridoio di trasferimento completo
Lo studio del percorso dovrebbe includere più di due punti di riferimento. Verificare il braccio robotico, il polso, l'utensile terminale, il pezzo, i cavi, i supporti, i bordi del nastro trasportatore, lo sportello o l'involucro dell'apparecchiatura e le strutture vicine come un unico inviluppo mobile. Rivedere l'avvicinamento, l'ingaggio, il sollevamento o l'estrazione, il trasferimento, il posizionamento, il rilascio e la ritirata.
Le riprese verticali native possono chiarire la relazione tra le postazioni di lavoro, lasciando però un contesto orizzontale limitato. Lo studio del layout richiede quindi una geometria misurata o un modello verificato, non stime basate sulla visuale della telecamera. Particolare attenzione deve essere rivolta all'apertura per l'attrezzatura e allo spazio necessario per il suo sgancio dopo il posizionamento.
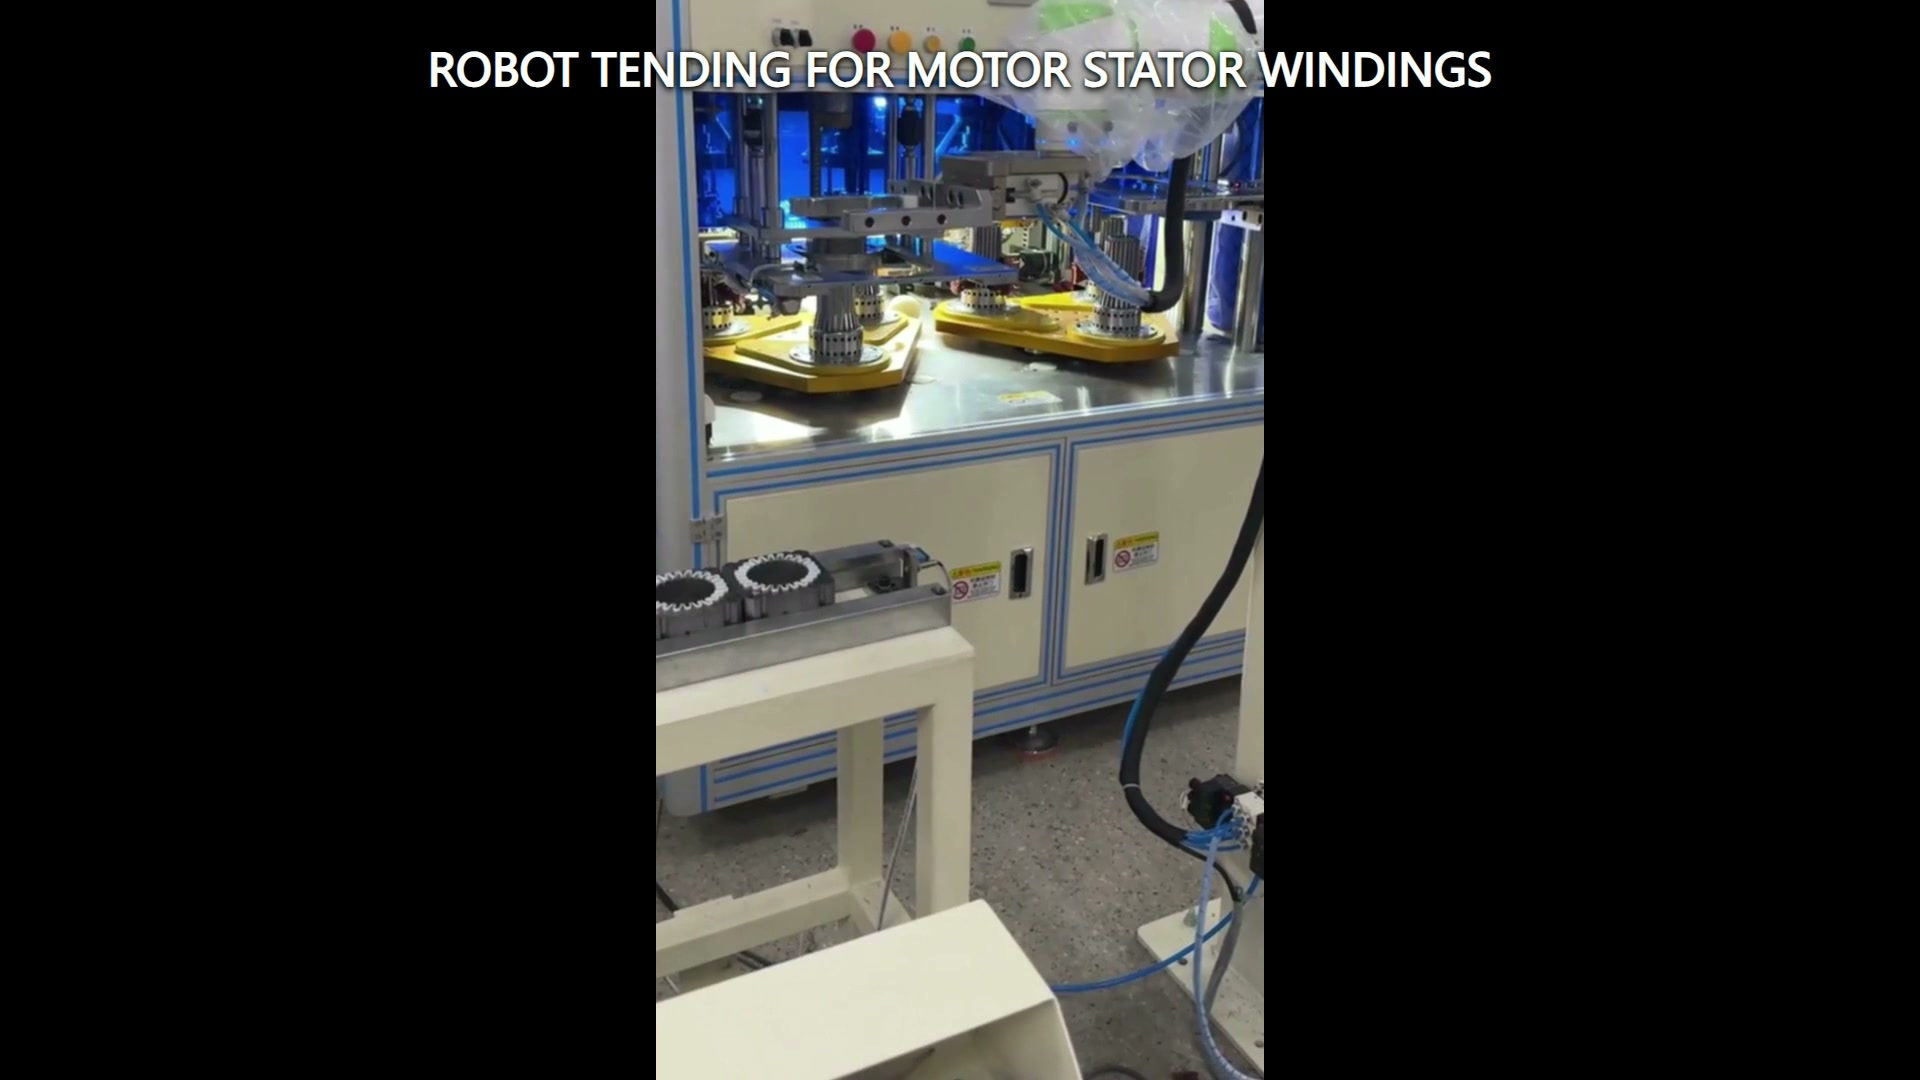
Eseguire prove in base alle condizioni al contorno
Le prove rappresentative devono riguardare le parti e gli stati di presentazione che hanno maggiori probabilità di limitare l'utensile o il percorso. Includere gli inviluppi approvati più grandi e più piccoli, la posizione consentita meno favorevole, la posizione adiacente più vicina e la condizione del supporto con il maggiore offset previsto. Registrare lo stato iniziale, la conferma dell'utensile, lo stato posizionato e il risultato del recupero per ogni prova.
Se l'applicazione prevede un avvolgimento delicato o una superficie protetta, i criteri di accettazione devono specificare le restrizioni di contatto e il metodo di ispezione prima della finalizzazione degli utensili. Questi criteri devono essere definiti in base ai requisiti effettivi del prodotto e del processo prima dell'inizio delle prove rappresentative.
Elementi utili per una revisione di fattibilità mirata
Inviare i disegni del pezzo e del supporto, l'intervallo di massa e del centro di gravità, la mappa di contatto consentita, i riferimenti di origine e destinazione, gli stati di apertura e accesso delle apparecchiature, le dimensioni del layout, le conferme richieste, le regole di recupero e i campioni rappresentativi. Indicare quali stati della macchina o del nastro trasportatore sono controllati dalla cella robotizzata e quali sono forniti da un altro controllore.
Valutare il robot, l'interfaccia con le apparecchiature, il mezzo di trasporto, le condizioni di accesso, la messa in servizio, il funzionamento e la manutenzione come un'unica applicazione integrata.
Contatta EVS Per esaminare gli stati di passaggio di consegne, il corridoio di trasferimento, i vincoli di attrezzaggio e il piano di prova, inviare un'e-mail a sales@evsrobot.com.
Il filmato supporta la visualizzazione del robot collaborativo, delle posizioni di avvolgimento dello statore o degli utensili ad anello, del nastro trasportatore o dell'area di posizionamento adiacente e delle apparecchiature racchiuse; la sequenza di trasferimento esatta, il principio di presa, i controlli, le funzioni di sicurezza, le prestazioni, i risultati dell'ispezione e il processo a valle richiedono prove di progetto.