
Il trasferimento di un cartone da una pila a un nastro trasportatore in uscita può sembrare ripetitivo, ma la procedura cambia man mano che lo strato si svuota. In questo caso, un robot solleva i singoli cartoni da una pila sulla destra, li trasporta attraverso la cella e li deposita su un nastro trasportatore verde sulla sinistra. La sfida ingegneristica consiste nel mantenere prevedibili la geometria di prelievo, la ritenzione dei cartoni e il rilascio sul nastro trasportatore, dal primo all'ultimo cartone.
Invia a EVST le specifiche del cartone, lo schema di pallettizzazione, la configurazione del nastro trasportatore e l'obiettivo di produzione giornaliera per una prima valutazione della soluzione e del ciclo di produzione: https://www.evsint.com/contact/#quote
Convertire il modello di impilamento in stati di prelievo raggiungibili
Descrivere ogni strato con il numero di cartoni, l'orientamento, i punti centrali nominali, i separatori e la tolleranza di impilamento prevista. Il controllore necessita di una regola esplicita per avanzare attraverso queste posizioni e per confermare il completamento di uno strato. Il posizionamento dei pallet e l'inclinazione accumulata devono essere inclusi nello studio di tolleranza. Registrare la sorgente delle coordinate per ogni posizione di prelievo in modo che una revisione dello schema possa essere verificata senza riscrivere stati non correlati.
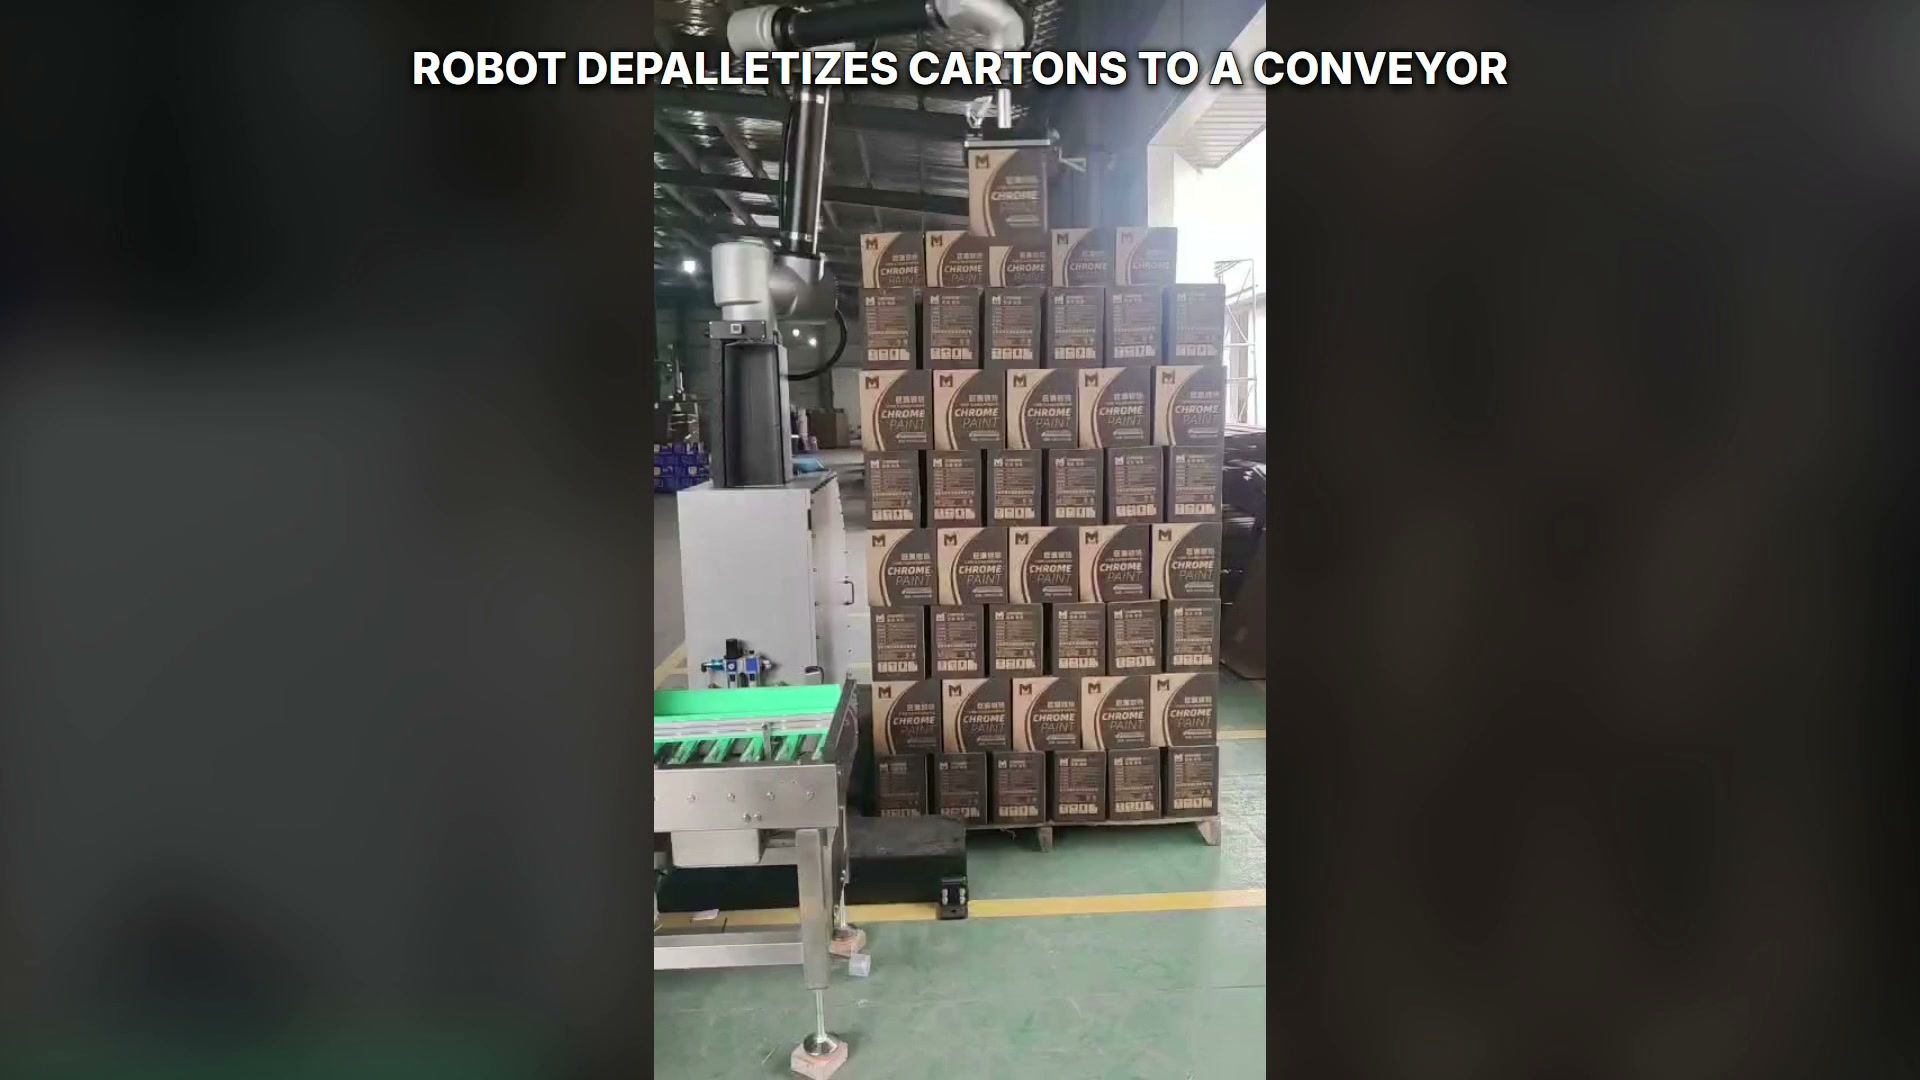
Il robot tiene un cartone sopra la pila di destra.
La prima revisione del layout dovrebbe testare le posizioni di prelievo più alta, più bassa, più vicina e più lontana. Verificare la postura del robot, lo spazio libero per gli utensili, i bordi del pallet e le attrezzature circostanti in ogni angolo del modello, anziché convalidare solo una scatola centrale.
Abbinare l'effettore finale alla variante del cartone
La rigidità del cartone, le condizioni della superficie, le cuciture, il nastro adesivo, i coperchi e le deformazioni locali influenzano l'area di presa disponibile. Definire le zone di contatto consentite e il metodo di conferma prima di selezionare lo strumento definitivo. Il monitoraggio della zona di vuoto, il comportamento della pressione o un altro segnale specifico del progetto possono essere valutati con cartoni rappresentativi.
Lo strumento deve trattenere il cartone durante le fasi di accelerazione e decelerazione, evitando il contatto con i cartoni adiacenti. Le prove devono includere l'intervallo di cartone consentito e condizioni di imballaggio realistiche, per poi stabilire i limiti di allarme in base ai risultati registrati.
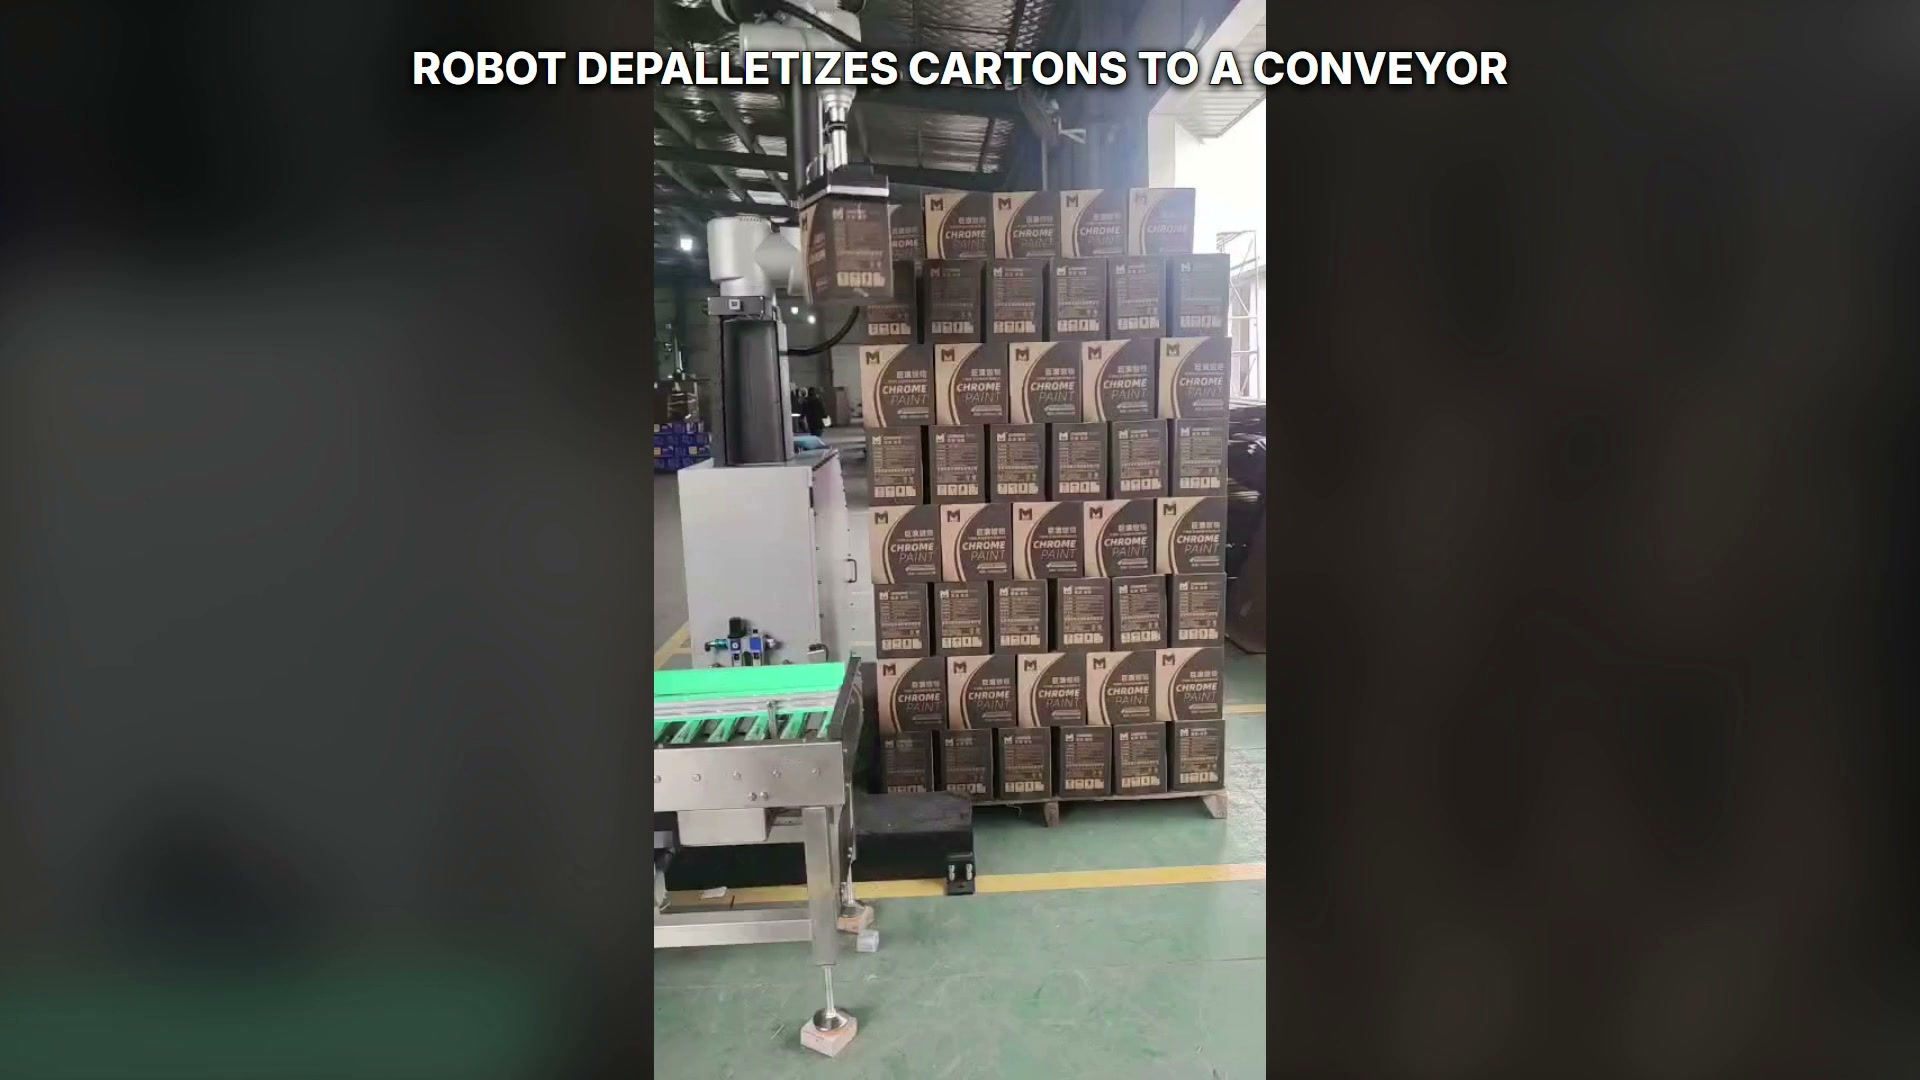
Il robot tiene un cartone tra la pila e il nastro trasportatore; in questa immagine il nastro trasportatore è vuoto.
Trattare il rilascio del nastro trasportatore come un passaggio di consegne controllato.
Il nastro trasportatore deve fornire una zona di rilascio nota e una capacità a valle sufficiente. Definire il segnale di pronto del nastro trasportatore, la posizione di destinazione, la condizione di rilascio del robot e la prova che il cartone sia stato sganciato. Il nastro trasportatore non deve avanzare in uno stato di conflitto mentre l'utensile del robot rimane all'interno del suo involucro.
| Giù Le Mani | Input del progetto | Controllo di accettazione |
|---|---|---|
| Stack to tool | Schema di pallettizzazione, tolleranza di impilamento, zone di contatto dei cartoni | Il cartone selezionato viene conservato senza disturbare i vicini |
| Trasferimento degli utensili | Gamma di carico, prova di accelerazione, inviluppo di collisione | Carton rimane sotto controllo lungo l'intero percorso |
| Strumento per il nastro trasportatore | Zona di rilascio, stato del nastro trasportatore, segnale di via libera | Il cartone è supportato prima del rilascio e autorizza il robot |
| ciclo interrotto | Stato noto del cartone e degli strumenti, rifugio sicuro | Il riavvio non salta né ripete una posizione dello stack |
OSHA capitolo sui sistemi di robot industriali fornisce un contesto generale per la valutazione del rischio. L'EVST Panoramica del robot di pallettizzazione fornisce il contesto relativo al prodotto e al layout; in questo caso la direzione di trasferimento rimane dalla pila al nastro trasportatore.
Mantenere tracciabile lo stato dello stack durante il ripristino
Un arresto può verificarsi prima del prelievo, dopo la ritenzione, durante il trasferimento o dopo il rilascio del nastro trasportatore. La schermata di ripristino deve identificare la posizione di impilamento comandata, se si ritiene che l'utensile trattenga un cartone, l'occupazione del nastro trasportatore e la successiva azione consentita. La conferma dell'operatore deve aggiornare lo stesso modello di stato utilizzato dal funzionamento automatico.
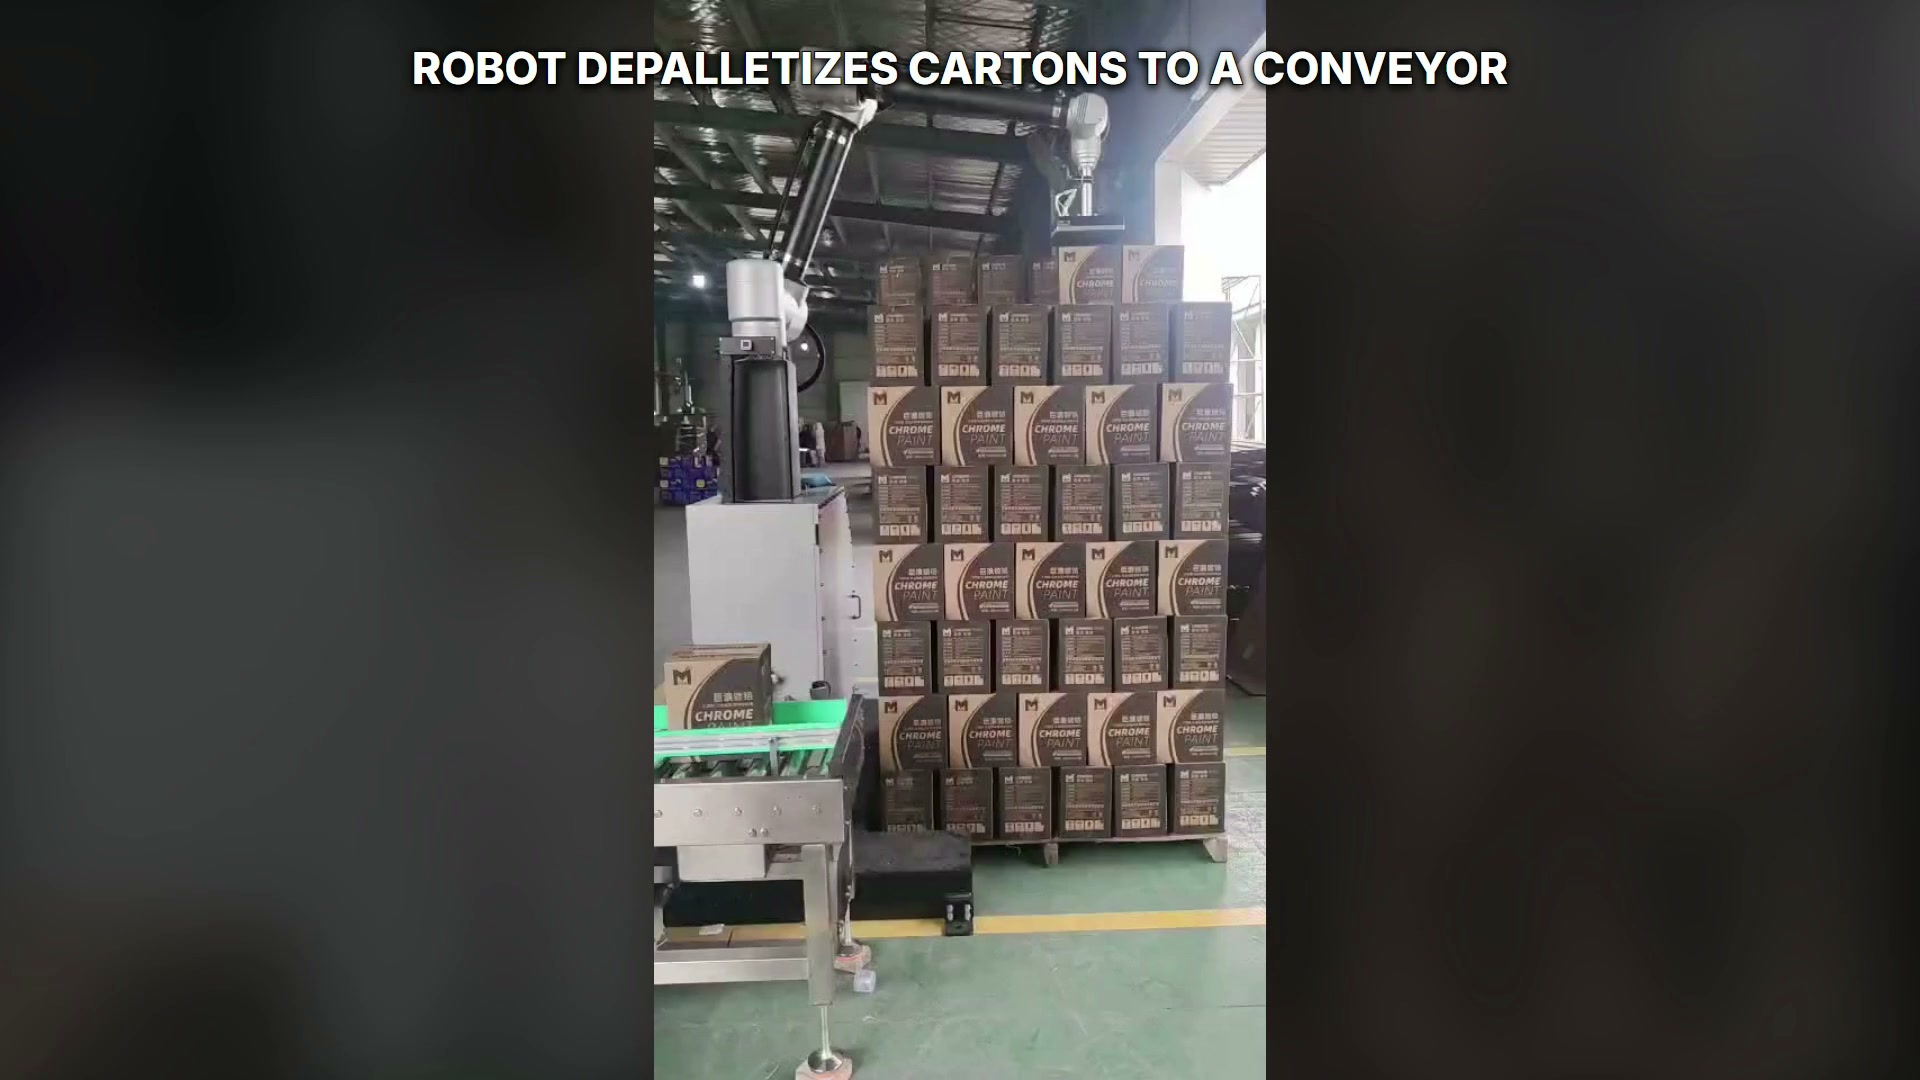
Una scatola si trova sul nastro trasportatore verde, mentre il robot utensile è vuoto sopra la pila.
Misurare il flusso completo dei materiali
La valutazione del ciclo dovrebbe includere la presentazione del pallet, la conferma del prelievo, il movimento del robot, il rilascio del nastro trasportatore, lo sgombero a valle, lo scambio del pallet e le attività pianificate dall'operatore. Registrare questi elementi separatamente in base alle condizioni concordate per cartoni e pallet, in modo da poter identificare l'interfaccia limitante.
Domande che gli acquirenti dovrebbero chiarire
Quali informazioni vanno fornite per prime?
Fornire le dimensioni del cartone e la variazione consentita, campioni rappresentativi, schemi di pallettizzazione e stratificazione, dettagli del separatore, layout del nastro trasportatore, segnali disponibili e obiettivo di produzione giornaliera.
Come si dovrebbe testare un concetto di strumento?
Utilizzare cartoni che coprano l'intervallo di condizioni approvato, testare le zone di ritiro consentite e registrare il segnale di ritenzione attraverso un movimento rappresentativo.
Cosa impedisce un conflitto di rilascio?
Utilizzare uno stato di pronto per il nastro trasportatore definito, una zona di rilascio fissa o di riferimento, la conferma che il cartone sia supportato e un segnale di via libera del robot prima del movimento del nastro trasportatore.
Cosa dovrebbe succedere dopo un'interruzione?
Verificare lo stato fisico della pila, degli utensili e del nastro trasportatore con il controllore, quindi selezionare una fase di ritiro, completamento o movimentazione manuale documentata.
Per una valutazione del progetto, inviare i dati relativi ai cartoni, gli schemi di pallettizzazione, le interfacce del nastro trasportatore e l'obiettivo di produzione giornaliera a EVST: https://www.evsint.com/contact/#quote o sales@evsrobot.com.
Contesto del caso: i singoli cartoni si spostano da un carico impilato a destra a un nastro trasportatore verde a sinistra.