
Source : metrology.news
La robotique industrielle prend rapidement de l’ampleur et est adoptée par différents fabricants dans diverses industries. Cela est principalement dû au fait qu’ils sont plus efficaces et facilitent le travail par rapport à l’effort humain. Ces robots industriels sont utilisés pour garantir que les tâches telles que l'emballage, le tri, la sélection et le placement, entre autres, sont correctement effectuées.
En tant que fabricant, robots industriels sont un excellent moyen d'améliorer la production et de garantir que tous vos produits sont conformes aux normes. Cependant, lorsqu’il s’agit de robotique industrielle, vous devez garder certains aspects à l’esprit. Certains d’entre eux incluent la précision, la répétabilité et la résolution. Ces aspects contribuent à rendre le fonctionnement de vos robots industriels plus facile et plus rapide. En savoir plus à leur sujet est une excellente prochaine étape pour garantir qu'en tant que fabricant, vous pouvez faire en sorte que cela fonctionne pour vous.
Qu’est-ce que la précision en robotique ?
Source : www.machinedesign.com
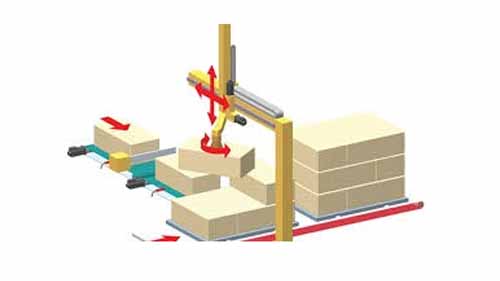
La précision fait référence à la capacité d'un robot à placer l'extrémité de son poignet dans le volume de travail au point cible souhaité. Cela fonctionne en conjonction avec la résolution spatiale. La précision repose sur la technologie robotique et sur la précision avec laquelle les incréments de contrôle peuvent être spécifiés. Ceci s'applique à chacun des mouvements articulaires. Cependant, les imprécisions mécaniques qui mettent en cause pour le moment la qualité de sortie du robot sont exclues.
Résolution et précision
Source : metrology.news
La précision est décrite comme la moitié de la résolution du contrôle. Cela prend en considération le pire des cas où le point cible se trouve directement entre deux points de contrôle. Les imprécisions mécaniques avec une distribution statistique nécessitent des considérations plus pratiques, auquel cas la précision est classée comme la moitié de la résolution spatiale.
En robotique, la précision est souvent confondue avec résolution et répétabilité. La précision finale d’un système robotique dépend de quelques facteurs. Ils incluent ses inexactitudes techniques, les algorithmes de contrôle informatique et la résolution du système.
Quelles sont les causes des imprécisions mécaniques ?
Source : www.iotworldtoday.com
Les imprécisions mécaniques sont principalement causées par le jeu dans les articulations des manipulateurs et le pliage des attaches. Le jeu se retrouve dans les mécanismes d’engrenages, les vis-mères et les actionneurs d’entraînement hydrauliques. L'exigence clé de la conception du lien est la minimisation de la flexion du lien, car toute déviation du lien due à la charge à l'extrémité du robot provoque des erreurs de position. Cependant, une plus grande rigidité des relations ne peut être obtenue par une augmentation drastique de leur masse.
Une masse plus importante produit une augmentation du temps de réponse du bras. En raison d'erreurs d'arrondi dans l'ordinateur, les algorithmes de contrôle peuvent déclencher des erreurs de position. Lorsqu'un contrôleur de robot utilise une représentation entière mise à l'échelle de Coordonnées cartésiennes et angulaires, les erreurs d’arrondi machine peuvent être importantes. Si l'ordinateur utilise une représentation à virgule flottante, les erreurs d'arrondi seront probablement négligeables.
Effets des influences externes sur la précision
Source : www.forbes.com
La précision est également influencée par des variables externes. Avec la configuration étendue, cela devient plus significatif au niveau du poignet. La précision décroît au sein du volume de travail, à partir de l'emplacement le plus proche du bras de sa fondation. Il est ensuite dirigé vers des emplacements situés au-delà de la plage de volume de travail.
Si le cycle de mouvement est limité à une plage de travail limitée, la précision est augmentée, tandis qu'elle diminue si la charge supportée par le robot devient importante. La précision de la localisation dépend de la position dans l'enveloppe de l'espace de travail.
Pour cela, sans utiliser de capteurs, programmation hors ligne du robot est difficile à faire. Il est possible de regrouper les causes d'erreur de localisation affectant la précision en quatre groupes : erreur de numérisation, erreur cinématique stochastique, erreur cinématique déterministe et erreur d'étalonnage.
Comme les axes des robots d'assemblage sont pour la plupart verticaux, la précision est légèrement meilleure car les influences extérieures et les imprécisions mécaniques sont moins affectées ; mais cela ne suffit pas pour exécuter sans problème certaines applications d'accouplement de pièces telles que le peg-in-hole.
Qu’est-ce que la résolution en robotique ?
Source : ein.org.pl
La résolution est la plus petite amélioration du mouvement que l’ordinateur peut produire. Étant donné que les machines utilisent des contrôleurs numériques et des moteurs à retour discret, la résolution est la quantité à laquelle tous les mouvements sont effectués. Si le contrôle résolution de l'appareil est n, alors tous les mouvements sont des multiples entiers de n.
Cela ne veut pas dire que la résolution est la partie la plus basse d’un projet, mais plutôt la plus grande. Si l'encodeur de rétroaction n'a qu'une résolution précise de 1 micromètre, un contrôleur informatique capable de mesurer un mouvement de 0.1 micromètre ne serait pas en mesure de déplacer la machine avec précision et de l'élever de 0.1 micromètre.
Le système de contrôle ne « verrait » jamais un petit mouvement comme celui-là. Par conséquent, lors de l’interprétation des statistiques de production des machines, il faut être très prudent.
Qu’est-ce que la répétabilité en robotique ?
Source : www.linearmotiontips.com
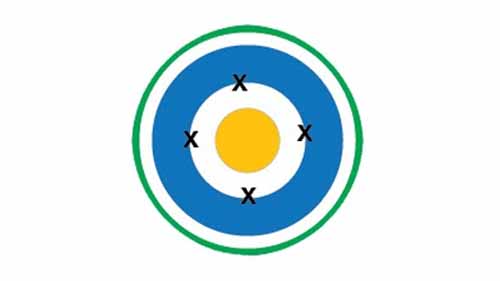
La répétabilité est un concept mathématique associé à la précision qui explique comment un point est répliqué. Si un L'articulation du robot est programmée pour vous déplacer plusieurs fois à partir d'un certain point, vous pouvez le faire sous le même angle. Tout cela se fera dans des conditions environnementales similaires, ce qui entraînera des déplacements différents.
Même si un objectif est souvent manqué de loin, nous concluons que la répétabilité est élevée et que la précision est faible si la même erreur est répétée. L'erreur concernant les coordonnées absolues n'est pas définie par la répétabilité. L'écart de position par rapport à la moyenne des déplacements constitue la répétabilité du dispositif.
La plupart des fabricants de robots fournissent une valeur numérique pour la répétabilité de leurs robots plutôt que pour leur précision. La raison en est que la précision dépend de la charge spécifique supportée par la pince. Un poids plus lourd induit des déflexions plus importantes des connexions du robot et une charge plus importante sur les articulations, dégradant la précision, mais la valeur de répétabilité est presque indépendante de la valeur d'adhérence. La répétabilité du robot serait généralement meilleure que la précision, généralement calculée en centièmes de pouce.
Rôles de précision, de répétabilité et de résolution dans différentes applications de robots
Source : control.com
Lorsqu’il s’agit de robotique et de l’application de ces aspects, on constate qu’ils sont toujours meilleurs ensemble. Grâce à une combinaison de précision, de répétabilité et de résolution, les robots industriels peuvent travailler avec précision et garantir que les tâches sont bien exécutées. Lorsque vous travaillez avec un bras de sélection et de placement, ces aspects contribueront à faciliter les processus. En tant que fabricant, il est important de vous assurer que toutes ces cases sont cochées pour une expérience plus facile.
Exactitude
Répétabilité
Résolution
La précision garantira que le poignet du robot est correctement placé
La répétabilité vise à garantir que les tâches sont effectuées à plusieurs reprises avec facilité
La résolution aidera à faire de petits ajustements au cours de ce processus pour garantir que la précision est au rendez-vous.
Dans cette optique, il est important de veiller à ce que vos appareils robotisés présentent ces aspects cruciaux. Vous serez en meilleure position pour garantir que tout le travail est bien fait et augmenter vos processus de production.
Conclusion
En matière de robotique industrielle, elles jouent un rôle important dans le développement de différents procédés de fabrication. Ils offrent des avantages incroyables qui sont importants pour garantir l’augmentation de la production. Cependant, pour en tirer le meilleur parti, l’utilisation d’aspects clés tels que la précision, la répétabilité et la résolution est cruciale.
Comme indiqué précédemment, ces aspects doivent figurer dans vos opérations pour garantir que vous profitiez de tous les avantages des robots industriels. En tant que constructeur, être à l’écoute de ce qu’on attend de vous est essentiel. Prenez votre temps pour apprendre ces aspects et ce qu’ils signifient lorsqu’il s’agit de travailler avec la technologie robotique.