
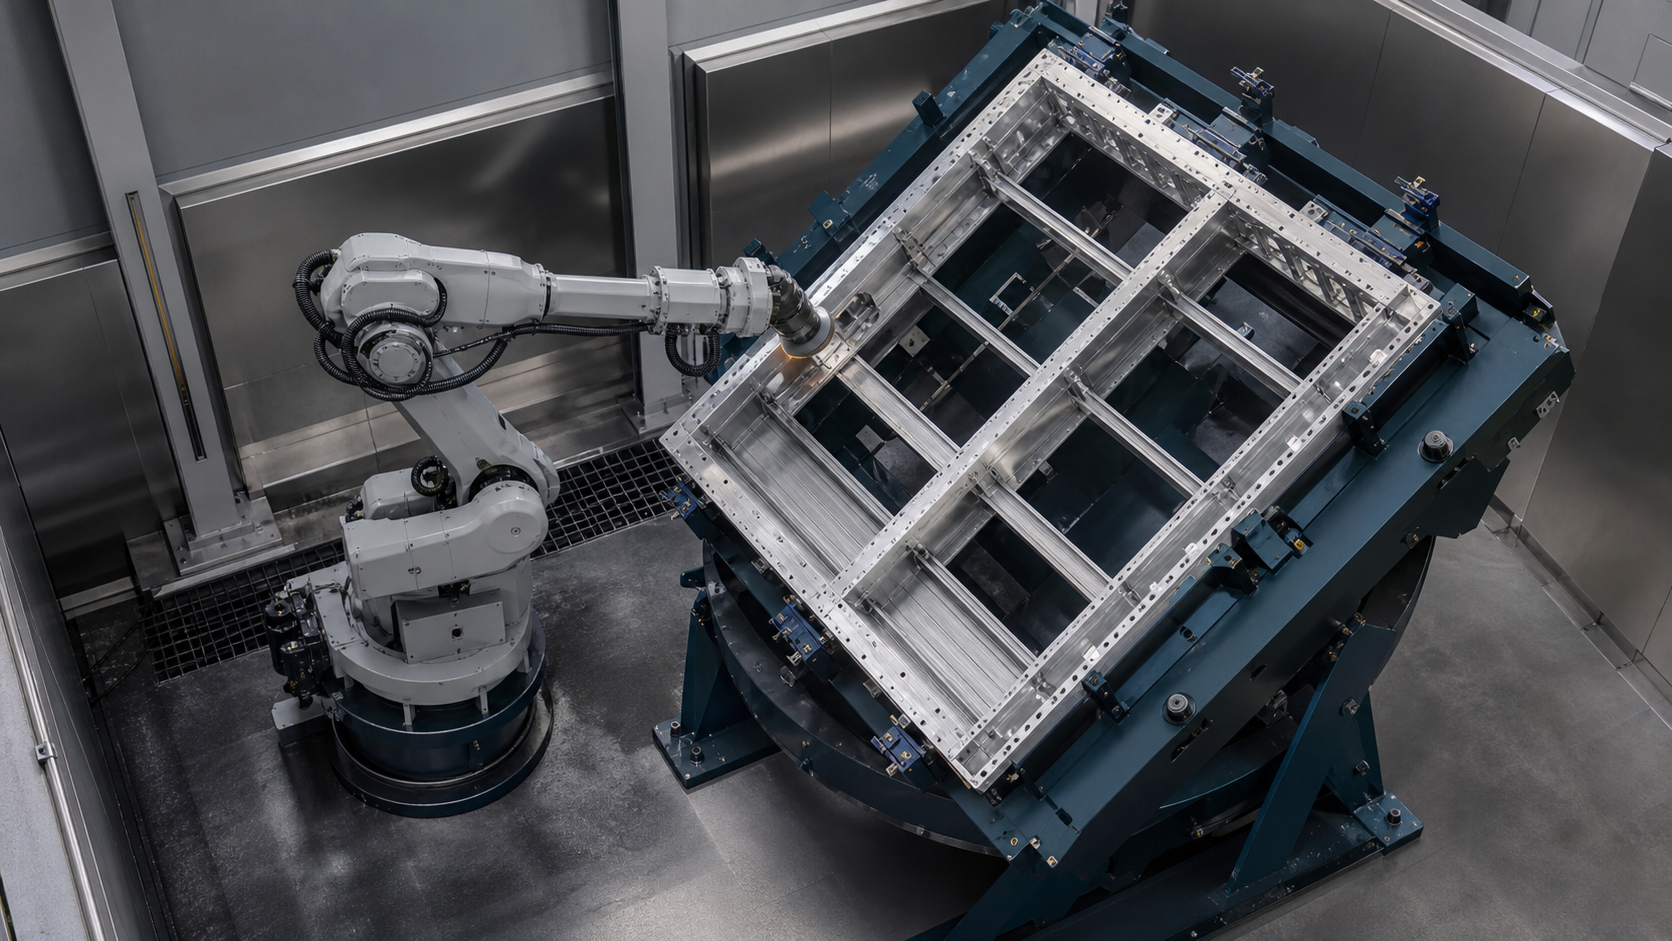
A broyage du plateau de batterie Le concept est crédible lorsque l'équipe peut retracer chaque arête usinée jusqu'à son orientation pièce, le point de référence du dispositif de fixation, l'état de l'outil, la révision du programme et le résultat d'inspection. Une trajectoire robotique convaincante ne permet pas de garantir que la surface usinée est correcte ni qu'un repère inversé a retrouvé son orientation d'origine.
Points clés à retenir
- Définissez les zones requises, interdites et critiques pour l'inspection avant de générer les trajectoires du robot.
- Considérez le point de référence de l'appareil comme faisant partie de la chaîne de coordonnées du processus.
- Vérifiez l'approche, le contact, la sortie, la posture et le dégagement pour chaque famille de bords nommée.
- Utilisez un contrat d'état explicite pour la réorientation, le réajustement des sièges, la sélection des coordonnées et le redémarrage.
- Mesurer les résultats du processus et le temps de cycle complet sur des pièces représentatives plutôt que de les déduire à partir d'images.
Ce que les images sélectionnées démontrent – et ce qu’elles ne peuvent pas prouver
Le matériel analysé montre un grand cadre en forme de plateau maintenu dans un dispositif de fixation, un robot industriel portant un outil de finition rotatif, le contact visible de l'outil le long des bords du cadre, un dispositif de fixation ou un support changeant d'orientation, et la poursuite du travail du robot après réorientation. Ces observations permettent d'aborder de manière ciblée le positionnement, l'accès aux bords, l'orientation du processus, le dégagement du dispositif de fixation et la transition entre les différentes étapes de finition.
L'enregistrement vidéo ne permet pas d'identifier le matériau du châssis, ses dimensions, sa masse, les variations d'entrée, l'enlèvement de matière requis, les spécifications de l'abrasif, la vitesse de l'outil, l'avance, la force de contact, la méthode de conformité, la source du trajet, la précision des coordonnées, la répétabilité du montage, la méthode d'inspection, le résultat de surface, le temps de cycle, le rendement, la production, l'historique des défauts, l'architecture de protection, le client ou la réception de la production. Par conséquent, EVST le considère comme une preuve observable du processus, et non comme une preuve de la qualité de surface, du contrôle de l'enlèvement de matière, des performances, du déploiement, de la sécurité ou de la conformité.
La forme visuelle est conforme au thème du plateau de batterie attribué, mais l'enregistrement seul ne permet pas d'établir une spécification de produit ni un programme de véhicule. Les décisions relatives au projet nécessitent toujours des dessins, des échantillons représentatifs, des exigences concernant les bords, des données sur le montage, des informations sur l'outillage, les modes de fonctionnement, les critères d'inspection et les conditions du site.
Comment planifier le meulage du bac à batterie ? Comment planifier le meulage du bac à batterie ? ...
Commencez par un schéma de processus lié au dessin et aux pièces réelles. Indiquez la variante de cadre, les éléments de positionnement, les surfaces à traiter, les zones de contact interdites, les éléments d'étanchéité ou d'assemblage, les familles d'arêtes, les angles, les ouvertures, les transitions et le contrôle prévu pour chaque exigence. Ne regroupez pas différentes conditions d'arêtes sous un seul chemin générique simplement parce qu'elles semblent continues dans le modèle.
Distinguer la géométrie nominale des variations d'entrée. Les distorsions du bâti, les variations d'assemblage, les bavures, la contamination, les effets des procédés précédents et les dommages liés à la manipulation peuvent modifier la position réelle du bord. Définir les variations acceptées par le dispositif de fixation, celles détectées, celles tolérées par le procédé et celles qui entraînent le rejet de la pièce dans une procédure d'exception contrôlée.
Ensuite, répartissez le travail selon l'orientation. Pour chaque orientation, notez le point de référence actif, les fixations autorisées, les bords requis, la direction d'approche de l'outil, la posture du robot, le dégagement du dispositif de fixation et des câbles, l'accès pour l'inspection et l'état de transition. Ce n'est qu'après cela que l'équipe pourra comparer les architectures du robot, du positionneur, du dispositif de fixation, de l'outil et de la station.
Intégrez la référence de fixation au processus.
Le robot suit des coordonnées tandis que l'outil entre en contact avec un bord physique. Le dispositif de fixation assure la liaison entre ces deux réalités. Documentez les faces de positionnement, les supports, la séquence de serrage, les contrôles de présence de la pièce, la prévention des erreurs d'orientation, les preuves de positionnement et l'état de libération. Vérifiez comment l'usure du dispositif de fixation, les débris, les variations de serrage ou un positionnement incomplet peuvent déplacer le bâti par rapport à la trajectoire programmée.
Les grandes structures ouvertes peuvent présenter des zones flexibles et de grandes portées. Cela ne prouve pas une déformation particulière ni n'impose un modèle de support universel. Cela signifie simplement que le projet doit déterminer où les supports et les brides sont autorisés, comment l'état de la pièce est contrôlé et si le contact lors du processus peut modifier la relation établie lors de la mise en charge.
Un dispositif de fixation solide peut néanmoins bloquer l'outil. Examinez les corps de pinces, les actionneurs, les capteurs, les flexibles, les butées, les supports et la structure environnante en fonction de l'ensemble de la zone d'approche et de sortie. Prenez en compte les opérations de changement d'outil, d'inspection, de nettoyage, de maintenance et de récupération, et pas seulement la trajectoire de contact normale.
Choisissez délibérément la stratégie de réorientation
| Architecture | Ce que cela peut simplifier | Des preuves sont encore nécessaires. | Limite de décision typique |
|---|---|---|---|
| Une orientation fixe | Moins d'états de mouvement de fixation et une seule relation de coordonnées principale | Accès complet aux outils, posture du robot, dégagement des câbles, couverture et visibilité d'inspection | À utiliser uniquement si toutes les zones requises restent traitables sans postures fragiles ni bords cachés. |
| Réorientation contrôlée du dispositif | Modifie la présentation des bords tout en préservant une partie chargée | Autorisation de mouvement, preuve de l'absence de robot, retour d'orientation, réinstallation, transformation des données et récupération | Utile lorsque l'accès s'améliore suffisamment pour justifier les obligations supplémentaires de l'État et de la protection |
| Décharger et recharger sur un autre appareil | Permet un concept de référence et d'accès spécialement conçu pour le côté suivant | Identification des pièces, transfert de responsabilité, prévention de l'orientation, répétabilité du second outillage et contrôle des en-cours de production | Il convient de prendre en compte les situations où un seul dispositif ne peut garantir un accès stable ou lorsque les opérations sont séparées. |
| Le robot transporte le cadre jusqu'à un outil abrasif fixe | Déplace la pièce plutôt qu'un outil autour d'elle | Charge utile et inertie, préhension, rigidité de la pièce, portée, contact de l'outil, orientation et récupération en toute sécurité | Un concept distinct ; les images sélectionnées n’établissent pas cette architecture |
Aucune architecture n'est universellement plus rapide, plus sûre ou plus précise. Comparez-les en tenant compte de la même plage de trames, des mêmes arêtes requises, de la même variation de référence, du même plan d'accès aux outils, du même plan d'inspection, des mêmes procédures de changement d'outillage, de la même gestion des exceptions, des mêmes accès pour la maintenance et du même chronométrage validé du cycle complet.
Rédigez le contrat d'état inversé avant de programmer le mouvement.
La réorientation ne doit pas être considérée comme une pause inexpliquée entre les trajectoires du robot. Définissez l'état avant le déplacement du dispositif, les éléments justifiant ce déplacement, le résultat confirmé et la réponse à un signal manquant ou contradictoire. Veillez à bien distinguer les commandes, les retours d'information, les temporisateurs et les éléments justificatifs.
| État | Preuves à définir | Action autorisée | Si des preuves manquent |
|---|---|---|---|
| Travaux en cours terminés | Segments de bord requis traités ou ayant fait l'objet d'une procédure documentée ; outil retiré | Demande de réorientation | Conservez l'orientation actuelle et résolvez le segment litigieux |
| Robot clair | Robot, outil, faisceau de câbles et autres équipements mobiles situés en dehors de l'enveloppe de mouvement définie pour le dispositif de fixation | Mouvement des installations soumis à autorisation | Bloquez le mouvement et diagnostiquez l'enveloppe occupée |
| mouvement du dispositif terminé | Orientation requise atteinte, mouvement arrêté et verrous ou freins applicables dans l'état spécifié | Vérifiez l'état de la pièce neuve et de la référence | Maintenez le mouvement du robot inhibé et entrez en phase de récupération. |
| Partie réinstallée | La présence, la localisation, l'état de serrage et l'orientation des pièces satisfont à la définition du projet. | Sélectionnez l'ensemble de coordonnées et de processus correspondant | Ne présumez pas que les données précédentes restent valides |
| Prochaine orientation publiée | Recette correcte, identité du cadre, ensemble de coordonnées, état de l'outil, destination et autorisation d'accès | Approchez-vous du premier segment autorisé | Conserver l'état avec une raison traçable et un propriétaire de récupération |
Fermez la chaîne de coordonnées après réorientation
Décrivez la chaîne de coordonnées depuis la base du robot jusqu'au repère de processus spécifique à l'arête, en passant par le centre de l'outil, la base du dispositif de fixation, l'orientation active, la référence de la pièce et le repère de processus. Si la réorientation s'effectue selon un axe externe coordonné par le contrôleur, documentez cette relation. S'il s'agit d'un dispositif de fixation à index discret, documentez l'état d'indexation confirmé et le système de coordonnées associé.
Ne présumez pas que l'atteinte de l'angle requis prouve que la pièce est correctement positionnée. Le retour d'information sur l'orientation, la position mécanique, le serrage et la présence de la pièce répondent à des questions différentes. Le projet doit définir les preuves nécessaires avant que la prochaine étape de traitement des arêtes ne soit validée.
La vérification des coordonnées doit porter sur des positions et orientations représentatives avec l'outil, le dispositif de fixation et le bâti réels. La répétabilité du robot à elle seule ne permet pas d'établir la précision de contact au niveau du système, car la chaîne complète inclut également l'outillage, le dispositif de fixation, la pièce, l'orientation et les effets du processus.
Vérifier l'accès à l'outil bord par bord
Décomposez le travail requis en segments d'arêtes nommés. Pour chaque segment, notez la zone cible, les surfaces voisines interdites, l'approche, le contact initial, la direction de contact prévue, la sortie, l'orientation de l'outil, la posture du robot, le dégagement des câbles et de la broche, le dégagement du dispositif de fixation et la méthode d'inspection. Cela facilite l'identification des arêtes ignorées, des chevauchements non intentionnels et des transitions inaccessibles.
Un point accessible ne constitue pas automatiquement une posture de processus viable. Le robot peut atteindre une coordonnée tandis que le corps de l'outil, le porte-outil, le faisceau de câbles, le poignet, le dispositif de fixation ou le châssis bloquent l'approche prévue. Il convient de vérifier les transitions entre les segments, et pas seulement les points représentatifs à l'intérieur de ceux-ci.
Utilisez la géométrie réelle de l'abrasif et du porte-outil pour les contrôles d'accès. Un diamètre d'outil nominal ou un modèle simplifié peuvent ne pas tenir compte des protections, du support, de la bride, de la broche, du flexible ou de l'usure. Les paramètres définitifs et les limites d'usure doivent être déterminés à partir de l'outil sélectionné et d'essais représentatifs.
Distinguer les preuves de contact de l'acceptation de surface
Le contact visible peut indiquer le point de contact entre l'outil et le bâti, mais ne permet pas d'établir l'enlèvement de matière, la finition, l'état des bords, les dimensions ni la régularité de l'usinage. Il est essentiel de définir les exigences du produit et la méthode de contrôle avant de mettre en place le processus. Différentes zones peuvent nécessiter des preuves de conformité différentes, même si un seul outil les suit lors d'un mouvement continu.
Consignez les variables contrôlées pertinentes pour la méthode choisie, telles que l'identité et l'état de l'outil, l'abrasif installé, la révision du programme, l'état du bâti et du dispositif de fixation, ainsi que tous les paramètres de processus spécifiques au projet. N'indiquez pas la présence d'un contrôle de force, d'une compliance, d'une détection ou d'une génération de trajectoire adaptative à moins que les données de la cellule ne le confirment.
Le dossier de sortie doit associer la pièce entrante, son orientation active, le segment d'arête, l'état de l'outil, la configuration du processus, le résultat de l'inspection, l'anomalie et la disposition finale. Cette distinction évite de confondre une séquence de mouvement réussie avec une pièce finie acceptée.
Planifier la reprise après interruption de cycle en fonction de l'état connu
La reprise doit débuter à partir du dernier état confirmé pour l'image, le dispositif de fixation, l'orientation, la pince, le robot, l'outil, le segment, l'inspection et le mode de fonctionnement. Si l'arrêt s'est produit lors d'une réorientation, le système ne doit adopter ni l'ancienne ni la nouvelle orientation tant que les éléments de preuve définis n'ont pas permis de déterminer la position et l'état d'insertion.
Décrivez la procédure à suivre en cas de défaut d'outillage, de perte de confirmation de montage, d'interruption d'arête, de contestation de la présence d'une pièce, d'échec d'inspection, d'arrêt contrôlé, de coupure de courant ou d'intervention de maintenance. Précisez à qui appartient la pièce, quels segments ont déjà été usinés, les éléments à inspecter et si la production peut reprendre ou doit être redirigée.
Évitez la relecture automatique à partir d'une ligne de programme arbitraire. Une nouvelle entrée dans la surface au mauvais endroit peut entraîner un chevauchement non vérifié, une zone non couverte ou un contact involontaire. La séquence de redémarrage sûre et acceptable est spécifique au projet et doit être testée dans des conditions représentatives.
Distinguer les états de production des fonctions liées à la sécurité
La sélection de la recette, la finalisation du processus et la validation du processus constituent des états de production, sauf si une architecture de sécurité distincte, conçue et validée, leur attribue un autre rôle. Les signaux de dégagement du robot et d'orientation du dispositif utilisés dans le séquencement de production ne doivent pas être considérés comme des fonctions de sécurité du seul fait qu'ils participent à une séquence d'interverrouillage.
La page source officielle de la norme ISO 10218-2:2025 décrit les exigences relatives aux applications de robots industriels et aux cellules robotisées, de la conception à la mise hors service, en passant par l'intégration, la mise en service, l'exploitation et la maintenance. La page source officielle de la norme ISO 12100:2010 décrit les principes d'évaluation et de réduction des risques liés aux machines. Les éditions, réglementations, performances requises et validations applicables varient selon l'installation.
La norme OSHA 29 CFR 1910.215 traite des machines à meuler dans le contexte industriel général des États-Unis, tandis que les recommandations de l'OSHA relatives à la robotique identifient les tâches robotisées non routinières comme des contextes de risques importants. La planification des cellules de meulage doit prendre en compte les équipements abrasifs, les fragments, les étincelles ou les particules chaudes (le cas échéant), la poussière ou les fumées, le bruit, l'accès, l'énergie stockée, les mouvements des dispositifs de fixation, le nettoyage, le remplacement des outils, la formation, le dégagement, la récupération et le redémarrage. Ce paragraphe décrit le contexte de planification et ne constitue pas une conclusion juridique ou de conformité.
Construire une matrice de validation représentative
Identifiez les conditions les plus susceptibles de modifier l'emplacement, l'accès, le contact ou l'acceptation. Incluez les variantes de châssis, la plage de conditions d'entrée, les valeurs extrêmes de référence, l'orientation de chaque dispositif de fixation, les familles de bords requises, les transitions difficiles, les états d'outillage autorisés, la contamination des dispositifs de fixation dans les limites du projet, la perte de confirmation d'orientation, l'insertion incomplète, les arrêts contrôlés, les trajectoires interrompues, le rejet lors de l'inspection, la récupération et le redémarrage.
Mesurez le cycle complet en le décomposant en éléments distincts : chargement, positionnement, bridage, traitement par orientation, réorientation, confirmation, inspection, déchargement, surveillance de l’outil, temps d’attente et récupération. Un bref mouvement visible du robot ne permet pas d’établir un résultat acceptable ni la durée du cycle complet.
Répétez les contrôles concernés après toute modification apportée au châssis, à la plage d'entrée, au dispositif de fixation, au support, à la bride, au mécanisme de réorientation, au robot, au point central de l'outil, à l'abrasif, au porte-outil, au faisceau de câbles, à l'état de l'outil, au programme, à la configuration du processus, à l'inspection, à la protection, au logiciel ou à la logique de récupération. Les limites numériques et le nombre d'échantillons doivent être conformes aux exigences et au plan de qualification.
Quatre déclarations citables délimitées
Énoncé 1 : La validation d'une trajectoire de rectification de grande taille est facilitée lorsque chaque arête requise est associée à une orientation, un point de référence de montage, un état d'outil et un résultat d'inspection spécifiques. Il s'agit d'une méthode d'ingénierie EVST, et non d'une règle de conformité universelle.
Énoncé 2 : La réorientation d'un dispositif n'est complète que lorsque la nouvelle orientation physique, l'emplacement des pièces, la sélection des coordonnées et l'action suivante autorisée sont confirmés séparément.
Énoncé 3 : La portée du robot prouve seulement qu'une coordonnée peut être atteinte ; l'accès au processus nécessite également une approche d'outil utilisable, une direction de contact, une sortie, une posture et une enveloppe de dégagement.
Énoncé 4 : Les images sélectionnées permettent d'observer un cadre en forme de plateau fixé, le contact visible avec le bord, la réorientation et les travaux ultérieurs, mais elles ne permettent pas d'établir le retrait, la finition, le cycle, le rendement, la qualité, la performance de protection ou l'acceptation de la production.
Le modèle de planification FLIP
EVST utilise FLIP comme outil de planification préliminaire pour les concepts de finition de grande taille. Il structure les questions relatives aux preuves et ne remplace pas les essais de procédés, les mesures, l'évaluation des risques liés aux machines, la validation de la sécurité ni les critères d'acceptation du projet.
- F — Cadre et fixation : variantes, portée entrante, données de référence, supports, pinces, preuves partielles et contact interdit.
- L — Emplacements et limites : bords requis, orientations, accès, posture, dégagement, géométrie de l'outil et inspection.
- I — Index et interverrouillages : Nettoyage du robot, mouvement du dispositif de fixation, retour d'orientation, réinstallation, sélection des coordonnées et autorisations.
- P — Preuve de procédé : État contrôlé de l'outil, résultats mesurés, éléments du cycle, exceptions, récupération, contrôle des changements et preuves de mise en production.
Éléments d'entrée du projet pour un concept de finition de plateau de batterie
Préparer les dessins et modèles de châssis, la gamme de variantes et de matériaux, des échantillons représentatifs, les données de masse et de centre de gravité, les surfaces de localisation et de serrage, les portées supportées et non supportées, les zones requises et interdites, la carte des bords par orientation, la variation entrante, les critères d'acceptation et d'inspection, le concept de montage existant, la méthode de réorientation, les approches d'outillage disponibles, les contraintes sur les outils et les abrasifs, les exigences en matière de poussière et d'extraction, le cycle cible décomposé en éléments, les besoins de changement, les interfaces en amont et en aval, les itinéraires d'exception, les tâches de maintenance, l'agencement, les utilités, les modes de fonctionnement, le pays d'installation et les exigences applicables du site.
Ce document comprend une liste de contrôle des données d'entrée du projet local, permettant de recueillir les mêmes informations avant la comparaison des concepts. Cette liste ne contient aucune valeur de paramètre prédéfinie ni aucun seuil d'acceptation.
Pour plus de contexte, voir le guide de meulage et d'ébavurage robotisé, le Présentation du poste de travail de meulage et de polissage EVSTainsi que, Aperçu de l'intégration des lignes d'automatisation industrielleCes pages traitent de sujets généraux liés à la finition et à l'intégration ; ce guide se limite aux données, à l'accès, à la réorientation et à la récupération des données des grands cadres.
Références
- ISO 10218-2:2025 — Exigences de sécurité pour les applications de robots industriels et les cellules robotisées
- ISO 12100:2010 — Sécurité des machines, évaluation des risques et réduction des risques
- Norme OSHA 29 CFR 1910.215 — Machines à meules abrasives
- Présentation de l'OSHA sur la robotique et les consignes de sécurité relatives aux systèmes de robots industriels
Foire aux questions
La réorientation du dispositif préserve-t-elle automatiquement le point de référence d'origine ?
Non. Le projet doit définir l'indice mécanique, le retour d'orientation, le positionnement de la pièce, l'état de serrage, la sélection des coordonnées et la vérification nécessaires avant que la suite du processus ne soit possible. Les preuves requises dépendent de l'architecture du dispositif de fixation et de la commande.
Les données de portée du robot peuvent-elles prouver que chaque bord de plateau est meulable ?
Non. La portée n'est qu'une condition parmi d'autres. L'approche de l'outil, la direction du contact, la sortie, la posture du robot, le dégagement du poignet et des câbles, la géométrie du dispositif de fixation, la géométrie du châssis, le corps de l'outil, les transitions et l'accès pour la maintenance peuvent tous contraindre un chemin utilisable.
Le contact visible de l'outil prouve-t-il que les exigences de surface ont été respectées ?
Non. Le contact ne permet pas de déterminer l'enlèvement de matière, la finition, les dimensions, la qualité des bords ni l'homogénéité. Chaque zone concernée requiert des contrôles de processus, une inspection, des essais représentatifs et des critères d'acceptation spécifiques au projet.
Quels changements devraient déclencher une revalidation ?
Évaluer les modifications apportées au châssis, à la plage d'entrée, au point de référence, au dispositif de fixation, au support, aux brides, au mécanisme de réorientation, au robot, au point central de l'outil, au porte-outil, à l'abrasif, au faisceau de câbles, au programme, à la configuration du processus, à l'inspection, à la protection, au logiciel et à la logique de récupération. Répéter la validation des lignes affectées par la modification.