
Choisissez la configuration de la caméra uniquement après avoir listé les caractéristiques à visualiser et les positions permettant de les révéler. Une caméra fixe est idéale lorsque le robot ou la plateforme peut présenter chaque caractéristique requise de manière répétée dans un champ de vision pratique. Une caméra montée sur robot mérite d'être envisagée lorsque les points de vue doivent se déplacer autour de la pièce ou entrer dans une zone de visualisation locale. Aucune option n'est intrinsèquement plus précise qu'une autre : la rigidité du montage, la distance de travail, les obstacles, l'éclairage, l'étalonnage et la méthode d'inspection déterminent toujours si l'application répond aux critères d'acceptation.
Commencez par une liste de vues, pas par un support de caméra.
Identifiez chaque élément déterminant la décision : arête extérieure, surface en retrait, perçage, étiquette ou cote entre deux éléments. Pour chacun, notez la direction de visée, la distance de travail admissible, l’accès à l’éclairage et tout élément susceptible de le masquer. Ceci permettra de mettre en lumière la véritable problématique architecturale. Si la pièce peut être réorientée de manière à ce que chaque vue requise atteigne une zone d’imagerie stable, le simple fait de la déplacer devant une caméra fixe peut suffire. Si une vue requise reste masquée par la géométrie ou le dispositif de fixation, le déplacement du point de vue peut justifier le travail d’intégration supplémentaire.
Il convient de tester en premier lieu la partie la plus complexe. Un schéma qui reproduit facilement les surfaces supérieures mais omet le seul bord en retrait servant au contrôle de réception ne réduit pas les risques du projet.
Ce que la configuration à caméra fixe exige du système de commande
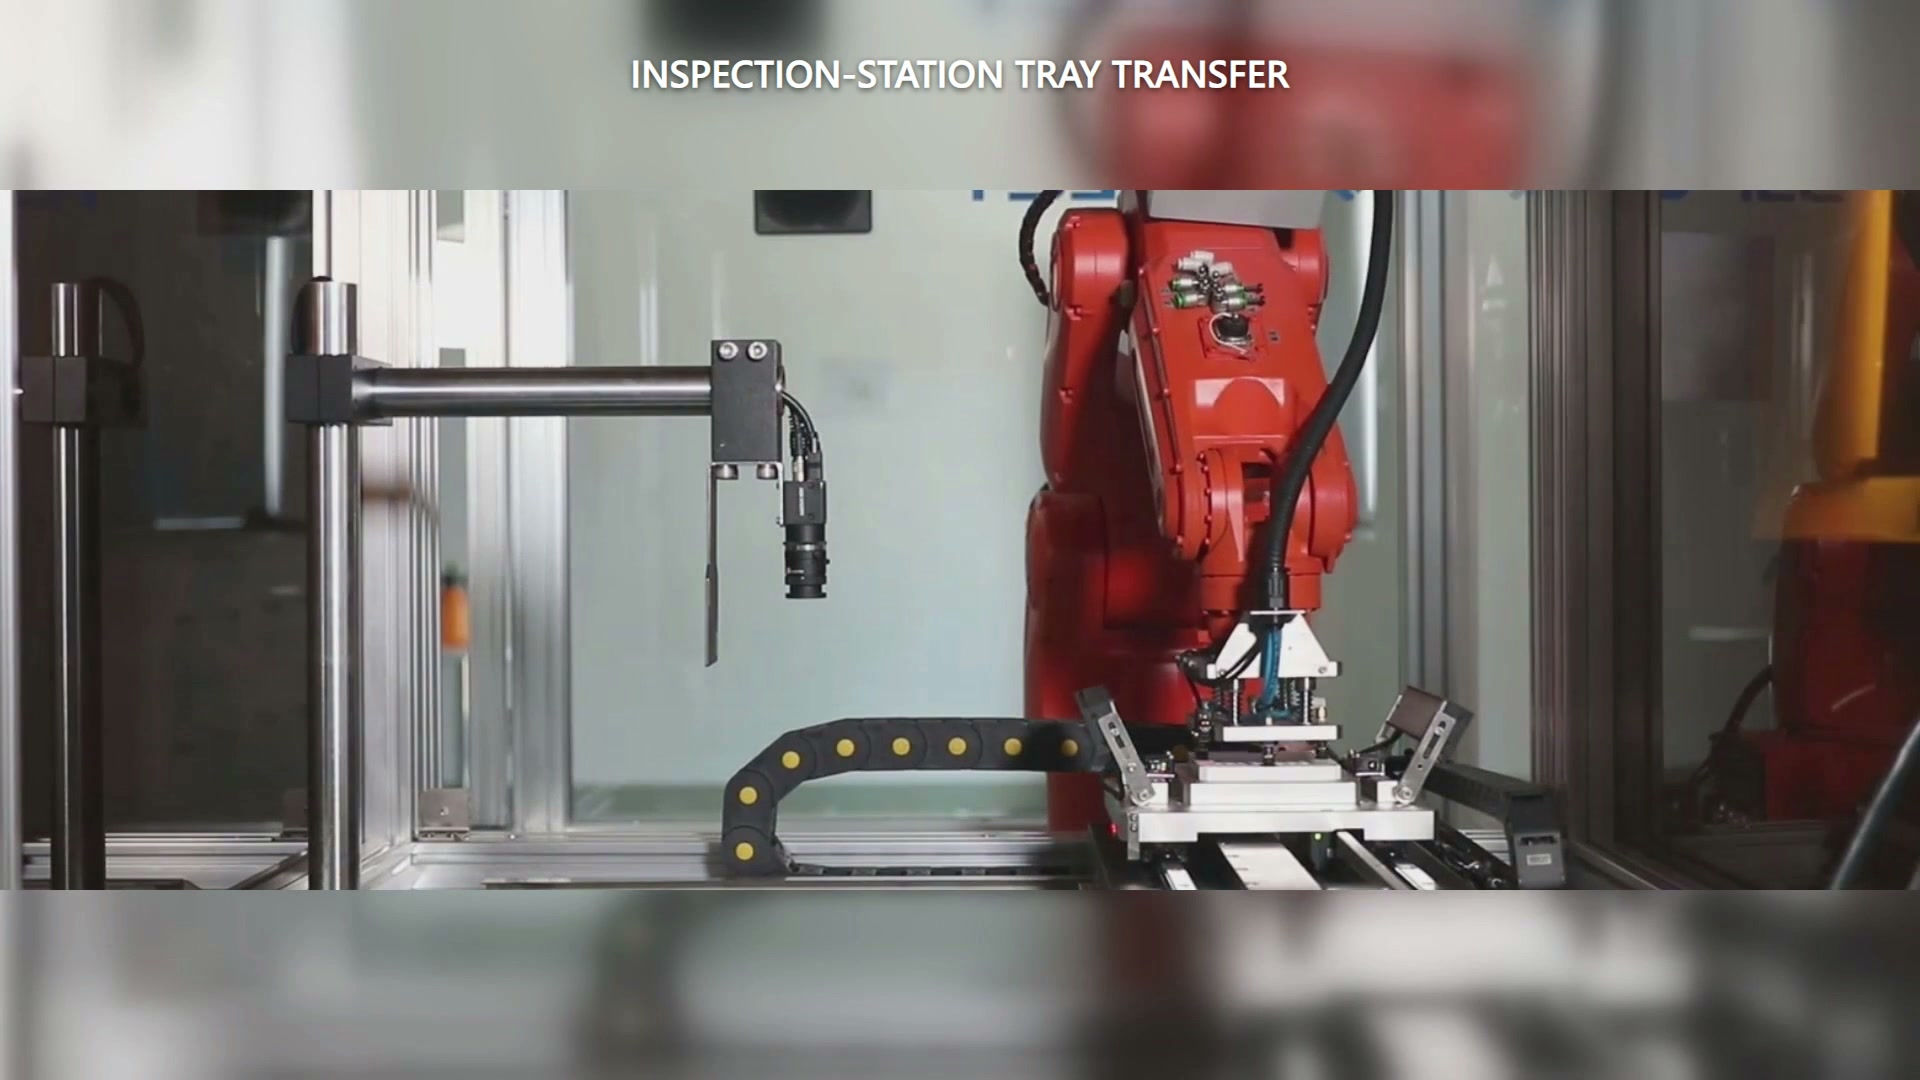
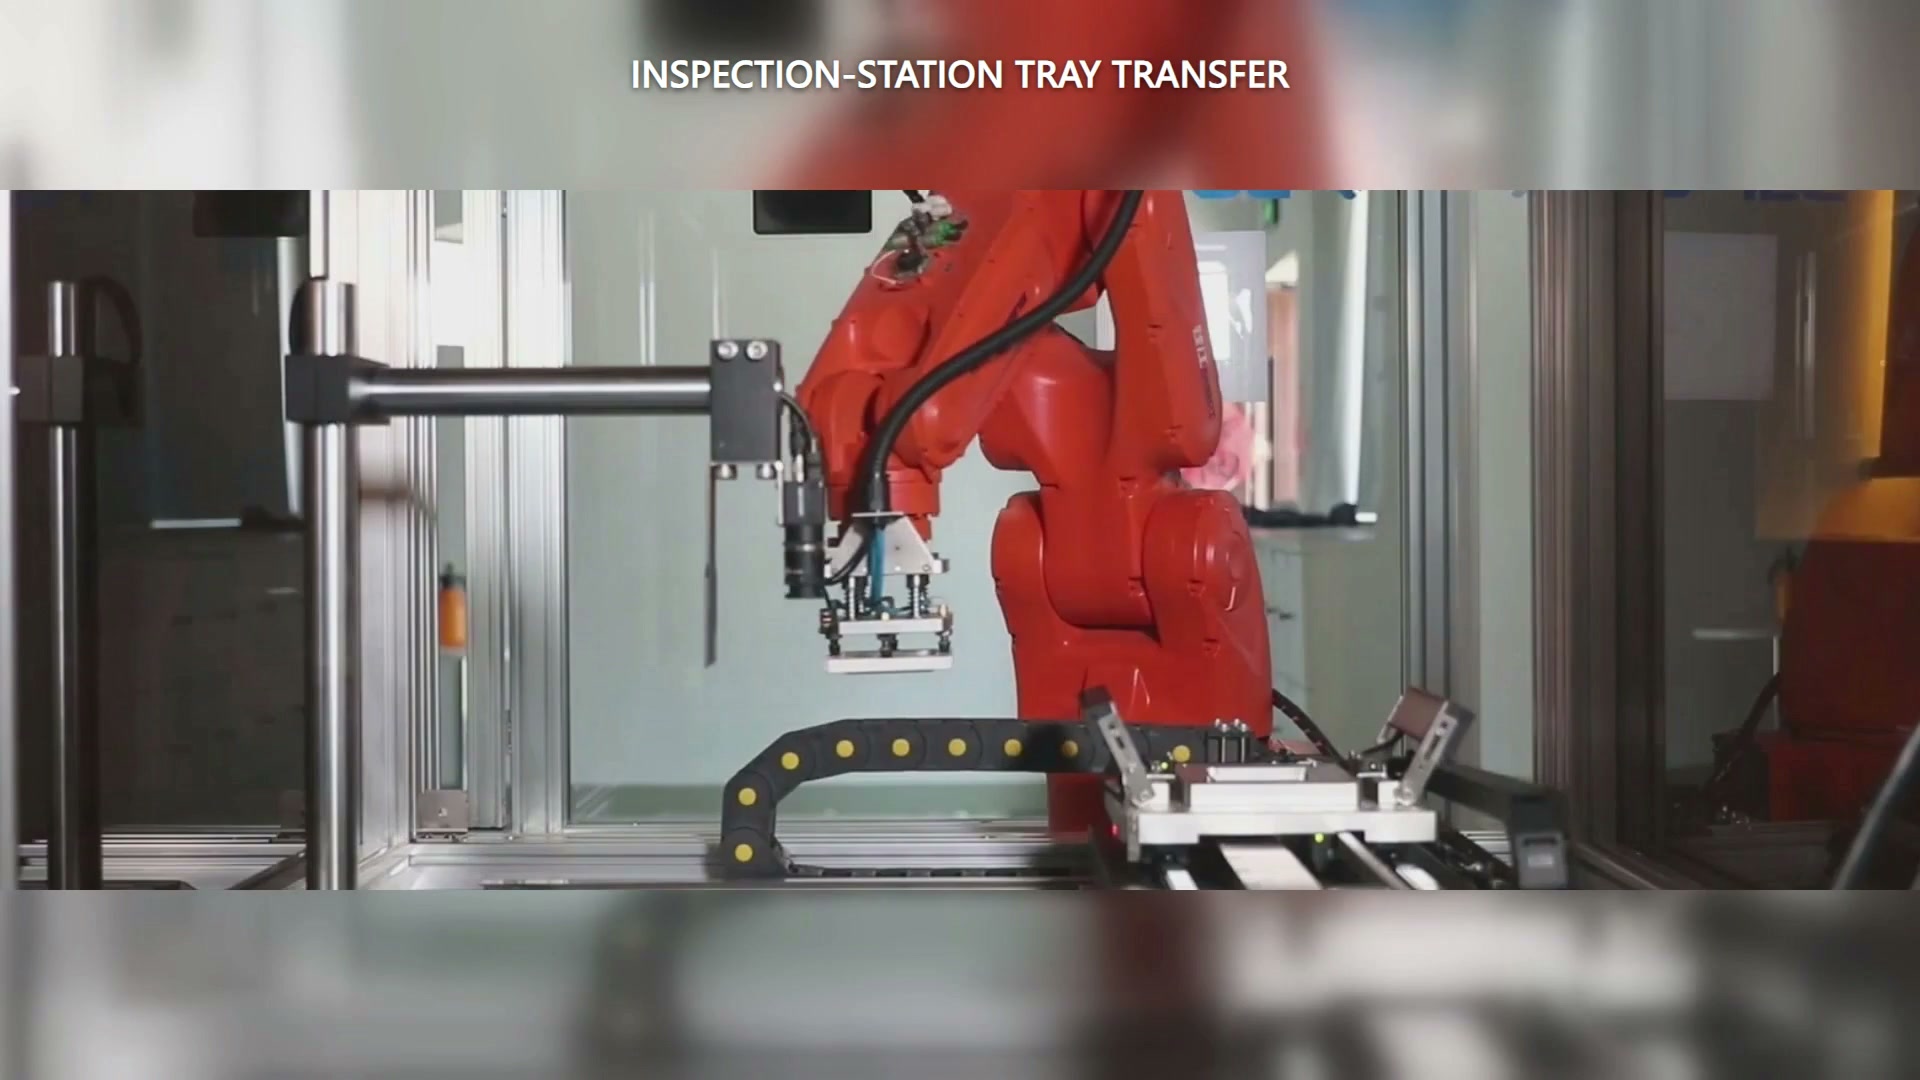
Dans la configuration filmée, un robot industriel rouge transporte une pièce blanche rectangulaire en forme de plateau près d'un dispositif de fixation linéaire. Une caméra est montée séparément sur le côté du poste et pointe vers le bas ; le dispositif fixé au poignet du robot est un outil de manutention, et non une caméra. Dans cette configuration, c'est la présentation de la pièce — et non le déplacement de la caméra — qui permet de révéler chaque caractéristique requise.
Guide d'installation officiel pour les systèmes de vision stationnaire Cela nécessite un cadre rigide, un champ de vision couvrant la zone de présentation cible et un positionnement dégagé du robot, de l'effecteur et de la pièce manipulée. Ces points se traduisent par un essai pratique : présenter la pièce dans chaque position requise, vérifier que la pince et le dispositif de fixation ne masquent pas l'élément visible et s'assurer que l'ensemble de la zone de mouvement reste hors du champ de vision de la caméra et de son éclairage.
L'avantage réside dans la simplicité architecturale uniquement lorsque la présentation des pièces est reproductible. Si le robot doit improviser de nombreuses orientations complexes pour compenser une vue fixe, la simplicité apparente se limite alors à la manipulation et à la fixation.
Que se passe-t-il lorsque la caméra se déplace avec le robot ?
Une caméra fixée au poignet permet de filmer différentes parties d'une pièce, mais elle partage l'espace du poignet avec la pince et les accessoires. Les mêmes instructions d'installation Il est nécessaire de prévoir un support de fixation rigide, un système de contrôle des vibrations et un dégagement suffisant pour que la main du robot n'obstrue pas le champ de vision. Un écartement plus important peut résoudre un problème d'obstruction, mais en créer un autre, notamment au niveau des vibrations ou de l'encombrement. Il convient donc de tester ce compromis avec l'effecteur final.
La relation de coordonnées change également. Documentation sur les robots à vision guidée Le système utilise l'étalonnage main-œil pour établir la correspondance entre les coordonnées de la caméra et celles du robot, avec des configurations de mouvement différentes selon que la caméra est mobile ou fixe. Le plan d'essai doit donc préciser la relation de coordonnées qui sera établie et comment elle sera rétablie après un changement de montage ou de configuration.
Effectuez une comparaison autour de la fonctionnalité la plus difficile.
Élaborer deux concepts minimaux autour de la même pièce et de la même exigence d'acceptation :
| Questionne toi | Caméra fixe, partie mobile | Caméra montée sur robot |
|---|---|---|
| Toutes les fonctionnalités requises peuvent-elles être visibles ? | Tester toutes les poses de présentation | Tester tous les points de vue du robot |
| Qu’est-ce qui peut obscurcir l’image ? | Pince, dispositif de fixation, équipement voisin | Pince, matériel de poignet, services |
| Qu'est-ce qui doit rester rigide ? | Cadre de caméra et d'éclairage | Support de poignet et support pour caméra |
| Quelle relation de coordination est nécessaire ? | Système de caméra pour présentation/mouvement | Caméra vers robot et cadre de pièce |
| Que faut-il récupérer après une modification ? | Configuration de la présentation et de la caméra | Montage, étalonnage et configuration du robot, le cas échéant |
Comparez les vues manquées, les mouvements de représentation, les dégagements, les étapes de récupération de l'étalonnage et l'interaction du cycle. Sélectionnez la disposition qui permet d'obtenir les vues requises avec la séquence de présentation et de récupération la plus simple et reproductible.
Pour examiner une configuration réelle, envoyez à EVST une photo ou un modèle de la pièce, l'emplacement des caractéristiques, les tolérances d'acceptation et les méthodes autorisées pour saisir et réorienter la pièce. Contactez EVST planifier une étude de faisabilité à deux configurations autour du point de vue le plus difficile.