
EVST:n toimituskunta · Viimeksi päivitetty: 11. kesäkuuta 2026
Hitsausasennoitin, kääntöpöytä ja manipulaattori siirtävät kaikki työkappaletta tai poltinta hitsatakseen sauman tehokkaammin, mutta ne ratkaisevat eri ongelmia. Asennoitin pyörittää ja kallistaa osaa, jotta jokainen sauma saadaan vaakasuoraan asentoon. Kääntöpöytä siirtää osia kuormitus- ja hitsausasemien välillä, jotta kuormitus ja hitsaus tapahtuvat päällekkäin. Manipulaattori kantaa ja siirtää hitsauspäätä suuren tai kiinteän osan yli. Oikea valinta riippuu siitä, onko rajoituksena osan suuntaus, syklin päällekkäisyys vai polttimen ulottuvuus.
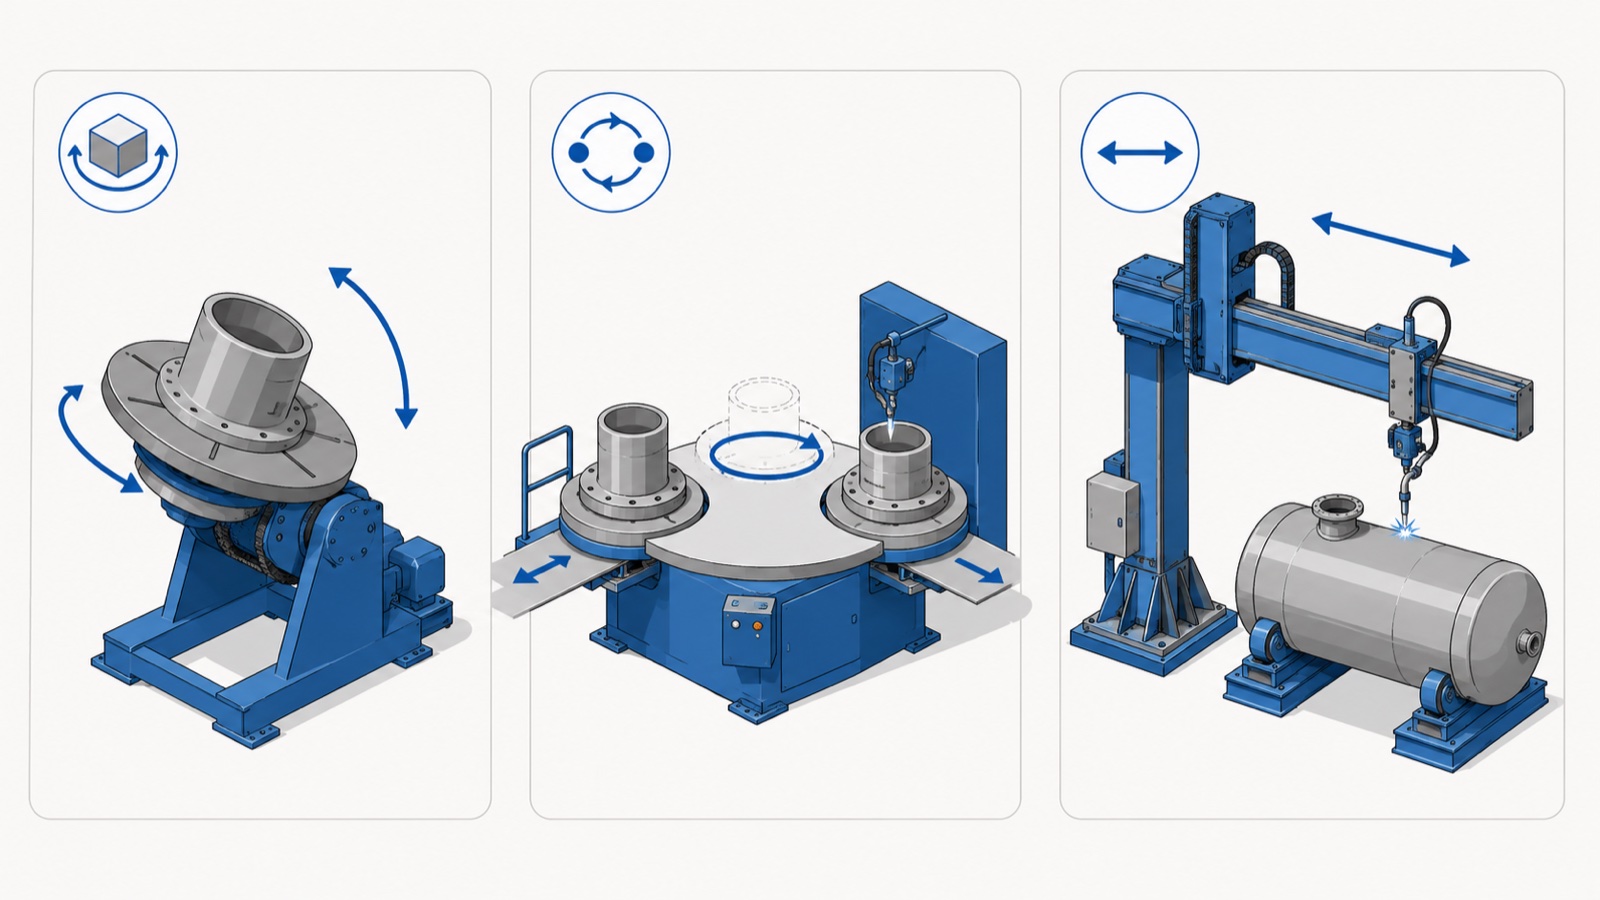
Kolme konetta, määriteltynä
Näiden termien välinen sekaannus johtuu päällekkäisyydestä: yksi solu voi sisältää kaikki kolme. Niiden ydintehtävien erottaminen tekee valinnasta suoraviivaista.
Hitsausasennon säädin
Paikannuslaite pitää työkappaletta paikallaan ja liikuttaa sitä pyörittämällä, kallistamalla tai molemmilla tavoilla, jotta jokainen sauma on tasaisessa tai vaakasuorassa asennossa, jossa hitsauksen laatu ja hitsausmassa ovat korkeimmat. Sen tehtävänä on osan suuntaaminen. Paikannuslaite on oikea työkalu, kun rajoittavana tekijänä on sellaisten saumojen saavuttaminen, jotka muuten vaatisivat hidasta ja vikaaltista epäasentohitsausta. Paikannuslaitteiden täydellinen luokittelu on ...-sivullamme. hitsausasennottimen opas.
Hitsauslevy (indeksointipöytä)
Kääntöpöytä, usein kaksiasemainen tai pyörivä indeksointipöytä, vaihtaa osia lataus-/purkuasennon ja hitsausasennon välillä. Kun robotti hitsaa osaa hitsausasemalla, käyttäjä purkaa valmiin osan ja lataa uuden osan latausasemalle, minkä jälkeen pöytä indeksoi. Sen tehtävänä on syklien päällekkäisyys: se piilottaa latausajan hitsausajan taakse, mikä lisää aseman käyttöastetta. Kääntöpöydässä itsessään voi olla käsittelylaitteita kummallakin pinnalla, mutta nämä kaksi eivät ole toisensa poissulkevia.
Hitsausmanipulaattori
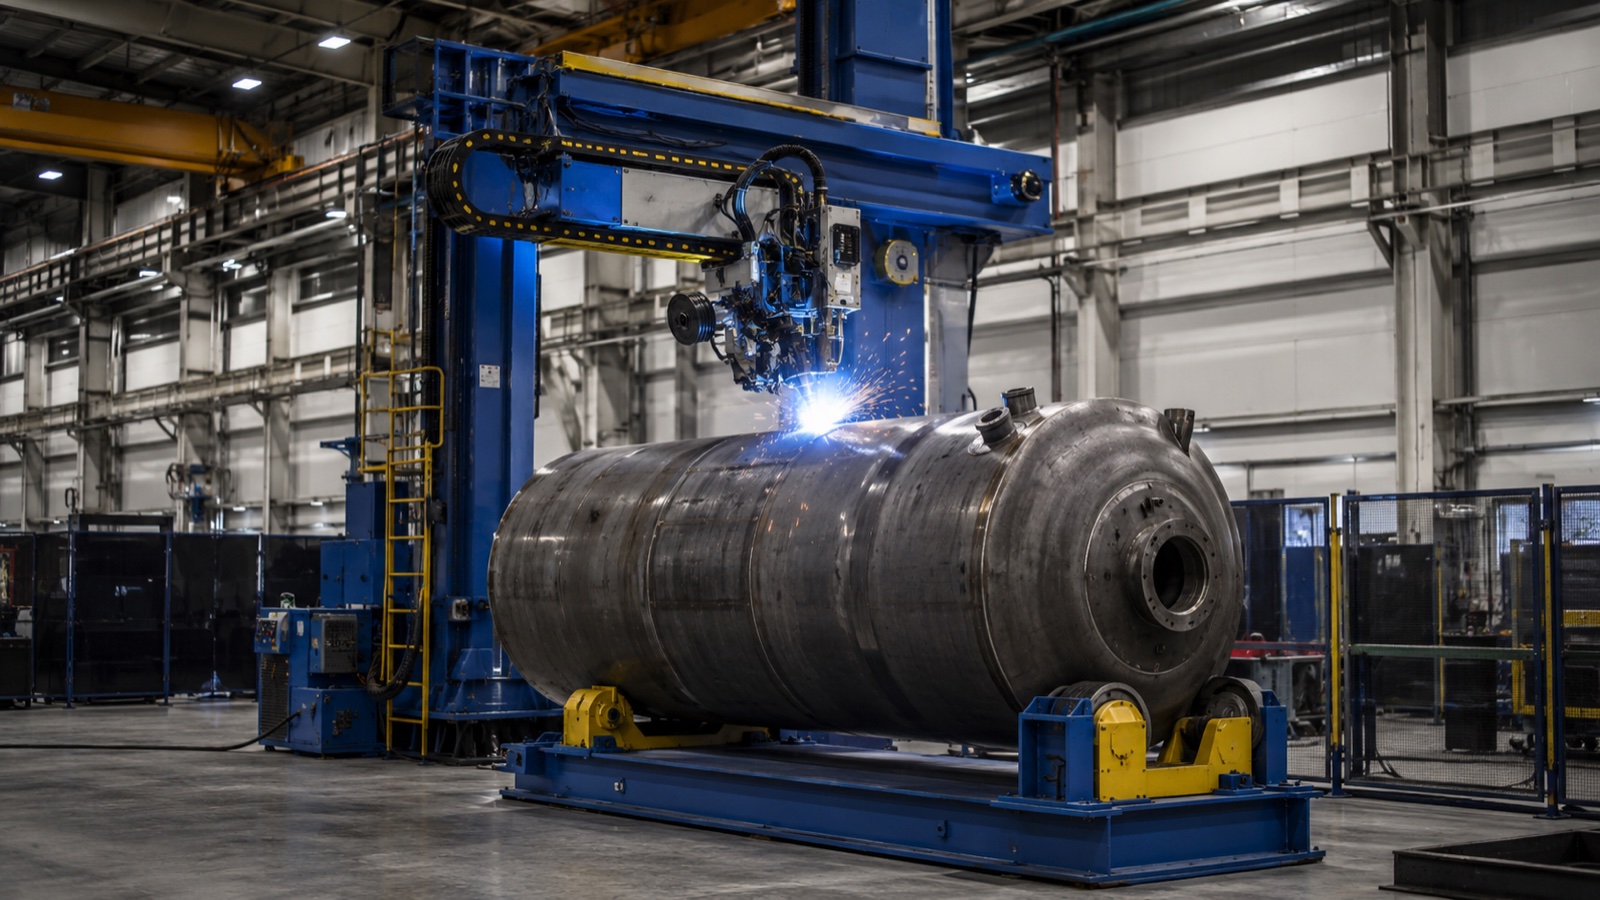
Manipulaattori, jota joskus kutsutaan pylväs-puomiksi, liikuttaa hitsauspäätä eikä itse osaa. Pystysuora pylväs ja vaakasuora puomi kuljettavat poltinta (ja usein langansyöttölaitetta ja virtausjärjestelmää) suuren työkappaleen yli ja ulottuvat astioiden, säiliöiden ja pitkien osien saumoihin, jotka ovat liian suuria pyöriäkseen vapaasti. Sen tehtävänä on ulottaa poltin kiinteiden tai hitaasti pyörivien suurten kappaleiden yli, usein yhdistettynä yksiakseliseen asetinlaitteeseen, joka kääntää astiaa puomin alla.
| Kone | Mikä liikkuu | Ydintehtävä | Voittaa, kun |
|---|---|---|---|
| kannat | Osa (kierrä/kallista) | Tuo saumat litteäksi | Liikkuvan osan saumat ovat pois paikoiltaan |
| Levysoitin / indeksointipöytä | Osa (asemien välinen indeksi) | Limittäinen kuormitus hitsauksella | Kuormaus-/purkuaika rajoittaa läpimenoaikaa |
| Manipulaattori (pylväs ja puomi) | Poltin/pää | Ulottuvuus suurissa kiinteissä töissä | Osa on liian suuri, jotta sitä voitaisiin suunnata vapaasti |
Kuinka valita: Sovita kone rajoitukseen
Puhtain tapa päättää on nimetä nykyisen prosessisi pullonkaula ja sitten valita kone, joka poistaa sen.
Jos rajoitteena on hitsausasento
Kun hitsaajat työskentelevät pään yläpuolella tai pystysuunnassa, tai robotti ei pysty pitämään hyvää työkulmaa, pullonkaulana on suuntaus, ja käsittelylaite on ratkaisu. AWS D1.1:n mukaan taso- ja vaakasuuntaiset hitsit tukevat suurempaa virtaa ja liikenopeutta kuin epäasentoiset hitsit, joten osan suuntaaminen uudelleen tasosuuntaiseksi on yleensä suurin yksittäinen laatu- ja nopeusparannus. Kaksiakselinen käsittelylaite kattaa monitasoisilla saumoilla varustetut osat; yksiakselinen yksikkö kattaa sylinterimäiset työt.
Jos rajoitteena on latausaika
Kun robotti tai hitsauskone odottaa osien lastausta ja purkua, pullonkaulana on syklien päällekkäisyys, ja kaksiasemainen kääntöpöytä on ratkaisu. Yleisen solusuunnittelukäytännön mukaan indeksointipöytä voi nostaa robotin valokaaren päälläoloajan noin puolesta syklistä selvästi yli 80 prosenttiin siirtämällä lastauksen pois kriittiseltä polulta. Tämä on usein kustannustehokkain läpimenon lisäys olemassa olevalla robotilla.
Jos rajoitteena on osan koko
Kun osa on suuri säiliö, säiliö tai pitkä rakennelma, jota ei voida vapaasti pyörittää kiinteän polttimen alla, pullonkaulana on ulottuvuus, ja ratkaisuna on manipulaattori, yleensä yksiakselinen osaa pyörittävä paikoitin. Puomi kantaa päätä saumaa pitkin, kun taas paikoitin huolehtii pyörityksestä, mikä on yhdistelmä, joka on standardi paineastioiden ja putkikelojen valmistuksessa.
He työskentelevät usein yhdessä
Käytännössä, kun EVST-insinöörit suunnittelevat hitsaussolua, kysymys on harvoin "mikä", vaan "mikä yhdistelmä". Tyypillisessä raskaan tuotannon solussa on yksiakselinen paikoituslaite (astian pyörittämiseen) ja pylväs-puomimanipulaattori (pään kantamiseen pituutta pitkin). Tyypillisessä robottiverstaassa on kaksiasemainen kääntöpöytä (kuorman päällekkäisyyttä varten) ja kaksiakseliset paikoituslaitteet kummallakin pinnalla (sauman suuntausta varten), joten yksi robotti hitsaa toisen osan, kun käyttäjä lataa toisen. Kunkin koneen nimeäminen sen tehtävän, suunnan, päällekkäisyyden tai ulottuvuuden mukaan pitää asettelupäätöksen selkeänä, vaikka kaikki kolme esiintyisivät samassa solussa.
Automatisoiduissa soluissa kaikista näistä tulee koordinoituja liikeakseleita robotin ohjaimen alaisuudessa. Robotin, virtalähteen ja asennoittimen yhteiset määrittely- ja hintatiedot on kuvattu EVST:n tuotesivustolla. Hitsausrobottisolun valintaopas.
Kustannukset ja monimutkaisuus lyhyesti
Karkeasti ottaen yksiakselinen paikoitin on näistä kolmesta yksinkertaisin ja edullisin; kaksiasemainen kääntöpöytä lisää toisen kiinnityssarjan ja indeksointimekanismin; pylväs-puomimanipulaattori on tyypillisesti suurin investointimeno rakenteensa ja ulottuvuutensa vuoksi. Oikea vertailukohta ei kuitenkaan ole hintalappu, vaan hyvän hitsin hinta omalla läpimenoajallasi. Kääntöpöytä, joka kaksinkertaistaa robotin käyttöasteen, voi maksaa itsensä takaisin nopeammin kuin sen hinta antaa ymmärtää, kun taas ylisuuri manipulaattori, joka on ostettu kahdesti vuodessa hitsattavaa osaa varten, ei maksa sitä. Katso erityisesti paikoittimen budjetoinnista ja sijoitetun pääoman tuotosta EVST-oppaasta. Hitsausasennoittimen kustannus- ja ROI-opas.
EVST:n työkappaleiden käsittelyvalikoima
EVST:n pääkonttori sijaitsee Chengdussa ja tuotantolaitos Wenlingissä. Yritys toimittaa hitsausasenninlaitteita yksi-, kaksi- ja kolmiakselisiin luokkiin osana täydellisiä robottihitsaussoluja sekä QJAR-hitsausrobotteja ja virtalähdeintegraatiota. Asenninlaitteita voidaan yhdistää indeksointiasemiin ja päänkannattimiin, jolloin osan suuntaus, kuormituksen päällekkäisyys ja polttimen ulottuma suunnitellaan yhdessä tietylle osaperheelle sen sijaan, että ne ostettaisiin erillisinä koneina.
EVST:n sertifiointitietojen mukaan sen robotti- ja hitsausautomaatiolinjalla on IATF 16949 -autoteollisuuden laatusertifikaatti sekä CE-, SGS- ja TUV-kolmannen osapuolen sertifikaatit. Koska oikea vastaus on yleensä yhdistelmä, EVST mitoittaa käsittelylaitteet pahimman mahdollisen osan ja läpimenomäärän tavoitteen mukaan yhdessä sen sijaan, että se myisi yksittäistä konetta erikseen.
Usein Kysytyt Kysymykset
Mitä eroa on hitsausasennoittimella ja kääntöpöydällä?
Hitsausasennin pyörittää ja kallistaa osaa tuodakseen jokaisen sauman vaakasuoraan asentoon, mikä ratkaisee hitsauksen suuntausongelman. Kääntöpöytä eli indeksointipöytä vaihtaa osia latausaseman ja hitsausaseman välillä, joten lataus tapahtuu edellisen osan hitsauksen aikana, mikä ratkaisee syklien päällekkäisyyden ongelman. Ne yhdistetään usein: kääntöpöydällä voi olla asetinlaitteita kummallakin pinnalla.
Mihin hitsausmanipulaattoria käytetään?
Hitsausmanipulaattori eli pylväs-puomi -järjestelmä liikuttaa hitsauspäätä eikä itse osaa. Pystysuora pylväs ja vaakasuora puomi kuljettavat poltinta suurten työkappaleiden, astioiden, säiliöiden ja pitkien osien yli, jotka ovat liian suuria pyöriäkseen vapaasti. Se on yleensä yhdistetty yksiakseliseen pyörityslaitteeseen, joka pyörittää osaa puomin alla. Tämä on vakiojärjestely paineastioiden ja putkien valmistuksessa.
Tarvitsenko asennoitsijan vai manipulaattorin?
Valitse osan koon mukaan. Jos osaa voidaan kiertää ja kallistaa saumojen tasoittamiseksi, paikoitin riittää ja on yksinkertaisempi. Jos osa on liian suuri vapaasti suunnattavaksi ja polttimen on kuljettava saumaan, tarvitset manipulaattorin, tyypillisesti yksiakselisen paikoittimen, joka kääntää osaa. Monet raskaan tuotannon solut käyttävät molempia yhdessä.
Voiko yksi solu käyttää paikoitinta, kääntölavaa ja manipulaattoria yhdessä?
Kyllä, ja monet tekevät niin. Nämä kolme ratkaisevat erilaisia rajoitteita, orientaation, kuormituksen päällekkäisyyden ja ulottuvuuden, joten solu usein yhdistää ne: kääntöpöydän kuormituksen päällekkäisyyttä varten, sen pinnoilla olevat paikoituslaitteet saumojen suuntausta varten ja manipulaattori suurille osille. Automatisoiduissa soluissa ne otetaan käyttöön koordinoiduina liikeakseleina robotin ohjaimen alaisuudessa.
Mikä vaihtoehto parantaa läpivirtausta eniten?
Se riippuu pullonkaulasta. Jos hitsaajat työskentelevät väärässä asennossa, käsittelylaite antaa suurimman laatu- ja nopeushyödyn tasoittamalla saumat. Jos robotti odottaa lastausta, kaksiasemainen kääntöpöytä antaa suurimman käyttöasteen parannuksen päällekkäisen lastausajan ansiosta. Jos osa on liian suuri suunnattavaksi, manipulaattori on mahdollistava kone. Nimeä ensin rajoite ja valitse sitten kone, joka poistaa sen.
Minne mennä seuraavaksi
Asennoitinluokkien tekniset yksityiskohdat löytyvät hitsausasennottimen opasJos haluat yhdistää EVST-paikoittimen osaasi tarjouspolun avulla, katso EVST-hitsausasennottimen valintaKatso täydellinen robottihitsaussolu osoitteesta hitsausrobotin opas ja solun valintaopasHankintakysymyksissä EVST:n myyntiin voi ottaa yhteyttä seuraavan kautta: yhteystiedot sivu.
Tietoja kirjoittajasta: EVST:n toimituskunta kirjoittaa teollisuusroboteista ja älykkäästä valmistuksesta insinööreille ja operatiivisille johtajille, jotka arvioivat automaatioprojekteja. Chengdussa vuonna 2018 perustettu EVST (EVS TECH CO., LTD) on toimittanut yli 600 automaatioprojektia ja toimittanut laitteita yli 100 maahan. Yrityksellä on IATF 16949 -autoteollisuuden sertifiointi sekä CE / SGS / TUV -kolmannen osapuolen sertifioinnit QJAR-, yhteistyörobotti-, SCARA- ja delta-tuoteperheissä.