
EVST:n toimituskunta · Viimeksi päivitetty: 9. kesäkuuta 2026
Hitsausrobotti on kuusiakselinen teollisuusrobotti, johon on asennettu hitsauspoltin. Kolme vallitsevaa prosessia vuonna 2026 ovat MIG (GMAW) suuren kastekerrostuman omaaviin rakennetöihin, TIG (GTAW) ohutlevyisten terästen tarkkuushitsaukseen ja vastuspistehitsaus levymetallille. Hyötykuorma vaihtelee kevyen MIG-polttimen 6 kg:sta autojen pistepistoolin 800 kg:aan. Vikariski laskee manuaalisen hitsauksen 5–8 prosentista alle 1 prosenttiin hyvin kalibroiduissa robottisoluissa.
Mikä hitsausrobotti on ja mikä se ei ole
Hitsausrobotti on kolmen asian yhdistelmä, jotka usein sekoitetaan: itse robottikäsivarsi (manipulaattori), hitsausvirtalähde ja prosessilaitteet (poltin, langansyöttölaite, vesijäähdytin tai hitsauspistooli) sekä kennotason integraatio (asennoitin, kiinnitin, turva-alue, sauman seuranta, savunpoisto). Käsivarsi ilman prosessilaitteita on vain teollisuusrobotti; prosessilaite ilman käsivartta on manuaalinen hitsausasema. Järjestelmän arvo piilee integraatiossa, ei yksittäisissä komponenteissa.
Tämä opas kattaa raskaassa teollisuudessa käytettävät 6-akseliset nivelletyt hitsausrobotit: autonkorit, rakennuskoneet, laivanrakennus, paineastiat, raidekalusto, energiainfrastruktuuri ja suuret kokoonpanot. Se ei kata SCARA-varsia (riittämätön ulottuvuus useimmille hitsauskuorille), karteesisia portaalirakenteita (käytetään erittäin pitkille saumoille laivanrakennuksessa, mutta eri suunnittelualalla) tai kevyisiin työpajoihin tarkoitettuja kädessä pidettäviä cobot-hitsauskoneita. Laajemman kuvan, joka sisältää nämä formaatit, löydät oppaastamme. Täydellinen opas robottihitsaukseen 2026.
International Federation of Robotics 2025 World Robotics -raportin mukaan hitsaus on teollisuusrobottien toiseksi suurin sovellusalue materiaalinkäsittelyn jälkeen ja se kattaa noin neljänneksen raskaan teollisuuden talouksissa asennetuista roboteista. Alan suhde on muuttunut: kaarihitsaus (MIG ja TIG yhteensä) on kasvanut nopeammin kuin pistehitsaus viimeisten viiden vuoden aikana, koska muu kuin autoteollisuuden raskas teollisuus, jossa kaarihitsaus on hallitsevaa, on teollistunut nopeammin kuin autonkorien valmistuksen kapasiteetti on laajentunut.
6-akselinen arkkitehtuuri: Miksi kuusi akselia hitsaukseen
Hitsauspolttimen on saavutettava mielivaltainen piste avaruudessa ja oltava mielivaltaisessa suunnassa. Kolme akselia antaa pisteen. Kolme muuta antaa suunnan. Kuusi on minimi yleiseen 3D-hitsaukseen ilman kompromisseja. Vähemmän akseleita pakottaa suunnittelemaan kiinnittimiä uudelleen tai hyväksymään huonot polttimen kulmat; useampi akseli (7-akseliset varret ja päällekkäinen kyynärpää) auttaa ahtaissa ympäristöissä, mutta lisää kustannuksia ja monimutkaisuutta.
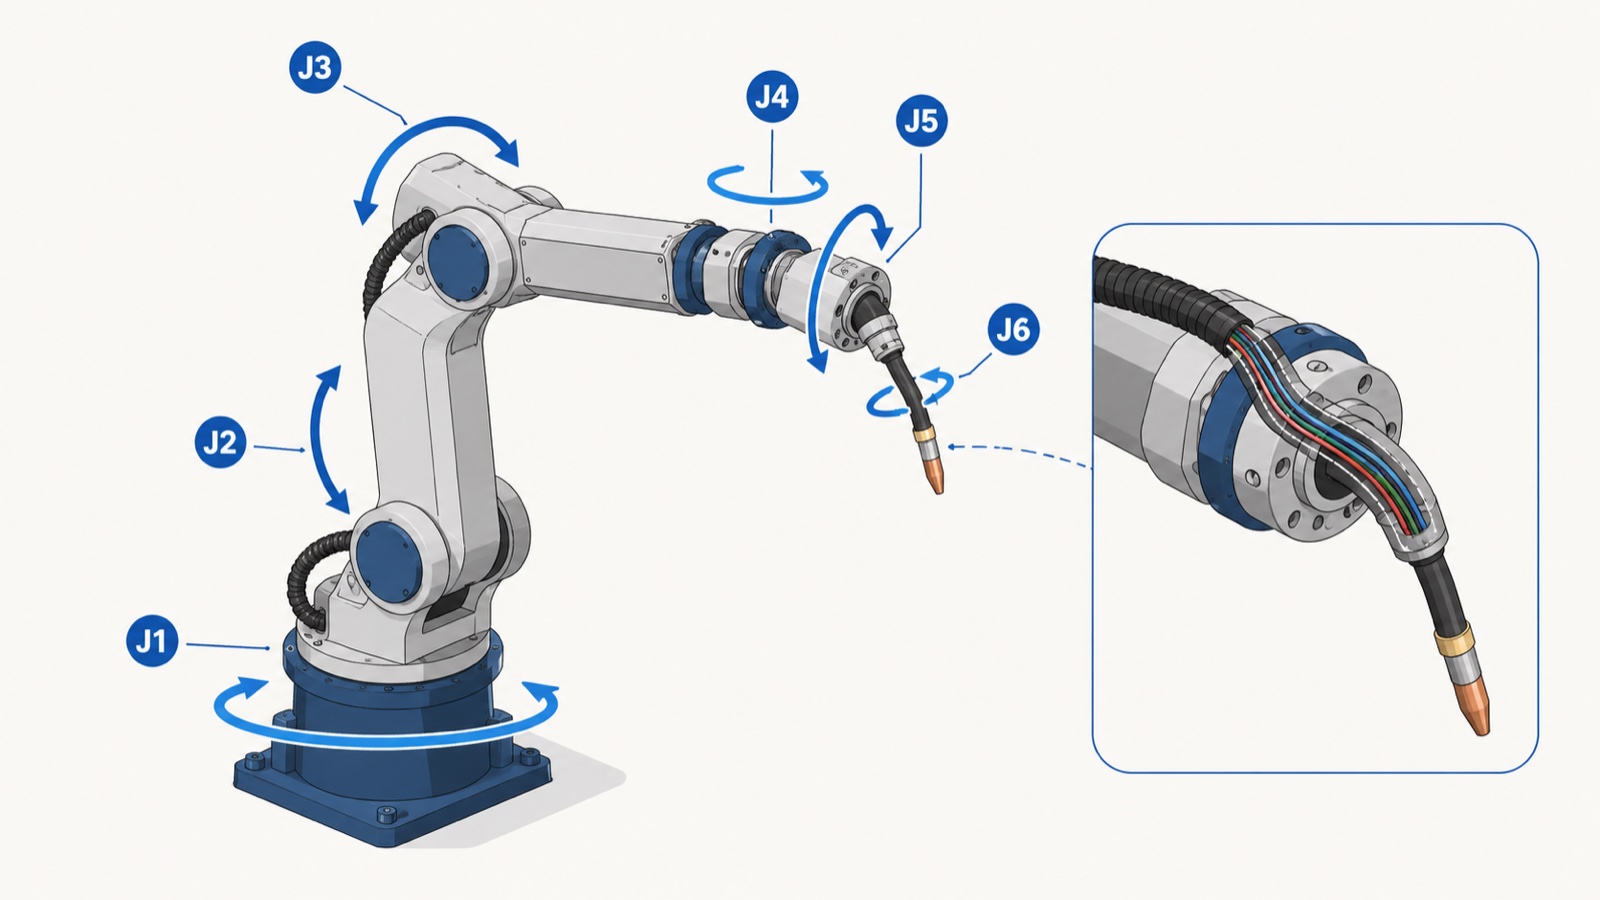
Tyypillisessä 6-akselisessa hitsausrobotissa on:
- J1 — Pohjan kierto: kiertää koko käsivartta pystysuoran akselin ympäri. Määrittää sivuttaisulottuvuuden.
- J2 — Olkapää: nostaa kyynärvartta. Kantaa suurimman staattisen vääntömomentin.
- J3 — Kyynärpää: ojentaa olkavartta. J1:llä ja J2:lla asettaa ranteen asennon.
- J4 — Rannerulla: kiertää rannetta olkavarren akselin ympäri.
- J5 — Ranteen kaltevuus: kallistaa poltinta ylös ja alas.
- J6 — Polttimen pyöriminen: pyörittää poltinta oman akselinsa ympäri, käytetään voimakkaasti langan kulman suuntaamiseen saumaan nähden.
Ranneosa (J4-J5-J6) erottaa hitsausrobotin tavallisesta kuusiakselisesta käsivarresta. ”Ontto ranneosa” reitittää hitsauskaapelit, kaasuletkun ja vesijohdot käsivarren sisäpuolen kautta sen sijaan, että ne kuljetettaisiin ulkopuolelle. Käytännössä onttoranneosa kestää pidempään kaapelien vaihtojen välillä ja vähentää kaapelien jumiutumista ahtaissa työtiloissa. Kompromissina on hieman pienempi ranteen vääntömomentti ja hitaampi ranteen nopeus kuin saman nimelliskuorman omaavalla ulkoisesti kaapeloidulla käsivarrella.
Hitsauspalveluiden hyötykuormaluokat vuonna 2026 ryhmittyvät seuraavien ryhmien ympärille:
- 6 on 8 kg — kevyet MIG-polttimet yksinkertaisella langansyötöllä
- 12 on 20 kg — raskaammat MIG-polttimet synergisellä pulssilla, TIG kylmälangansyötöllä, vesijäähdytteiset polttimet
- 50 on 100 kg — raskaat moniprosessihitsauspäät, kapearakohitsaus
- 165 on 350 kg — pistehitsauspistoolit auton korirakenteissa
- 500 on 800 kg — raskaat pistehitsauspistoolit, monitoimihitsauspäät raskaalla alustalla
Laajemman kontekstin Kiinassa toimivista toimittajista näillä hyötykuorma-alueilla saat analyysistämme Kiinan 10 suurinta teollisuusrobottien valmistajaa vuonna 2026.
MIG, TIG ja pistehitsaus: Prosessien vertailu
Kolme vallitsevaa robottihitsausprosessia sopivat kukin erilaiselle materiaalin, paksuuden, liitostyypin ja tuotantomäärän yhdistelmälle. Ne eivät ole keskenään vaihdettavissa, ja väärän prosessin valitseminen sovellukseen on yleisin syy robottihitsaussolujen heikompaan suorituskykyyn.
| Ominaisuus | MIG (GMAW) | TIG (GTAW) | Vastustuspiste |
|---|---|---|---|
| Täytemetalli | Kulutuslanka (jatkuva) | Kulumaton volframielektrodi + erillinen täyteainetanko | Ei mitään (vastus sulattaa perusmetalleja) |
| Tyypillinen materiaalin paksuus | 1–25 mm (monipäästöinen) | 0.5 6 on mm | 0.5–3 mm:n levyparit |
| Laskeumanopeus | Korkea (1–10 kg/h) | Matala (0.2–1 kg/h) | Ei sovelleta (piste pisteeltä) |
| Lämmön syöttö | Keskipitkästä korkeaan | Matala tai keskitaso (hallittavissa) | Hyvin lyhyt pulssi |
| Sykliaika niveltä kohden | Sekuntia lineaarista senttimetriä kohden | Hitaampi, monivaiheinen paksuille saumoille | 0.5–2 sekuntia pistettä kohden |
| Robotin hyötykuorma tyypillinen | 6 on 20 kg | 6 on 12 kg | 165 on 350 kg |
| Soveltuvat | Teräsrakenteet, rakennuslaitteet, raskas valmistus | Ruostumaton teräs, alumiini, eksoottiset seokset, paineastiat, ohutkalvo | Auton korirakenteiden, valkoisten tavaroiden levykokoonpano |
| Yleinen vikatila | Roiskeet, huokoisuus kaasun peittokyvyn heikkenemisestä | Volframikontaminaatio, muodon poikkeama | Kylmäpiste, elektrodin kuluminen, hitsausnippujen alimitta |
Raskaiden konepajatehtaiden alan havaintojen mukaan MIG-hitsausrobottien asennusten osuus on noin 70 prosenttia, koska se kattaa suurimman osan teräsrakenteiden hitsaustöistä, joissa nopeudella on merkitystä ja liitosgeometria on suhteellisen anteeksiantava. TIG-asennukset ovat lukumäärältään pienempiä, mutta suhteettoman tärkeitä paineastioissa, ilmailu- ja avaruusteollisuudessa sekä ruostumattomasta teräksestä valmistetuissa elintarvike- ja lääketeollisuuden laitteissa, joissa hitsauslaadun on läpäistävä rikkomaton tarkastus.
Pistehitsaus keskittyy autoteollisuuteen: yhdellä valkoisen korin valmistuslinjalla voidaan tehdä 200–400 pistehitsausta, ja suuren volyymin tehdas käyttää kymmeniä robotteja samanaikaisesti. Autoteollisuuden ulkopuolella pistehitsausta esiintyy kodinkoneissa (jääkaappi- ja pesukonekaapit), sähkökoteloissa ja LVI-kanavien valmistuksessa.
Raskaan teollisuuden käyttötapaukset sektorin mukaan
Raskas teollisuus käyttää hitsausrobotteja toimialoittain vaihtelevilla kaavoilla. Kaavat ovat riittävän vakaita, jotta ostajat voivat käyttää niitä lähtökohtana projektin laajuutta määritellessään.
Auton kori valkoisena
Pistehitsaus on hallitsevaa korikokoonpanoa. Nykyaikaisella linjalla käytetään 150–300 kg:n pistehitsauspistooleja hyötykuorman mukaan sovitetuissa 6-akselisissa varsissa, jotka on usein järjestetty peräkkäin yhdelle valkoiselle korirungolle, jotta sykliajat pysyisivät alle 60 sekunnissa koria kohden. MIG- ja laserhitsaus ovat yleistymässä sulkuosien (ovet, konepellit) ja kattoliitosten osalta. Määritteleviä rajoituksia ovat läpivirtaus (autoja tunnissa), sijaintitarkkuus (paneelien välinen sovitus) ja jäljitettävyys (jokainen hitsaus kirjataan takuun varmistamiseksi).
Rakennus- ja maatalouskoneet
MIG on vallitseva prosessi kaivinkoneiden puomien, kippiautojen lavojen, traktoreiden runkojen ja vastaavien suurten hitsausrakenteiden hitsauksessa. Hyötykuormat ovat paksuja levyjä (yleensä 8–25 mm), saumojen pituudet ovat pitkiä ja liitosten valmistelu vaihtelee, koska osat leikataan ja taivutetaan usein itse merkittävällä toleranssilla. Saumojen seuranta (laser- tai kaaritunnistus) on tässä tärkeämpää kuin autoteollisuudessa, koska robotin hitsaama osa ei saavu tarkasti toistettavaan kiinnikkeeseen.
Laivanrakennus ja offshore-teollisuus
Laajamittaiset portaaliin asennetut MIG- ja jauhekaarihitsauslaitteet käsittelevät pisimmät saumat, mutta lineaarisilla kiskoilla varustetut 6-akseliset hitsausvarret käsittelevät monimutkaisia kokoonpanoja, T-liitoksia ja jäykisteiden hitsauksia laivalohkojen sisällä. Lämmöntuonnin säätö on tärkeää, koska paksu teräs vääntyy epätasaisen kuumennuksen vaikutuksesta. Monipalkohitsaus sauman seurannalla ja mukautuvalla parametrien säädöllä on vakiona.
Paineastiat ja energiainfrastruktuuri
TIG ja kapearakoinen MIG-hitsaus ovat tässä vallitsevia, koska jokaisen hitsin on läpäistävä röntgen- tai ultraäänitarkastus. ASME Section IX- ja ISO 15614 -hyväksytyt menettelyt määrittelevät parametrien rajat. Robottisolut käyttävät usein orbitaalijärjestelmiä putkien kehähitsauksiin, ja kuusiakseliset varret on varattu suuttimien kiinnikkeille, haaraliitoksille ja putkilevyn hitsauksille.
Rautatieajoneuvot ja raskaat alustat
MIG-hitsauksen (telirunkoihin, alumiini- tai teräsrunkoihin) ja pistehitsauksen (joillakin markkinoilla ruostumattomasta teräksestä valmistettuihin vaunurunkoihin) yhdistelmä. Korkean lujuuden omaavat niukkaseosteiset teräkset ja alumiiniprofiilit ovat yleisiä; hitsausmenettelyjen hyväksyntä on tiukka. Lineaariset kiskot, jotka pidentävät robotin ulottuvuutta pitkien vaununkoriosien yli, ovat yleisiä tällä sektorilla. Katso maa-kiskointegraatiomallit yleiskatsauksestamme. robotin lineaarikiskot pidennettyä ulottuvuutta varten.
Hitsaussolu: Robotin ulkopuolisia komponentteja
Käsivarsi muodostaa noin 30–40 prosenttia hitsaussolun budjetista. Loput 60–70 prosenttia liittyvät integrointikomponentteihin, jotka muuttavat käsivarren tuottavaksi hitsausjärjestelmäksi. Näiden komponenttien aliinvestointi on yleisin syy pettymyksiin tuotoissa.
- Virtalähde ja langansyöttölaite. Käsivarren ja virtalähteen välinen synergia on tärkeää: digitaalinen tiedonsiirto (DeviceNet, EtherCAT tai omat protokollat) antaa robotin säätää virtaa, jännitettä ja langansyöttönopeutta lennossa. Nykyaikaiset pulssi-MIG-lähteet vähentävät roiskeita 30–50 prosenttia verrattuna saman liitoksen vakiojännitejärjestelmiin.
- Hitsausasennoitin. 2- tai 3-akselinen paikoitin pyörittää ja kallistaa työkappaletta niin, että robotti hitsaa aina vaakasuorassa asennossa, jossa hitsausnopeus ja hitsauksen laatu ovat korkeimmat. Hitsauskohdissa, joissa liitos voidaan esittää vaakasuorassa, paikoitin noin kaksinkertaistaa saman robotin tuottavuuden kiinteällä kiinnittimellä hitsaukseen verrattuna. Katso hitsausasennoittimien valikoiman yleiskatsaus tyypillisille hyötykuorma- ja kallistuskokoonpanoille.
- Lineaarinen rata (7. akseli). Pidentää robotin ulottuvuutta pitkien hitsausrakenteiden käsittelyyn. Raiteiden pituudet vaihtelevat raskaassa teollisuudessa 2–30 metrin välillä, ja vaunujen paino voi olla jopa useita tonneja.
- Kiinnitys. Räätälöity osaperheelle. Huonot kiinnittimet voittavat minkä tahansa robotin, olipa se kuinka tehokas tahansa. Pikavaihtokiinnittimet ovat vakiona paljon sekoitettuilla linjoilla.
- Sauman seuranta ja mukautuva ohjaus. Laser-, läpivalokaari- tai konenäköpohjainen. Kompensoi osien välisiä vaihteluita, lämpövääristymiä ja silloitushitsauksen epäjohdonmukaisuuksia.
- Höyrynpoisto. Useimpien lainkäyttöalueiden työterveysmääräysten edellyttämä; tyypillisiä ovat suuren tilavuuden matalapainejärjestelmät.
- Turvakotelo ja lukitukset. ISO 10218-2 ja ANSI/RIA R15.06 (Pohjois-Amerikka) määrittelevät turvallisuusintegraatiovaatimukset. Pistehitsaussoluissa käytetään usein valoverhoja ja lattiamattoja; kaarihitsaussoluissa käytetään läpinäkymättömiä hitsausverhoja valokaarien estämiseksi.
- Käyttäjän käyttöliittymä ja tiedonkeruu. Hitsausparametrien jäljitettävyys liitos liitokselta on nyt standardi autoteollisuudessa ja paineastioissa, ja sitä vaaditaan yhä enemmän rakennuskoneissa.
Katso vaiheittainen ostajan näkemys siitä, miten nämä komponentit yhdistyvät lainattavaksi soluksi, oheisartikkelista osoitteessa hitsausrobottisolun valinta ja tarjouksen laatiminen EVST-tuotesivustolla.
Suorituskykymittarit, joilla on merkitystä
Robottihitsaussoluja arvioidaan pienen joukon mitattavien indikaattoreiden perusteella. Ostajien tulisi pyytää toimittajia osoittamaan nämä tai sitoutumaan niihin kirjallisesti hankinnan aikana sen sijaan, että luottaisivat esitteissä oleviin väitteisiin.
- Vikaprosentti. Manuaalinen hitsaus tuottaa tyypillisesti 5–8 prosenttia uudelleentyöstöä visuaalisessa tarkastuksessa; hyvin integroidut robottisolut taas saavuttavat alle yhden prosentin uudelleentyöstöasteen samoilla osilla. Ero kuroutuu umpeen, kun robotteja käytetään huonoilla kiinnitysmenetelmillä tai epäviritettyillä prosessiparametreilla, mikä tarkoittaa, että integraattorin prosessitietämys on yhtä tärkeää kuin laitteet.
- Valokaari päälläoloaika (käyttösuhde). Käytettävissä olevan työvuoron prosenttiosuus, jonka valokaari todellisuudessa palaa. Manuaalisen hitsauksen osuus on 15–25 prosenttia. Robottisolut, joissa on asemoinnit, saavuttavat 50–70 prosenttia tasaisessa työtilassa. Loput ajasta on osien lastausta, kiinnittimien vaihtoa, elektrodin vaihtoa ja tarkastusta.
- Sykliajan johdonmukaisuus. Tuotantojakson sykliajan keskihajonta jaettuna keskiarvolla. Hyvin viritetty kenno pitää tämän alle 5 prosentissa.
- Läpivirtaus (osaa vuoroa kohden). Lopputulos. Tarkista aina, että toimittajan läpivirtausväitteessä käytetään realistisia kiinnitys- ja vaihto-oletuksia.
- Ensimmäisen kierroksen saanto. Hitsausten prosenttiosuus, jotka läpäisevät tarkastuksen ilman uudelleentyöstöä. Seurataan vikaantumisasteen rinnalla, mutta on tärkein indikaattori, jonka ostajat itse raportoivat sisäisesti.
- Keskimääräinen vikaantumisväli (MTBF). Tyypilliset 6-akseliset hitsausrobotit käyttävät itse vartta 40 000–60 000 tuntia huoltovälien välillä. Polttimen kulutusosat, kosketussuuttimet ja kaasuhajottimet ovat useammin kuluvia osia, joita mitataan vuoroissa, ei vuosina.
Valintapäätösmatriisi
Valintakysymys ”Minkä hitsausrobotin minun pitäisi ostaa?” on väärä kysymys. Oikea kysymys on: ”Mikä hitsaussolun arkkitehtuuri vastaa osien, määrän ja laadun vaatimuksiani, ja mikä robotti sopii tähän arkkitehtuuriin?” Alla oleva matriisi antaa lähtökohdan päätöksenteolle.
| Jos tilanteesi on… | Arkkitehtuuri, josta aloittaa | Robotin hyötykuorman taajuusalue | Solukomponenttien painotus |
|---|---|---|---|
| Keskikokoisten teräshitsausten MIG-hitsaus 3–12 mm:n teräsrakenteille, kiinnitettäville osille | 6-akselinen varsi + 2-akselinen paikoitin | 12 on 20 kg | Pulssi-MIG-lähde, perus saumanseuranta |
| Pitkät saumat suurissa rakennehitsauksissa | 6-akselinen varsi lineaarikiskolla + vetopylkän ja takapylkän paikoitin | 20 on 50 kg | Lasersaumojen seuranta, mukautuva ohjaus, monivaiheinen ohjelmointi |
| Ohut ruostumattomasta teräksestä tai alumiinista valmistettu, tarkastuskriittisen näköinen | 6-akselinen varsi + 3-akselinen kallistus-kiertopaikoitin | 6 on 12 kg | TIG kylmä- tai kuumalangalla, tarkkuuspoltin, hitsauksen seuranta tiedonkeruulla |
| Autonkorit valkoisena, suuret volyymit | Monirobottinen solu tandem-pisteaseilla | 165 on 350 kg | Servo-pistepistoolit, hitsausohjaimet mukautuvalla voimalla, täydellinen jäljitettävyys |
| Paljon sekoitusta ja vähän volyymia sisältävää työpajatyötä | 6-akselinen varsi pikavaihtokiinnityksellä | 12 on 20 kg | Offline-ohjelmointi, konenäköön perustuva osan paikannus, yksinkertainen paikoituslaite |
Tarkempaa tietoa Kiinassa toimivien toimittajien arviointikriteereistä on osoitteessa teollisuusrobottien toimittajien arviointiopas.
Standardit ja vaatimustenmukaisuus
Hitsausrobottien hankintaan ja käyttöön liittyy useita turvallisuus- ja laatustandardeja. Tärkeimmät vuonna 2026:
- ISO 10218-1:2011 ja -2:2011 — robotin turvallisuus; -1 kattaa itse robotin, -2 kattaa integroidun solun.
- ISO / TS 15066: 2016 — yhteistyörobottien turvallisuus; olennaista silloin, kun hitsaussolussa on cobot-hitsauskone silloitustöitä varten.
- ISO 15614 -sarja — kaarihitsauksen hitsausmenetelmän hyväksyntä. Vaaditaan painelaitteille ja useimmille rakennekoodeille.
- ASME Osa IX — hitsausmenetelmät ja hitsaajan pätevyys ASME Boiler and Pressure Vessel Coden mukaisesti (Pohjois-Amerikka ja monet vientimarkkinat).
- AWS D1.1 — teräsrakenteiden hitsausmääräykset (Pohjois-Amerikka).
- EN ISO 3834 — metallisten materiaalien sulahitsauksen laatuvaatimukset.
- IATF 16949: 2016 — autoteollisuuden laadunhallinta; vaaditaan alkuperäislaitevalmistajille toimitettavilta alkuperäiskoreja valmistavilta toimittajilta.
- ISO 9606 — hitsaajien pätevyyskokeet (koskee hybridikäyttöisiä manuaali-robottityöpajoja).
International Federation of Robotics 2025 -raportin mukaan yleisimmin mainittu este robottihitsauksen laajemmalle käyttöönotolle keskisuurten valmistajien keskuudessa ei ole pääomakustannukset, vaan sertifioitujen hitsausinsinöörien puute, jotka osaavat kirjoittaa ja ylläpitää päteviä menettelytapoja robottiprosesseille. Menettelytapojen ja pätevyyden välinen kuilu on ratkaistavissa, mutta se vaatii investointeja koulutukseen, joka tapahtuu usein rinnakkain laitehankinnan kanssa.
EVST:n asema robottihitsauksessa
Chengdussa pääkonttoriaan pitävä ja Wenlingissä tuotantoa harjoittava EVST on toimittanut hitsausrobottijärjestelmiä yli 100 maahan seitsemän toimintavuoden aikana. QJAR-sarja kattaa hyötykuormia 6 kg:n kaarihitsausvarsista aina pistehitsaukseen tarkoitettuihin raskaisiin hyötykuorma-alustoihin asti. Julkaistuja malleja ovat muun muassa QJAR6-1 (6 kg / 1441 mm ulottuvuus) ja QJR10-1 (10 kg / 1671 mm), ja laajempi valikoima ulottuu 800 kg:aan raskaille pistehitsauspistooleille. EVST toimittaa myös hitsausasennoittimia yksi-, kaksi- ja kolmiakselisina kokoonpanoina sekä lineaarikiskoja robotin ulottuvuuden lisäämiseksi. Yrityksellä on IATF 16949 -sertifikaatti autoteollisuuden cobottien tuotantolinjalle sekä CE-, SGS- ja TUV-kolmannen osapuolen sertifikaatit laajemmalle tuotevalikoimalleen.
Käytännössä, kun EVST-sovellusinsinöörit tilaavat raskaan teollisuuden hitsaussolun asiakkaan työmaalla, pullonkaulana on harvoin itse robotti. Useimmiten kyse on liitoksen valmistelusta alkuvaiheessa (leikkauslaatu, sovitustarkkuus) ja hitsausmenetelmäparametreista, jotka on kelpoistettava asiakkaan materiaalisertifikaattien mukaisesti. Soluissa, jotka tarjoavat luvatun läpimenon, integraattori vastaa menetelmän kehittämisestä mekaanisen asennuksen ohella.
EVST:llä on yksi myönnetty keksintöpatentti (CN ZL 2020 1 1601091.6, automatisoitu projektitapahtumien menetelmä), neljä aineellisen tutkimuksen kohteena olevaa keksintöpatenttia ja kaksi ohjelmiston tekijänoikeutta, jotka kattavat sen tekoälyn yhteensovitusalustan ja suunnitteluapuvälineistön. Lisäksi sillä on yli 100 maata kattava kenttäsuunnitteluverkosto, joka tukee hitsaussolujen käyttöönottoa paikan päällä pitkissä toimitusketjuissa.
Usein Kysytyt Kysymykset
Minkä hyötykuorman tarvitsen MIG-hitsausrobottia varten?
Useimpiin rakenteellisiin MIG-töihin tavallisella ilmajäähdytteisellä tai vesijäähdytteisellä polttimella 12–20 kg:n hyötykuorma on riittävä. Raskaat moniprosessipolttimet, kapean rakohitsauspäät tai polttimeen asennetut saumanseuranta-anturit nostavat vaatimuksen 25–50 kg:aan. Kevyissä, ohuilla langoilla tehtävissä MIG-töissä voidaan käyttää 6–8 kg:n puikkoa.
Kuinka kauan robottihitsaussolun käyttöönotto kestää?
Normaali projektiaikataulu on 12–24 viikkoa ostotilauksesta tuotantoon: 4–8 viikkoa hankintaan ja suunnitteluun, 4–8 viikkoa mekaanisiin ja sähköasennuksiin sekä 4–8 viikkoa hitsausmenetelmien hyväksyntään, ohjelmointiin ja käyttäjien koulutukseen. Laajan offline-ohjelmoinnin omaavat monikomponenttisolut voivat kestää pidempään.
Voiko cobot korvata 6-akselisen hitsausrobotin?
Pienten volyymien sinkilöintiin, lyhytsaumatöihin tai kevyisiin tuotteisiin kyllä. Jatkuvassa tuotantohitsauksessa raskaan teollisuuden osille (pitkät saumat, paksut levyt, korkea käyttösuhde) cobottien nopeus- ja hyötykuormarajoituksista tulee sitovia rajoituksia. Cobottihitsauskoneet kasvavat nopeasti työpajasovelluksissa, mutta eivät ole syrjäyttäneet 6-akselisia varsia raskaan teollisuuden tuotannossa.
Mikä on tyypillinen investoinnin tuottoaika robottihitsaussolulle?
Raskaan teollisuuden käyttöönottajien ilmoittamat takaisinmaksuajat vaihtelevat tyypillisesti 18–36 kuukauden välillä, ja ne johtuvat pääasiassa työvoimakustannusten vähenemisestä, vikojen vähenemisestä ja käsittelylaitteen läpimenon kasvusta. Vaihtelu on suurta, koska se riippuu vuorojen määrästä, paikallisista työvoimakustannuksista ja siitä, kuinka paljon ylä- ja alavirran prosesseja solu pystyy omaksumaan. Yhden vuoron solu suhteellisen lyhyillä saumoilla ei välttämättä oikeuta investointia pelkästään työvoimasäästöihin, kun taas kolmen vuoron solu pitkillä rakennehitsauksilla maksaa itsensä usein takaisin ensimmäisen vuoden aikana.
Mitä eroa on 6-akselisella hitsausrobotilla ja 7-akselisella hitsausrobotilla?
7-akselinen robotti lisää redundantin kyynärpääakselin, jonka avulla varsi voi kurottaa esteiden ympäri tai säilyttää polttimen suunnan kyynärpäätä uudelleenasennettaessa. Hitsauksessa tällä on merkitystä silloin, kun kappaleessa on sisäisiä jäykisteitä, putkimaisia rakenteita tai sekavia kiinnittimiä, joihin 6-akselinen varsi ei ylety yhdellä asetuksella. Kustannuslisä on noin 30–50 prosenttia vastaavaan 6-akseliseen alustaan verrattuna; hyöty toteutuu vain geometrisesti rajoitetuissa sovelluksissa.
Minne mennä seuraavaksi
Ostajille, jotka ovat valmiita määrittämään tietyn solun laajuuden, luonnollinen seuraava askel on työskennellä solutason komponenttien valinnan läpi: virtalähde, paikoitin, kiinnitin ja saumaseuranta. Tuotesivuston oheisartikkeli aiheesta hitsausrobottisolun valinta ja tarjous kattaa komponenttien yhteensovittamisen ja tarjouspyyntörakenteen. Tarkempaa prosessikohtaista vertailua varten katso tuleva artikkeli aiheesta piste vs. MIG vs. TIG-hitsausrobotitTyöpajatason työaseman asettelunäkymässä robottihitsaustyöaseman asennusopas tuotesivustolla kerrotaan pohjapiirroksen suunnittelusta. Hankintaan liittyvissä kysymyksissä EVST:n myyntitiimiin voi ottaa yhteyttä osoitteessa ota meihin yhteyttä.
Tietoja kirjoittajasta: EVST:n toimituskunta kirjoittaa teollisuusroboteista ja älykkäästä valmistuksesta insinööreille ja operatiivisille johtajille, jotka arvioivat automaatioprojekteja. Chengdussa vuonna 2018 perustettu EVST (EVS TECH CO., LTD) on toimittanut yli 600 automaatioprojektia ja toimittanut laitteita yli 100 maahan. Yrityksellä on IATF 16949 -autoteollisuuden sertifiointi sekä CE / SGS / TUV -kolmannen osapuolen sertifioinnit QJAR-, XR-, EVS- ja EVSD-tuoteperheille.