
Tarkastele pyörivää hitsausrakennetta, jossa sekä kuormitetun kiinnittimen pyyhkäisytila että liikkuva poltin ovat samassa asettelussa. Hyödyllinen kysymys on, voidaanko vaadittu suhde säilyttää liikkeen aikana, mukaan lukien lähestyminen ja vetäytyminen. Hitsauksen aloituspisteen saavuttaminen ei takaa välystä myöhemmin pyörityksessä eikä osoita hyväksyttävää liitosta.
Seuraa koko kuormitettua muotoa
Kohdassa 00:04 avauskohtauksessa robottipoltin näkyy lähellä putkimaista työkappaletta, jota tukee kääntölaite. Kohdassa 00:14 videolla esitetään erilainen, suurempi pyöreä työkappale. Ne ovat erillisiä esimerkkejä; editointi ei luo yhteistä kiinnitysjärjestelmää tai yhtä jatkuvaa valmistussykliä.
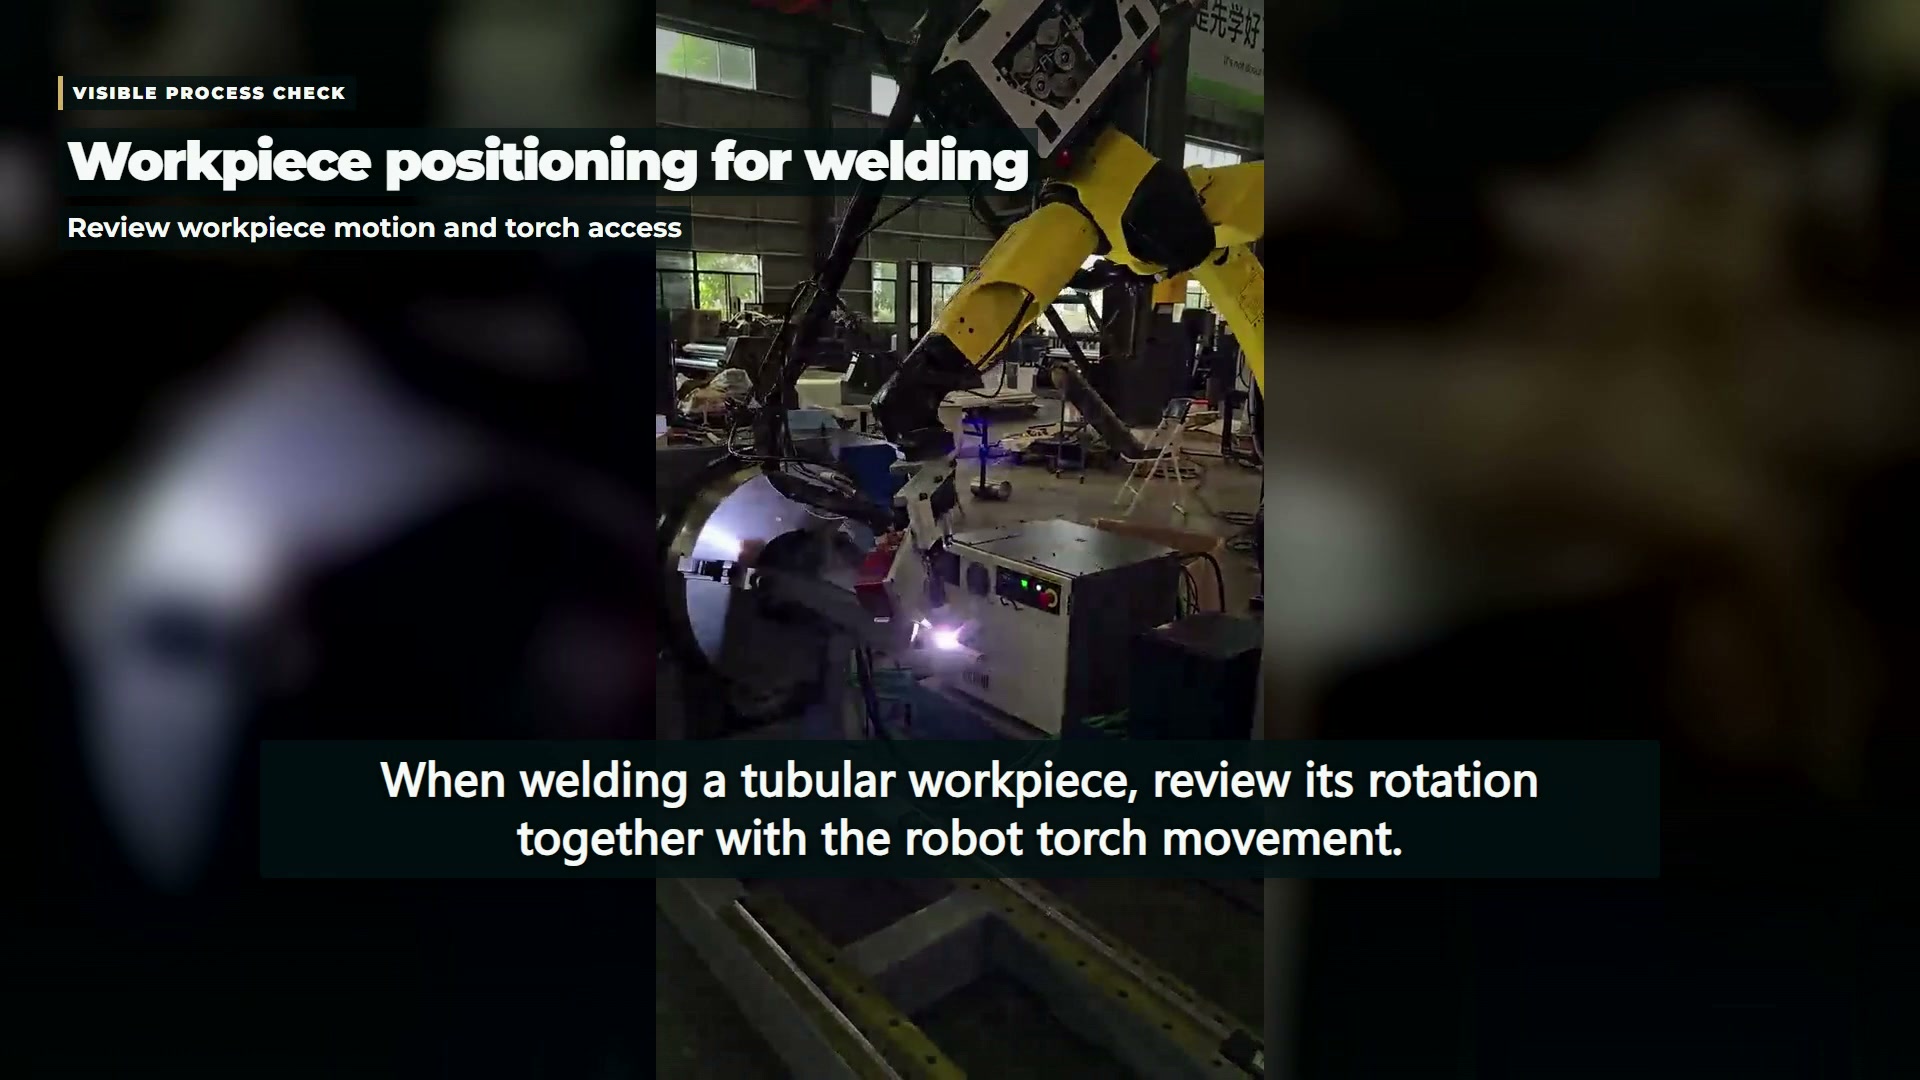
Ehdotettua asettelua varten lisää työkappaleen ääriviivaan ulkonevat päät, kiinnikkeet, puristimet ja kiinnitetyt palvelut. Ota sitten huomioon kokoonpanon kääntyessä tarvittava tila. Sauma voi jäädä lähelle tarkoitettua työaluetta, kun taas toinen osa kuormitetusta kokoonpanosta lähestyy jalustaa, tukea tai johtolinjaa. Asettelun tarkastelussa tulee ottaa huomioon tämä ulkogeometria.
Aseta kuormitusrajat geometrian viereen
A asennoittimen ja työkalujen suunnitteluhuomautus käsittelee sen määritellyn laitteen painoa, inertiaa, painopistettä ja kääntösädettä. Nämä ovat kyseisen tuotekontekstin ehtoja, eivät yleisiä numeerisia rajoituksia eivätkä tässä videossa olevan paikoittimen tunnistusta.
Käytä tarkasteltavan yksikön osalta sen sovellettavia asiakirjoja ja kuormituksen arviointia. Jos työkaluja tai pöytälevyä muutetaan, säilytä muutoksen arviointiin tarvittavat tiedot. Pelkästään massan kuvaama kuorma jättää arvioijalle vaille jakautumista ja geometriaa.
| Arvosteluobjekti | Sisällytä ehdotettuun malliin | Älä tee videosta johtopäätöksiä |
|---|---|---|
| Kuormitettu kiinnitys | Työkappale, puristimet, tuki ja siihen kiinnitetyt apuohjelmat | Hyväksytty lastaus- tai pysäytyskäyttäytyminen |
| Soihtujen reitti | Polttimen runko, vaadittu suuntaus ja syöttölinjat | Validoitu jatkuva raivausreitti |
| Hitsausliitos | Liitoksen sijainti ja vaadittavat hitsausolosuhteet | Vahvuus, sisäinen laatu tai hyväksyntä |
Koordinointi tarvitsee omat todisteensa
robottikaarihitsauksen yleiskatsaus selittää, kuinka työkappaleen manipulaattorit voivat laajentaa pääsyä ja kuinka niiden ohjaus voidaan integroida robottiin. Tämä on taustaa järjestelmäjärjestelyistä. Havaittu samanaikainen tai peräkkäinen liike ei paljasta filmattua ohjausarkkitehtuuria, tunnistustoimintoja tai prosessiasetuksia.
Projektin tarkastelussa geometria ja ohjauksen vahvistus voidaan siis pitää erillisinä tehtävinä. Dokumentoi ensin prosessin vaatimat asennot ja siirtymät. Hanki sitten todisteet siitä, että valittu järjestely pystyy suorittamaan ne määritellyissä olosuhteissa. Jos käyttöön otetaan eri työkappale, määritä sille oma kiinnitys ja liikkeen arviointi sen sijaan, että siirtäisit ensimmäisen työkappaleen tulokset.
Olemassa oleva positioner-solun suunnitteluartikkeli käsittelee laajempaa joukkoa asennus- ja palautuskysymyksiä. Tämä katsaus keskittyy siihen, mikä kuuluu kahden liikkuvan ympärysmitan sisälle: ladattu työkappaleen kiinnitin ja poltinlaitteet.
Pidä yhteinen hyväksyntä liikkeen esittelyn ulkopuolella
Sujuva liike ja näkyvä hitsaustoiminta eivät takaa valmiin liitoksen tarkastusta. Materiaalit, liitoksen valmistelu, prosessiolosuhteet ja sovellettavat tarkastusvaatimukset ovat edelleen välttämättömiä tietoja. Tallennetut kuvat eivät myöskään voi vahvistaa, että suojaus liikkeeltä, valokaarelle altistumiselta, höyryiltä tai toimenpiteistä aiheutuvilta vaaroilta on validoitu.
Teknisessä keskustelussa liitospiirustus on hyödyllisin, kun siihen on liitetty täydellinen kuormitetun kiinnittimen asettelu ja ehdotettu liikealue. Yhdistelmä mahdollistaa polttimen käyttöoikeuden erottamisen kuormituskysymyksestä, samalla kun hitsauksen laatu varataan testeille, joilla se voidaan tosiasiallisesti varmistaa.