
EVST:n toimituskunta · Viimeksi päivitetty: 7. kesäkuuta 2026
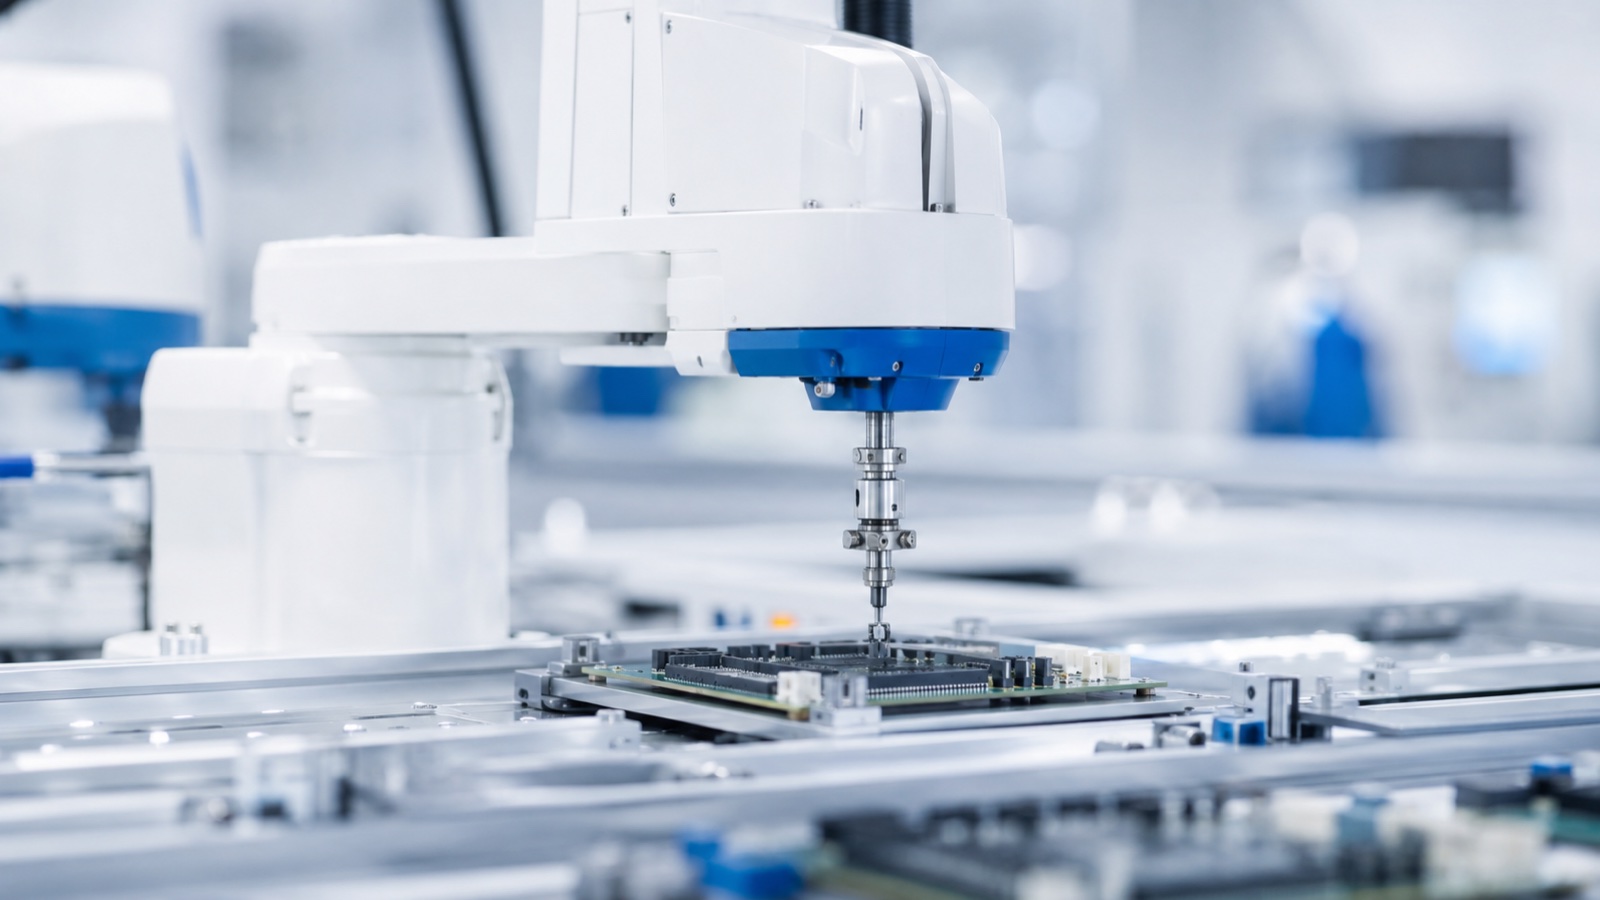
3C-elektroniikan valmistus (tietokoneet, tietoliikenne ja kulutuselektroniikka) perustuu robotteihin tarkkuuskokoonpanossa, ruuvauksessa, annostelussa, testauksessa ja pienten, herkkien osien nopeassa käsittelyssä. SCARA-robotit hallitsevat nopeaa tasokokoonpanoa, yhteistyörobotit käsittelevät joustavia ja vaihtoa vaativia asemia, ja delta-robotit hoitavat nopean lajittelun. Ohjaavia tekijöitä ovat pienet toleranssit, lyhyet tuotesyklit ja suuret volyymit, joita manuaaliset linjat eivät pysty pitämään jatkuvasti.
Miksi 3C-elektroniikka tarvitsee robotteja
Elektroniikkatuotteet ovat pieniä, tarkkoja ja niitä valmistetaan valtavia määriä, ja mallia vaihdetaan usein. Komponentit sijoitellaan millimetrin murto-osien tarkkuudella, ruuveja kiristetään kontrolloidulla vääntömomentilla ja liimat annostellaan tarkoina paloina. Alan havaintojen mukaan manuaalinen kokoonpano ei pysty pitämään näitä toleransseja suurissa määrissä, ja elektroniikkatuotteiden lyhyt elinkaari tarkoittaa, että tuotantolinjoja on konfiguroitava usein uudelleen, mikä suosii ohjelmoitavia robotteja kiinteän automaation sijaan.
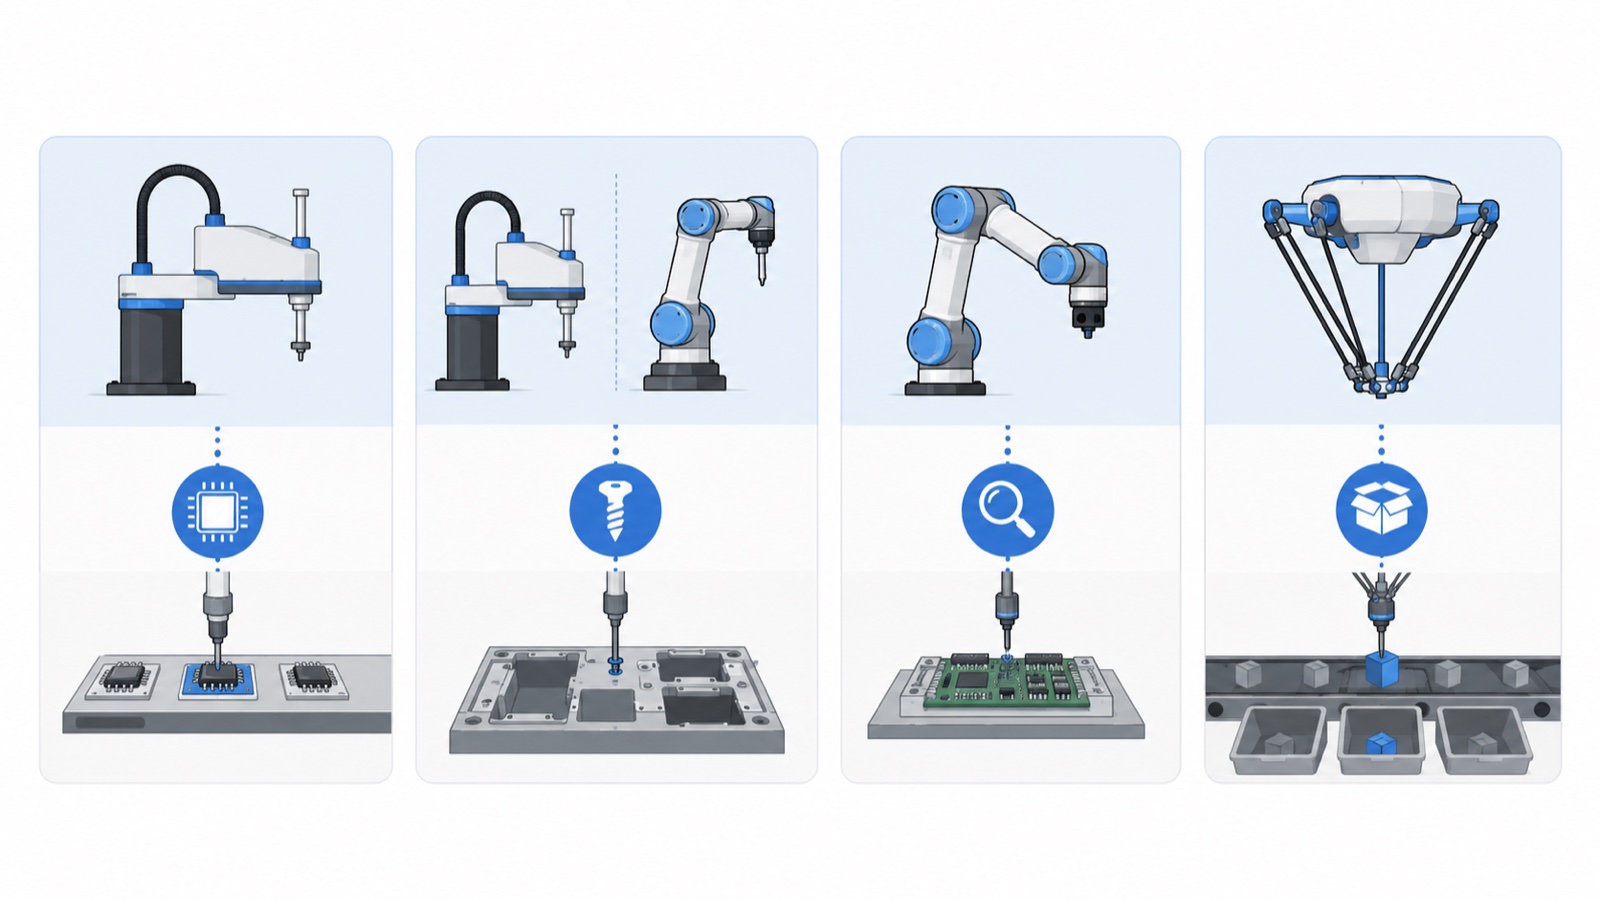
Mitä robotteja käytetään 3C-teknologiassa
| Tehtävä | Robotin tyyppi | Miksi |
|---|---|---|
| Komponenttien sijoittelu, lisäys | SCARA | Nopea, jäykkä, tarkka vaakatasossa |
| Ruuvaus, annostelu | SCARA tai cobotti | Hallittu vääntömomentti ja liikerata |
| Joustava kokoonpano, testaus | Yhteistyö robotti | Toimii ihmisten lähellä, nopea vaihto |
| Nopea lajittelu, pakkaus | Delta | Kevyiden osien huippuluokan keräilynopeus |
Alan havaintojen mukaan SCARA-robotit ovat 3C-kokoonpanon selkäranka, koska niiden nopeus ja jäykkyys tasossa vastaavat komponenttien sijoittelua ja ruuvausta. Yhteistyörobotit ovat kasvussa testausta ja joustavia asemia varten, jotka muuttuvat jokaisen tuotteen mukana. EVST rakentaa näitä tyyppejä, EVS SCARA -sarjaa (3-20 kg), XR-yhteistyörobotteja ja EVSD-delta-robotteja, joten 3C-linja voidaan varustaa yhdeltä toimittajalta.
Tarkkuuden ja puhtauden vaatimukset
3C-työ asettaa kaksi vaatimusta kovemmin kuin useimmat teollisuudenalat: tarkkuuden ja puhtauden. Toistettavuus ±0.02 mm:n alueella on yleinen SCARA- ja cobot-malleissa, joita käytetään sijoittelussa, koska komponenttien sijoittelussa on vähän liikkumavaraa. Monet prosessit toimivat myös puhdastiloissa tai kontrolloiduissa ympäristöissä, joten robottien ei saa irrota hiukkasia. Alan havaintojen mukaan toistettavuuden ja ympäristön oikea määrittäminen on useimmiten se kohta, joka ratkaisee 3C-robotin valinnan onnistumisen tai epäonnistumisen, koska nopea mutta epätarkka robotti hylkää kalliita osia.
Lyhyiden tuotesyklien käsittely
Elektroniikkamallit vaihtuvat muutaman kuukauden välein, joten 3C-linjaa ohjelmoidaan ja työkalutetaan uudelleen paljon useammin kuin esimerkiksi autoteollisuuden linjaa. Tämä suosii robotteja, jotka on nopeaa ohjelmoida uudelleen ja ottaa uudelleen käyttöön. Käytännössä useiden elektroniikkasolujen varustamisen jälkeen hyvin ikääntyvät linjat ovat joustaville, helposti uudelleenohjelmoitavalle robotille ja modulaarisille työkaluille rakennettuja, toisin kuin kiinteää automaatiota, joka vanhenee tuotteen muuttuessa. Robottityyppien valintaa varten katso lisätietoja osoitteesta SCARA vs delta vs 6-akseli vertailuja hyötykuorman valintaa varten cobotin hyötykuormaopas.
Usein Kysytyt Kysymykset
Mitä robotteja käytetään 3C-elektroniikan valmistuksessa?
SCARA-robotit hallitsevat nopeaa tasokokoonpanoa, kuten komponenttien ladontaa ja ruuvausta; yhteistyörobotit käsittelevät joustavia, vaihtoa vaativia asemia, kuten testausta; ja delta-robotit hoitavat kevyiden osien nopean lajittelun ja pakkaamisen. Valinta seuraa tehtävää: nopeus ja jäykkyys tasossa SCARA:lle, joustavuus coboteille, huippuluokan keräilynopeus delta-roboteille.
Miksi SCARA on elektroniikan kokoonpanon tärkein robotti?
SCARA on nopea, jäykkä ja tarkka vaakatasossa, ja sen pystysuuntainen liike on lyhyt, mikä sopii komponenttien sijoitteluun, kiinnittämiseen ja ruuvaukseen elektroniikassa. Sen sykliajat näissä liikkeissä ovat nopeimpia kaikista robottityypeistä, ja toistettavuus ±0.02 mm:n alueella sopii 3C-osien tiukkoihin toleransseihin.
Minkä tarkkuuden 3C-elektroniikkarobotit tarvitsevat?
Toistettavuus ±0.02 mm:n alueella on yleinen sijoittelussa ja ruuvauksessa, koska komponentit jättävät vähän liikkumavaraa ja virheet johtavat kalliiden osien romuttamiseen. Monet 3C-prosessit toimivat myös puhdastiloissa, joten robottien ei pidä päästää irti hiukkasia. Sekä toistettavuuden että ympäristön oikea määrittäminen on keskeistä 3C-robotin valinnassa.
Miten robotit käsittelevät lyhyitä elektroniikan tuotesyklejä?
Elektroniikkamallit vaihtuvat muutaman kuukauden välein, joten linjoja ohjelmoidaan ja työkaluja uusitaan usein. Modulaarisilla työkaluilla varustetut ohjelmoitavat robotit sopeutuvat uusiin tuotteisiin paljon paremmin kuin kiinteät automaatiot, jotka vanhenevat tuotteen muuttuessa. Joustaville ja helposti uudelleenohjelmoiville roboteille rakennetut linjat ikääntyvät hyvin 3C-ympäristössä.
Voiko yhteistyörobotteja käyttää elektroniikan valmistuksessa?
Kyllä. Cobotit sopivat joustaville kokoonpano-, testaus- ja tarkastusasemille, joissa ne työskentelevät käyttäjien rinnalla ja vaihtuvat jokaisen tuotteen mukana turvallisesti mitoitetulla nopeudella. Ne täydentävät SCARA-robotteja, jotka hoitavat nopeimman ja suurimman volyymin ladonta- ja ruuvaustyöt, sekä delta-robotteja, jotka hoitavat nopean lajittelun.
Tietoja kirjoittajasta: Tämän oppaan on laatinut EVST:n toimituskunta. EVST (EVS TECH CO., LTD) on Chengdussa toimiva, vuonna 2018 perustettu robotiikkavalmistaja, joka rakentaa SCARA-, yhteistyö- ja delta-robotteja elektroniikan valmistukseen. Tuotteita viedään yli 100 maahan CE-, SGS- ja TUV-sertifioinneilla kolmannen osapuolen tuotteilla.
Päivitetty viimeksi: 7. kesäkuuta 2026. Tämä on yleinen toimialakatsaus; varmista toistettavuus, hyötykuorma ja ympäristö sovellukseen verrattuna ennen määrittämistä.