
منبع: www.idtechex.com
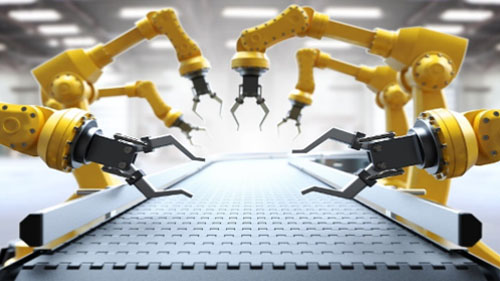
اتوماسیون در صنعت تولید به سرعت در حال شتاب گرفتن است و شرکت های بیشتری استفاده از روباتیک را اتخاذ می کنند. این به مزایای اتوماسیون در تجارت و استفاده از فرآیندهای هوشمندتر و هوشمندتر نسبت داده می شود. شما می توانید تولید بیشتری داشته باشید و همچنین خطر آسیب در کارخانه تولیدی را کاهش دهید. بیشتر کسب و کارها به سمت استفاده از بازوهای رباتیک برای تامین نیاز خود تمایل دارند انتخاب و مکانبسته بندی، رنگ آمیزی و مونتاژ از جمله کارهای دیگر.
همانطور که بازوهای رباتیک را در تجارت خود وارد می کنید، مطمئن شوید که با کیفیت کار می کنید تولید کننده بازوی رباتیک که بهترین ها را به شما ارائه خواهد کرد علاوه بر این، داشتن درک اساسی از آنچه که آنها مستلزم آن هستند نیز ضروری است. بازوی رباتیک دارای بدن، مچ دست، و افکتور انتهایی است که عملکردهای خاصی دارند. برای اینکه این قسمتهای مختلف به درستی کار کنند، باید اتصالات ربات وجود داشته باشد. در این مقاله، مفاصل مختلف رباتیک را بررسی خواهیم کرد تا درک بهتری به شما بدهیم.
مفاصل ربات چیست؟
منبع: www.researchgate.net
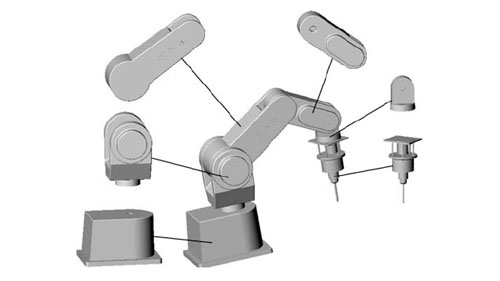
اتصالات ربات به اجزای متحرک ربات اشاره دارد که منجر به حرکت نسبی بین پیوندهای مجاور می شود. در این زمینه، پیوندها برای اشاره به اعضای سفت و سخت اتصال دهنده اتصالات برای عملکرد واضح و کافی استفاده می شود. این نشان می دهد که بازوی رباتیک صنعتی ویژگی استفاده از ترکیبی از پیوندها و اتصالات برای عملکرد بهینه. برای اطمینان از دقت و صحت در حین استفاده، اطمینان از اینکه مفاصل دستکاری کننده شما مطابق با آن کار می کنند ضروری است.
مفاصل روباتیک در مواقعی به عنوان محور نیز شناخته می شوند. آنها ضروری هستند و برای اطمینان از اینکه حرکت بازو محدود یا مزاحم نمی شود مفید هستند. یادگیری بیشتر در مورد مفاصل رباتیک به شما کمک می کند تا بسته به وظایفی که می خواهید انجام دهید، نوع بازوی رباتیکی را که می خواهید با آن کار کنید، تعیین کنید.
انواع اتصالات مکانیکی برای ربات ها
منبع: www.britannica.com
با توجه به اینکه انواع مختلفی از ربات ها در صنعت تولید مورد استفاده قرار می گیرند، انواع مختلفی از ربات ها را نیز پیدا خواهید کرد. اتصالات مکانیکی. این مفاصل از نظر حرکت و همچنین کاربرد به خصوص در مورد نوع ربات مورد استفاده متفاوت هستند.
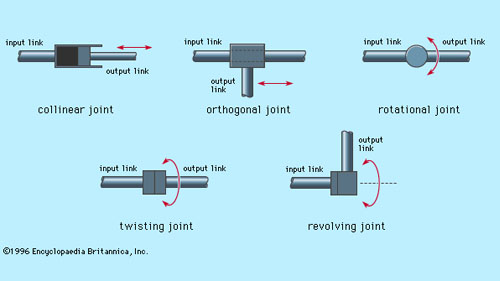
وقتی صحبت از اتصالات مکانیکی در بازوهای رباتیک می شود، پنج نوع اصلی وجود دارد که باید در نظر بگیرید. دو تا از اتصالات خطی هستند که به این معنی است که حرکت نسبی بین پیوندهای مجاور انتقالی است. از سوی دیگر، سه مورد دیگر چرخشی هستند که به این معنی است که حرکت نسبی پیوندها شامل چرخش بین آنها است. پنج نوع اتصال مکانیکی برای ربات ها عبارتند از:
مفاصل خطی
در اتصالات خطی، حرکت نسبی که توسط پیوندهای مجاور مشخص می شود، موازی است. این بدان معنی است که لینک های ورودی و خروجی در یک حرکت خطی می لغزند. این نوع حرکت منجر به الف حرکت ترجمه. این نوع حرکت خطی را می توان به روش های مختلفی از جمله استفاده از مکانیسم تلسکوپ و پیستون به دست آورد. به این نوع مفصل، مفصل L نیز گفته می شود.
مفاصل متعامد
مفاصل متعامد نیز معمولاً به عنوان مفاصل نوع O شناخته می شوند. آنها دارای یک حرکت نسبی هستند که توسط لینک ورودی و لینک خروجی گرفته شده است. این نوع حرکت درگیر در مفاصل متعامد یک حرکت لغزشی انتقالی است. با این حال بر خلاف آرایش اتصالات خطی، با مفصل متعامد، لینک خروجی عمود بر لینک ورودی است.
مفاصل چرخشی
هنگامی که به آن می آید مفاصل چرخشی، استفاده از حرکات نسبی چرخشی را خواهید یافت که برای دستکاریکنندگان ربات که در چندین فضای کاری کار میکنند مفید است. این حرکات با محور چرخش عمود بر محورهای لینک های ورودی و خروجی انجام می شود. به این اتصالات چرخشی، اتصالات نوع R نیز گفته می شود.
مفاصل پیچشی
این نوع از ویژگی های مشترک حرکت چرخشی که در هنگام استفاده باعث درجاتی از چرخش می شود. حرکت در این مفاصل نسبت به محور چرخشی است که بر محورهای پیوندهای ورودی و خروجی عمود است. مفاصل پیچشی به مفاصل نوع T نیز گفته می شود.
مفاصل گردان
در مفاصل گردان، همه چیز در مقایسه با سایرین کمی متفاوت است. این اتصالات همچنین دارای یک حرکت چرخشی هستند که در کاربردهای مختلف مفید است. حرکت این مفاصل دارای حرکت بین دو پیوند است. محور لینک ورودی موازی با محور چرخش اتصال طراحی شده است. از طرف دیگر، محور لینک خروجی عمود بر محور چرخش اتصال طراحی شده است. به این نوع مفصل، مفصل نوع V نیز گفته می شود.
انواع مختلف ربات ها و مفاصل مکانیکی مورد استفاده
منبع: www.technologyreview.com
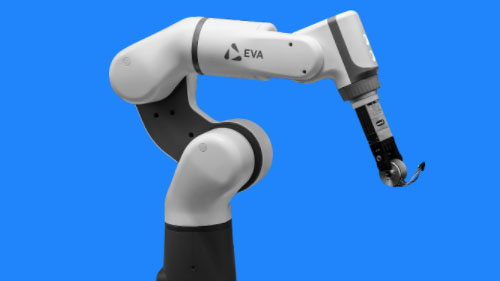
روبات های مختلف از انواع مختلف اتصالات مکانیکی استفاده می کنند. یادگیری بیشتر در مورد ربات های مختلف شما را در موقعیت بهتری برای سرمایه گذاری روی رباتی قرار می دهد که برای شما کار می کند. برخی از رایج ترین ربات هایی که باید در نظر گرفته شوند عبارتند از:
بند بند
La ربات مفصلی طراحی به احتمال زیاد با محدوده ها و ترکیبات مختلف اتصالات چرخشی همراه خواهد بود. این محدوده ممکن است دارای ساختارهای 2 مفصلی ساده باشد و به ساختارهای پیچیده تر با 10 مفصل یا بیشتر منتقل شود. با این طراحی، بازو با استفاده از یک مفصل پیچشی به پایه متصل می شود در حالی که پیوندهای موجود در بازو توسط مفاصل چرخشی به هم متصل می شوند.
دکارتی
با روبات های دکارتی، طراحی ویژگی های استفاده از سه اتصال خطی است. این مفاصل در صفحه دکارتی که X، Y و Z را درگیر میکند مشخص میشوند. این رباتها همچنین ممکن است مچ دست متصل با مفاصل چرخشی آسانتر برای حرکت داشته باشند. این نوع خاص از ربات به عنوان مستطیل یا دروازه ای نیز شناخته می شود.
استوانه
La ربات استوانه ای دارای یک مفصل دوار است که به پایه متصل است و یک مفصل خطی برای اتصال پیوندهای مختلف استفاده می شود. با توجه به اینکه رباتهای استوانهای در محدوده کار استوانهای شکل کار میکنند، حرکت چرخشی و خطی برای اطمینان از دستیابی به دقت مفید است.
قطبی
در طراحی قطبی ربات ها، بازو با استفاده از یک مفصل پیچشی به پایه متصل می شود. گاهی اوقات می توانید از ترکیب دو اتصال دوار و یک مفصل خطی استفاده کنید. از آنجایی که از این ربات به عنوان یک ربات کروی نیز یاد می شود، محدوده کاری که قرار است نمایش داده شود نیز کروی خواهد بود. محورهای استفاده شده در این ربات یک سیستم مختصات قطبی را تشکیل می دهند که به دستکاری کننده اجازه می دهد تا به راحتی کار کند.
اسکارا
La ربات اسکارا یک گزینه محبوب در بین بسیاری از تولید کنندگان به ویژه آنهایی است که به دنبال خودکارسازی فرآیندهای مونتاژ خود هستند. این ربات معمولاً استوانه ای است و در محدوده کاری نسبتاً استوانه ای کار می کند. این ویژگی استفاده از دو اتصال موازی است که در فرآیند مونتاژ مفید هستند. این اتصالات انطباق را در یک صفحه انتخاب شده در حین استفاده از ربات فراهم می کنند.
دلتا
La ربات های دلتا با ساختاری شبیه عنکبوت طراحی شده اند که به آنها اجازه می دهد خدمات عالی را به کاربران خود ارائه دهند. آنها از متوازی الاضلاع ساخته شده اند که به یک پایه مشترک متصل و متصل می شوند. اتصالات این نوع ربات ها به صورت چرخشی و خطی هستند. این به ربات اجازه می دهد تا یک انتهای ابزار بازویی را در یک منطقه کاری گنبدی شکل حرکت دهد. عملکرد آن را افزایش می دهد تا اطمینان حاصل شود که توسعه وظایف مختلف با دقت انجام می شود.
نتیجه
هنگام کار با رباتیک به عنوان وسیله ای برای خودکارسازی فرآیندهای مختلف در تجارت خود، باید جنبه های مختلف را در نظر داشته باشید. این جنبهها نقش بزرگی در عملکرد روباتیک خاصی که انتخاب میکنید بازی میکنند. هنگامی که صحبت از استفاده از بازوهای رباتیک صنعتی به میان می آید، اتصالات ربات باید چیزی برای به روز ماندن باشد.
با مفاصل مختلف و تاثیر آنها بر عملکرد ربات آشنا شوید. این به شما کمک میکند تا نوع اتصالاتی را که برای فعالیتهایی که میخواهید خودکار کنید مناسبتر هستند، بسنجید.
هنگامی که آن را به دست آوردید، میتوانید روی بازوهای رباتی سرمایهگذاری کنید که به همراه مفاصلی که در بازار هستید، عرضه میشوند. وقت بگذارید و با آن کار کنید تولید کنندگان تجهیزات اتوماسیون چه کسی به شما کمک خواهد کرد