
اکنون تقریباً برای هر فرآیند تولیدی که در آن شرکت میکنید، میتوانید یک ربات صنعتی پیدا کنید. با این حال، ترفند در درک این است که کدام نوع ربات برای انجام وظایف مختلف مناسبتر است. متأسفانه، این چیزی است که اکثر سازندگان با آن دست و پنجه نرم می کنند زیرا مفهوم روباتیک می تواند تا حدودی پیچیده باشد.
به طور خلاصه، روبات های صنعتی با عواملی مانند انعطاف پذیری، قابلیت دسترسی و ظرفیت بار متمایز می شوند. هنگام انتخاب خود، اینها احتمالاً عوامل طراحی هستند که باید در برابر عملیات کارخانه خود بسنجید. برای کمک به انتخاب درست برای کارخانه خود، در اینجا لیستی از انواع ربات ها و نحوه استفاده از آنها وجود دارد.
ربات های مفصلی
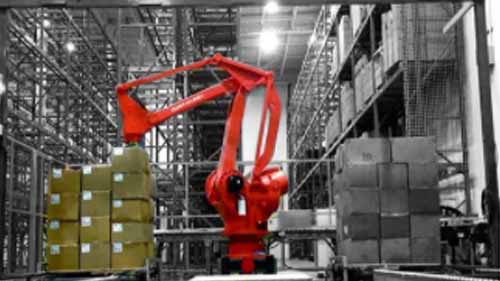
روبات های مفصلی ربات های بسیار انعطاف پذیری هستند که از مفاصل چرخشی متعدد تشکیل شده اند. این اتصالات آنها را قادر می سازد تا در امتداد چندین صفحه حرکت کنند و بنابراین بسته به تعداد اتصالات می توانند تا ده محور داشته باشند. ربات های 6 محوره در حال حاضر رایج ترین ربات های مفصلی هستند، اما طرح های جدیدتر تا 7 محور پیشرفت کرده اند. بازوهای ربات آنها توسط موتورهای متعددی که در داخل آنها تعبیه شده است تغذیه می شود.
مهارت بالایی که روبات های مفصل دار دارند آنها را به کاندیدایی ایده آل برای کاربردهای صنعتی پیچیده تبدیل می کند. آنها می توانند برای دسترسی به اشیاء در ماشین های پردازش و انجام وظایف مختلف مانند دست انسان، به زیر، بالا، یا به زمین زدن و انحراف بروند. این امر با استفاده از ابزارهای مختلف انتهای بازو که با کار مطابقت دارند، بیشتر می شود.
علاوه بر این، ربات های مفصلی با کیفیت موجود در بازار دارای طناب های مدیریت شده، حفاظت از نفوذ و اتصالات مهر و موم شده هستند. بنابراین آنها برای کاربرد در فرآیندهای صنعتی با رطوبت بالا، حرارت بالا و اتاق تمیز واجد شرایط هستند. به لطف انعطاف پذیری آنها، بسته به اینکه چه چیزی برای فضای کارخانه شما ایده آل است، می توانند به روش های مختلفی نصب شوند.
مزایا:
- انعطاف پذیری بالا
- می تواند کارهای پیچیده را انجام دهد
- چندین سبک نصب متناسب با فرآیندهای مختلف صنعتی
منفی:
- آنها به دلیل وزن و مفاصل متعدد مفصلی می توانند کندتر باشند
- آنها گران هستند
برنامه های کاربردی توصیه شده
شما میتوانید از انعطافپذیری یک ربات مفصلی برای خودکارسازی عملیاتهایی مانند:
- مراقبت از ماشین
- محصولات بسته بندی
- بازرسی محصول
- مونتاژ محصول
ربات های اسکارا

ربات SCARA یک بازوی ربات مفصلی با انطباق انتخابی است. این مخفف به انعطاف پذیری محدود آن اشاره دارد که به موجب آن می تواند در امتداد محورهای X و Y حرکت کند اما در محور Z صلب است. این بدان معنی است که یک بازوی ربات SCARA می تواند به چپ، راست، عقب و جلو حرکت کند. سفتی آن در محور Z به این معنی است که می تواند به صورت عمودی نیز حرکت کند اما در یک محور ثابت. ربات های اسکارا به دلیل پاکت کاری کوچک و اندازه جمع و جور خود می توانند بسیار سریع باشند.
این مقررات طراحی هستند که باعث می شوند روبات های اسکارا مناسب برای مونتاژ صنعتی قطعات کوچک به عنوان مثال، در ساخت بردهای مدار، یک ربات SCARA می تواند برنامه ریزی شود تا ریز قطعات را از یک سینی انتخاب کند و آنها را روی برد قرار دهد. جدای از مونتاژ، آنها همچنین می توانند در کارهای تکراری که نیاز به انتقال اجسام بین دو صفحه موازی دارند نیز استفاده شوند.
مزایا:
- پاکت کار فشرده
- آنها سریع کار می کنند
- دقت و تکرارپذیری بالایی دارند
منفی:
- آنها معمولا ظرفیت بارگذاری پایینی دارند
- انعطاف پذیری محدود باعث محدودیت امکانات کاربردی می شود
برنامه های کاربردی توصیه شده
- مونتاژ قطعات محصول
- بازرسی محصول
- انتخاب کنید و قرار دهید
ربات های دلتا
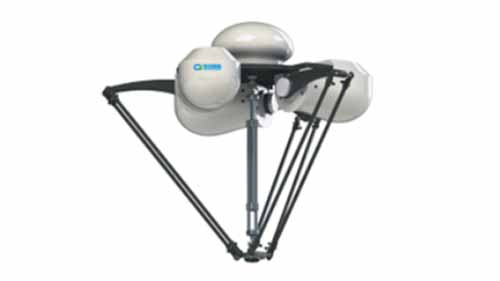
یک ربات دلتا شامل 3 بازوی رباتیک موازی است که بر روی یک پایه ثابت نصب شده اند. بازوهای رباتیک دارای اتصالات منشوری و چرخشی هستند و توسط 3 موتور تعبیه شده در داخل پایه تغذیه می شوند. این طراحی به بازوهای ربات دلتا ثبات بیشتری می دهد اما فقط به آنها اجازه می دهد در محور X و Y انعطاف پذیر باشند. با این حال، با نصب موتورها در پایه بر خلاف بازوها، بازوها سبک وزن هستند و بنابراین ربات های مثلث بسیار سریع هستند.
طراحی ربات های دلتا مستلزم آن است که آنها به گونه ای بالای سر نصب شوند که بازوهای ربات به سمت پایین آویزان شوند. این باعث می شود آنها کاندیدای خوبی برای عملکردهای صنعتی درون خطی مانند مرتب کردن محصولات بر روی تسمه نقاله باشند. همچنین میتوان آنها را بهطور خلاقانه با افزودنیهایی مانند سنسورها یا سیستمهای بصری سفارشی کرد تا دقت و عملکرد کلی آنها افزایش یابد.
مزایا:
- عملکرد با سرعت بالا
- پاکت کار فشرده
- دقت بالا
منفی:
- دسترسی محدودی دارند
- انعطاف پذیری محدود
- آنها فقط می توانند محموله های کوچک را تحمل کنند
ربات های دکارتی
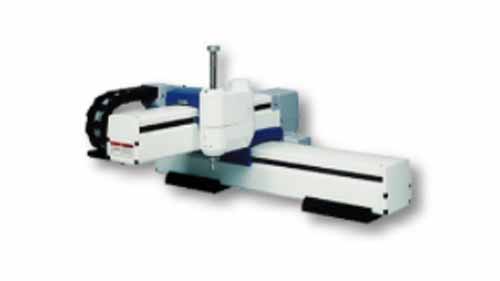
منبع: processsolutions.com
ربات های دکارتی یک پاکت کاری مکعبی را می گیرند. آنها در محل مونتاژ می شوند و می توانند برای برنامه های خاص سفارشی شوند. آنها از 3 یا چند محرک خطی تشکیل شده اند که عمود بر یکدیگر قرار می گیرند. به همین دلیل، یک ربات دکارتی تنها می تواند در یک محور در یک زمان حرکت کند.
امکان نصب ربات دکارتی به صورت عمودی، افقی یا بالای سر وجود دارد. با این حال، هنگامی که بالای سر نصب می شود، به عنوان یک ربات دروازه ای شناخته می شود، اگرچه عملکرد آن تا حد زیادی یکسان است. همچنین در طول این مرحله نصب است که جزئیات سفارشی سازی مانند طول ضربات و سرعت عملیات تنظیم می شود.
برخلاف روبات های مفصلی، ربات های دکارتی تنها می توانند مانورهای محدودی را انجام دهند. به عنوان مثال، آنها نمی توانند به قطعات دست یابند و آنها را بچرخانند. برنامه نویسی آنها می تواند به همان اندازه پیچیده باشد، اما شما می توانید مدل هایی را که از قبل برنامه ریزی شده یا می آیند را بررسی کنید ابزارهای برنامه نویسی جداگانه.
مزایا:
- امکان نصب چندگانه
- دقت بالا
- آنها را می توان برای مطابقت با وظایف خاص سفارشی کرد
منفی:
- نصب و برنامه نویسی می تواند پیچیده باشد
- فقط یک محور می تواند در یک زمان حرکت کند
- پیچیدگیها میتوانند آن را برای شرکتهای مقیاس کوچک غیرقابل دسترس کنند
برنامه های کاربردی توصیه شده
- چاپ 3D
- وظایف را انتخاب و قرار دهید
- بازرسی محصول
ربات های قطبی
منبع: prezi.com
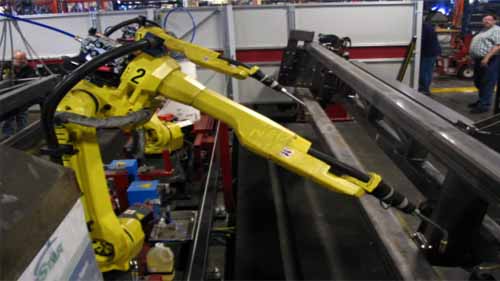
یک ربات قطبی از 4 قسمت اصلی تشکیل شده است. یک پایه چرخشی، یک محور ارتفاعی، یک بازوی که می تواند مانند یک تلسکوپ منبسط و جمع شود، و یک بوم عقب نشینی. برای کارهای ساده استفاده می شود زیرا نه تنها می تواند به ناحیه اطراف پایه ربات گسترش یابد. میتواند در امتداد محورهای XYZ حرکت کند، اما نقاطی که بازوی ربات میتواند به آن برسد، بر اساس فاصلهای که میتواند از پایه ربات کشیده شود، تعیین میشود.
زاویه کار یک ربات قطبی کروی است. بسته به اندازه و وظیفه ای که انجام می دهد، می توان آن را در کف کارخانه یا روی میز نصب کرد. یک ربات قطبی به دلیل ساختار بازوی خود و حرکات عقبنشینی، در عملیاتهایی که به حرکت زیاد یا تکرارپذیری زیاد نیاز ندارند، عملکرد بهتری دارد.
مزایا:
- بازوی یک ربات قطبی می تواند بر روی و زیر اجسام مانور دهد
- آنها می توانند یک پاکت کاری قابل توجه را پوشش دهند
منفی:
- دقت و تکرارپذیری پایین
- آنها نسبتا کند هستند
- دامنه کاربرد آنها محدود است
برنامه های کاربردی توصیه شده
- جوشکاری نقطه ای
- حفاری
- ریخته گری
قالب گیری تزریقی
ربات های استوانه ای
منبع: pishrobot.com
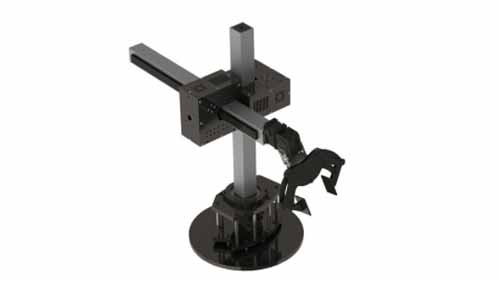
ساختار یک ربات استوانه ای از یک شفت چرخشی تشکیل شده است که با استفاده از یک مفصل دوار بر روی یک پایه نصب شده است. شفت دوار بیشتر به صورت عمودی به بازوی رباتی متصل است که می تواند منبسط شود، جمع شود و به صورت عمودی در امتداد محور چرخان حرکت کند.
این طراحی فشرده، رباتهای استوانهای را به انتخاب خوبی برای کارخانههای کوچک که فضای کف کارخانهای زیادی ندارند، تبدیل میکند. آنها همچنین یک پاکت کار استوانه ای قابل توجه را به لطف محور چرخشی که به نوبه خود بازوی ربات را در امتداد یک صفحه 360 درجه حرکت می دهد، می پوشانند. گفته می شود، حرکات یک ربات استوانه ای محدود است زیرا بازوی آن انعطاف پذیری کمی دارد. پس از آن، تنها چند فرآیند صنعتی وجود دارد که می توان آن را در آنها اعمال کرد.
مزایا:
- آنها می توانند یک پاکت کاری 360 درجه را بپوشانند
- طرح های بزرگتر می توانند محموله های بزرگ را تحمل کنند
- ساختار فشرده آنها فضای کمی را اشغال می کند
منفی:
- انعطاف پذیری محدود
- برنامه های کاربردی محدود
- دقت و تکرارپذیری پایین
برنامه های کاربردی توصیه شده
- ماشین آلات بارگیری و تخلیه
- برنامه های ریخته گری
- قالب ریخته گری
ربات های مشارکتی
منبع: Pinterest
ربات ها، در حالی که بی نهایت سودمند هستند صنعت تولید همچنین می تواند خطرات مختلفی را به همراه داشته باشد. بیشتر در عملیات کارخانه که آنها باید در همان فضاهایی کار کنند که کارگران انسانی هستند. حرکات "کور" آنها اغلب منجر به آسیب به کارکنان و حتی برخورد بین ربات های جداگانه می شود.
علاوه بر این، به نظر میرسید که طراحی اولیه رباتهای صنعتی تنها رباتهایی را تصور میکرد که بدون کمک انسان کار کنند. در نتیجه، آنها با لبههای تیز مشخص ساخته شدند و در کل طرحهای آنها بهخصوص انسانپسند نبود. با این حال، تحقیقات ثابت کرده است که فرآیندهای تولید میتوانند از ترکیب نقاط قوت مختلف نیروی انسانی و قابلیتهای ربات بهرهمند شوند.
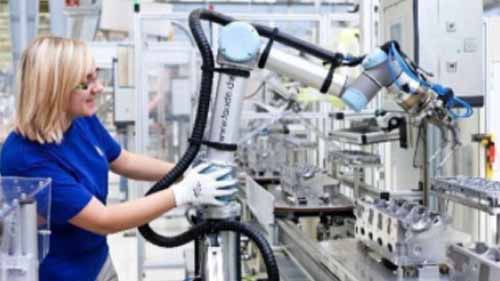
مفهوم روبات های مشارکتی به دنبال رفع این معضلات است. طبق تعریف، رباتهای مشارکتی، روباتهایی هستند که هم از نظر ایمنی و هم از نظر عملکرد، دوستدار انسانها هستند. از آنجایی که رباتهای مشارکتی لزوماً بر اساس تعداد محورهایشان تعریف نمیشوند، بلکه به میزان خوبی که میتوانند با انسانها همکاری کنند، تعریف میشوند.
ویژگی های اصلی یک ربات مشارکتی عبارتند از:
لبههای گرد – لبههای آنها با برخی از آنها حتی در پلاستیک محصور شده است. این کار صدماتی را که کارگر در اثر برخورد تصادفی با ربات در حین کار در کنار آن متحمل می شود، کاهش می دهد.
حسگرهای حرکتی – بازوهای رباتیک رباتهای مشارکتی مجهز به حسگرهای حرکتی هستند که حضور انسان یا مانع را در پاکت کارشان تشخیص میدهند. حسگرها میتوانند بازو را برای کاهش سرعت حرکت دهند یا بسته به اینکه مانع چقدر فاصله دارد، متوقف شود.
سر و صدای کمتر – دسی بل های بالای سر و صدا می تواند به شنوایی انسان آسیب برساند. برای اینکه کارمندان و روباتها بتوانند به طور ایمن با هم کار کنند، رباتهای طراحی مشترک ساخته شدهاند تا نویز را تا حد امکان به حداقل برسانند.
مزایا:
- آنها نسبت به سایر ربات ها ایمن تر هستند
- آنها با بهره گیری از توان انسانی و رباتیک، ارزش بیشتری را به کارخانه ها ارائه می دهند
- ویژگی های طراحی کم صدا به طور کلی محیط کف کارخانه را بهبود می بخشد
- آنها ساختار فشرده ای دارند
منفی:
- با توجه به ویژگی های اضافی می توانند گران باشند
نتیجه
هر نوع ربات صنعتی مجموعه ای از راه حل ها را برای کاربردهای مختلف ارائه می دهد. وقتی درک واضح تری از نحوه کار آنها داشته باشید، تشخیص اینکه کدام یک از آنها برای نیازهای کارخانه شما مناسب است، بسیار آسان تر است. با این اوصاف، کیفیت خروجی کاری که به دست می آورید، تنها به اندازه کیفیت روبات هایی است که روی آنها سرمایه گذاری می کنید. تولید کننده ربات صنعتی که از ورودی های با کیفیت استفاده می کند و راه حل های نوآورانه ای ارائه می دهد.